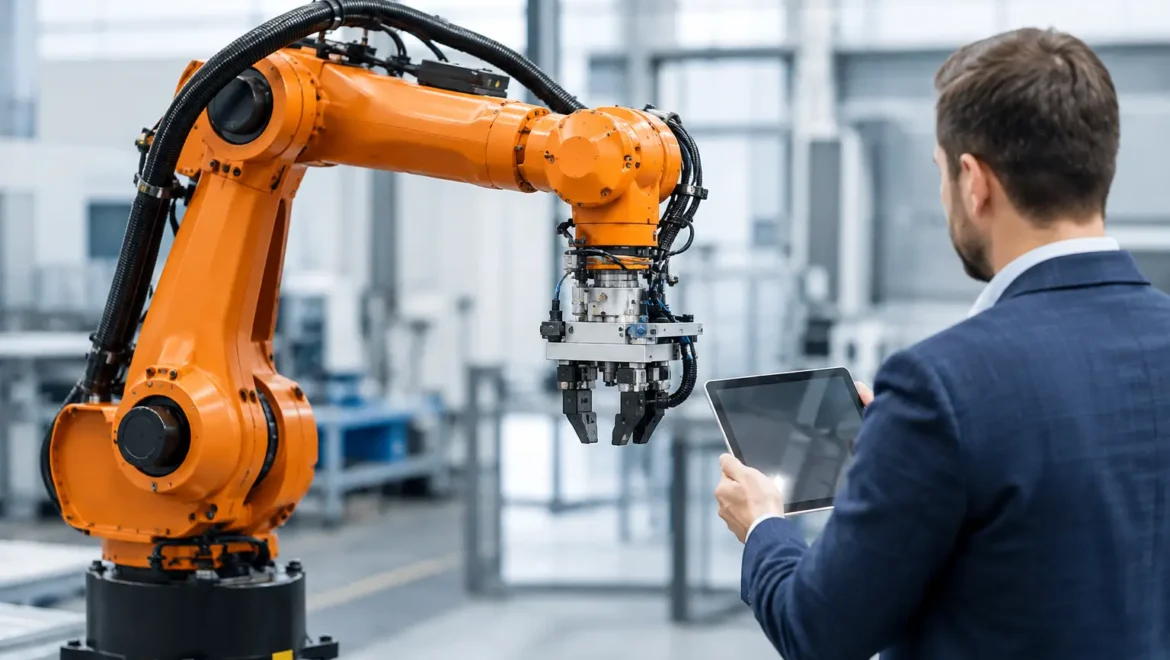
Ipari robotok

Mikor jó beruházás a használt ipari robot?
Beruházás és megtérülés, Ipari robotok

Mikor jó beruházás a használt ipari robot?

Egy használt ipari robot vételára első pillantásra jelentős előnyt mutathat egy új berendezéshez képest. Egy automatizálási projekt megtérülése azonban nem a robot beszerzési árával kezdődik és nem is ott ér véget. A valódi kérdés az, hogy az adott robot megbízhatóan, a kívánt ciklusidővel és hosszú távon fenntartható költséggel képes-e ellátni a gyártási feladatot.

A használt robot jó üzleti döntés lehet anyagmozgatási, gépkiszolgálási, palettázási, hegesztési vagy egyszerű szerelési feladatoknál. Feltétele azonban az alapos műszaki vizsgálat, a megfelelő rendszerintegráció és az, hogy a teljes robotcella ne kényszermegoldásokból épüljön fel. Egy kedvező áron megvásárolt robot nem jelent megtakarítást, ha a telepítés után gyakori leállásokat, bizonytalan alkatrészellátást vagy nehezen módosítható programot eredményez.

Mitől lehet jó választás a használt ipari robot?

A használt robotok egyik legnagyobb előnye a beruházási küszöb csökkentése. Ez különösen akkor értékes, ha a gyártóvállalat gyorsan kíván kapacitást bővíteni, egy jól körülhatárolható manuális műveletet automatizálna, vagy először kisebb kockázattal szeretne belépni a robotizálásba. Megfelelő kiválasztással a robotmechanika és a vezérlés még hosszú éveken keresztül üzemben tartható.

A régebbi, elterjedt robotcsaládok mellett szólhat a széles körű szerviztapasztalat, az ismert programozási környezet és a rendelkezésre álló perifériák köre. Sok alkalmazás nem igényli a legújabb generáció minden funkcióját. Egy stabil, megfelelő teherbírású és elérésű robot tökéletesen alkalmas lehet például alkatrészek CNC-gépbe történő be- és kirakására, dobozok raklapra helyezésére vagy ismétlődő átadási műveletekre.

A döntést ugyanakkor nem szabad kizárólag a robot karjának ára alapján meghozni. A teljes beruházás része a biztonsági rendszer, a megfogó, a robotállvány, a munkadarab-pozicionálás, a vezérlőszekrény, a villamos tervezés, a PLC- és HMI-fejlesztés, valamint a telepítés és az oktatás is. Gyakran éppen ezek az elemek határozzák meg, hogy egy projekt mennyi idő alatt termel valódi értéket.

A használt ipari robot műszaki állapotának vizsgálata

Egy robot életkoránál többet mond a korábbi alkalmazása. Más terhelést kap egy három műszakban működő hegesztőcella robotja, mint egy ritkábban használt oktatási vagy anyagmozgatási rendszerben dolgozó berendezés. A ciklusszám, a terhelési profil, a környezeti szennyeződés, az ütközések előzményei és a karbantartási dokumentáció együtt adnak reális képet.

Mechanika, hajtások és pontosság

Az állapotfelmérés során ellenőrizni kell a tengelyek holtjátékát, a reduktorok és csapágyak állapotát, a kábelek épségét, valamint a fékek működését. Figyelmeztető jel lehet a szokatlan zaj, a vibráció, a pontatlan ismételhetőség vagy a tengelyhibára utaló riasztás. A robot adatlapján szereplő ismétlési pontosság önmagában nem garancia arra, hogy a konkrét berendezés ugyanazt a teljesítményt adja.

Különösen fontos a valós terhelés vizsgálata. Nem elég, hogy a megfogó és a munkadarab tömege elvileg belefér a névleges teherbírásba. Számítani kell a súlyponttal, a gyorsulással, a kinyúlással, a kábelezéssel és a dinamikus terhelésekkel is. A határérték közelében üzemeltetett robot gyorsabban kophat, és korlátozhatja az elérhető ciklusidőt.

Vezérlő, szoftver és biztonság

A vezérlőgeneráció meghatározza a bővíthetőséget, a kommunikációs lehetőségeket és a szervizelhetőséget. Vizsgálni kell, hogy rendelkezésre állnak-e a szükséges ipari kommunikációs interfészek, kezelhető-e a kívánt biztonsági architektúra, és támogatott-e a robotprogram biztonságos mentése, visszaállítása.

Régi vezérlő esetén a működőképes állapot még nem egyenlő a hosszú távú üzembiztonsággal. A pótalkatrészek, akkumulátorok, tápegységek, meghajtók és kezelőegységek elérhetősége kritikus kérdés. Ugyanez igaz a licencekre és a gyártói szoftvertámogatásra is. Ha egy meghibásodás esetén csak bizonytalan forrásból szerezhető be alkatrész, a kezdeti árkülönbség gyorsan eltűnhet az állásidő költségében.

Nem robotot, hanem működő cellát kell tervezni

A legtöbb automatizálási projekt eredményét nem maga a robot típusa, hanem a teljes cella kialakítása dönti el. A robot csak akkor tud nagy rendelkezésre állással működni, ha az anyagellátás kiszámítható, a munkadarabok pozíciója ismert, a megfogó stabil, a biztonsági rendszer pedig nem akadályozza feleslegesen a kezelői munkát.

Egy gépkiszolgáló cellánál például meg kell oldani az alapanyag és a késztermék kezelését, a befogóeszközök állapotjelzését, az ajtónyitást, a gép és a robot közötti jelcserét, valamint a hibakezelést. Ha csak a normál ciklus működik, de egy rosszul pozicionált alkatrész, egy üres tálca vagy egy géphiba leállítja az egész folyamatot, a beruházás nem fogja elérni a tervezett hatékonyságot.

A standardizált cellaelemek sok esetben rövidítik a tervezési és kivitelezési időt, miközben megőrzik az egyedi gyártási feladathoz szükséges rugalmasságot. A Robolution szemléletében a használt robot is teljes értékű ipari rendszer része: felmérés, kockázatértékelés, konstrukció, programozás, telepítés és átadás nélkül egy robotkar még nem automatizálási megoldás.

Mikor nem érdemes használt robotban gondolkodni?

Vannak helyzetek, amikor az új robot gazdaságosabb választás. Ilyen lehet a nagyon nagy sebességű, precíziós vagy folyamatos három műszakos alkalmazás, ahol a legkisebb kiesés is komoly termelési veszteséget okoz. Ugyancsak indokolt lehet az új berendezés, ha korszerű biztonsági funkciókra, fejlett látásalapú alkalmazásra, speciális higiéniai kialakításra vagy hosszú gyártói garanciára van szükség.

Kockázatos lehet a használt megoldás akkor is, ha a feladat még nincs pontosan definiálva. Ha a munkadarabok gyakran változnak, az anyagáramlás rendezetlen, vagy a folyamat több technológiai bizonytalanságot tartalmaz, először a gyártási koncepciót kell tisztázni. Ilyen esetben a robot kiválasztása túl korai lépés lenne.

A jó döntés alapja a felmérés

Egy megalapozott ajánlathoz ismerni kell a munkadarab méreteit és variánsait, a kívánt darabszámot, a ciklusidőt, a rendelkezésre álló helyet, a műszakrendet, a kezelői feladatokat és a kapcsolódó gépek állapotát. Ezekből számítható ki, milyen teherbírás, elérés, ismétlési pontosság és perifériarendszer szükséges.

Érdemes már a tervezés elején meghatározni az elfogadási kritériumokat is: milyen ciklusidőt kell teljesítenie a cellának, milyen selejtarány fogadható el, hogyan történik a hibaelhárítás, és milyen alkatrészekből szükséges tartalékot képezni. Ez nem adminisztratív részlet, hanem a magas géprendelkezésre állás egyik feltétele.

A használt ipari robot akkor válik versenyképes beruházássá, ha nem kompromisszum a gyártásban, hanem tudatosan kiválasztott elem egy jól megtervezett rendszerben. A következő lépés ezért nem a legolcsóbb robot lefoglalása, hanem az adott gyártási feladat pontos felmérése – ebből épül fel a kiszámíthatóan működő automatizálás.

Mikor térül meg valójában az ipari robotizálás?
Beruházás és megtérülés, Ipari robotok

Mikor térül meg valójában az ipari robotizálás?

Egy hegesztőállomás nem attól válik termelékenyebbé, hogy robot kerül mellé. Akkor javul érdemben a teljesítménye, ha az anyagellátás, a befogás, a ciklusidő, a minőségellenőrzés és a kezelői feladatok egy rendszerként működnek. Az ipari robotizálás ezért nem egyszerű gépvásárlás, hanem gyártástechnológiai beruházás, amelynek eredményét az üzem egészében kell mérni.

A jól megtervezett automatizálás csökkentheti a kapacitáskorlátokat, ismételhetővé teheti a kritikus műveleteket, és kiszámíthatóbb termelést adhat. A rosszul előkészített projekt ezzel szemben drága kerülőutakat, alacsony rendelkezésre állást és nehezen kezelhető kivételeket eredményezhet. A kérdés tehát nem az, hogy alkalmas-e egy feladat robotizálásra, hanem az, hogy milyen rendszerrel lesz üzembiztosan automatizálható.

Mely gyártási feladatoknál indokolt az ipari robotizálás?

A robotok különösen ott adnak mérhető előnyt, ahol a művelet ismétlődő, fizikailag megterhelő, veszélyes vagy pontosságkritikus. Ilyen lehet a gépkiszolgálás, a hegesztés, a palettázás, a ragasztás, a csavarozás, a sorjázás, az anyagmozgatás, a szerelés vagy a minőségellenőrzéshez kapcsolódó kezelési feladat.

A nagy darabszám önmagában még nem döntő tényező. Kis- és közepes sorozatoknál is indokolt lehet a beruházás, ha gyakori a munkaerőhiány, szűk a ciklusidő, vagy a minőségi ingadozás jelentős selejtköltséget okoz. Ugyanakkor a nagyon változékony, bizonytalan alapanyagú vagy rosszul definiált folyamatok esetében előbb a technológiát kell stabilizálni. A robot nem helyettesíti a rendezetlen gyártási folyamatot.

Érdemes a teljes anyagáramlást vizsgálni. Ha a robot gyorsabban végzi el a műveletet, de az alkatrész-utánpótlás kézi, rendszertelen vagy lassú, a szűk keresztmetszet csak máshová kerül. Hasonló a helyzet akkor is, ha a robotcella elkészíti a darabot, de az utólagos ellenőrzés vagy csomagolás nem képes követni az új tempót.

A megtérülést nem csak a létszámcsökkentés adja

A robotizálási projektek üzleti indoklása gyakran a közvetlen munkaerőköltséggel indul. Ez érthető, de szűk megközelítés. Sok üzemben a legnagyobb értéket nem egy munkakör kiváltása, hanem a stabil kapacitás és a jobb folyamatfegyelem teremti meg.

Egy megfelelően kialakított robotcella tartja a programozott pályát, erőt, sebességet és ciklusidőt. Ez különösen hegesztésnél, adagolásnál, megmunkálásnál vagy szerelésnél jelent előnyt, ahol a kis eltérések is visszautasítást, utómunkát vagy garanciális kockázatot okozhatnak. A kezelői szerep sem tűnik el feltétlenül: gyakran magasabb hozzáadott értékű feladatra kerül át, például előkészítésre, minőségfelügyeletre vagy több berendezés koordinálására.

A beruházási számításban ezért a következő hatásokat együtt kell értékelni: a többletkibocsátást, a selejt és utómunka csökkenését, a gépek jobb kihasználását, a túlórák mérséklődését, a munkahelyi biztonság javulását és a tervezhetőbb szállítási teljesítést. A megtérülési idő vállalatonként eltérő. Függ a műszakszámtól, a termékmix változásától, az éves darabszámtól, valamint attól is, hogy a felszabaduló kapacitást képes-e az üzem valóban értékesíthető termeléssel kitölteni.

A robotcella a teljes rendszer része

Egy ipari robot önmagában nem old meg termelési feladatot. Szüksége van a megfelelő megfogóra, biztonsági rendszerre, befogókészülékre, érzékelőkre, anyagadagolásra, vezérlésre és kezelői interfészre. A cella akkor működik jól, ha ezek az elemek nem utólag kerülnek egymás mellé, hanem a tervezés kezdetétől összehangolt rendszert alkotnak.

A befogás minősége például közvetlenül befolyásolja a robot ismételhetőségét. Ha az alkatrész pozíciója változik, a legpontosabb robotpálya sem garantál megfelelő eredményt. Ugyanígy a megfogó kiválasztása meghatározhatja a ciklusidőt, a termékváltás idejét és az üzemzavarok gyakoriságát. Vákumos, mechanikus, mágneses vagy egyedi kialakítású megfogó között nem ár alapján, hanem az alkatrész, a felület, a tömeg és a folyamat kockázatai alapján kell dönteni.

A biztonságtechnika szintén tervezési kérdés, nem utólagos kiegészítés. Hagyományos ipari robotcellánál kerítés, biztonsági ajtó, fényfüggöny vagy lézerszkenner is része lehet a koncepciónak. Kollaboratív robot alkalmazása bizonyos feladatokban csökkentheti a cella helyigényét és megkönnyítheti az ember-robot együttműködést, de nem jelenti automatikusan azt, hogy nincs szükség kockázatelemzésre vagy védelmi intézkedésekre. A tényleges sebesség, szerszám, teher és környezeti kockázat dönt.

Tervezés előtt a valós folyamatot kell felmérni

A sikeres projekt a gyártótérben kezdődik, nem a robotkatalógusban. A felmérés során a nominális ciklusidő mellett azokat a jelenségeket is rögzíteni kell, amelyek a napi termelést valóban befolyásolják: az alkatrészek tűréseit, a felrakási hibákat, a szerszámkopást, a termékváltást, az újramunkálást és a nem tervezett megállásokat.

Hasznos kiindulási adat a rendelkezésre álló idő, az elvárt darabszám, az egy darabra jutó műveleti idő és a kívánt minőségi szint. Ezekből már modellezhető, hogy egy robot elegendő-e, szükséges-e párhuzamos kiszolgálás, puffertároló, forgatóasztal vagy többállomásos cella. Nem mindig a leggyorsabb robotciklus a cél. Gyakran a kiegyensúlyozott, könnyen karbantartható és stabilan kiszolgálható rendszer termeli a legtöbb jó darabot műszakonként.

A termékváltás módját is korán tisztázni kell. Ha egy cella sokféle terméket kezel, a gyors receptváltás, a cserélhető befogó, az automatikus szerszámcsere vagy a gépi látás többet érhet, mint néhány másodperc elméleti ciklusidő-előny. Ha viszont a termék hosszú ideig változatlan, egyszerűbb és merevebb konstrukcióval magasabb rendelkezésre állás érhető el.

Integráció, vezérlés és kezelhetőség

A robotcella akkor válik a gyártás működő részévé, ha a környező gépekkel és a kezelőkkel egyaránt egyértelműen kommunikál. Ennek alapja a robotprogram, a PLC-logika és a HMI felület összehangolása. A kezelőnek gyorsan értenie kell, mit jelez a rendszer, hogyan indítható újra biztonságosan, és mikor van szükség karbantartói vagy mérnöki beavatkozásra.

A jó HMI nem pusztán kijelző. Támogatja a receptkezelést, mutatja az aktuális állapotot, naplózza a hibákat, és világosan elkülöníti a kezelői, karbantartói és jogosultsághoz kötött funkciókat. Ez lerövidíti a hibaelhárítást, és csökkenti annak esélyét, hogy egy rövid megállás hosszú termeléskieséssé váljon.

A gyártásirányítási vagy adatgyűjtési kapcsolatok szintén értékesek lehetnek, de csak akkor, ha az adatokból döntés születik. A ciklusidő, a leállási okok, a selejtarány és a karbantartási események követése segít feltárni, hol veszít kapacitást az üzem. A cél nem az adatmennyiség növelése, hanem a magasabb géprendelkezésre állás.

Az üzembe helyezés után dől el a projekt sorsa

A telepítés nem a projekt vége. Az indulási időszakban finomhangolni kell a pályákat, a paramétereket, a befogást és a kezelési rendet. A beüzemelés során végzett próbák akkor hitelesek, ha nem csak ideális mintadarabokkal, hanem a valós gyártási varianciával is ellenőrzik a cellát.

A kezelői és karbantartói oktatás ugyanolyan fontos, mint a gép mechanikai és szoftveres kivitelezése. A napi ellenőrzések, a kopóalkatrészek cseréje, a biztonsági funkciók kezelése és az alapvető hibaelhárítás ismerete közvetlenül hat a rendelkezésre állásra. A dokumentált működés és az átadott programstruktúra később is megkönnyíti a bővítést vagy a termékváltást.

A Robolution szemléletében a standardizált cellaelemek és az egyedi gépészeti megoldások együtt adnak rövidebb kivitelezési időt és üzemi biztonságot. A cél nem egy látványos demonstráció, hanem olyan gyártóberendezés átadása, amely műszakról műszakra kiszámíthatóan teljesít.

Mikor érdemes elindítani a projektet?

Nem kell megvárni, amíg a munkaerőhiány, a növekvő selejt vagy a szállítási késedelem már közvetlen üzleti kárt okoz. Ha egy művelet rendszeresen kapacitáskorlátot jelent, a dolgozók nehezen pótolhatók, vagy a minőséget túlzottan az egyéni gyakorlat határozza meg, érdemes műszaki felméréssel kezdeni.

A jó döntéshez nem kész robotmegoldást kell keresni, hanem pontosan megfogalmazni a gyártási problémát, az elvárt eredményt és az üzemi feltételeket. Ebből épülhet olyan robotcella, amely nemcsak gyorsabbá teszi az adott műveletet, hanem hosszú távon is versenyképesebbé és tervezhetőbbé teszi a termelést.