
Mikor térül meg a digitális iker a gyártásban?
Egy új robotcella átadásakor nem az a kérdés, hogy a robot képes-e elérni minden pozíciót. A valódi kérdés az, mi történik akkor, amikor a tényleges alkatrészszórás, a ciklusidő, a kezelői beavatkozás, a hegesztési fröcskölés vagy egy váratlan gépmegállás megjelenik a termelésben. A digitális iker akkor teremt üzleti értéket, ha ezekre a kérdésekre még a fizikai rendszer elkészülte előtt ad használható választ.
A gyártásban a digitalizáció önmagában nem beruházási cél. Az üzemvezetőnek nagyobb áteresztőképességre, stabilabb minőségre és kisebb állásidőre van szüksége. Az automatizálási mérnöknek olyan rendszerre, amely programozható, karbantartható és módosítható. A digitális iker e két nézőpont között teremt kapcsolatot: a tervezett berendezés, robotcella vagy gyártósor működő virtuális modelljét kapcsolja a valós gyártási folyamathoz.
Mit jelent a digitális iker az ipari gyakorlatban?
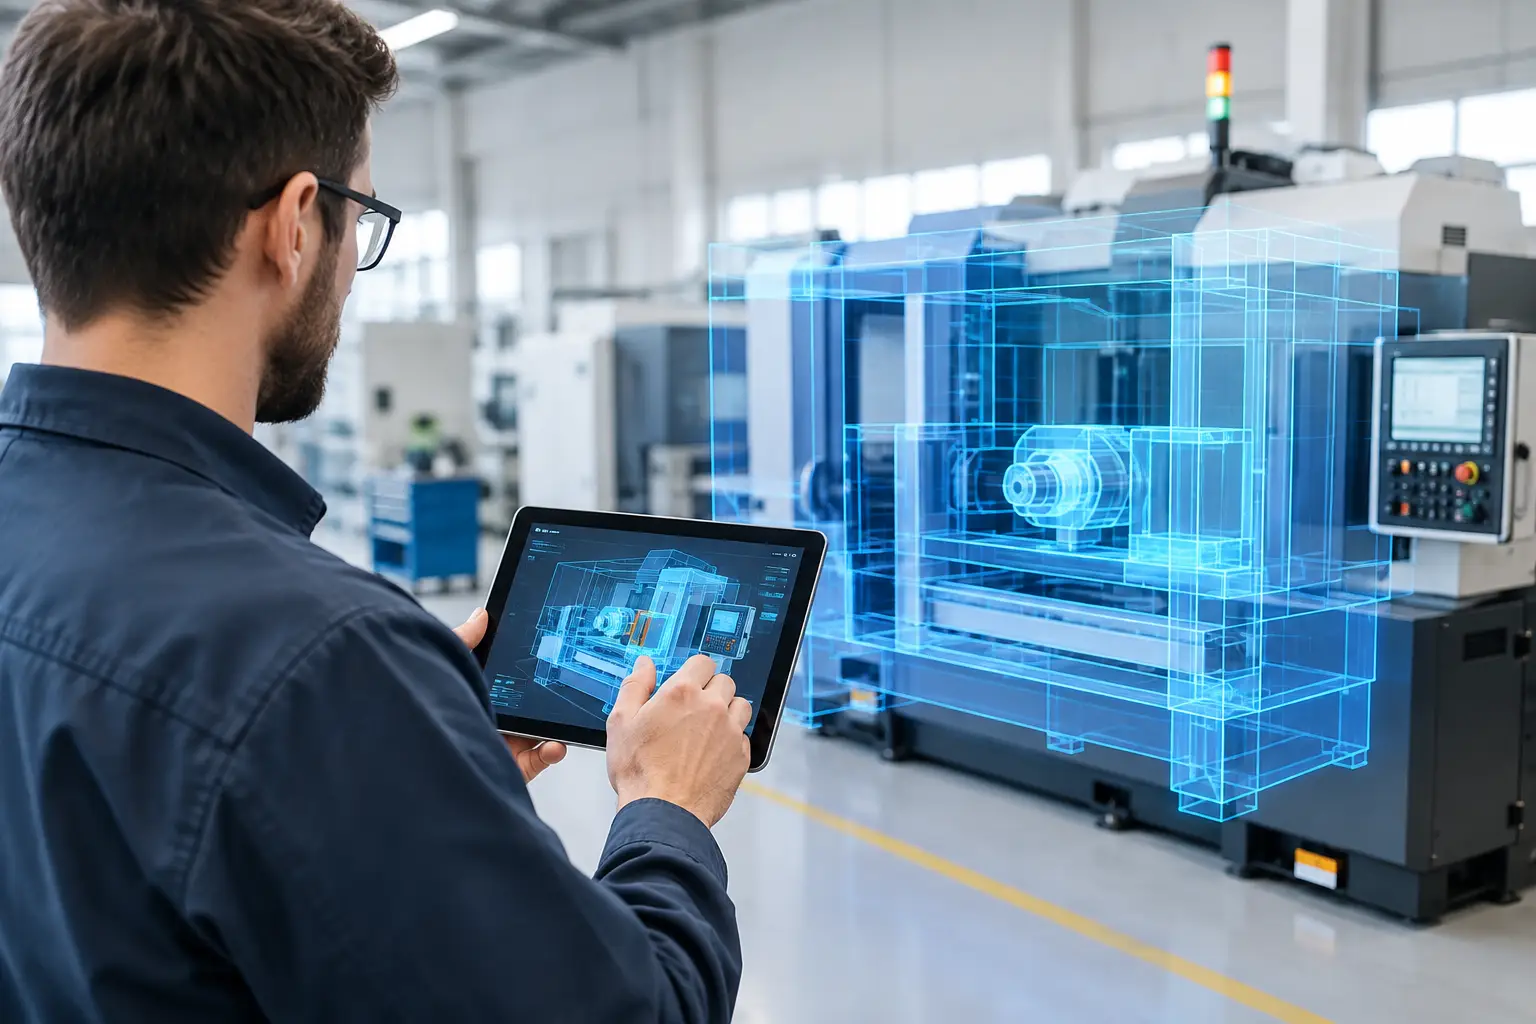
A digitális iker nem egyszerű 3D-modell, és nem is egy látványos gyárszimuláció. A 3D-terv megmutatja, hogyan néz ki egy cella. A digitális iker azt is modellezi, hogyan viselkedik: milyen mozgásokat végez a robot, elfér-e a megfogó, elérhetők-e a készülékek, hol keletkezhet ütközés, mennyi ideig tart egy ciklus, és milyen hatással van egy változtatás a teljes folyamatra.
Egy jól felépített modell több, egymáshoz kapcsolt rétegből áll. Tartalmazza a gépek, robotok, pályák, védőkerítések és anyagmozgató eszközök geometriai adatait, de ugyanilyen fontosak a mozgáspályák, a vezérlési logika, a technológiai paraméterek és a gyártási adatok. Az iker pontosságát az dönti el, hogy ezek közül mennyi felel meg a valóságnak, és milyen gyakran frissülnek az adatok.
A megoldás ezért nem minden projektben azonos mélységű. Egy egyszerű raklapozó cellánál előfordulhat, hogy a térbeli elrendezés, a robot elérhetősége és a ciklusidő hiteles szimulációja elegendő. Egy többállomásos szerelő- vagy hegesztősoron már szükség lehet a PLC-logika, a biztonsági zónák, a pufferek és az anyagáramlás részletesebb vizsgálatára is. A megfelelő részletességet mindig a beruházási kockázat és a várt döntés határozza meg.
Hol ad mérhető előnyt a digitális iker?
A legnagyobb nyereség rendszerint nem a már stabilan működő berendezés napi használatában, hanem a projekt kritikus pontjain jelenik meg. A virtuális modell korábban teszi láthatóvá azokat a hibákat, amelyek a helyszíni telepítés alatt sokkal drágábban javíthatók.
Tervezéskor ellenőrizhető a cella elrendezése és a kiszolgálhatóság. Egy robot elérési tartománya papíron megfelelő lehet, mégis problémát okozhat a kábelvezetés, a szerszámcsere, a karbantartási hozzáférés vagy a kezelő számára szükséges biztonságos munkatér. A modellezés ezen a ponton nem helyettesíti a tapasztalt gépészeti és automatizálási tervezést, viszont gyorsan visszajelzi, ha a konstrukció nem gyártható vagy nem üzemeltethető a kívánt módon.
A robotprogramozás is előrehozható. A pályák, megfogási pontok, megmunkálási mozdulatok és ütközéselkerülési megoldások jelentős része virtuális környezetben elkészíthető. Ez különösen akkor értékes, ha a termelésben nincs lehetőség hosszú helyszíni próbákra, vagy ha a berendezés telepítésének időablaka szűk. A helyszíni munka így nem nulláról indul, hanem a valós finombeállításokra, a referenciafelvételekre és a technológiai validációra koncentrálhat.
A ciklusidő elemzése ugyancsak beruházási döntést támogat. Egy-egy másodperc különbség sokszor nem tűnik jelentősnek, de több műszakos termelésben a teljes éves kapacitásra már számottevő hatással lehet. A modell segít feltárni, hogy a korlátot valóban a robot sebessége okozza-e, vagy inkább a készülék nyitása, a vizsgálati idő, az anyagbetöltés, a kézi művelet vagy az állomások közötti szinkron.
A virtuális modell csak akkor hasznos, ha hiteles
A digitális ikerrel kapcsolatban gyakori hiba, hogy a vállalat túl korán túl sokat vár el tőle. Egy modell nem ad megbízható eredményt hiányos alapadatokból. Ha az alkatrészgeometria, a tényleges tűrések, a ciklusidő-mérések vagy a technológiai korlátozások nem pontosak, a szimuláció is csak feltételezéseket gyorsít fel.
Ezért a jó projekt első lépése nem a szoftver kiválasztása, hanem a cél rögzítése. El kell dönteni, milyen üzemi kérdésre kell választ kapni. Elég-e azt igazolni, hogy két robot biztonságosan dolgozik egy közös térben? Kapacitást kell számolni egy új termékvariánshoz? Virtuális üzembe helyezéssel kívánják rövidíteni a telepítési időt? Vagy a már működő sor veszteségeit akarják elemezni?
A célból következik az adatigény és a modell részletessége. Nem gazdaságos minden csavart, minden érzékelőt és minden ritka hibaállapotot azonos részletességgel modellezni. Ugyanakkor nem szabad egyszerűsíteni ott, ahol a kockázat koncentrálódik. Egy nagy tömegű alkatrész mozgatásánál, szűk hozzáférésű hegesztőállomásnál vagy több robot közös munkaterénél a részletek közvetlenül befolyásolhatják a biztonságot, a ciklusidőt és a rendelkezésre állást.
Szimuláció és valós idejű iker: nem ugyanaz a feladat
A fogalmakat érdemes elkülöníteni. A projekt előtti szimuláció elsősorban tervezési és validációs eszköz. A valós idejű digitális iker ezzel szemben a működő berendezésből érkező adatokat is felhasználja, például a ciklusidőket, hibajelzéseket, energiafelhasználást, állásidőket vagy minőségi eredményeket.
A valós idejű kapcsolat magasabb műszaki és szervezeti felkészültséget igényel. Megbízható adatgyűjtés, egységes jelstruktúra, megfelelő hálózati architektúra és világos felelősségi körök nélkül az adatgyűjtés önmagában nem javítja a termelést. Akkor indokolt, ha az üzem képes a kapott információt karbantartási, minőségbiztosítási vagy termeléstervezési döntésekké alakítani.
A digitális iker helye egy robotizálási projektben
Egy eredményes automatizálási projektben a virtuális modell nem különálló bemutatóanyag, hanem a mérnöki folyamat része. A kiindulópont a gyártási feladat pontos felmérése: milyen terméket kell kezelni, milyen minőségi követelmények érvényesek, hogyan változik a termékválaszték, és milyen kapacitás az elvárás.
Erre épül a koncepcióterv, ahol a robotok, célgépek, megfogók, adagolók és ellenőrző rendszerek feladatai rögzülnek. Itt a digitális modell segít összevetni az alternatívákat. Előfordulhat, hogy egy nagyobb hatótávú robot első látásra kedvezőbb megoldás, de a cella mérete, a sebessége vagy a hozzáférhetősége miatt egy másik konfiguráció eredményesebb. Ugyanez igaz a kollaboratív és a hagyományos ipari robotok közötti választásra is: a döntést nem a technológia népszerűsége, hanem a biztonság, a ciklusidő és a folyamat igényei alapján kell meghozni.
A részletes tervezés és kivitelezés során a virtuális környezet támogatja a robotprogramok előkészítését és a vezérlési logika ellenőrzését. Ezt követi a fizikai összeépítés, a gyári átvétel, majd a helyszíni telepítés. A legfontosabb elv, hogy a digitális validáció ne helyettesítse a valós átvételi tesztet. A tényleges alkatrészekkel, tényleges anyagokkal és tényleges üzemi feltételekkel végzett próba nélkül nincs felelős üzembe helyezés.
A Robolution szemléletében a digitális tervezés akkor értékes, ha rövidebb kivitelezési időt, kiszámíthatóbb átadást és üzembiztosabb rendszert eredményez. A standardizált cellamegoldások itt külön előnyt jelentenek: ismert komponensekre, bevált szerkezetekre és átlátható vezérlési architektúrára lehet építeni, miközben az adott gyártási feladat egyedi igényei is teljesülnek.
Mikor nem ez az első fejlesztési lépés?
Nem minden termelési problémára a digitális iker a megfelelő első válasz. Ha egy meglévő berendezés ismétlődő meghibásodások miatt áll, előbb a gépészeti, villamos vagy vezérlési alapproblémákat kell feltárni. Ha a teljesítményveszteség oka nem ismert, a pontos állásidő- és ciklusidő-adatok gyűjtése többet érhet, mint egy azonnal elkészített komplex modell.
Kisebb, jól körülhatárolt automatizálási feladatoknál az egyszerűbb koncepcióterv és a tapasztalati tervezés is elegendő lehet. A digitális iker ott térül meg leggyorsabban, ahol jelentős a beruházási érték, szűk a telepítési idő, összetett az anyagáramlás, sok a termékváltozat, vagy egy hiba a gyártás leállásával járna.
A jó kérdés tehát nem az, hogy szükség van-e digitális ikerre, hanem az, melyik döntést kell vele biztonságosabbá és gyorsabbá tenni. Ha ezt a döntést már a projekt elején kijelölik, a virtuális modell nem plusz réteg lesz a fejlesztésen, hanem olyan mérnöki eszköz, amely a gyártás indulása előtt segít közelebb kerülni a stabil első darabhoz.

0 comments
Write a comment