
Hogyan automatizáljuk az anyagmozgatást?
Egy megmunkálóközpont hiába képes rövid ciklusidővel dolgozni, ha az alkatrészre két percet vár az anyagellátásnál. Sok üzemben nem maga a technológiai művelet, hanem a gépek közötti szállítás, a rakodás és a pozicionálás szab határt a teljesítménynek. A kérdés tehát nem kizárólag az, hogy hogyan automatizáljuk az anyagmozgatást, hanem az is, hogy hol keletkezik tényleges veszteség, és milyen rendszer képes azt tartósan megszüntetni.
Az anyagmozgatás automatizálása akkor hoz mérhető eredményt, ha nem különálló robotbeszerzésként, hanem a teljes gyártási folyamat részeként kezelik. A munkadarab geometriája, a csomagolás, a ciklusidő, a készletképzés, a gépek elrendezése, a minőségellenőrzés és a műszakrend egyaránt meghatározza a megfelelő műszaki koncepciót.
Először a veszteséget kell pontosan feltárni
A kézi anyagmozgatás költsége nem merül ki a közvetlen munkaidőben. Ide tartozik a gépek várakozása, az ingadozó adagolási sebesség, a nem megfelelő pozicionálásból eredő selejt, a sérülésveszély, valamint az, amikor egy tapasztalt munkatárs idejét ismétlődő rakodási feladat köti le.
A jó előkészítés ezért adatgyűjtéssel indul. Vizsgálni kell az egyes állomások tényleges ciklusidejét, az átállások hosszát, a műszakonkénti darabszámot és a leállások okait. Érdemes külön rögzíteni, hogy a gép mennyi időt tölt értékteremtő munkával, és mennyit vár alapanyagra, kezelőre vagy elszállításra.
Az automatizálás célja nem minden esetben a teljes emberi kiszolgálás kiváltása. Előfordulhat, hogy egy félautomata adagoló, egy palettázó robotcella vagy egy gépkiszolgáló rendszer szünteti meg a legnagyobb szűk keresztmetszetet. A beruházási döntést a kapacitásigény, a termékválaszték és a várható gyártási volumen alapján kell meghozni.
Hogyan automatizáljuk az anyagmozgatást a folyamat alapján?
A megfelelő megoldás kiválasztásánál az anyag útját kell végigkövetni az átvételtől a késztermékig. Más rendszer szükséges ömlesztett, rendezetlen alkatrészekhez, más a tálcán érkező precíziós munkadarabokhoz, és ismét más a nagy tömegű, raklapos egységekhez.
Gépkiszolgálás ismétlődő ciklusokhoz
CNC-gépek, prések, fröccsöntő gépek és összeszerelő állomások mellett a robot a nyers darab betöltését, a kész alkatrész kivételét, szükség esetén a forgatását vagy köztes tárolását végzi. A rendszer előnye nem pusztán a rövidebb kiszolgálási idő. Azonos fogási ponttal, ellenőrzött pályával és ismételhető pozicionálással stabilabbá válik a technológiai folyamat is.
Itt kulcskérdés a gép és a robot együttműködése. A biztonsági jeleknek, ajtóvezérlésnek, ciklusindításnak, hibakezelésnek és termékazonosításnak egy egységes logikába kell kerülnie. Egy jól megépített robotcella nemcsak normál üzemben működik kiszámíthatóan, hanem akkor is kezelhető marad, ha a gép hibát jelez, elfogy az alapanyag vagy a kezelő beavatkozása szükséges.
Palettázás és depalettázás nagyobb árumozgásokhoz
A dobozok, zsákok, tálcák vagy ládák raklapra rendezése fizikailag megterhelő, és a teljesítménye műszakon belül is változhat. Palettázó cellánál a terhelhetőség, a fogófej kialakítása, a rétegrend, a raklapok típusa és a csomagolás stabilitása együtt határozza meg a megoldást.
A rendszernek nemcsak a gyorsaságot kell biztosítania. A szabályosan épített, ellenőrzött rakomány csökkenti a belső szállítás és a kiszállítás közbeni sérülések esélyét. Vegyes termékválaszték esetén receptkezelésre, automatikus méretfelismerésre vagy gyors átállításra lehet szükség. Kis szériáknál a túlzottan összetett rendszer helyett gyakran egy rugalmasabb, kezelő által is könnyen átállítható cella ad jobb üzemi eredményt.
Pályák, konvejorok és köztes tárolók összekapcsolása
A robot önmagában nem oldja meg az anyagáramlást, ha a munkadarab nem érkezik megfelelő helyzetben és megfelelő időben. A görgőspályák, szalagos konvejorok, emelőegységek, forgatóállomások és puffertárolók feladata, hogy szabályozott módon szolgálják ki a robotot és a gyártógépeket.
A köztes tároló méretét nem érdemes találomra meghatározni. Túl kis puffer esetén egy rövid zavar megállíthatja a teljes sort. Túl nagy puffer viszont felesleges készletet, nagyobb helyigényt és lassabb hibafeltárást okozhat. A helyes méretet a gépek rendelkezésre állása, a ciklusidők eltérése és az anyagutánpótlás módja alapján lehet kijelölni.
Mobil robot vagy kötött pálya?
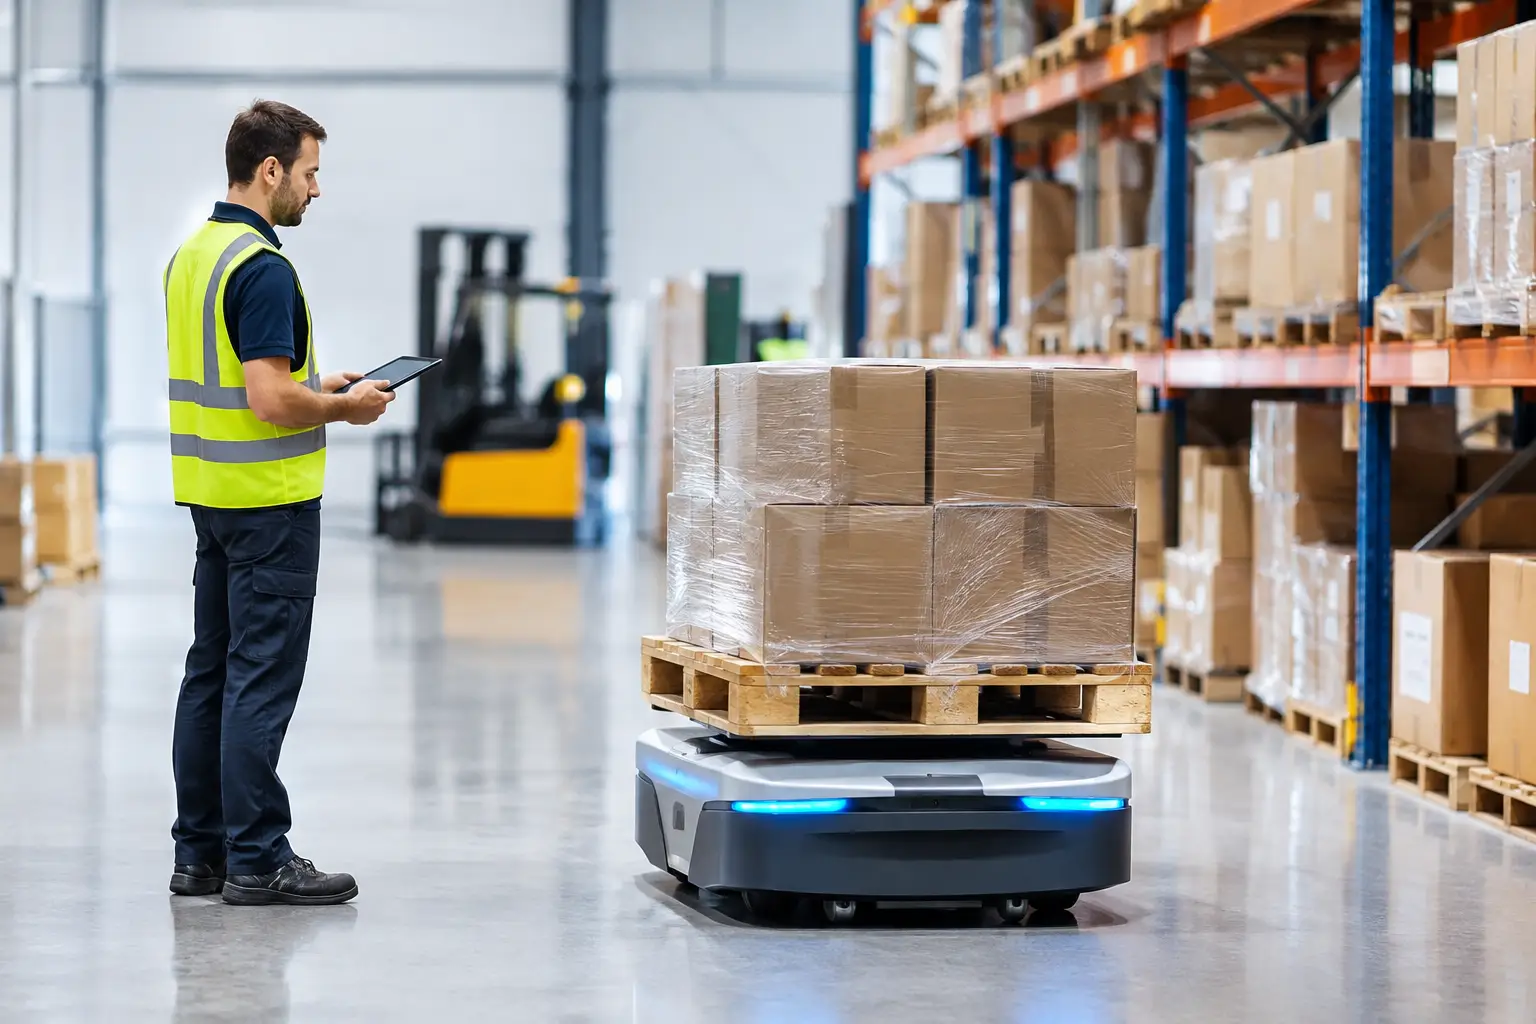
Az autonóm mobil robotok és az automata anyagszállító járművek akkor lehetnek indokoltak, ha több gépsor, raktári pont vagy gyártóterület között változó útvonalon kell mozgatni az anyagot. Rugalmasabbak, de az üzemi környezetnek is fel kell készülnie rájuk: rendezett útvonalak, megfelelő padlóminőség, egyértelmű forgalmi szabályok és jól szervezett átadóállomások szükségesek.
Kötött pályás szállításnál a beruházás sokszor kevésbé rugalmas, ugyanakkor az anyagáramlás rendkívül jól tervezhető. Nagy darabszámnál, állandó útvonalnál és jól meghatározott termékcsaládnál ez gyakran kedvezőbb megoldás. Nem technológiai divat alapján, hanem a gyártási logika szerint kell választani.
A fogófej és az alkatrészkezelés dönt a megbízhatóságról
Az anyagmozgató rendszer gyakran a fogófejnél nyeri vagy veszíti el az üzembiztosságát. Vákuumos megfogás, mechanikus megfogó, mágneses technológia, villás emelő vagy egyedi kialakítású szerelék közül az alkatrész felülete, tömege, geometriai tűrései és tisztasága alapján kell dönteni.
Egy olajos, sorjás vagy változó alakú munkadarab más megközelítést igényel, mint egy sík kartondoboz. A tervezésnek számolnia kell azzal is, mi történik hibás alkatrész, hiányos tálca vagy félrecsúszott csomag esetén. Szenzorok, kamerás ellenőrzés és fogásvisszajelzés nélkül a cella gyors lehet, de nem feltétlenül lesz megbízható.
Biztonság, karbantarthatóság és rendelkezésre állás
Ipari automatizálásban a névleges ciklusidő önmagában kevés. Az számít, hogy a rendszer hosszú távon milyen rendelkezésre állással termel, mennyi idő alatt hárítható el egy hiba, és mennyire egyszerű az átállás. Emiatt a mechanikai kialakítást, a villamos szekrényt, a vezérlést és a kezelői felületet ugyanazzal a gondossággal kell megtervezni.
A biztonságtechnika nem utólagos kiegészítés. Kerítés, fényfüggöny, biztonsági lézerszkenner, reteszelt ajtó vagy kollaboratív üzemmód közül a kockázatelemzés és a kezelői feladatok alapján kell választani. Kollaboratív robot alkalmazása akkor indokolt, ha valóban szükséges az ember és robot közeli együttműködése. Nagy tömeg, nagy sebesség vagy kiszámítható ismétlődő ciklus esetén a hagyományos ipari robotcellás megoldás sokszor jobb teljesítményt és kedvezőbb költségszintet ad.
A karbantartás szempontját már a konstrukcióban érvényesíteni kell. A kopóalkatrészekhez való hozzáférés, a kábelek védelme, a pótalkatrészek standardizálása és az egyértelmű hibadiagnosztika csökkenti a váratlan állásidőt. A kezelők és karbantartók oktatása ugyanilyen fontos: a rendszer akkor válik a termelés részévé, ha az üzem saját csapata magabiztosan tudja kezelni a napi helyzeteket.
A kivitelezésben a teljes rendszer számít
Egy anyagmozgatási beruházás eredménye nagyban múlik azon, hogy a tervező és kivitelező partner milyen mélységben érti a gyártási folyamatot. A koncepciótervnek ki kell térnie a ciklusidőre, az anyagútvonalra, a biztonsági zónákra, a vezérlési architektúrára, az átállásokra és a későbbi bővíthetőségre is.
A Robolution projektalapon valósít meg robotcellákat, célgépeket és gyártásautomatizálási rendszereket: a felméréstől a gépészeti és villamos tervezésen át a robot-, PLC- és HMI-programozásig, majd a telepítésig és oktatásig. A standardizált építőelemek és az egyedi mérnöki megoldások megfelelő aránya rövidebb megvalósítási időt, ugyanakkor az adott üzemhez illesztett rendszert adhat.
A legjobb első lépés egy konkrét, mérhető problémára épített felmérés. Ha ismert, hol áll a gép, hol torlódik fel az anyag, és milyen termelési célhoz kell igazodni, az automatizálás nem általános ígéret lesz, hanem kiszámítható kapacitás, stabil minőség és tervezhetőbb üzemelés.

0 comments
Write a comment