
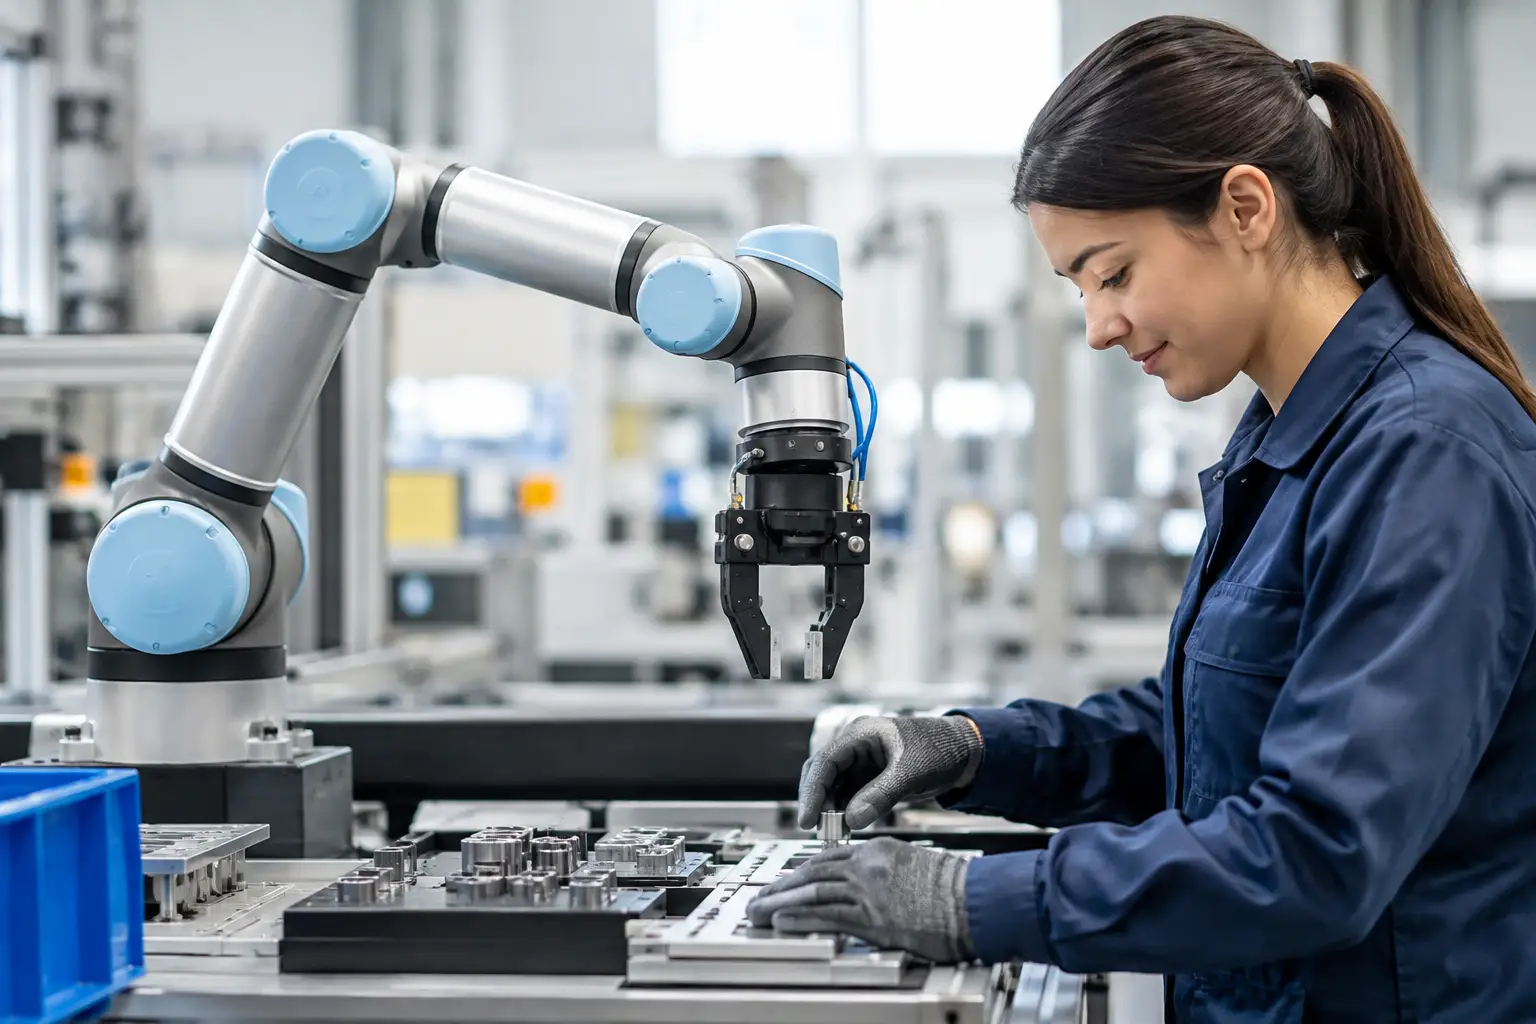
A kollaboratív robot alkalmazása a gyártásban
Egy gyártósor kapacitásproblémája ritkán oldható meg pusztán egy új gép beszerzésével. Ha a szűk keresztmetszetet ismétlődő kézi anyagmozgatás, lassú gépkiszolgálás vagy ingadozó szerelési idő okozza, a kollaboratív robot alkalmazása célzott és gyorsan megtérülő beavatkozás lehet. A jó eredmény azonban nem abból következik, hogy egy robotkart a munkaterület mellé helyeznek, hanem abból, hogy a teljes folyamatot – a munkadarab érkezésétől az ellenőrzésig – erre a feladatra tervezik.
A kollaboratív robot, vagy cobot olyan ipari robot, amelyet emberrel közös munkatérben való együttműködésre fejlesztettek. Ez nem jelenti azt, hogy minden esetben védőkerítés nélkül üzemeltethető, és azt sem, hogy bármilyen feladatra ez a legjobb robotikai megoldás. A megfelelő alkalmazás kiválasztása műszaki, biztonsági és gazdaságossági döntés egyszerre.
Mikor indokolt a kollaboratív robot alkalmazása?
A cobot különösen ott ad üzemi előnyt, ahol a termékvariánsok száma magas, a gyártási volumen közepes vagy változó, és az emberi munkavégzés továbbra is értéket teremt a folyamatban. Ilyen lehet például a gépkiszolgálás, a csavarozás, az adagolás, a kisalkatrész-szerelés, a minőségellenőrzés előtti-utáni manipuláció vagy a csomagolás.
A beruházási döntésnél nem elegendő a közvetlen bérköltséget összevetni a robot árával. A valós üzleti hatás a ciklusidő stabilizálásában, a selejt csökkentésében, a gépek magasabb kihasználtságában és a nehezen betölthető munkakörök kiváltásában jelenik meg. Egy jól integrált robotcella akkor is értéket termelhet, ha nem vált ki teljes műszakot, hanem a kezelőt felszabadítja az ismétlődő, ergonomiailag kedvezőtlen részfeladatok alól.
A kollaboratív működés akkor indokolt, ha az operátornak rendszeresen be kell avatkoznia: alkatrészt kell betöltenie, több termékváltozat között kell váltania, vizuális ellenőrzést kell végeznie vagy kézi szerelési lépést kell végrehajtania. Ha viszont a feladat nagy sebességet, nagy terhelhetőséget, hosszú nyúlást vagy folyamatos, emberi jelenlét nélküli üzemet igényel, sokszor egy hagyományos ipari robotcella a gazdaságosabb választás.
A robotkar önmagában nem megoldás
A cobot kiválasztása csak az automatizálási projekt első eleme. A rendelkezésre állást valójában a cella perifériái, a munkadarab kezelhetősége, a megfogó megbízhatósága, az érzékelők, valamint a vezérlési logika határozzák meg. Egy instabil pozícióban érkező alkatrészt a legjobb robot sem fog ismételhetően megfogni.
Ezért a tervezésnek a jelenlegi folyamat részletes felmérésével kell kezdődnie. Rögzíteni kell a ciklusidőket, a termékváltozatokat, a selejt okait, a kezelői beavatkozásokat és a gépállások tényleges okát. Sok esetben már ez a felmérés feltárja, hogy nem maga a kézi művelet a fő veszteség, hanem például a munkadarabok rendezetlen beérkezése vagy a hosszú átállás.
Megfogás és munkadarabpozicionálás
A végszerszám kiválasztása meghatározza, hogy a rendszer mennyire lesz üzembiztos. Vákuumos megfogó, párhuzamos gripper, elektromos megfogó, mágneses megoldás vagy egyedi gépépítő elem között nem kizárólag az alkatrész tömege alapján kell dönteni. Számít a felület minősége, az alkatrész geometriai tűrése, az olajosság, a sorjásság, a megfogási pont hozzáférhetősége és az is, hogy hiba esetén biztonságosan letehető-e a darab.
A gyártásban gyakori hiba, hogy a robotot rendkívül változatos állapotban érkező munkadarab kezelésére kérik fel. Ilyenkor szükség lehet fészekre, tájolóegységre, adagolóra, kamerarendszerre vagy egy egyszerű, de következetesen kialakított anyaghordozóra. A robotcella költsége nőhet, ugyanakkor a ciklus stabilitása és a rendelkezésre állás érdemben javul.
Ciklusidő és valós kapacitás
A cobot általában kisebb sebességgel mozog, mint a kerített, hagyományos ipari robot. Ez a kollaboratív alkalmazás egyik tudatos kompromisszuma. Ha a feladatnál az ember és robot közös munkaterében a biztonságos sebességkorlátozás aktív, a névleges robotsebességből nem lehet közvetlenül kapacitást számolni.
A helyes kérdés nem az, hogy hány másodperc alatt mozog a robotkar, hanem az, hogy mennyi az elkészült, jó minőségű termék teljes ciklusideje. Egy gépkiszolgáló cella például akkor hatékony, ha a robot mozgása részben a megmunkálási idő alatt történik, és a CNC-gép nem vár kezelőre. Egy szerelőállomásnál pedig az emberi és robotikai műveletek sorrendjét kell úgy kialakítani, hogy ne egymásra várjanak.
Biztonság: kollaboratív nem egyenlő korlátlan hozzáféréssel
A kollaboratív robotok biztonságos alkalmazása kockázatértékeléssel kezdődik. A robotkar beépített erő- és nyomatékfelügyelete csak egy része a rendszernek. Vizsgálni kell a megfogott munkadarabot, a szerszámot, az éles éleket, a becsípődési pontokat, a robot környezetében működő berendezéseket és az esetleges leeső alkatrészek kockázatát is.
Egy csavarozóorsóval felszerelt cobot például már nem kezelhető ugyanúgy, mint egy puha csomagolóanyagot mozgató robot. A szerszám forgó részei, a csavar adagolása és a munkadarab befogása külön védelmi intézkedéseket igényelhet. Ugyanez igaz a forró, sorjás, nehéz vagy éles alkatrészekre is.
A biztonságos kialakítás eszközei közé tartozhat a sebesség- és távolságfelügyelet, a lézerszkenner, a biztonsági PLC, a kétkezes indítás, a részleges elkerítés vagy a munkatér fizikai elválasztása. Nem cél mindenáron kerítés nélküli cellát építeni. A cél a kezelő biztonsága és a tervezett termelési teljesítmény együttes biztosítása.
Integráció a gyártási környezetbe
A kollaboratív robotcellának nem elszigetelt berendezésként, hanem a gyártási rendszer részeként kell működnie. Kommunikálnia kell a kiszolgált géppel, a szállítópályával, az adagolóval, a mérőállomással és szükség esetén a vállalati adatgyűjtési rendszerrel. A PLC- és HMI-programozás feladata, hogy a kezelő számára egyértelmű állapotjelzéseket, biztonságos üzemmódváltást és hibaelhárítási lehetőséget adjon.
A kezelői felület minősége közvetlenül befolyásolja az üzemeltethetőséget. Ha egy termékváltás csak programozói beavatkozással hajtható végre, a rendszer a mindennapi gyártásban nehezen lesz rugalmas. Ha viszont az engedélyezett receptváltás, a megfogócsere és az ellenőrző lépések világosan vezetettek, a cella sokkal kevesebb állásidővel működtethető.
A telepítés után a gyártási próba, az átadási dokumentáció és az oktatás sem mellékes projektzáró feladat. A karbantartóknak ismerniük kell a kritikus kopóalkatrészeket, a hibakeresési logikát és a biztonsági rendszer működését. Az operátornak tudnia kell, milyen jelzéseknél állíthatja vissza a cellát, és mikor szükséges szakembert hívni.
Hogyan készítsen reális beruházási döntést?
A jó automatizálási koncepció nem a katalógusban kezdődik, hanem a konkrét gyártási feladatnál. Érdemes egy jól körülhatárolt, ismétlődő műveletet kiválasztani, amelynek ismert a ciklusideje, a termékváltozatai és a minőségi elvárása. A bizonytalan alkatrészellátás vagy a folyamatosan változó kézi munkamódszer előbb folyamatfejlesztést igényelhet.
A projekt során célszerű előre meghatározni a mérhető elfogadási feltételeket: elvárt ciklusidő, rendelkezésre állás, selejtarány, átállási idő, kezelői lépések és biztonsági funkciók. Ezek alapján nemcsak a beruházás indokoltsága, hanem a kivitelezés minősége is objektíven értékelhető.
A Robolutionnál a kollaboratív robotcellák tervezése ezért a gyártási folyamat és a teljes rendszerkörnyezet vizsgálatára épül. A cél nem egy önmagában látványos robottelepítés, hanem egy olyan standardizált, az adott feladatra illesztett megoldás, amely magas rendelkezésre állással támogatja a termelést.
A következő fejlesztési lépéshez érdemes a legnagyobb veszteséget okozó műveletet azonosítani, majd annak valós adataiból automatizálási koncepciót készíteni. Így a robot nem különálló beruházás lesz, hanem kiszámítható kapacitás a gyártásban.

0 comments
Write a comment