
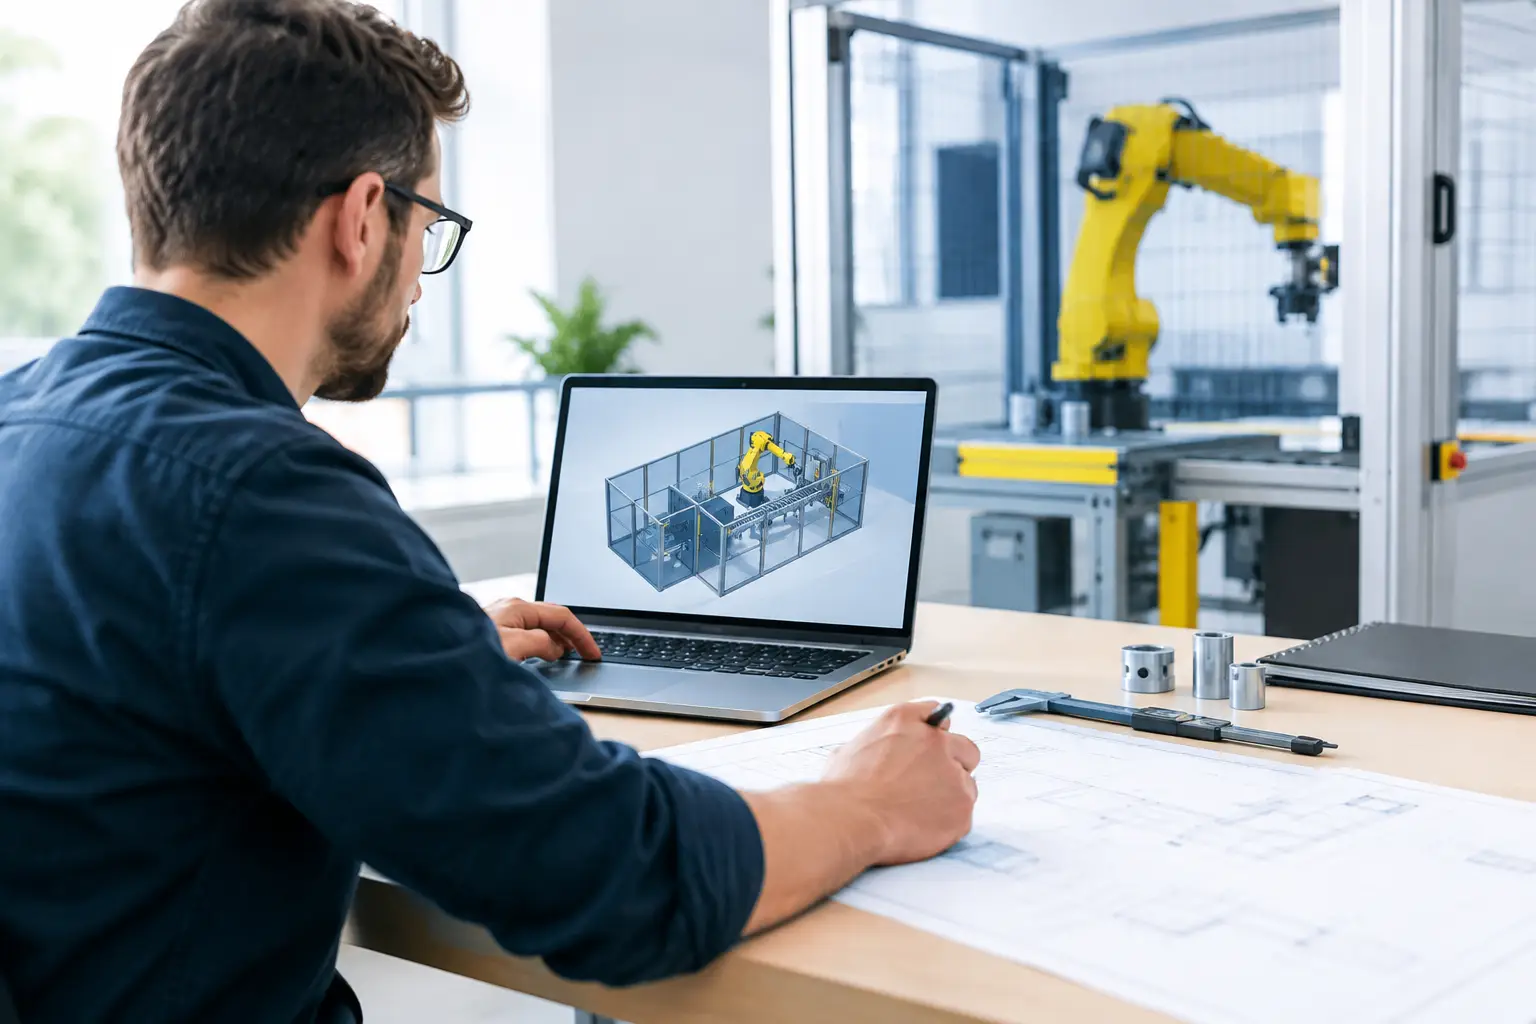
A robotcella-tervezés folyamata lépésről lépésre
Egy robotcella beruházás sikere nem a robot kiválasztásán múlik. A kritikus döntések jóval korábban, a gyártási feladat pontos megértésekor születnek meg. A robotcella tervezés folyamata ezért nem egy katalógusból kiválasztott gép köré épül, hanem a meglévő technológia, a termelési célok, az anyagáramlás és az üzemi környezet összehangolására.
Egy jól megtervezett rendszer nemcsak gyorsabbá tesz egy műveletet. Kiszámítható ciklusidőt, egyenletesebb minőséget, kisebb kezelői terhelést és magasabb rendelkezésre állást ad. Ehhez azonban a tervezésnek a valós gyártási feltételekből kell kiindulnia, nem feltételezésekből.
A kiindulópont: automatizálható-e valóban a feladat?
Az első kérdés nem az, hogy hány tengelyes robotra van szükség, hanem az, hogy pontosan mit kell automatizálni. Egy hegesztési, gépkiszolgálási, palettázási, szerelési vagy anyagmozgatási folyamat gyakran több részfeladatból áll. Ha csak a leglátványosabb mozdulat kerül robotra, miközben az előkészítés, a pozicionálás vagy a minőségellenőrzés változatlanul szűk keresztmetszet marad, a beruházás nem fogja hozni a várt eredményt.
A helyszíni felmérés során ezért a tényleges munkafolyamatot kell vizsgálni: milyen termékvariánsok érkeznek, hogyan történik az alkatrészek betáplálása, mekkora a ciklusidő, hol keletkeznek várakozások, és milyen hibák fordulnak elő. Ugyanilyen lényeges a meglévő gépek állapota. Egy robot nem tud stabilan kiszolgálni olyan berendezést, amelynek ciklusa, befogása vagy jelrendszere ingadozó.
A megfelelő kiinduló adatok közé tartozik a termelési volumen, a műszakszám, a kívánt kapacitás, a selejtaránnyal kapcsolatos elvárás, valamint az átállások gyakorisága. Kis darabszám és sok termékváltozat esetén a rugalmasság rendszerint többet ér, mint a lehető legrövidebb névleges ciklusidő. Nagy sorozatnál viszont a másodpercekben mérhető optimalizálás és az automatizált anyagellátás is indokolt lehet.
A robotcella tervezés folyamata a koncepcióalkotással folytatódik
A felmérés után több műszaki koncepció is készülhet. Itt dől el, hogy hagyományos ipari robot, kollaboratív robot, portálrendszer vagy ezek kombinációja illeszkedik-e legjobban a feladathoz. A döntést nem kizárólag a robot teherbírása határozza meg. Számít a szükséges hatótáv, a megfogó tömege, a gyorsulás, a hozzáférési irány, a pontosság, a környezeti terhelés és a várható bővítés is.
A cella alaprajza ekkor válik kézzelfoghatóvá. Meg kell határozni a robot helyét, a kiszolgált gép vagy technológiai állomás elhelyezését, a kezelői hozzáférést, a betáplálási és elvételi pontokat, továbbá a karbantartási területeket. Egy zsúfolt elrendezés első ránézésre helytakarékos lehet, de később lassabb átálláshoz, nehezebb szervizelhetőséghez és hosszabb állásidőhöz vezethet.
Ebben a szakaszban a ciklusidő-számítás különös figyelmet igényel. Nem elegendő a robot mozgásidejét összeadni. A teljes ciklus része a gép technológiai ideje, a megfogás és elengedés ideje, a pozícióellenőrzés, a biztonsági ajtók működése, a kommunikáció késleltetése és szükség esetén a minőségvizsgálat is. A reális kapacitástervezés mindig a teljes rendszerre vonatkozik.
Megfogás, pozicionálás és termékbiztonság
A robot csak annyira megbízható, amennyire a munkadarab kezelése az. A megfogó kiválasztásánál figyelembe kell venni az alkatrész méret- és alaktűrését, felületi érzékenységét, tömegközéppontját, hőmérsékletét és szennyezettségét. Vákuumos megfogás például gyors és egyszerű megoldás lehet sík felületeknél, de porózus, olajos vagy erősen változó alkatrészeknél nem mindig ad kellő üzembiztonságot.
A pozicionálás kérdése sem kerülhető meg. Ha a beérkező alkatrész helyzete változó, a robotnak vagy a készüléknek ezt kezelnie kell. Erre szolgálhat mechanikus fészek, központosító egység, mérőrendszer vagy kamerás felismerés. A gépi látás értékes eszköz, de csak akkor indokolt, ha a termékváltozatok, orientációk vagy minőségi feltételek valóban szükségessé teszik. Egy egyszerű, jól megtervezett készülék sok esetben gyorsabb, olcsóbb és könnyebben karbantartható.
Biztonság: a termelés feltétele, nem utólagos kiegészítés
A biztonsági koncepció a cella teljes geometriáját és működését befolyásolja. Kerítés, biztonsági ajtó, fényfüggöny, lézerszkenner, kétkezes indítás vagy kollaboratív üzemmód – a megfelelő megoldás a kockázatértékelésből következik. Nem a legkevesebb biztonsági elem, hanem az adott alkalmazáshoz megfelelő védelem a cél.
A tervezésnél azt is végig kell gondolni, mi történik rendellenes helyzetekben: megfogási hiba, munkadarab-elakadás, szenzorhiba, hálózati kommunikációs zavar vagy áramszünet esetén. A kezelő számára egyértelmű hibajelzésre és biztonságos visszaállítási folyamatra van szükség. Ha egy kisebb hiba elhárításához programozói beavatkozás kell, a cella rendelkezésre állása rövid idő alatt romlik.
A kollaboratív robot sem jelenti automatikusan azt, hogy védőberendezés nélkül alkalmazható. A megfogó, a munkadarab élei, a sebesség, a szerszám és a környező gépek ugyanúgy kockázatot jelenthetnek. A biztonságos kialakítást minden esetben a teljes alkalmazás alapján kell meghatározni.
Vezérlés, kommunikáció és kezelhetőség
Egy robotcella a robotból, a PLC-ből, a biztonsági vezérlésből, a HMI-ből, az érzékelőkből, a hajtásokból és gyakran külső gyártóberendezésekből álló rendszer. A tervezés feladata, hogy ezek ne különálló egységekként, hanem ellenőrizhető folyamatként működjenek együtt.
A PLC-program logikája határozza meg az állomások sorrendjét, a reteszeléseket, a hibaágakat és a kézi üzem funkcióit. A HMI felületnek nem pusztán üzeneteket kell kijeleznie. Segítenie kell a kezelőt a termékváltásban, az állapotok megértésében, a hibakeresésben és az alapvető beavatkozásokban. A jó kezelőfelület csökkenti a betanítási időt és mérsékli annak esélyét, hogy egy egyszerű üzemzavar hosszú leállássá váljon.
A kommunikációs interfészeket már a koncepció során tisztázni kell. Egy meglévő CNC-gép, fröccsöntőgép, mérőállomás vagy vállalatirányítási rendszer eltérő jelstruktúrát és adatkapcsolatot igényelhet. Az integrációs kockázatot jelentősen csökkenti, ha a felelősségi határok, a jeljegyzék és az átadási feltételek még a kivitelezés előtt egyértelműek.
Szimuláció, kivitelezés és gyártási átvétel
A 3D-s cellatervezés és a robotpályák szimulációja még a gyártás előtt feltárhatja az ütközéseket, a hatótávproblémákat és a ciklusidő-korlátokat. Ez különösen összetett, többrobot-os vagy szűk beépítési helyű rendszereknél jelent komoly előnyt. A szimuláció ugyanakkor a valós környezet pontos adatain múlik: egy nem modellezett kábelvezetés, eltérő alkatrész vagy pontatlan géprajz később még okozhat korrekciót.
A gépépítés során a szabványosított, bevált gépészeti és villamos megoldások gyorsítják a megvalósítást, miközben egyszerűbbé teszik az alkatrész-utánpótlást és a karbantartást. A standardizálás nem egyedi igények figyelmen kívül hagyását jelenti. Éppen ellenkezőleg: az egyedi technológiai feladatot olyan ismételhető építőelemekből kell felépíteni, amelyek hosszú távon is üzembiztosak.
Az előátvétel során ellenőrizni kell a funkciókat, a biztonsági láncot, a ciklusidőt, a hibakezelést és a termékminőséget. Az üzembe helyezés után következik a helyszíni finomhangolás, hiszen az anyagellátás, a kezelői munkarend és a kapcsolódó gépek valós működése gyakran új szempontokat ad. A dokumentáció, az oktatás és a karbantartási terv itt nem adminisztratív lezárás, hanem a fenntartható üzemeltetés alapja.
Tervezés, amely a teljes életciklusra készül
A jó robotcella nemcsak a mai darabszámot szolgálja ki. Teret ad a későbbi termékváltozatoknak, a megfogó cseréjének, a további ellenőrzési funkcióknak vagy akár egy következő automatizált állomás csatlakoztatásának. Nem minden projektnél indokolt a teljes jövőbeli kapacitást előre beépíteni, de a bővítés lehetőségét érdemes már az alaprajzon, a vezérlésben és a biztonsági rendszerben kezelni.
A Robolution szemléletében a tervezés és a kivitelezés egy folyamat: a helyszíni igénytől a robotprogramozáson és a gépépítésen át az átadásig ugyanaz a cél vezeti a munkát – stabil, mérhető és fenntartható termelés. A következő automatizálási döntésnél ezért érdemes nem azt kérdezni, melyik robot a leggyorsabb, hanem azt, milyen cella fogja a teljes gyártási folyamatot hosszú távon versenyképesebbé tenni.

0 comments
Write a comment