Robotcellák

Mennyi idő a robotcella telepítése a gyakorlatban?
Robotcellák

Mennyi idő a robotcella telepítése a gyakorlatban?

Egy új robotcella átadásának időpontja gyakran már a beruházási döntésnél kritikus kérdés. Mennyi idő a robotcella telepítése? Erre nem adható egyetlen, minden projektre érvényes napokban vagy hetekben kifejezett válasz, mert a helyszíni szerelés csak egy része a teljes megvalósításnak. Egy előkészített, standard megoldás néhány nap alatt helyére kerülhet, míg egy összetett, több gépet és gyártási lépést összekapcsoló egyedi rendszer teljes átfutása több hónap is lehet.

A döntéshozói szempontból ezért érdemes két időszakot elkülöníteni: a megrendeléstől az üzembe helyezésig tartó projektidőt, valamint a tényleges helyszíni telepítés hosszát. A pontos ütemezést nem a robot önmagában, hanem a technológia, a perifériák, a gyártóterület állapota és az átvételi követelmények együtt határozzák meg.

Mennyi idő a robotcella telepítése valójában?

Egy standardizált robotcella teljes projektideje általában 8-16 hét lehet, ha a gyártási feladat jól definiált, a szükséges perifériák elérhetők, és a telepítés helyszíne előkészített. Ebbe az időbe beleértendő a tervezés, a gépgyártás, az elektromos kivitelezés, a programozás, a gyári teszt és a helyszíni üzembe helyezés is.

A helyszíni telepítés ennél jóval rövidebb szakasz. Egy önálló, például gépkiszolgálási, raklapozási vagy egyszerű anyagmozgatási feladatra kialakított cella fizikai beállítása, bekötése és indítása sok esetben 2-5 munkanap alatt elvégezhető. Ha a robotcella több gyártógéppel kommunikál, biztonsági rendszereket integrál, kamerát, mérőállomást vagy egyedi megfogót használ, a helyszíni munka inkább 1-3 hét.

Komplex gyártósori automatizálásnál a projektidő 4-9 hónap is lehet. Ilyenkor nem csupán robottelepítésről beszélünk, hanem több berendezés mechanikai, villamos és szoftveres összehangolásáról. A hosszabb átfutás azonban nem feltétlenül lassú kivitelezést jelent. Gyakran a technológiai egyeztetés, a beszállítói interfészek tisztázása vagy a meglévő géppark korlátai igénylik az időt.

A projekt ütemét meghatározó fő szakaszok

Felmérés és koncepcióalkotás

A gyors telepítés alapja a pontos indulás. A robotizálási feladat felmérésekor tisztázni kell a ciklusidőt, a termékvariánsokat, a darabszámot, a tűréseket, a rendelkezésre álló helyet és a kapcsolódó gépek állapotát. Ugyanilyen fontos a selejtkezelés, az alapanyag-ellátás, a műszakrend és a kezelői feladatok áttekintése.

Ha ezek a paraméterek már az ajánlatadás előtt egyértelműek, a koncepcióterv és a részletes tervezés kiszámíthatóbb. Ha viszont a termék, a technológia vagy a gyártási folyamat a kivitelezés közben változik, az értelemszerűen módosítja a mechanikai kialakítást, a programozást és az átvételi feltételeket is. A legtöbb csúszás nem a robotprogram írásánál, hanem a nem teljesen tisztázott gyártási elvárásoknál kezdődik.

Mechanikai és villamos tervezés

A cella tervezése során dől el, hogy milyen robot, megfogó, biztonsági kerítés, fényfüggöny, adagoló, szállítópálya és vezérlés szükséges. Egy kollaboratív robotcella kialakítása bizonyos esetekben gyorsabb lehet, mert kevesebb helyet igényel, és eltérő biztonsági architektúrával működhet. Ez azonban nem jelenti azt, hogy minden feladathoz ez a leggyorsabb vagy leggazdaságosabb megoldás.

Nagy sebesség, jelentős teherbírás, éles alkatrészek, hegesztési vagy megmunkálási kockázatok esetén a hagyományos ipari robotcella védőkerítéssel és teljes körű biztonsági rendszerrel lehet a helyes választás. A megfelelő technológia kiválasztása a későbbi rendelkezésre állást is befolyásolja, ezért nem célszerű kizárólag a legrövidebb kivitelezési idő alapján dönteni.

Gyártás, összeszerelés és gyári teszt

A tervek jóváhagyása után következik a cella gyártása és műhelyben történő összeépítése. A professzionális rendszerintegráció egyik jelentős előnye, hogy a hibák nagy része nem az üzemben, termelési nyomás alatt derül ki. A robotcella mechanikai működése, a villamos szekrény, a biztonsági funkciók, a PLC- és HMI-program, valamint a robotmozgások jelentős része előzetesen tesztelhető.

A gyári átvételi teszt során ellenőrizhető a ciklusidő, a megfogás biztonsága, az alkatrészpozíciók kezelése, a hibajelzések és az üzemi logika. A tényleges gyártási környezet természetesen hozhat további feladatokat, de egy alapos gyári teszt jelentősen csökkenti a helyszíni beavatkozások számát és az indítás kockázatát.

Helyszíni telepítés és integráció

A helyszíni munka akkor halad gyorsan, ha a fogadóterület készen áll. Ennek része a megfelelő alapzat vagy gépelhelyezés, a villamos betáplálás, a sűrített levegő, az ipari hálózat, az elszívás és az esetleges technológiai közművek rendelkezésre állása. Egy hegesztőcellánál például az áramforrás, a huzaladagolás és az elszívás is az indítás feltétele, míg egy gépkiszolgáló cellánál a megmunkálógép vezérlőjével való kommunikáció lehet a kritikus pont.

A telepítés során történik a cella beállítása, a mechanikai rögzítés, a kábelezés, a perifériák csatlakoztatása és a biztonsági rendszer helyszíni validálása. Ezt követi a robotprogram finomhangolása az adott alkatrészekkel, a valós ciklusidő mérése és a rendellenes helyzetek kezelési logikájának ellenőrzése. A cél nem pusztán az, hogy a robot mozogjon, hanem hogy a teljes rendszer ismételhetően, biztonságosan és a kívánt teljesítménnyel működjön.

Mi rövidíti, és mi hosszabbítja a telepítést?

A standardizált, előre validált gépészeti és vezérlési megoldások érdemben gyorsítják a projektet. Ha a robotcella nem nulláról épülő konstrukció, hanem bevált modulokra épít, rövidebb lehet a tervezés, kisebb a műszaki kockázat, és a karbantartás is átláthatóbbá válik. Ez különösen előnyös lehet ismétlődő gépkiszolgálási, csomagolási, palettázási vagy anyagmozgatási feladatoknál.

A szállítási idők ugyanakkor külső korlátot jelenthetnek. Speciális kamerák, egyedi megfogók, biztonsági komponensek, nagy teljesítményű pozicionálók vagy ritkább robotkonfigurációk beszerzése befolyásolhatja a teljes átfutást. Egyedi célgépnél a próbagyártáshoz szükséges alkatrészek és a technológiai tesztelés ideje is számít.

Helyszíni oldalon a leggyakoribb lassító tényező a nem kész infrastruktúra. Ha nincs kiépítve a szükséges betáplálás, nem végleges a gép elhelyezése, hiányzik a kommunikációs kapcsolat, vagy a termelési terület csak korlátozott leállással hozzáférhető, az üzembe helyezést ehhez kell igazítani. A jó ütemterv ezeket nem utólag kezeli, hanem már a projektindításkor felelőssel és határidővel rendeli hozzájuk.

Hogyan tervezhető a termeléskiesés?

A legtöbb üzem számára nem maga a telepítés hossza a legnagyobb kérdés, hanem az, hogy mennyi ideig érinti a meglévő termelést. Egy jól előkészített projektben a cella előzetesen összeépítve és tesztelve érkezik, ezért a leállással járó munkák jelentős része rövid időablakra koncentrálható. Bizonyos esetekben a telepítés hétvégi, műszakszüneti vagy tervezett karbantartási időszakra ütemezhető.

A fokozatos felfutás gyakran biztonságosabb, mint az azonnali teljes kapacitás. Az első üzemi napokban célszerű figyelni a valós alkatrészszórást, az alapanyag minőségét, a kezelői visszajelzéseket és a kapcsolódó gépek viselkedését. Ez különösen akkor lényeges, ha a robotcella egy régebbi gyártógéphez csatlakozik, vagy sok termékváltozatot kell kezelnie.

A Robolution projektjeiben a tervezéstől a helyszíni indításig tartó megvalósítás célja nem egyszerűen a rövid határidő, hanem a magas géprendelkezésre állásra alkalmas rendszer átadása. Egy túl gyors, hiányosan tesztelt indítás később többszörösen visszaüthet állásidőben, selejtben és folyamatos utómunkában.

A reális határidő üzleti előny

A robotcella telepítési idejéről akkor lehet felelős döntést hozni, ha az ajánlat nemcsak egy végdátumot, hanem világos projektfázisokat, ügyféloldali előfeltételeket és átvételi kritériumokat is tartalmaz. Így a beruházás üteme összehangolható a termelési tervvel, a karbantartási leállásokkal és a kapacitásbővítési célokkal.

Érdemes már az első műszaki egyeztetésen megmutatni a valós alkatrészeket, a rendelkezésre álló gyártóterületet és a kapcsolódó gépek dokumentációját. Ez az előkészítés nem adminisztratív többlet, hanem a gyorsabb telepítés és a kiszámítható, üzembiztos indulás egyik legerősebb feltétele.
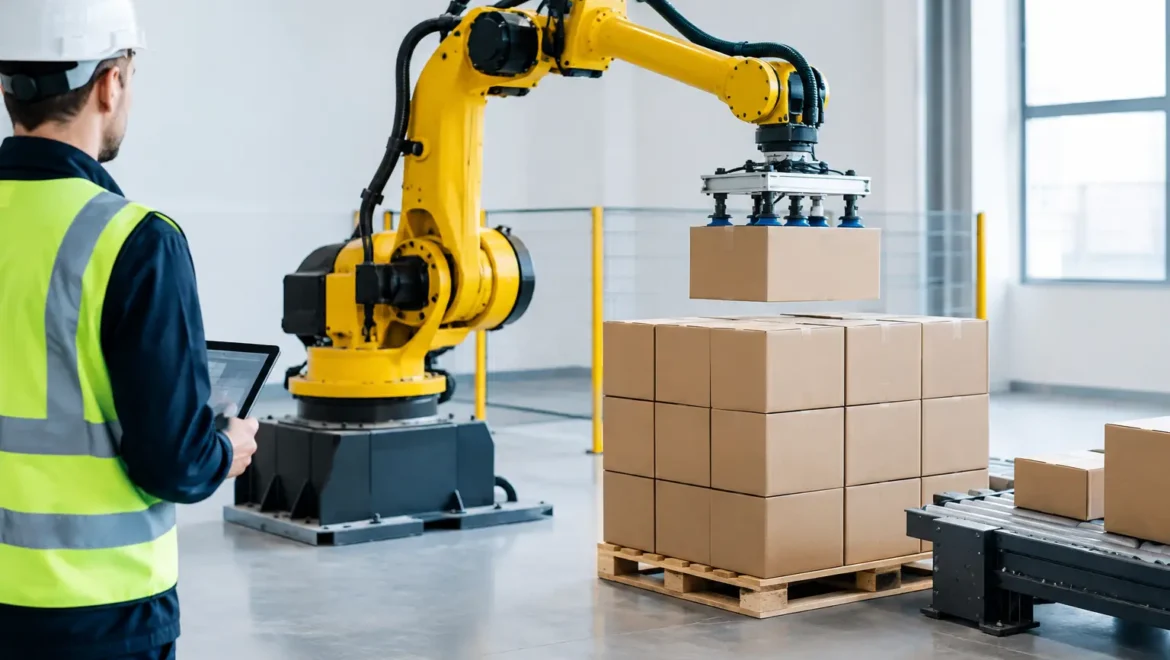
Palettázó robotcella kiválasztási szempontok
Robotcellák

Palettázó robotcella kiválasztási szempontok

Egy palettázási folyamatnál ritkán maga a robot jelenti a legnagyobb kockázatot. A hibák többnyire abból adódnak, hogy a rendszer nem a valódi termelési adatokra készül: változik a doboz, bizonytalan a beérkezés, szűk a hely, vagy a műszakváltáskor új palettakiosztás kell. A palettázó robotcella kiválasztási szempontok ezért nem merülnek ki a teherbírás és a robotkar típusának megadásában. Egy hosszú távon jól működő cellát a termék, az anyagáramlás, a ciklusidő, a biztonság és az üzemeltetés együttes figyelembevételével lehet meghatározni.

A palettázó robotcella kiválasztási szempontok alapja: a valós feladat

A beruházás első kérdése nem az, hogy hány kilogrammot emel a robot, hanem az, hogy pontosan mit kell palettára helyeznie. A termék tömege mellett szükség van a méretekre, a tömegközéppont helyére, a csomagolóanyag merevségére, a felületi tulajdonságokra és a termékváltozatok számára. Egy fóliázott kartondoboz, egy zsugorfóliás tálca, egy zsák és egy nyitott rekesz egészen eltérő megfogási elvet, mozgáspályát és biztonsági tartalékot igényelhet.

Nem elegendő az átlagértékekből kiindulni. A cellát a legkedvezőtlenebb, de még rendszeresen előforduló üzemi állapotra kell méretezni. Ilyen lehet a legnehezebb termék, a legnagyobb kinyúlás, a legmagasabb palettaréteg vagy az a helyzet, amikor a robotnak egyszerre két csomagot kell kezelnie. A teherbírásba a megfogó saját tömegét, a kábelezést és a dinamikus terhelést is bele kell számítani.

A paletta paraméterei ugyanilyen meghatározók. Egy rendszernek tudnia kell, milyen méretű és minőségű raklapot kezel, hány rétegből áll a rakomány, szükséges-e közbenső kartonlap vagy fedőlap, illetve kell-e több palettatípust kiszolgálnia. A palettakiosztás nem pusztán logisztikai kérdés: hatással van a termék stabilitására, a robot elérhetőségére és a szükséges ciklusidőre is.

Ciklusidő és kapacitás: ne a névleges robotsebesség döntsön

A palettázó cella kapacitását a teljes folyamat határozza meg, nem a robot katalógusban szereplő maximális sebessége. Egy ciklus része a termék beérkezése és pozicionálása, az azonosítás, a megfogás, a palettához vezető mozgás, a pontos lerakás, az esetleges rétegelválasztó kezelés, majd a következő termék átvétele. Ha a termékek nem egyenletesen érkeznek, a szükséges puffert és a csúcsidőszaki teljesítményt is figyelembe kell venni.

Érdemes óránkénti darabszám helyett konkrét üzemállapotokkal számolni. Mekkora teljesítményt várnak el normál termelésben? Milyen rövid idejű csúcsterhelést kell kiszolgálni? Mi történik akkor, ha egy paletta elkészül, de a targoncás még nem cserélte ki? Az ezekre adott válaszok döntik el, szükséges-e egy- vagy kétpalettás kialakítás, automatikus palettaadagolás, görgőspálya, tárolópuffer vagy több termék egyidejű kezelése.

A túlméretezés feleslegesen növelheti a beruházási és üzemeltetési költséget, az alulméretezés viszont állandó szűk keresztmetszetet hoz létre a gyártósor végén. A jó tervezés célja nem a látványos robotmozgás, hanem az előírt darabszám stabil teljesítése megfelelő rendelkezésre állás mellett.

A megfogó sokszor fontosabb, mint a robotkar

A megfogó határozza meg, hogy a termék biztonságosan, ismételhetően és kíméletesen kezelhető-e. Vákuumos megfogás gyors és tiszta felületű kartondobozoknál jó megoldás lehet, de poros, perforált, egyenetlen vagy sérülékeny csomagolásnál korlátai vannak. Mechanikus, villás, oldalról szorító vagy kombinált megfogó stabilabb fogást adhat, ugyanakkor nagyobb tömeggel és több karbantartási igénnyel járhat.

Vizsgálni kell azt is, hogyan érzékeli a rendszer a sikeres megfogást és a termék lerakását. A vákuumszint, a jelenlétérzékelők, a pozíció-visszaigazolások és a hibakezelési logika együtt csökkentik annak esélyét, hogy hibás vagy hiányos rakomány kerüljön ki a folyamatból. Ha többféle termék fut ugyanazon a soron, a gyors átállás és a receptkezelés már a megfogó kiválasztásakor fontos szempont.

Anyagáramlás és elrendezés: a robotcella nem önálló sziget

Egy palettázó robotcella akkor működik jól, ha illeszkedik a csomagológéphez, a szállítópályákhoz, a címkézéshez, a minőségellenőrzéshez és a készáru-elszállításhoz. A beérkező termékek orientációja, távolsága és sebessége legyen meghatározott. Ha a dobozok véletlenszerűen állnak a pályán, a robotnak vagy a cellának ezt korrigálnia kell pozicionáló egységgel, forgatóval vagy látásalapú ellenőrzéssel.

A rendelkezésre álló alapterületet nem szabad kizárólag a robot munkaterére szűkíteni. Hely kell a paletták cseréjéhez, a karbantartáshoz, a megfogó szervizeléséhez, a kezelői hozzáféréshez és a biztonsági távolságokhoz is. Egy kompakt cella értékes lehet szűk üzemben, de ha emiatt a palettacsere körülményes, vagy a hibakeresés hosszú időt vesz igénybe, az elveszítheti előnyét.

A későbbi bővítés lehetőségét szintén célszerű előre értékelni. Növekedhet a gyártási volumen, megjelenhet új csomagolási forma, vagy más palettaméretre lehet szükség. A standardizált, megfelelően dokumentált gépészeti és vezérlési megoldások rövidítik az ilyen módosítások tervezési idejét, és csökkentik az üzemeltetési kockázatot.

Biztonság és kezelhetőség a tényleges üzemi környezetben

A palettázásnál a robot gyors mozgása, a szállítópályák és a raklapmozgatás együtt jelent kockázatot. A biztonsági koncepciót a cella kialakításával egy időben kell megtervezni. Kerítés, biztonsági ajtó, fényfüggöny, lézerszkenner vagy kollaboratív üzemmód is szóba jöhet, de nincs minden helyzetre azonos megoldás.

A kollaboratív robot előnyös lehet kis helyigény, alacsonyabb sebességű feladat vagy közvetlen ember-robot együttműködés esetén. Nagy tömegű termékeknél, magas teljesítményigénynél és gyors palettacserénél azonban a hagyományos ipari robotcellás kialakítás gyakran kiszámíthatóbb kapacitást és egyértelműbb védelmi megoldást ad. A választást kockázatértékelésre, nem pedig kizárólag a robot típusa körüli elvárásokra kell alapozni.

A kezelői felületnek az üzemeltetést kell támogatnia. A megfelelő HMI-n a műszakvezető gyorsan kiválaszthatja a termékreceptet, követheti a paletták állapotát, megértheti a hiba okát, és ellenőrzött módon indíthatja újra a folyamatot. A jó hibadiagnosztika perceket takarít meg minden egyes rendellenességnél, különösen többműszakos termelésben.

Integráció, adatkapcsolat és rendelkezésre állás

A robotcella értékét az is meghatározza, hogyan kommunikál a meglévő gépekkel. A csomagológéptől érkező termékinformációk, a pályák engedélyjelei, a palettaazonosítás és az üzemi adatok kezelése vezérlési szinten összehangolt kialakítást igényel. A PLC-, robot- és HMI-programozás feladata, hogy a normál működés mellett a hibás, hiányos vagy váratlan állapotokat is biztonságosan kezelje.

A rendelkezésre állás már a konstrukciónál eldől. Számít a minőségi alkatrészválasztás, a kábelek védelme, a sűrített levegő és vákuum felügyelete, az elérhető kopóalkatrészek, valamint a világos karbantartási terv. Egy cella nem attól üzembiztos, hogy ritkán áll le, hanem attól is, hogy egy előforduló hiba gyorsan azonosítható és biztonságosan elhárítható.

A Robolution projektjeiben a felméréstől a gépészeti és villamos tervezésen át a programozásig, telepítésig és oktatásig egy kézben tartott megvalósítás segít abban, hogy a palettázó rendszer ne különálló berendezésként, hanem a termelés részeként kezdjen működni.

Mit kérjen be a beruházási döntés előtt?

A megalapozott ajánlatadáshoz célszerű rendelkezésre bocsátani a termék- és palettaadatokat, a kívánt kapacitást, a termékváltozatok számát, az elrendezési rajzokat, valamint a kapcsolódó gépek vezérlési és kommunikációs információit. Hasznos, ha az üzem a jelenlegi veszteségeket is megfogalmazza: munkaerőhiány, sérülő csomagolás, ingadozó teljesítmény, ergonómiai kockázat vagy túl hosszú palettacsere.

Érdemes előre tisztázni az átvételi feltételeket is. Milyen termékekkel történik a próba? Milyen ciklusidőt kell a rendszernek teljesítenie? Hogyan mérik a palettakép minőségét, a hibakezelést és az átállási időt? A gyári teszt és a helyszíni üzembe helyezés akkor ad valódi biztonságot, ha ezek a kritériumok egyértelműek.

A megfelelő palettázó robotcella nem egyszerűen leveszi a fizikai terhet a dolgozókról. Kiszámíthatóvá teszi a gyártósor végét, stabil palettaképet ad, és alapot teremt a későbbi kapacitásbővítéshez. A legjobb első lépés ezért a valós termelési helyzet részletes felmérése: ebből lesz olyan műszaki koncepció, amely nemcsak az első napon, hanem évekkel később is támogatja a termelési célokat.

A robotcella-tervezés folyamata lépésről lépésre
Robotcellák

A robotcella-tervezés folyamata lépésről lépésre

Egy robotcella beruházás sikere nem a robot kiválasztásán múlik. A kritikus döntések jóval korábban, a gyártási feladat pontos megértésekor születnek meg. A robotcella tervezés folyamata ezért nem egy katalógusból kiválasztott gép köré épül, hanem a meglévő technológia, a termelési célok, az anyagáramlás és az üzemi környezet összehangolására.

Egy jól megtervezett rendszer nemcsak gyorsabbá tesz egy műveletet. Kiszámítható ciklusidőt, egyenletesebb minőséget, kisebb kezelői terhelést és magasabb rendelkezésre állást ad. Ehhez azonban a tervezésnek a valós gyártási feltételekből kell kiindulnia, nem feltételezésekből.

A kiindulópont: automatizálható-e valóban a feladat?

Az első kérdés nem az, hogy hány tengelyes robotra van szükség, hanem az, hogy pontosan mit kell automatizálni. Egy hegesztési, gépkiszolgálási, palettázási, szerelési vagy anyagmozgatási folyamat gyakran több részfeladatból áll. Ha csak a leglátványosabb mozdulat kerül robotra, miközben az előkészítés, a pozicionálás vagy a minőségellenőrzés változatlanul szűk keresztmetszet marad, a beruházás nem fogja hozni a várt eredményt.

A helyszíni felmérés során ezért a tényleges munkafolyamatot kell vizsgálni: milyen termékvariánsok érkeznek, hogyan történik az alkatrészek betáplálása, mekkora a ciklusidő, hol keletkeznek várakozások, és milyen hibák fordulnak elő. Ugyanilyen lényeges a meglévő gépek állapota. Egy robot nem tud stabilan kiszolgálni olyan berendezést, amelynek ciklusa, befogása vagy jelrendszere ingadozó.

A megfelelő kiinduló adatok közé tartozik a termelési volumen, a műszakszám, a kívánt kapacitás, a selejtaránnyal kapcsolatos elvárás, valamint az átállások gyakorisága. Kis darabszám és sok termékváltozat esetén a rugalmasság rendszerint többet ér, mint a lehető legrövidebb névleges ciklusidő. Nagy sorozatnál viszont a másodpercekben mérhető optimalizálás és az automatizált anyagellátás is indokolt lehet.

A robotcella tervezés folyamata a koncepcióalkotással folytatódik

A felmérés után több műszaki koncepció is készülhet. Itt dől el, hogy hagyományos ipari robot, kollaboratív robot, portálrendszer vagy ezek kombinációja illeszkedik-e legjobban a feladathoz. A döntést nem kizárólag a robot teherbírása határozza meg. Számít a szükséges hatótáv, a megfogó tömege, a gyorsulás, a hozzáférési irány, a pontosság, a környezeti terhelés és a várható bővítés is.

A cella alaprajza ekkor válik kézzelfoghatóvá. Meg kell határozni a robot helyét, a kiszolgált gép vagy technológiai állomás elhelyezését, a kezelői hozzáférést, a betáplálási és elvételi pontokat, továbbá a karbantartási területeket. Egy zsúfolt elrendezés első ránézésre helytakarékos lehet, de később lassabb átálláshoz, nehezebb szervizelhetőséghez és hosszabb állásidőhöz vezethet.

Ebben a szakaszban a ciklusidő-számítás különös figyelmet igényel. Nem elegendő a robot mozgásidejét összeadni. A teljes ciklus része a gép technológiai ideje, a megfogás és elengedés ideje, a pozícióellenőrzés, a biztonsági ajtók működése, a kommunikáció késleltetése és szükség esetén a minőségvizsgálat is. A reális kapacitástervezés mindig a teljes rendszerre vonatkozik.

Megfogás, pozicionálás és termékbiztonság

A robot csak annyira megbízható, amennyire a munkadarab kezelése az. A megfogó kiválasztásánál figyelembe kell venni az alkatrész méret- és alaktűrését, felületi érzékenységét, tömegközéppontját, hőmérsékletét és szennyezettségét. Vákuumos megfogás például gyors és egyszerű megoldás lehet sík felületeknél, de porózus, olajos vagy erősen változó alkatrészeknél nem mindig ad kellő üzembiztonságot.

A pozicionálás kérdése sem kerülhető meg. Ha a beérkező alkatrész helyzete változó, a robotnak vagy a készüléknek ezt kezelnie kell. Erre szolgálhat mechanikus fészek, központosító egység, mérőrendszer vagy kamerás felismerés. A gépi látás értékes eszköz, de csak akkor indokolt, ha a termékváltozatok, orientációk vagy minőségi feltételek valóban szükségessé teszik. Egy egyszerű, jól megtervezett készülék sok esetben gyorsabb, olcsóbb és könnyebben karbantartható.

Biztonság: a termelés feltétele, nem utólagos kiegészítés

A biztonsági koncepció a cella teljes geometriáját és működését befolyásolja. Kerítés, biztonsági ajtó, fényfüggöny, lézerszkenner, kétkezes indítás vagy kollaboratív üzemmód – a megfelelő megoldás a kockázatértékelésből következik. Nem a legkevesebb biztonsági elem, hanem az adott alkalmazáshoz megfelelő védelem a cél.

A tervezésnél azt is végig kell gondolni, mi történik rendellenes helyzetekben: megfogási hiba, munkadarab-elakadás, szenzorhiba, hálózati kommunikációs zavar vagy áramszünet esetén. A kezelő számára egyértelmű hibajelzésre és biztonságos visszaállítási folyamatra van szükség. Ha egy kisebb hiba elhárításához programozói beavatkozás kell, a cella rendelkezésre állása rövid idő alatt romlik.

A kollaboratív robot sem jelenti automatikusan azt, hogy védőberendezés nélkül alkalmazható. A megfogó, a munkadarab élei, a sebesség, a szerszám és a környező gépek ugyanúgy kockázatot jelenthetnek. A biztonságos kialakítást minden esetben a teljes alkalmazás alapján kell meghatározni.

Vezérlés, kommunikáció és kezelhetőség

Egy robotcella a robotból, a PLC-ből, a biztonsági vezérlésből, a HMI-ből, az érzékelőkből, a hajtásokból és gyakran külső gyártóberendezésekből álló rendszer. A tervezés feladata, hogy ezek ne különálló egységekként, hanem ellenőrizhető folyamatként működjenek együtt.

A PLC-program logikája határozza meg az állomások sorrendjét, a reteszeléseket, a hibaágakat és a kézi üzem funkcióit. A HMI felületnek nem pusztán üzeneteket kell kijeleznie. Segítenie kell a kezelőt a termékváltásban, az állapotok megértésében, a hibakeresésben és az alapvető beavatkozásokban. A jó kezelőfelület csökkenti a betanítási időt és mérsékli annak esélyét, hogy egy egyszerű üzemzavar hosszú leállássá váljon.

A kommunikációs interfészeket már a koncepció során tisztázni kell. Egy meglévő CNC-gép, fröccsöntőgép, mérőállomás vagy vállalatirányítási rendszer eltérő jelstruktúrát és adatkapcsolatot igényelhet. Az integrációs kockázatot jelentősen csökkenti, ha a felelősségi határok, a jeljegyzék és az átadási feltételek még a kivitelezés előtt egyértelműek.

Szimuláció, kivitelezés és gyártási átvétel

A 3D-s cellatervezés és a robotpályák szimulációja még a gyártás előtt feltárhatja az ütközéseket, a hatótávproblémákat és a ciklusidő-korlátokat. Ez különösen összetett, többrobot-os vagy szűk beépítési helyű rendszereknél jelent komoly előnyt. A szimuláció ugyanakkor a valós környezet pontos adatain múlik: egy nem modellezett kábelvezetés, eltérő alkatrész vagy pontatlan géprajz később még okozhat korrekciót.

A gépépítés során a szabványosított, bevált gépészeti és villamos megoldások gyorsítják a megvalósítást, miközben egyszerűbbé teszik az alkatrész-utánpótlást és a karbantartást. A standardizálás nem egyedi igények figyelmen kívül hagyását jelenti. Éppen ellenkezőleg: az egyedi technológiai feladatot olyan ismételhető építőelemekből kell felépíteni, amelyek hosszú távon is üzembiztosak.

Az előátvétel során ellenőrizni kell a funkciókat, a biztonsági láncot, a ciklusidőt, a hibakezelést és a termékminőséget. Az üzembe helyezés után következik a helyszíni finomhangolás, hiszen az anyagellátás, a kezelői munkarend és a kapcsolódó gépek valós működése gyakran új szempontokat ad. A dokumentáció, az oktatás és a karbantartási terv itt nem adminisztratív lezárás, hanem a fenntartható üzemeltetés alapja.

Tervezés, amely a teljes életciklusra készül

A jó robotcella nemcsak a mai darabszámot szolgálja ki. Teret ad a későbbi termékváltozatoknak, a megfogó cseréjének, a további ellenőrzési funkcióknak vagy akár egy következő automatizált állomás csatlakoztatásának. Nem minden projektnél indokolt a teljes jövőbeli kapacitást előre beépíteni, de a bővítés lehetőségét érdemes már az alaprajzon, a vezérlésben és a biztonsági rendszerben kezelni.

A Robolution szemléletében a tervezés és a kivitelezés egy folyamat: a helyszíni igénytől a robotprogramozáson és a gépépítésen át az átadásig ugyanaz a cél vezeti a munkát – stabil, mérhető és fenntartható termelés. A következő automatizálási döntésnél ezért érdemes nem azt kérdezni, melyik robot a leggyorsabb, hanem azt, milyen cella fogja a teljes gyártási folyamatot hosszú távon versenyképesebbé tenni.