
Hogyan integráljunk robotot fröccsöntőgéphez?
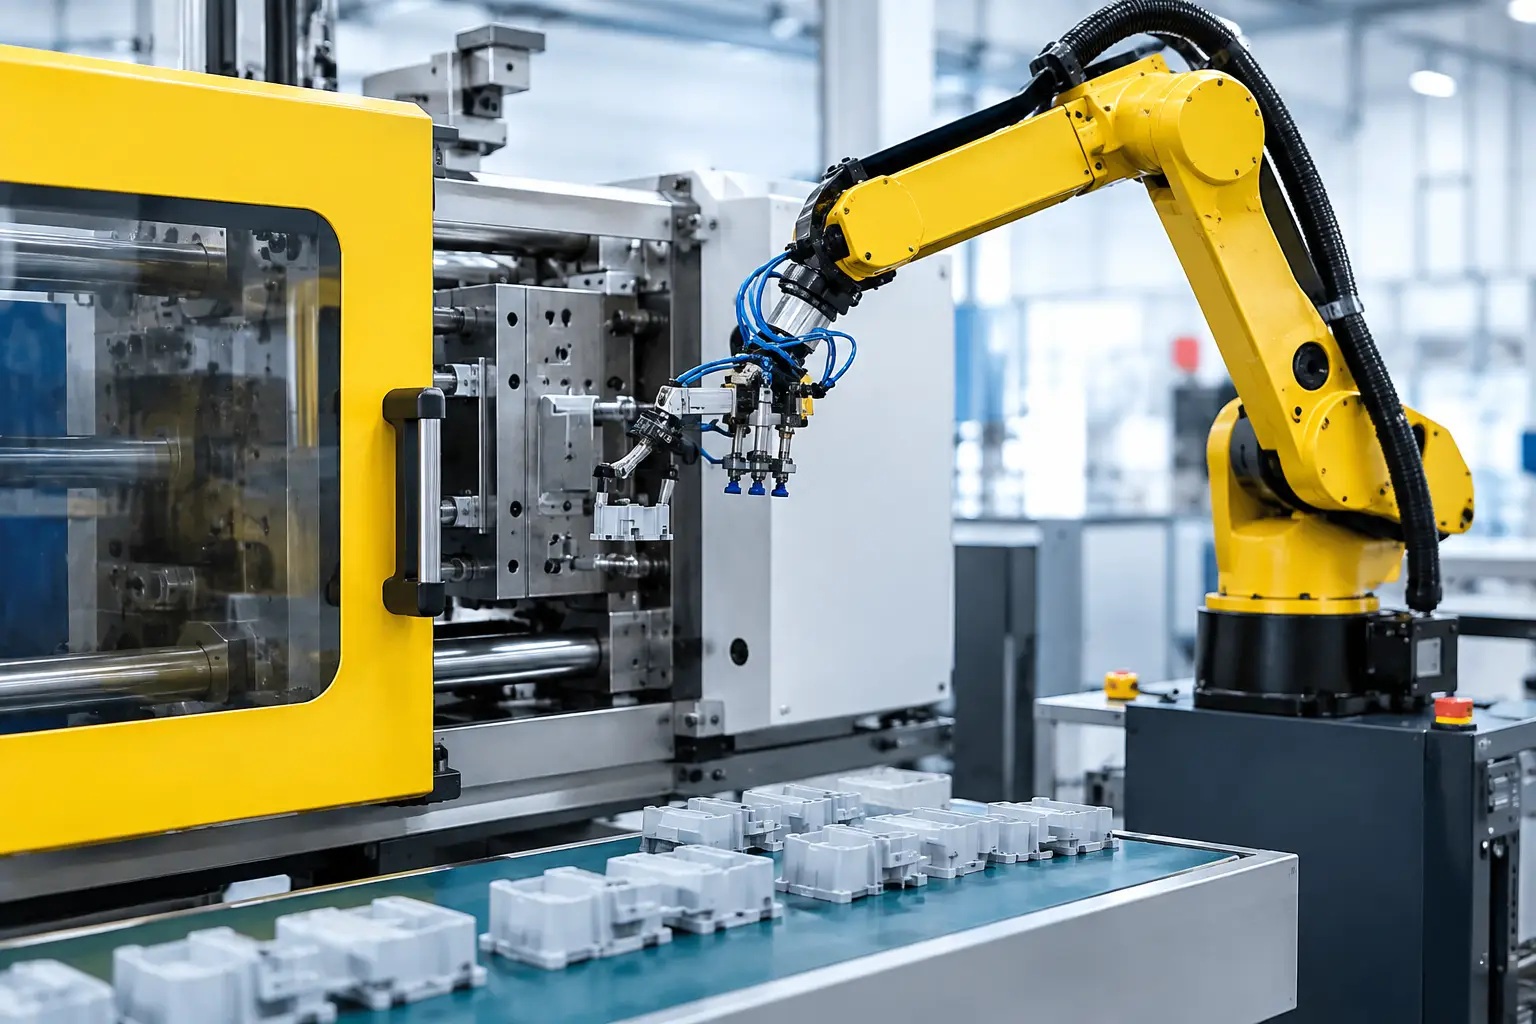
A fröccsöntőgép ciklusideje sok üzemben másodpercekben mérhető, mégis gyakran a szerszám utáni alkatrészkezelés határozza meg a teljes cella teljesítményét. Ha felmerül a kérdés, hogyan integráljunk robotot fröccsöntőgéphez, nem elegendő egy megfelelő teherbírású robotot a gép mellé állítani. A megoldásnak a szerszámnyitáshoz, a hűtési időhöz, az alkatrész geometriájához, a minőségi követelményekhez és az üzemi rendelkezésre álláshoz is illeszkednie kell.
A jó integráció eredménye nem csupán kisebb élőmunkaigény. Kiszámíthatóbb ciklusidőt, kevesebb sérülést, stabilabb alkatrészminőséget és biztonságosabb munkakörnyezetet teremt. Ehhez azonban a robot, a fröccsöntőgép, a perifériák és a vezérlés egyetlen összehangolt rendszerként kell, hogy működjenek.
Hogyan integráljunk robotot fröccsöntőgéphez a valós gyártásban?
A projekt első lépése mindig a gyártási feladat pontos felmérése. A robotnak ki kell vennie a készterméket, leválasztania az öntési csonkot, betétet kell behelyeznie, mérőállomásra kell továbbítania az alkatrészt, vagy több műveletet is el kell végeznie? Ezek eltérő megfogót, mozgáspályát, biztonsági architektúrát és cikluslogikát igényelnek.
A gépadatok nélkülözhetetlenek. Vizsgálni kell a záróerőt, a szerszám méreteit és nyitási útját, az ejektor működését, a rendelkezésre álló robotinterfészt, a gép körüli szabad területet, valamint a tényleges ciklusidőt. Nem a névleges, hanem a műszakok alatt ismétlődően tartható ciklusidő számít. Ugyanilyen fontos az alkatrész állapota a kivétel pillanatában: a még meleg, könnyen deformálódó termék más kezelést igényel, mint a kellően lehűlt, merev darab.
A felmérés során az anyagáramlást is érdemes végigkövetni. Hová kerül a késztermék? Van-e vizuális ellenőrzés, mérlegelés, jelölés, sorjázás vagy csomagolás? Egy pusztán gépkivételre tervezett robotcella később könnyen szűk keresztmetszetté válhat, ha a következő művelet továbbra is kézi és ingadozó kapacitású. A jól megtervezett cella ezért a teljes folyamatot rendezi, nem csak a nyitott szerszám előtti néhány másodpercet.
A robot és a megfogó kiválasztása együtt történik
Fröccsöntési feladatoknál gyakori hiba, hogy a robot kiválasztása kizárólag a termék tömege alapján történik. A szükséges teherbírásba a megfogó, a kábelezés, az esetleges forgatóegység és a gyorsulások hatása is beleszámít. Nagy sebességnél a dinamikus terhelések meghatározóak lehetnek, különösen hosszú kinyúlás vagy több üreges szerszám esetén.
A robot típusa a cella geometriájától és a feladattól függ. A fröccsöntőgépre szerelt lineáris robot előnyös lehet gyors, ismétlődő felülről történő kivételnél. Hat- vagy többtengelyes ipari robot akkor ad nagyobb szabadságot, ha az alkatrészt el kell forgatni, utómunkáló állomásra kell helyezni, több gépet kell kiszolgálni, vagy a cellán belüli elrendezés összetett. Kollaboratív robot is szóba jöhet kis sebességű, alacsony kockázatú kiszolgálási feladatokra, de nyitott szerszámba történő gyors belépésnél a ciklusidő és a gépbiztonság általában hagyományos ipari robotcellát indokol.
A megfogó legalább olyan kritikus, mint maga a robot. Vákuumos megfogás jól működhet sík, tömör és megfelelő felületű termékeknél, ám a porózus, erősen strukturált vagy még meleg alkatrészeknél bizonytalan lehet. Mechanikus megfogónál az érintkezési pontokat úgy kell kialakítani, hogy ne maradjon nyom, ne deformálódjon a termék, és az eltérő zsugorodás se okozzon hibás fogást. Betétbehelyezésnél pozícióellenőrzésre, jelenlétérzékelésre és szükség esetén kamerás ellenőrzésre is szükség lehet.
A ciklusidőt nem a robot sebessége önmagában javítja
A robot gyorsítása csak akkor hoz eredményt, ha a mozgássor a fröccsöntési ciklushoz igazodik. A vezérlésnek egyértelmű kézfogásos jelekkel kell kezelnie a gép és a robot állapotait: szerszám nyitva, ejektor előre vagy hátra, belépés engedélyezve, alkatrész kivéve, robot biztonságos pozícióban, zárás engedélyezve. Ezeknek a jeleknek hibabiztosan és diagnosztizálhatóan kell működniük.
A cél nem feltétlenül a lehető leggyorsabb robotmozgás. Sok esetben nagyobb termelési nyereséget jelent a párhuzamosított műveletsor. Miközben a gép a következő ciklusban fröccsönt, a robot a cella másik részén leválaszthatja a csonkot, ellenőrizheti a terméket vagy elhelyezheti azt a gyűjtőegységben. Az optimális megoldás a gép holtidejét csökkenti, miközben kíméli a robotot, a megfogót és az alkatrészt.
A ciklusoptimalizálásnál a selejtforgatókönyveket is kezelni kell. Mi történik, ha a termék az egyik üregben marad? Mi a folyamat, ha a vákuumérték nem megfelelő, a megfogó nem zár, vagy a kamera hibát jelez? A cella nem állhat meg minden bizonytalanságnál kontrollálatlan állapotban. A programnak biztonságos hibakezelést, kezelői üzeneteket és egyértelmű visszaállítási eljárást kell tartalmaznia.
A biztonság a cella működési feltétele
A fröccsöntőgép és a robot közös működése fokozott figyelmet igényel, mert a szerszám mozgása, a magas hőmérsékletű alkatrész, a pneumatikus megfogók és a robotdinamika egyszerre vannak jelen. A biztonsági koncepciót már a mechanikai tervezéskor meg kell határozni, nem az üzembe helyezés végén kell „hozzáadni”.
A megfelelő megoldás lehet védőkerítés biztonsági ajtókkal, reteszelt hozzáférés, fényfüggöny vagy lézerszkenner, de a választás mindig a kockázatértékeléstől és a hozzáférési igénytől függ. A biztonsági PLC-nek és a robotvezérlésnek definiált állapotokban kell kezelnie a belépést, a leállítást és az újraindítást. Külön figyelmet érdemel a szerszámtér: a robot csak akkor léphet be, amikor a fröccsöntőgép ezt biztonságosan engedélyezi.
A kezelhetőség sem másodlagos kérdés. A HMI-n a műszak számára érthetően meg kell jelenniük a termelési állapotoknak, a hibáknak, a ciklusszámoknak és a szükséges beavatkozásoknak. Ha egy rendszer csak robotprogramozó számára átlátható, a mindennapi üzemeltetés során felesleges állásidőt termel.
Perifériák és minőségbiztosítás a robotcella részeként
Az automatizált fröccsöntési cella értékét gyakran az utólag integrált funkciók növelik meg. Ilyen lehet a csonk leválasztása, a temperált hűtőállomás, a mérlegelés, a kamerás jelenlét- vagy felületvizsgálat, a lézerjelölés, a címkézés és a rendezett tálcázás. Ezeket nem különálló berendezésekként, hanem közös ciklusú állomásokként érdemes kezelni.
A minőségellenőrzés mélysége a termék kockázatától függ. Egy belső felhasználású műszaki alkatrésznél elég lehet a darabszám és az alkatrészjelenlét ellenőrzése. Autóipari, orvostechnikai vagy szigorú nyomonkövetési követelménnyel rendelkező terméknél a gyártási adatok, a kameraképek vagy a mérési eredmények dokumentálása is indokolt lehet. A túlzott ellenőrzés viszont feleslegesen emelheti a beruházási és karbantartási igényt. A megfelelő szintet a minőségi kockázat, nem pedig a technológiai lehetőségek száma alapján kell kiválasztani.
Üzembe helyezés után dől el a projekt értéke
A gyártócella átadása nem azonos azzal, hogy a robot egyszer sikeresen kivesz egy alkatrészt. Sorozatgyártási próbákon kell igazolni a ciklusidőt, a selejtkezelést, a hibavisszaállítást, a hozzáférési folyamatokat és az üzemeltetői feladatokat. A dokumentált paraméterek, a biztonsági ellenőrzések és a kezelői oktatás a hosszú távú rendelkezésre állás feltételei.
Érdemes tartalékalkatrész- és karbantartási koncepciót is kialakítani. Egy elhasználódó vákuumkorong, érzékelő vagy pneumatikus elem cseréje nem okozhat többműszakos leállást. A megfogó kopóelemei, a kábelvezetés, a levegő-előkészítés és a kritikus szenzorok állapota rendszeres ellenőrzést igényel. A standardizált konstrukciók itt különösen értékesek, mert gyorsabbá teszik a hibaelhárítást és egyszerűsítik az alkatrészellátást.
A Robolution szemléletében a fröccsöntőgép-kiszolgálás nem robotbeszerzés, hanem gyártási feladat megoldása. A felméréstől a cellatervezésen, a robot- és PLC-programozáson át a telepítésig olyan rendszert kell létrehozni, amely a műszak valós körülményei között is tartja a tervezett teljesítményt.
A következő beruházási döntés előtt ezért ne csak azt kérdezzék meg, milyen robot fér el a gép mellett. A lényegi kérdés az, hogyan alakítható ki olyan cella, amely a következő évek termelési volumenét, minőségi elvárásait és munkaerőhelyzetét is biztonsággal kezeli.

0 comments
Write a comment