
Hogyan válasszunk ipari robotmegfogót jól?
Egy robotcella teljesítményét gyakran nem a robot típusa, hanem a csuklójára szerelt néhány kilogrammos szerszám határozza meg. Ha a munkadarab olajos felülete miatt megcsúszik, a megfogó túl lassan zár, vagy nem jelzi megbízhatóan az alkatrész jelenlétét, a ciklusidő és a selejtarány azonnal romlik. A kérdés tehát nem pusztán az, hogy milyen megfogó fér fel a robotra, hanem az, hogy hogyan válasszunk ipari robotmegfogót az adott gyártási feladathoz és elvárt rendelkezésre álláshoz.
A megfogó nem tartozék, hanem a folyamat kritikus eleme
Az ipari robot megismételhetősége önmagában nem garantál stabil anyagmozgatást vagy szerelést. A munkadarabbal ténylegesen a megfogó érintkezik: ez veszi fel az alkatrészt, pozicionálja, továbbítja, esetenként mér, ellenőriz vagy erőt szabályoz. Egy rosszul kiválasztott végszerszám miatt a legpontosabb robot is bizonytalanná válhat.
A helyes döntéshez ezért nem elegendő a katalógusban szereplő névleges teherbírást összevetni az alkatrész tömegével. Vizsgálni kell a munkadarab geometriáját, felületi állapotát, tömegközéppontját, tűréseit, változatosságát és az előző, illetve következő technológiai lépés követelményeit is. Más megoldás szükséges egy perforált lemez raklapozásához, egy öntvény gépkiszolgálásához, egy fröccsöntött műanyag alkatrész sorjázás utáni kezeléséhez vagy egy érzékeny elektronikai komponens összeszereléséhez.
Hogyan válasszunk ipari robotmegfogót a munkadarab alapján?
A kiindulópont mindig a megfogandó termék, nem a rendelkezésre álló robot vagy egy korábbi projektben bevált szerszám. Érdemes a munkadarabot valódi gyártási állapotában elemezni. Egy száraz, tiszta mintadarab laboratóriumi megfogása félrevezető lehet, ha a soron később olajjal, hűtőemulzióval, porral vagy fröccsöntési leválasztóanyaggal találkozik.
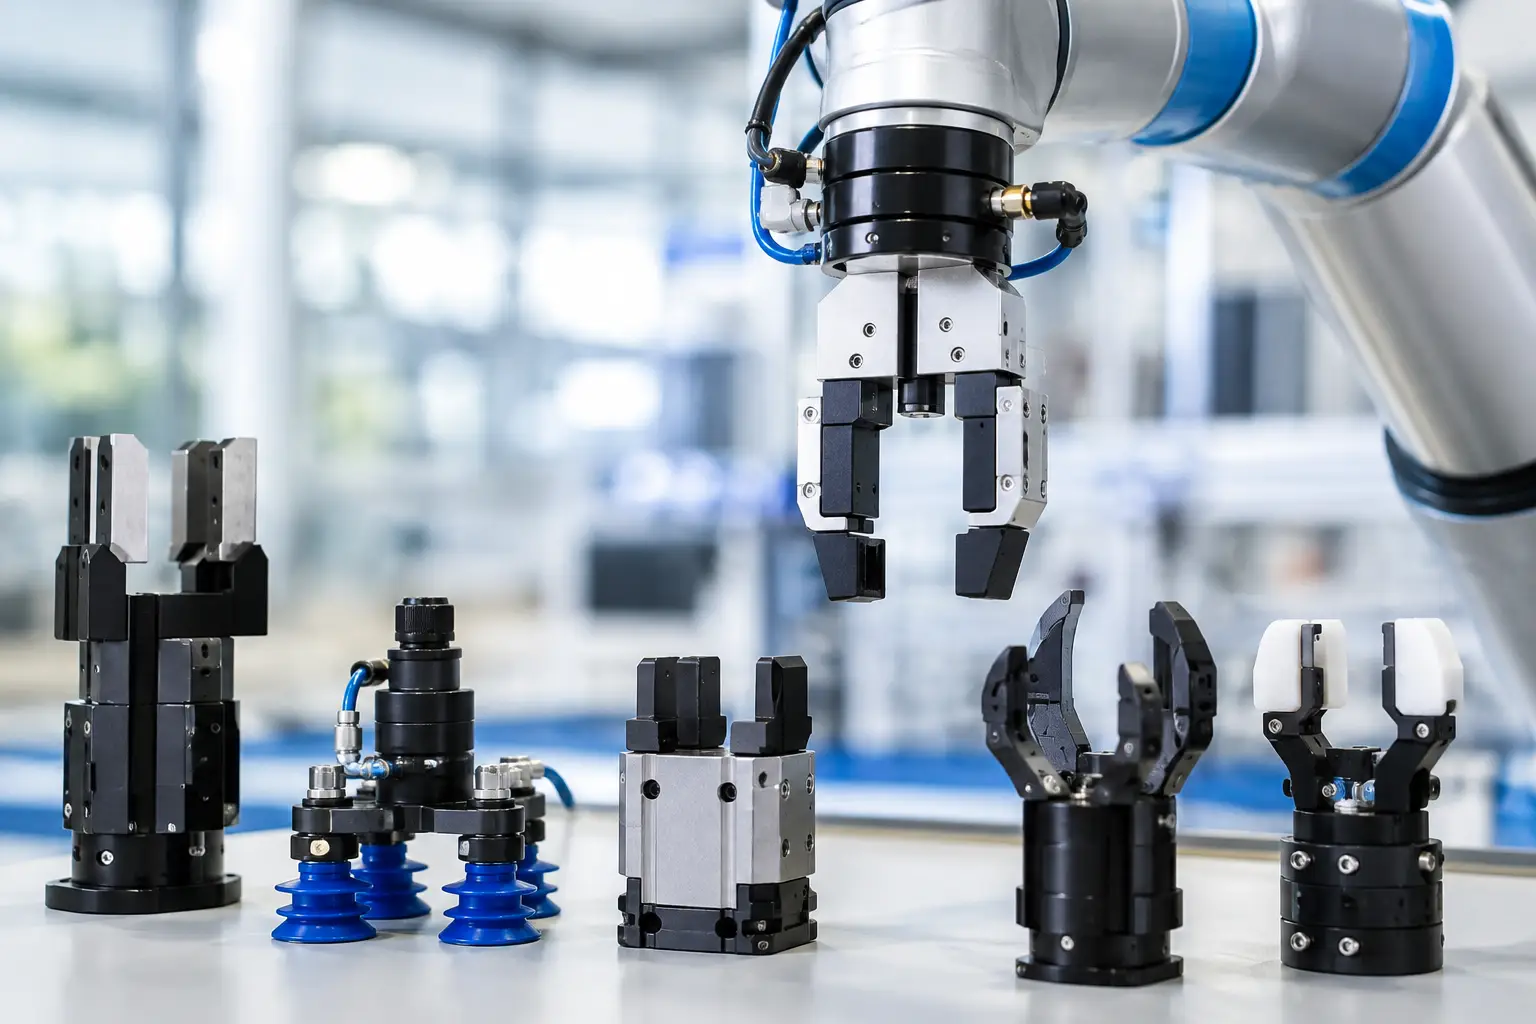
A mechanikus kétpofás vagy hárompofás megfogók akkor jó választások, ha az alkatrésznek van stabilan elérhető befogási felülete, és a szorítóerő nem okoz alakváltozást vagy felületi sérülést. Előnyük a gyors működés, az egyszerű érzékelhetőség és a jól számítható tartóerő. Ugyanakkor a pofák kialakítása szorosan kötődik az alkatrész geometriájához, ezért több termékváltozat esetén cserélhető pofákra vagy állítható konstrukcióra lehet szükség.
A vákuumos megfogás elsősorban sík vagy közel sík felületeknél hatékony. Dobozok, lemezek, üvegfelületek, csomagolóanyagok és egyes műanyag alkatrészek mozgatásánál gyors, kíméletes és jól automatizálható megoldás. A vákuum azonban függ a felület tömítettségétől. Porózus karton, erősen strukturált felület, furatos lemez vagy olajos alkatrész esetén a szükséges vákuumtartalékot és a tapadókorong anyagát külön méretezni kell.
Mágneses megfogó acél alkatrészekhez lehet célravezető, különösen akkor, ha a munkadarabon nincs jó mechanikus vagy vákuumos fogási pont. Itt a leválasztás, a maradék mágnesesség, a lemezvastagság és az egymásra tapadt alkatrészek kockázata döntő szempont. Élelmiszeripari, gyógyszeripari vagy érzékeny felületű alkalmazásoknál a higiéniai és tisztíthatósági követelmények is meghatározzák a konstrukciót.
A komplex feladatoknál gyakori a kombinált megfogó. Mechanikus befogás egészülhet ki vákuumos biztosítással, a pofákba pedig jelenlétérzékelő, erőérzékelő vagy pozícióellenőrzés épülhet. Ez kezdetben nagyobb tervezési ráfordítást jelenthet, de a termelésben jelentősen csökkentheti a leesésből, hibás pozicionálásból és utólagos kezelői beavatkozásból eredő veszteséget.
A tömeg csak az egyik terhelés
A névleges tömegadat önmagában kevés. A megfogónak nemcsak az alkatrész súlyát kell megtartania, hanem gyorsuláskor és fékezéskor fellépő dinamikus erőket, valamint az excentrikus tömegközéppontból eredő nyomatékot is. Egy hosszú, vékony vagy aszimmetrikus munkadarab sokkal nagyobb terhelést adhat a robotcsuklóra és a megfogó szerkezetére, mint amit a tömege alapján várnánk.
A méretezésnél biztonsági tényezőre van szükség, de a túlméretezés sem ingyenes. A nehezebb megfogó csökkenti a robot hasznos teherbírását, növeli a tehetetlenséget, korlátozhatja a gyorsulást és hosszabb ciklusidőt eredményezhet. A cél nem a lehető legerősebb eszköz kiválasztása, hanem a biztonságosan működő, mégis optimális tömegű és merevségű konstrukció.
A ciklusidő és a hozzáférhetőség együtt dönt
Egy megfogó kiválasztásakor a nyitási-zárási időt nem szabad elszigetelten kezelni. A robot mozgáspályájával, a gépajtók nyitásával, a pozicionálással, az ellenőrzéssel és az esetleges szerszámcserével együtt kell vizsgálni. Ha például egy CNC-gép kiszolgálásánál a megfogó csak a tokmány teljes nyitása után fér be biztonságosan, a geometria és a cellalogika többet számít, mint néhány tizedmásodpercnyi zárási idő.
A hozzáférhetőséghez tartozik a zavaró kontúrok kezelése is. A megfogó ne ütközzön készülékbe, gépasztalba, szállítópályába vagy másik robotba. Ugyanilyen lényeges, hogy karbantartáskor a kopóalkatrészek, tapadókorongok, érzékelők és pofák rövid idő alatt elérhetők legyenek. Egy nehezen szerelhető konstrukció állásidőben válik költségessé.
Több termékváltozat gyártásánál meg kell határozni, hogy egy univerzális megfogó vagy több dedikált végszerszám szolgálja-e jobban a termelést. Az univerzális megoldás csökkentheti a szerszámok számát, viszont általában összetettebb és kompromisszumos. A dedikált megfogó gyorsabb, merevebb és egyszerűbben validálható lehet, de szerszámcserét vagy külön robotcellát igényelhet. A helyes döntést a termékmix, az átállási gyakoriság és az elvárt darabszám határozza meg.
A környezetet a tervezés elején kell figyelembe venni
A megfogó üzemi élettartamát erősen befolyásolja a gyártási környezet. Hegesztési fröcskölés, fémpor, forgács, hűtőfolyadék, magas hőmérséklet, mosási ciklus vagy elektrosztatikus érzékenység esetén a standard kivitel gyakran nem elegendő. A tömítések, vezetékek, pneumatikus elemek, tapadókorongok és érzékelők anyagát ehhez kell igazítani.
Pneumatikus megfogóknál a sűrített levegő minősége is közvetlenül befolyásolja a működést. Szennyezett, nedves vagy ingadozó nyomású hálózat esetén a rendszer nem fogja tartani a tervezett záróerőt és ciklusidőt. Elektromos megfogók precíz erő- és pozíciószabályozást adhatnak, miközben csökkenthetik a pneumatikus infrastruktúra igényét. Cserébe az integrációjuk, kábelezésük és vezérlésük alaposabb tervezést kívánhat.
Érzékelés és hibakezelés nélkül nincs üzembiztos megfogás
A megfogónak nemcsak megfognia, hanem bizonyítania is kell, hogy az alkatrész valóban a helyén van. A pofapozíció érzékelése önmagában nem mindig igazolja a megfelelő fogást: előfordulhat, hogy a pofák zártak, de az alkatrész hiányzik, félrecsúszott vagy sérült. Vákuumos rendszernél vákuumszint-ellenőrzés, mechanikus megfogásnál munkadarab-jelenlétérzékelés, kritikus szereléseknél erő- vagy nyomatékmonitorozás indokolt.
A hibakezelést már a cellatervezés során definiálni kell. Mi történik, ha a megfogó nem érzékel alkatrészt? Hová helyezi a robot a hibás darabot? Mikor áll meg a folyamat, és mikor próbálkozhat újrafogással? Ezek a kérdések közvetlenül befolyásolják a géprendelkezésre állást. A jól megtervezett rendszer nem rejti el a hibát, hanem egyértelmű jelzéssel és biztonságos folyamattal kezeli azt.
A megfogót a teljes robotcellával együtt érdemes validálni
A végleges döntés előtt célszerű mintadarabokkal próbát végezni, lehetőleg a valós gyártási állapotot közelítő körülmények között. Nemcsak a normál ciklust kell ellenőrizni, hanem az alkatrésztűrést, a felületi szennyezettséget, a különböző betáplálási pozíciókat, a gyorsított ciklust és a szándékos hibahelyzeteket is. A megfogó akkor megfelelő, ha ezekben a helyzetekben is kiszámíthatóan viselkedik.
A Robolution projektjeiben a megfogó kiválasztása ezért a robotcella tervezésének része: a robot, a készülékek, a biztonságtechnika, a vezérlés és a kiszolgált technológia együtt adja ki a működő rendszert. Egy jó megfogó nem önálló termékdöntés, hanem mérhető termelési eredmény alapja. Ha a munkadarab, a ciklus és a hibakezelés követelményei már a tervezés elején tiszták, a cella nemcsak elindul, hanem hosszú távon is kiszámítható teljesítményt nyújt.

0 comments
Write a comment