
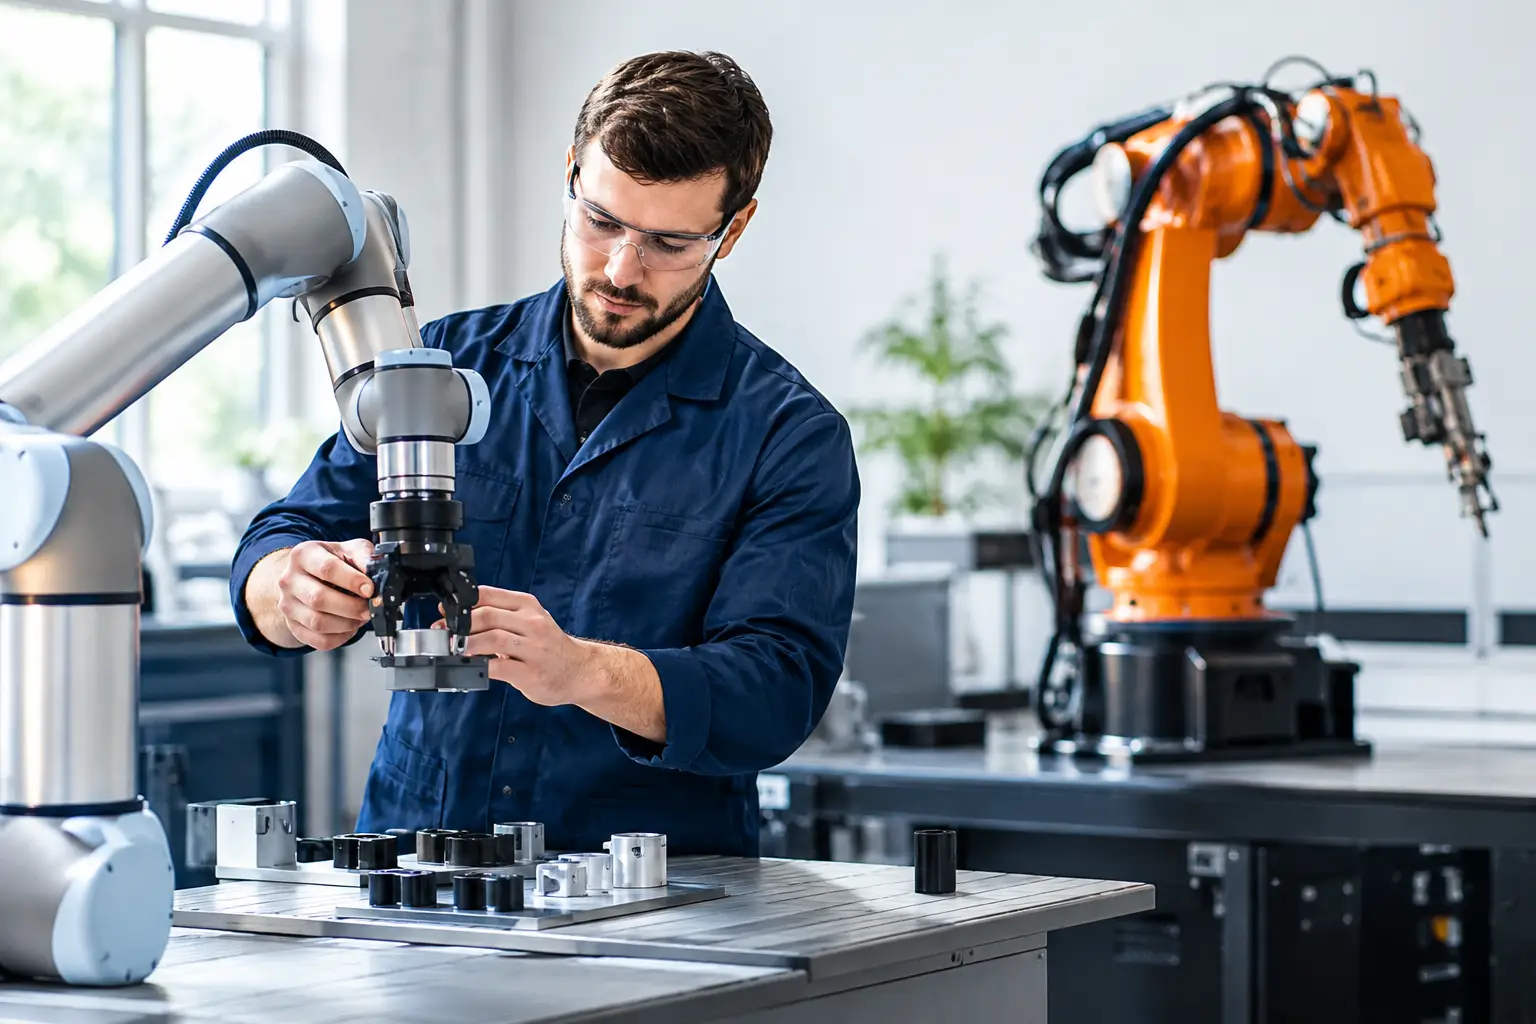
Cobot vagy robotkar? Így válasszon gyártásához
Egy hegesztőállomás, egy gépkiszolgáló munkahely vagy egy csomagolósor automatizálásánál a kérdés nem önmagában az, hogy cobot vagy robotkar. A döntés akkor lesz gazdaságilag és műszakilag helyes, ha a konkrét gyártási feladat, a kívánt ciklusidő, az anyagáramlás, a kezelői jelenlét és az elvárt rendelkezésre állás együtt kerül mérlegre. A robot típusa csak egy eleme a teljes rendszernek.
A kollaboratív robotok gyors térnyerése érthető: kisebb helyigény, rugalmas átállás és közvetlenebb ember-robot együttműködés jellemzi őket. Ezzel együtt a hagyományos ipari robotkar sok gyártási feladatnál továbbra is a nagy teljesítményű, hosszú távon stabil megoldás. Nem technológiai divatot, hanem termelési eredményt érdemes választani.
Cobot vagy robotkar: mi a valódi különbség?
A cobot, vagyis kollaboratív robot olyan ipari robot, amelyet az emberrel közös munkatérben történő működés lehetőségére terveztek. Jellemzően erő- és nyomatékérzékeléssel, sebesség- és erőkorlátozási funkciókkal, valamint lekerekített kialakítással rendelkezik. Ez azonban nem jelenti azt, hogy minden cobot védőkerítés nélkül, minden körülmények között biztonságosan üzemeltethető.
A hagyományos ipari robotkar ezzel szemben elsősorban nagy sebességre, nagyobb teherbírásra, merevségre és rövid ciklusidőre optimalizált berendezés. Gyakran védőkerítéssel, biztonsági ajtóval, fényfüggönnyel vagy más biztonsági megoldással elhatárolt cellában dolgozik. Ez a kialakítás különösen akkor indokolt, ha a robot nagy tömegű alkatrészt mozgat, nagy energiájú technológiát kezel, vagy a lehető legmagasabb darabszámot kell elérni.
A két kategória között nincs éles üzleti határ. Egy cobot is építhető részben vagy teljesen elkerített cellába, például a nagyobb sebességű működés érdekében. Egy ipari robotkar pedig biztonsági funkciókkal, területfelügyelettel és megfelelő kockázatértékeléssel működhet kezelő közelében. A helyes kérdés ezért nem az, hogy melyik robot „jobb”, hanem az, hogy milyen rendszer képes biztonságosan teljesíteni az adott termelési célt.
A ciklusidő gyakran eldönti a választást
Ha egy folyamatban másodpercekben mérhető a versenyelőny, az ipari robotkar általában erősebb jelölt. Rakodási, palettázási, préskiszolgálási, hegesztési vagy nagy darabszámú összeszerelési feladatoknál a robot sebessége és gyorsulása közvetlenül befolyásolja a kibocsátást. Ilyen esetben a kerítés, a biztonsági rendszer és az automatikus anyagellátás nem hátrány, hanem a magas rendelkezésre állás feltétele.
A cobotok megengedett sebessége emberrel közös munkatérben jellemzően korlátozott. Az erőkorlátozás és az ütközésérzékelés biztonsági előnyt jelenthet, de nem helyettesíti a teljes folyamat elemzését. Egy megfogóval felszerelt robotnál a tényleges veszélyt nem kizárólag maga a robotkar, hanem a munkadarab, a megfogó geometriája, az éles peremek, a befogási pontok és a mozgatási pálya is meghatározza.
Kisebb sorozatoknál, gyakori termékváltásnál vagy olyan munkahelyeken, ahol a kezelő és a robot feladata egymásra épül, a cobot előnye jelentős lehet. Például a kezelő előkészíti a munkadarabot, a robot elvégzi az ismétlődő csavarozást, ragasztást vagy mérési műveletet, majd a kezelő átveszi a következő munkafázist. Itt a cél nem feltétlenül a maximális sebesség, hanem az ergonómia javítása, a minőség stabilizálása és a dolgozói kapacitás tehermentesítése.
A névleges teherbírás nem azonos a valós terheléssel
A robot kiválasztásánál nem elég a munkadarab tömegét vizsgálni. A szükséges teherbírás része a megfogó, az esetleges szerszámváltó, a kábelezés, a vákuumegység vagy más technológiai eszköz tömege is. Ugyanilyen fontos a tömegközéppont helyzete és a mozgás közbeni tehetetlenség.
Egy 10 kilogrammos alkatrész mozgatásához ezért nem automatikusan 10 kilogrammos robot szükséges. A gyors ciklus, a hosszú kinyúlás vagy a kedvezőtlen súlypont magasabb kategóriát indokolhat. A túl kicsire választott robot instabil ciklusidőt, fokozott kopást és korlátozott bővíthetőséget okozhat. A túlméretezés viszont felesleges beruházási és üzemeltetési költséget jelenthet.
A biztonságot nem a robot típusa, hanem a kockázatértékelés határozza meg
A „kerítés nélküli” működés sok esetben vonzó elképzelés, de ipari környezetben nem lehet kiindulópont. Először a veszélyforrásokat kell feltárni: milyen mozgások történnek, milyen szerszámot használ a robot, mekkora a munkadarab, beléphet-e kezelő a zónába, szükséges-e kézi betanítás, és mi történik hiba vagy újraindítás esetén.
Hegesztésnél például a kollaboratív robotkar sem teszi feleslegessé a hegesztési ív, a fröcskölés, a füstelszívás és a forró munkadarab miatti védelem kialakítását. Gépkiszolgálásnál a CNC-gép ajtaja, a forgács, a hűtőfolyadék és a megfogásbiztonság is a cellatervezés része. Palettázásnál pedig a rakomány stabilitása, a raklapcsere és a gyalogos közlekedés környezete kap kiemelt szerepet.
A megfelelő biztonsági koncepció nem lassítja feltétlenül a termelést. Jól tervezett zónákkal a robot magas sebességen dolgozhat ott, ahol nincs emberi jelenlét, és szabályozott sebességre válthat a közös munkatérben. Ez a megközelítés sokszor nagyobb teljesítményt ad, mint egy kizárólag kollaboratív üzemre korlátozott rendszer.
A robot önmagában nem oldja meg a gyártási feladatot
A beruházási döntéseknél gyakori hiba, hogy a robotkar ára kerül a középpontba. A termelési eredményt azonban a teljes robotcella adja: a megfogó, a munkadarab-pozicionálás, az adagolás, a védelmi rendszer, a vezérlés, a PLC-program, a HMI-kezelőfelület, a minőségellenőrzés és a kapcsolódó gépek együttműködése.
Egy kiváló robot sem tud stabilan dolgozni, ha az alkatrész pozíciója szór, a beérkező alapanyag minősége változó, vagy a megfogó nem kezeli megbízhatóan a munkadarabot. A cella tervezésénél ezért már az elején tisztázni kell a bemeneti feltételeket, a hibakezelési elveket, a termékváltás módját és a karbantartási hozzáférést.
A rendelkezésre állás szempontjából lényeges, hogy az operátor érthető hibajelzést kapjon, az újraindítás szabályozott legyen, a kopóalkatrészek hozzáférhetők maradjanak, és a rendszer diagnosztikája támogassa a karbantartást. Ezek kevésbé látványos elemek, mégis ezek választják el a bemutatócellát a műszakokon át megbízhatóan termelő berendezéstől.
Mikor célszerű cobotban gondolkodni?
A kollaboratív robot jó választás lehet, ha a gyártásban gyakori az átállás, mérsékelt a darabszám, és a kezelő értéket teremtő feladata mellett ismétlődő műveleteket kell automatizálni. Tipikus alkalmazás a csavarozás, ragasztás, kisebb alkatrészek gépkiszolgálása, mérés, tesztelés, válogatás és kézi összeszerelés támogatása.
Előnyt jelenthet akkor is, ha a rendelkezésre álló alapterület korlátozott, vagy a meglévő munkahelyhez kell automatizált műveletet hozzáilleszteni. A gyorsabb átszerelhetőség azonban csak akkor valósul meg, ha a készülékek, megfogók, programok és kezelői utasítások is erre vannak kialakítva. Egy cobot sem lesz rugalmas attól, hogy kollaboratív.
Mikor indokolt a hagyományos ipari robotkar?
Nagy sorozat, nagy tömeg, intenzív technológia vagy szigorú ciklusidő esetén rendszerint a hagyományos ipari robotkar biztosít kedvezőbb teljesítményt. Ide tartozik a nagy sebességű anyagmozgatás, palettázás, hegesztés, festés, préskiszolgálás, öntödéi feladatok, valamint számos olyan gépkiszolgálási alkalmazás, ahol a gép ciklusa és a robot mozgása pontosan összehangolható.
A zárt robotcella kiszámíthatóbb környezetet teremt. Meghatározható az anyag be- és kiadása, elkülöníthető a kezelői útvonal, szabályozható a hozzáférés, és a robot a biztonságos zónán belül a teljes dinamikáját használhatja. Ha a termelési volumen tartósan magas, ez gyakran rövidebb megtérülési időt eredményez, mint egy lassabb, emberközeli üzemre optimalizált megoldás.
A jó döntés egy felméréssel kezdődik
A választás előtt érdemes valós gyártási adatokat rögzíteni: darabszámot, ciklusidőt, selejtarányt, műszakszámot, termékválasztékot, kezelői műveleteket és az elérhető alapterületet. Ezek alapján már modellezhető, hogy hol keletkezik kapacitásszűkület, milyen robotkinematika szükséges, és mely folyamatlépések igényelnek külön figyelmet.
A Robolution szemléletében a cél nem egy robot elhelyezése a gyártásban, hanem olyan komplett robotcella kialakítása, amely illeszkedik a technológiához, biztonságosan üzemeltethető, és mérhetően javítja a termelési teljesítményt. A tervezés, gépépítés, robotprogramozás, PLC- és HMI-fejlesztés, telepítés és oktatás egysége teremti meg ennek alapját.
A következő automatizálási projektben ne a robot kategóriája legyen az első döntés. A kívánt darabszám, a stabil minőség, a kezelői szerep és a hosszú távú üzemeltetés alapján határozza meg a feladatot – erre építve a megfelelő cobot vagy robotkar már valóban versenyelőnyt termel.

0 comments
Write a comment