
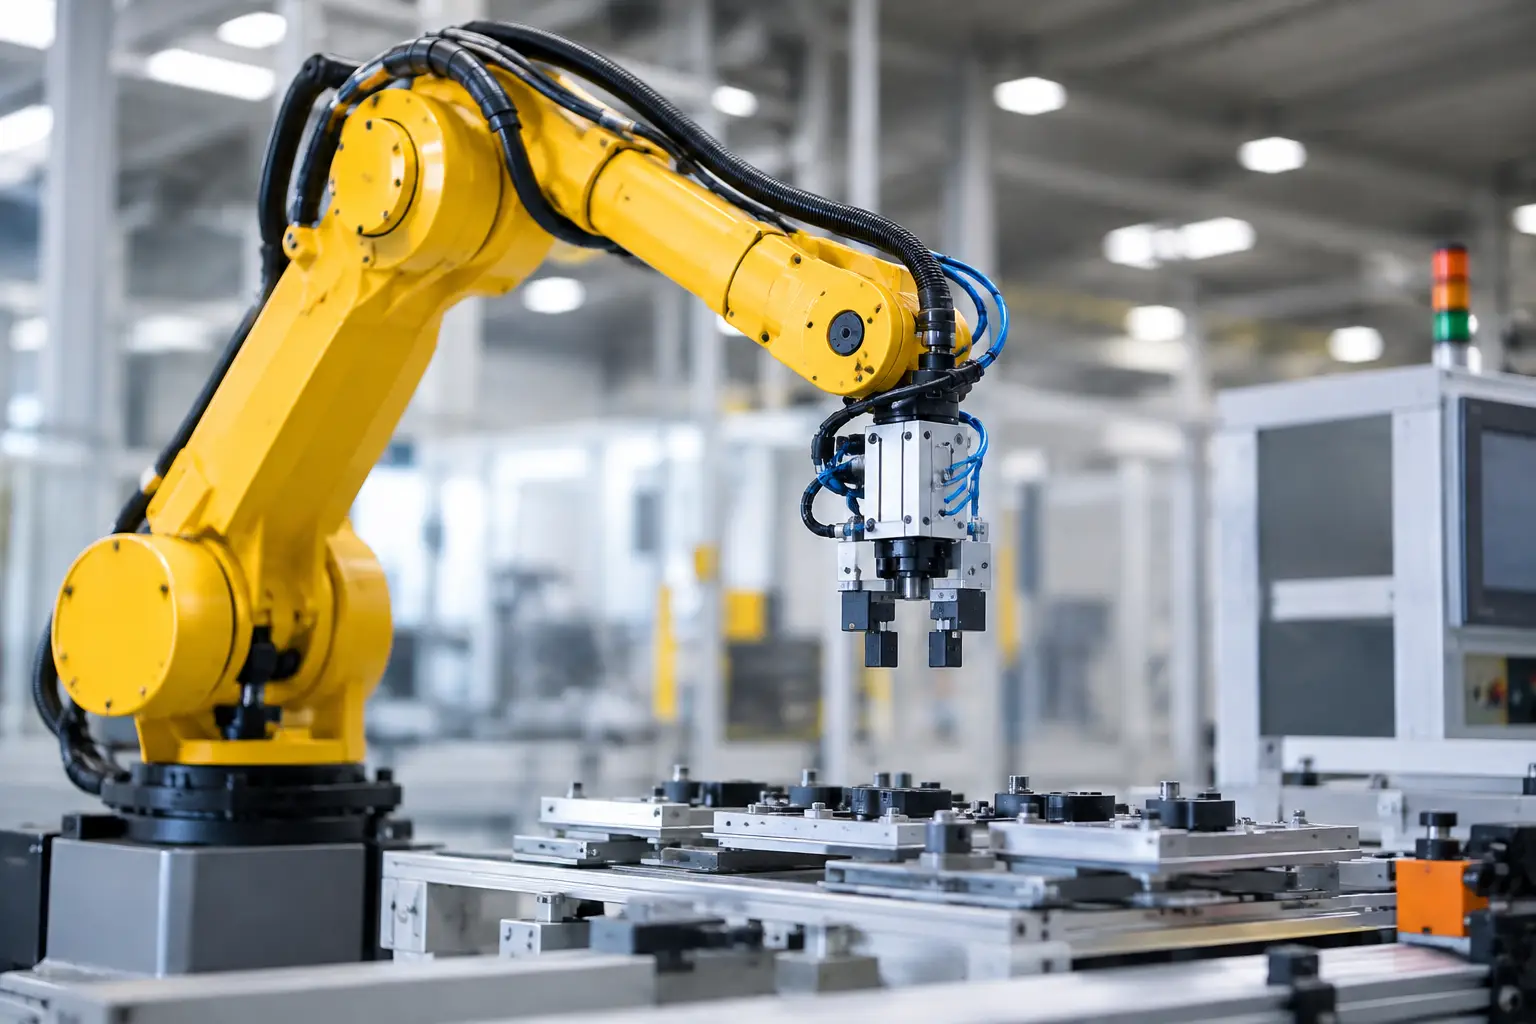
Robotcella ciklusidő-optimalizálási módszerek
Egy robotcella névleges ciklusideje gyakran néhány másodperccel tér el a valós termelési teljesítménytől. Ez a különbség több műszakban, nagy darabszámnál már nem finomhangolási kérdés, hanem közvetlen kapacitás- és beruházási döntés. A robotcella ciklusidő optimalizálási módszerek akkor hoznak mérhető eredményt, ha nem kizárólag a robot mozgását vizsgálják, hanem a teljes folyamatot: az anyagellátást, a megfogást, a perifériákat, a vezérlést és a kezelői beavatkozásokat is.
A gyorsabb ciklus nem jelentheti a pontosság, a minőség vagy a rendelkezésre állás feladását. Egy túl agresszíven gyorsított program növelheti a rezgést, a megfogó kopását, a selejtarányt vagy a váratlan megállások kockázatát. Ipari környezetben az optimális ciklusidő ezért nem a lehető legkisebb egyedi érték, hanem az a stabilan tartható idő, amellyel a cella kiszámíthatóan teljesíti az elvárt darabszámot.
A ciklusidőt először fel kell bontani
A robotcella optimalizálását nem érdemes egyetlen teljes ciklusértékkel kezdeni. A teljes idő több, egymásra épülő részfolyamatból áll: anyagérkezés, pozicionálás, megfogás, robotmozgás, technológiai művelet, minőségellenőrzés, lerakás és visszaállás a következő munkadarabra. Ha csak az összesített ciklusidő látható, nem derül ki, hol keletkezik a veszteség.
A mérés során a programozott és a tényleges időket is vizsgálni kell. Sok esetben nem a robot mozgása a szűk keresztmetszet, hanem egy pneumatikus munkahenger véghelyzet-visszajelzése, egy lassú kameraexpozíció, egy hegesztőgép engedélyjele vagy a következő alkatrész bizonytalan beérkezése. A robot ilyenkor várakozik, és a pályasebesség emelése nem oldja meg a problémát.
Érdemes külön rögzíteni a normál ciklust, az újraindítás utáni első ciklust, a termékváltást, valamint a kezelői beavatkozást igénylő helyzeteket. Egy cella átlagideje lehet kedvező, miközben a ritkán jelentkező, de hosszú zavarok jelentősen rontják a műszakonkénti kibocsátást. A döntésekhez ezért a ciklusidő szórása és az állásidők ok szerinti bontása is szükséges.
Robotcella ciklusidő-optimalizálási módszerek a pályában
A robotprogram gyakran tartalmaz biztonsági tartalékokat: feleslegesen magas köztes pontokat, túl nagy kerülőket, minden irányban azonos sebességhatárokat vagy indokolatlan megállásokat. Ezek a tartalékok commissioning közben érthetőek lehetnek, de sorozatgyártásban felülvizsgálatra szorulnak.
A pontok száma és típusa számít
Minden tanított pont nem egyformán hasznos. A lineáris mozgás szükséges lehet megfogásnál, technológiai megmunkálásnál vagy szűk befogási helyzetekben, de szabad térben sokszor gyorsabb és biztonságosan alkalmazható íves vagy ízülettérbeli mozgás. A megfelelő mozgástípus kiválasztása csökkentheti a mozgási időt anélkül, hogy a folyamat pontossága romlana.
A köztes pontok törlése azonban csak akkor indokolt, ha az ütközési távolságok minden termékvariánsnál, megfogóállapotnál és tengelyhelyzetnél igazoltak. Egy rövidebb pálya akkor értékes, ha a valós üzemi tűréseket is kezeli, nem csak szimulációban működik.
Megállás helyett pályafolytonosság
Sok cellában a robot minden pontnál teljesen lelassul, majd újra gyorsít. Ez különösen rövid mozgások sorozatánál jelentős időveszteséget okoz. A pályasimítás, az úgynevezett zónás vagy átmeneti mozgás lehetővé teszi, hogy a robot a szükséges pozíciópontosság megtartása mellett ne álljon meg minden köztes ponton.
Itt a kompromisszumot a technológia határozza meg. Alkatrészátadásnál, pontos illesztésnél, mérésnél vagy szerszámkontaktusnál gyakran valódi megállás szükséges. Rakodási, palettázási vagy gépkiszolgálási műveleteknél viszont rendszerint nagyobb tér nyílik a folyamatosabb pályák kialakítására.
Sebesség és gyorsulás külön kezelése
A sebességérték növelése önmagában nem mindig rövidíti számottevően a ciklust. Rövid útszakaszokon a robot gyakran el sem éri a beállított maximális sebességet, mert a gyorsítási és lassítási szakasz dominál. Ilyenkor a gyorsulási paraméterek, a mozgásprofil és a terheléshez illesztett dinamikai beállítások felülvizsgálata hozhat eredményt.
A túl magas gyorsulás ugyanakkor káros lehet. Nagy tömegű munkadarab, hosszú kinyúlású megfogó vagy érzékeny termék esetén a rezgés növelheti a lerakási hibákat és a mechanikai igénybevételt. A cél nem a paraméterek korlátlan emelése, hanem a stabilan ismételhető, a robot és a végszerszám terhelhetőségéhez igazított dinamika.
A periféria gyakran többet késleltet, mint a robot
A ciklusidő egyik leggyakoribb rejtett vesztesége a rosszul összehangolt periféria. Egy megfogó nyitása és zárása, egy pneumatikus tengely mozgatása vagy egy hegesztési engedélyre várás látszólag rövid esemény. Ha azonban ezek egymás után futnak, minden ciklusban összeadódnak.
A párhuzamosítás sok esetben hatékony megoldás. Miközben a robot a következő pozíció felé mozog, a megfogó előkészítheti a megfelelő állapotát, egy forgatóasztal elindulhat, vagy az anyagellátó rendszer felkészülhet a következő darabra. Ennek feltétele a biztonságos jelkezelés, a helyes reteszelési logika és az, hogy az egymással párhuzamosított mozgások fizikailag se okozzanak ütközési kockázatot.
A végszerszám kialakítása különösen meghatározó. Egy túlméretezett, nehéz vagy feleslegesen összetett megfogó nemcsak lassítja a robotot, hanem korlátozhatja az elérhető gyorsulást és a hasznos terhelést is. Ugyanakkor a túlzott könnyítés sem célravezető, ha a megfogás bizonytalanná válik. A jó konstrukció a munkadarab geometriájához, tömegéhez, tűréséhez és a kívánt ciklushoz illeszkedik.
Anyagellátás és technológia: a teljes cella teljesítménye
A robot nem termel, amikor alkatrészre vár. Ezért az adagoló, a szállítópálya, a pozicionáló készülék és a gép interfésze ugyanúgy része a ciklusidő-optimalizálásnak, mint a robotprogram. Ha a beérkező alkatrész helyzete bizonytalan, a robotnak lassabb keresési, korrekciós vagy ellenőrzési lépésekre lehet szüksége.
Jól megtervezett készülékezéssel és ismételhető anyagpozícióval gyakran egyszerűsíthető a robotmozgás. Bizonyos alkalmazásoknál kamerarendszer szükséges a rugalmas alkatrészkezeléshez, vegyes betápláláshoz vagy minőségellenőrzéshez. Más esetekben azonban egy megfelelően kialakított mechanikus pozicionálás gyorsabb, költséghatékonyabb és üzembiztosabb, mint a minden ciklusban végzett képfeldolgozás.
A technológiai folyamat ideje sem mindig csökkenthető. Ragasztásnál, hegesztésnél, hőkezelésnél vagy vizsgálatnál lehetnek olyan fizikai és minőségbiztosítási korlátok, amelyek adottak. Ilyenkor azt kell megvizsgálni, hogy a robot és a perifériák tudnak-e más hasznos feladatot végezni a technológiai idő alatt, vagy indokolt-e párhuzamos állomás, indexáló rendszer vagy többrobot-os cellakoncepció.
Validálás nélkül nincs tartós eredmény
Az optimalizált ciklusidőt nem egyetlen sikeres próbafutás igazolja. A módosítás után a cellát terhelés alatt, valós termékváltozatokkal és reprezentatív műszakfeltételekkel kell vizsgálni. Ellenőrizni kell a minőséget, a megfogásbiztonságot, a hibakezelést, a tengelyterheléseket és a védelmi funkciók működését is.
A dokumentált változtatás alapvető követelmény. Ha a program paraméterei, a PLC-logika vagy a HMI-beállítások módosulnak, a karbantartási és termelési csapatnak pontosan tudnia kell, mi változott és milyen hatással. Ez teszi lehetővé, hogy egy későbbi hibaelhárítás során ne vesszen el az elért teljesítmény.
A Robolution szemléletében a ciklusidő nem elkülönült robotprogramozási feladat, hanem tervezési, gépészeti, villamos és technológiai együttműködés eredménye. A legtöbb tartós javulás nem egyetlen látványos módosításból, hanem a veszteségek következetes feltárásából és a teljes cellára kiterjedő mérnöki döntésekből születik.
A következő kapacitásbővítési döntés előtt ezért érdemes feltenni a kérdést: valóban új berendezésre van szükség, vagy a meglévő robotcella rejtett várakozásai, pályatartalékai és periféria-késleltetései még jelentős, biztonságosan kihasználható teljesítményt tartalmaznak?

0 comments
Write a comment