Gyártósor automatizálás tervezési lépései
Egy gyártósor automatizálása nem a robot kiválasztásával kezdődik. A beruházás eredményét sokkal inkább az határozza meg, hogy a gyártósor automatizálás tervezési lépései során mennyire pontosan értik meg a jelenlegi folyamat veszteségeit, változékonyságát és üzemi korlátait. Egy jól méretezett rendszer nem pusztán gyorsabban dolgozik: kiszámítható ciklusidőt, egyenletes minőséget és magas rendelkezésre állást ad a termelésnek.
A cél nem az, hogy minden kézi művelet helyére robot kerüljön. A cél az, hogy az ismétlődő, munkaigényes, pontosságkritikus vagy biztonsági kockázatot jelentő műveletek a teljes anyagáramlással és a vállalat kapacitásigényével együtt optimalizálhatók legyenek. Ehhez mérnöki szemléletű tervezésre van szükség a koncepciótól az üzemátadásig.
A gyártósor automatizálás tervezési lépései a helyszíni felméréssel indulnak
A helyszíni felmérés során nem elég egyetlen átlagos ciklust megfigyelni. Vizsgálni kell a termékvariánsokat, a műszakrendeket, az átállások hosszát, a selejt okait, az anyagutánpótlást és a gépkezelői beavatkozásokat is. Egy látszólag egyszerű alkatrészmozgatási feladat például teljesen eltérő cellakialakítást igényelhet akkor, ha az alkatrészek pozíciója véletlenszerű, szennyezett a felületük, vagy több tucat terméktípus érkezik ugyanarra az állomásra.
A felmérés kulcskérdései üzleti és műszaki oldalról egyszerre értelmezendők. Mennyi a tényleges elvárt darabszám műszakonként? Mekkora a megengedett állásidő? Mely minőségi eltérés nem tolerálható? Milyen karbantartási kompetencia áll rendelkezésre az üzemben? Ezekre adott válaszokból nem csak egy robotcella teljesítménye, hanem a szükséges tartalékok, párhuzamos állomások és ellenőrzési pontok is meghatározhatók.
A jelenlegi folyamatot érdemes értékáramként kezelni. Ha egy robotállomás a hegesztést gyorsítja fel, de az előkészítés, a befogás vagy a késztermék elszállítása marad a szűk keresztmetszet, a várt kapacitásnövekedés elmarad. Az automatizálás ezért nem elszigetelt gépvásárlás, hanem a teljes gyártási folyamat újratervezése.
Követelményrendszer és megtérülési célok rögzítése
A következő lépés egy mérhető követelményrendszer kialakítása. Ennek része a célciklusidő, az óránkénti teljesítmény, a termékváltás ideje, a megengedett selejtarányszint, valamint a rendelkezésre állási elvárás. Ugyanilyen lényeges az elvárt autonóm működési idő: más megoldás szükséges, ha az operátor kétóránként tölthet alapanyagot, és más, ha teljes műszaknyi felügyelet nélküli üzem a cél.
A megtérülést nem szabad kizárólag a közvetlen létszámkiváltásból számolni. A döntésben megjelenik a stabilabb minőség, a kevesebb utómunka, a kisebb selejt, a rövidebb átfutási idő és a kapacitás bővítésének lehetősége is. Sok üzemben az automatizálás elsődleges értéke nem a munkaerő kiváltása, hanem az, hogy a rendelkezésre álló szakemberek magasabb hozzáadott értékű feladatokra csoportosíthatók át.
A követelményeknél a jövőbeni termékváltozásokat is figyelembe kell venni. Egy kizárólag egy termékhez optimalizált célgép alacsony kezdeti költséggel járhat, de korlátozhatja a későbbi rugalmasságot. A moduláris, robotizált rendszer induláskor nagyobb beruházás lehet, viszont új megfogók, programok vagy adagolók beépítésével hosszabb ideig használható. A megfelelő döntés mindig a várható termékéletciklustól és a variánsszámtól függ.
Koncepciótervezés: robot, gép és anyagáramlás együtt
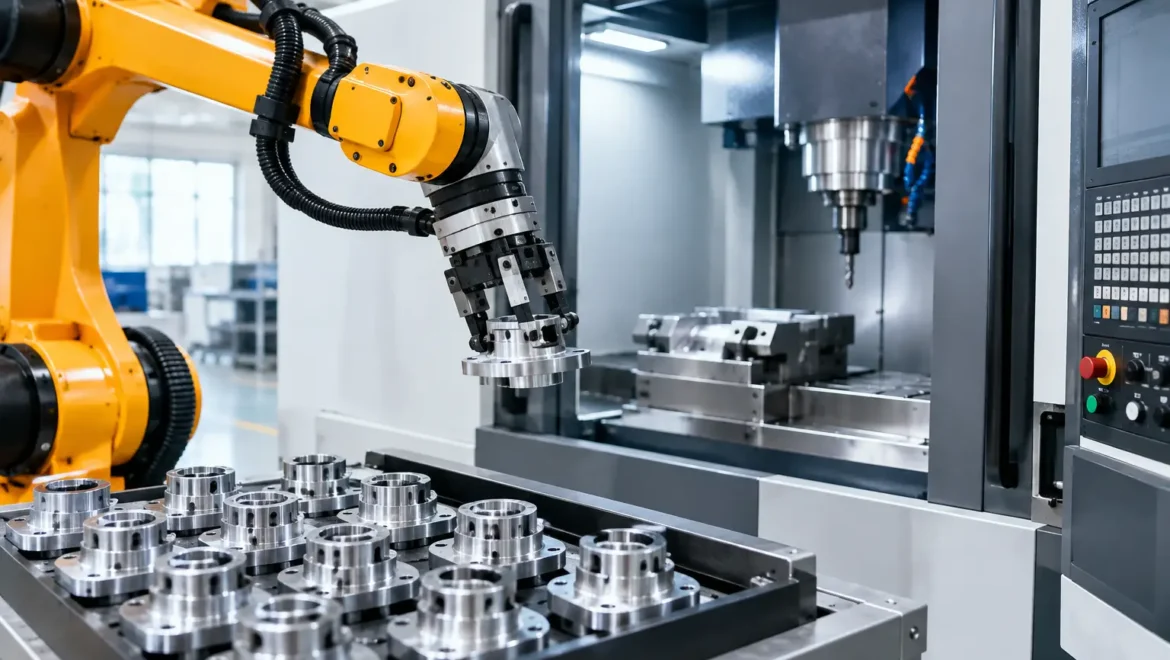
A koncepciótervben áll össze, hogyan kapcsolódik egymáshoz a robot, a megfogó, a pozicionáló, az adagoló, a vizsgálati rendszer és a kezelői felület. Itt dől el az is, hogy hagyományos ipari robot, kollaboratív robot, egyedi célgép vagy ezek kombinációja szolgálja-e jobban a feladatot.
A kollaboratív robot előnyt jelenthet kis helyigényű, gyakran változó vagy emberrel közösen végzett folyamatoknál. Nem minden esetben ez a legjobb választás. Nagy sebesség, jelentős teher, rövid ciklusidő vagy összetett perifériák esetén a védőkerítéssel kialakított ipari robotcella általában nagyobb termelékenységet és stabilabb üzemet biztosít. A biztonságos együttműködés nem automatikus: kockázatelemzés, sebesség- és erőkorlátozás, valamint a konkrét munkatér vizsgálata szükséges hozzá.
A befogás és a megfogás rendszerint kritikusabb, mint maga a robotkar. Az alkatrész tűrése, súlya, felülete, sorjássága vagy olajossága közvetlenül befolyásolja a megfogó kialakítását. Ugyanez igaz az anyagellátásra. A robot csak olyan megbízhatóan tud dolgozni, amennyire az alkatrész érkezése, pozicionálása és azonosítása megbízható.
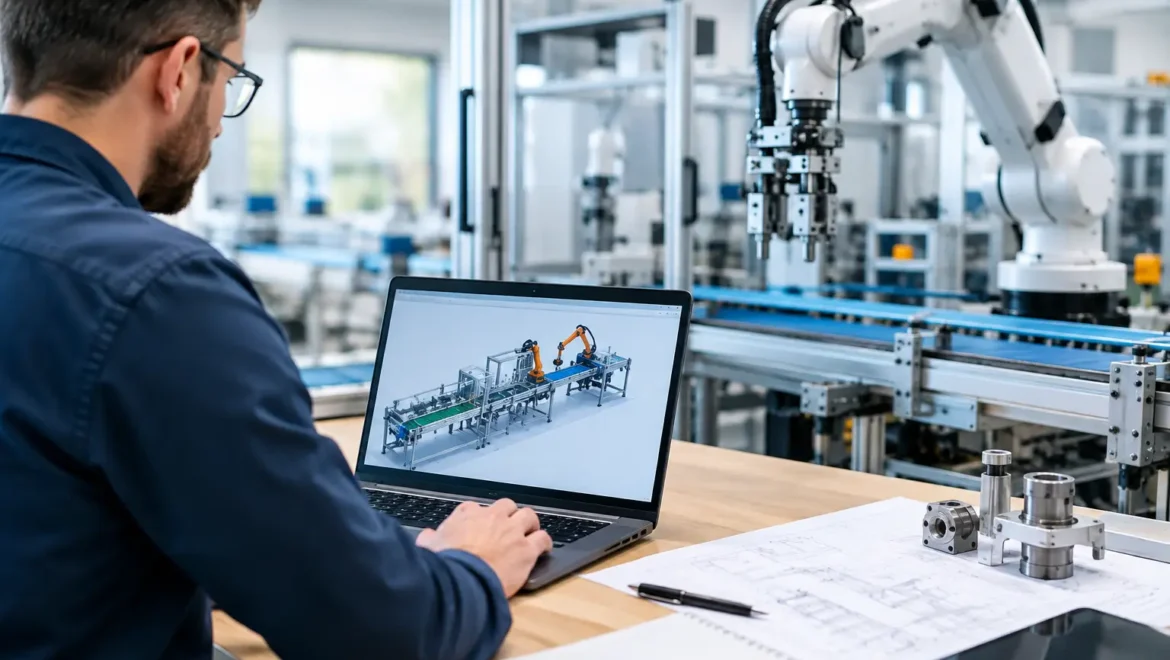
A koncepcióhoz ciklusidő-számítás és lehetőség szerint szimuláció is tartozik. Ezek segítenek feltárni az ütközési kockázatokat, a robot elérhetőségi határait, valamint azt, hogy a segédmozgások valóban beleférnek-e a kívánt taktusidőbe. A tervezési fázisban javított hiba lényegesen kisebb költséget jelent, mint az üzembe helyezés közbeni mechanikai vagy vezérléstechnikai átalakítás.
Részlettervezés, biztonság és vezérlés
A jóváhagyott koncepcióból részletes gépészeti, villamos és szoftverterv készül. A mechanikai kialakításnál a merevség, a hozzáférhetőség, a tisztíthatóság és a karbantarthatóság együtt számít. Egy nehezen elérhető érzékelő vagy cserélhetetlen kopóalkatrész később felesleges állásidőt okozhat, még akkor is, ha a cella az első átadáskor hibátlanul működik.
A biztonsági rendszer tervezése nem különálló dokumentációs feladat. A vészleállítók, biztonsági ajtók, fényfüggönyök, lézerszkennerek, reteszelések és biztonsági PLC-funkciók a kezelési és karbantartási folyamat részét képezik. A kockázatelemzés alapján kell meghatározni, hogy ki, milyen üzemi állapotban és milyen feltételekkel léphet a cellába.
A PLC- és HMI-programozás akkor támogatja jól az üzemeltetést, ha nem csak a gép működtetésére, hanem a hibaelhárításra is alkalmas. A kezelőnek egyértelműen látnia kell a hiba okát, a szükséges beavatkozást és az állomás aktuális állapotát. A karbantartás számára diagnosztikai információ, ciklusszámláló, riasztási előzmény és kézi üzemmód szükséges, megfelelő jogosultsági szintekkel.
Gyártás, tesztelés és átvétel
A kivitelezés során a rendszerintegrátor feladata nem merül ki a gép összeszerelésében. A robotprogram, a villamos vezérlés, a pneumatikus elemek, a látórendszer és a gyártósori kommunikáció együtt alkot működő rendszert. A műhelyben végzett előzetes teszt célja, hogy a helyszíni telepítés ideje és kockázata csökkenjen.
Az átvételi kritériumokat már a projekt elején célszerű rögzíteni. Ide tartozik a teljesítményteszt, a termékminőség ellenőrzése, a biztonsági funkciók próbája, a termékváltás validálása és a meghatározott üzemidőn keresztüli stabil működés. A dokumentált gyári átvétel után a helyszíni üzembe helyezésnél az üzemi infrastruktúra, a kapcsolódó gépek és az anyagellátás valós viselkedése is vizsgálandó.
Betanítás és folyamatos fejlesztés
Az automatizált gyártósor akkor termel tartósan jól, ha az üzem kezelői és karbantartói magabiztosan használják. A képzésnek ki kell térnie a normál indításra, a termékváltásra, az alapvető hibák elhárítására, a biztonságos beavatkozásra és arra is, mikor szükséges szakértői támogatást kérni. Ez védi a berendezést, és csökkenti a felesleges leállások időtartamát.
A sor üzembe állása után gyűjtött adatokból újabb fejlesztési lehetőségek azonosíthatók. A gyakori riasztások, a mikroleállások vagy az indokolatlan kezelői várakozások sokszor kisebb program- vagy konstrukciómódosítással megszüntethetők. A Robolution szemléletében a magas rendelkezésre állás már a tervezőasztalon kezdődik, de az üzemeltetési tapasztalat teszi hosszú távon fenntarthatóvá.
A jó automatizálási projekt végén nem egyszerűen egy új berendezés áll a csarnokban. Olyan termelési képesség jön létre, amely mérhetően támogatja a határidőt, a minőséget és a kapacitást. A következő lépés ezért egy pontos helyszíni felmérés legyen: ott derül ki, melyik folyamatból lehet valódi versenyelőnyt építeni.