
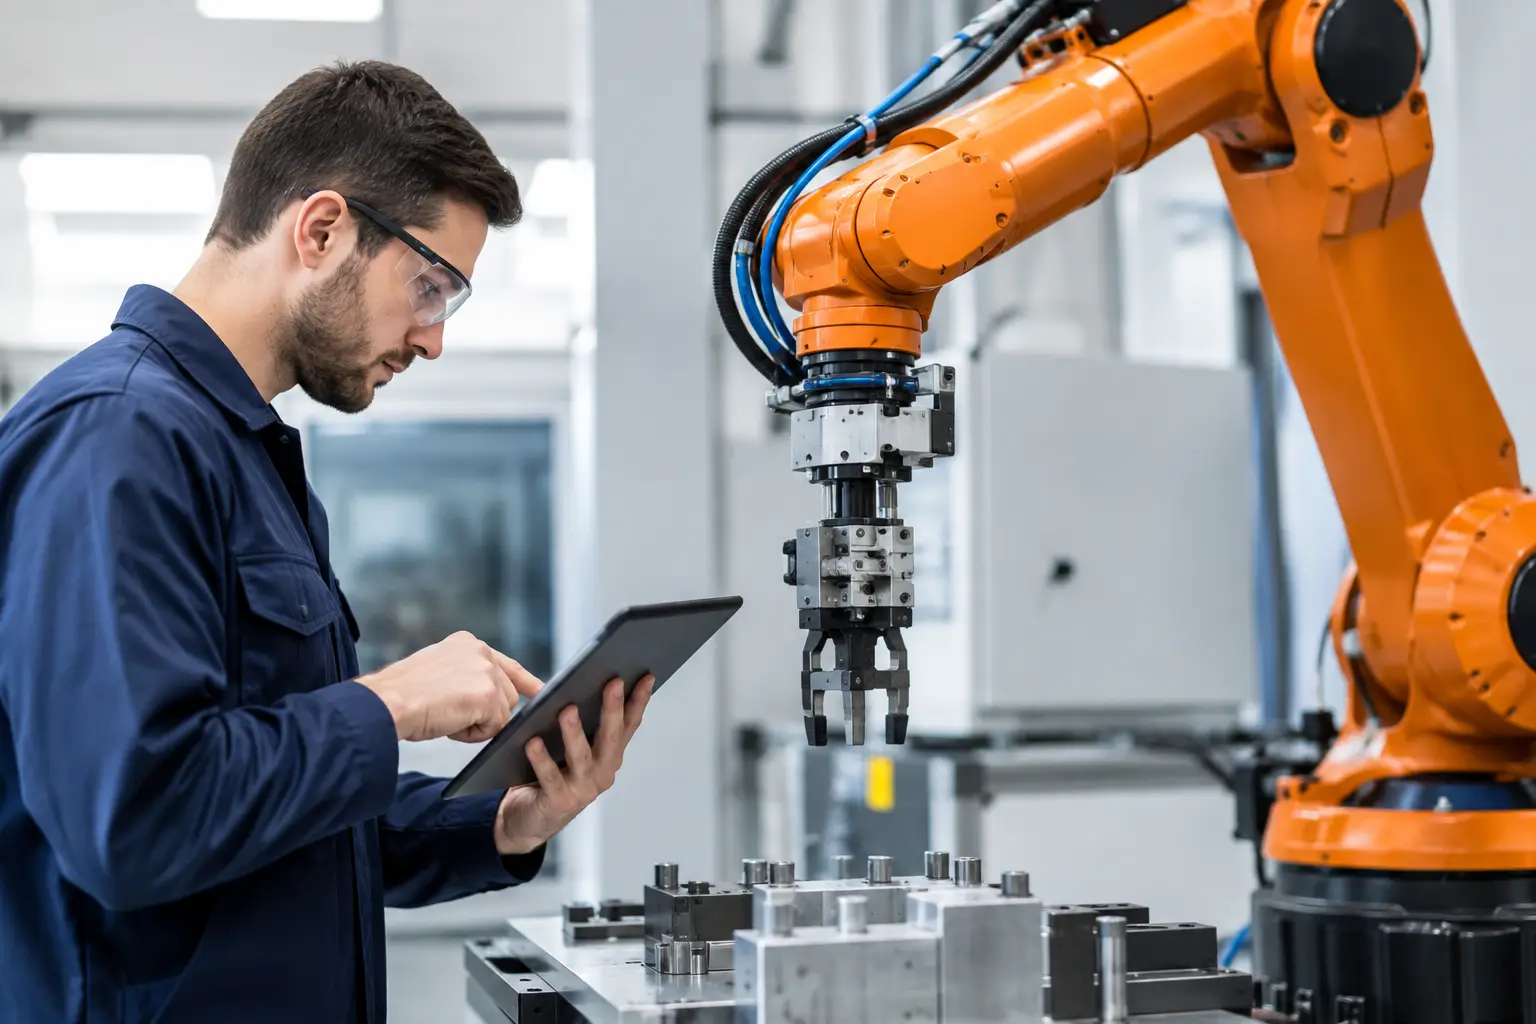
Hogyan csökkenthető a robotcella állásideje?
Egy robotcella kiesése ritkán csak a robot hibája. Gyakrabban egy anyagellátási zavar, egy bizonytalan megfogó, egy rosszul kezelt termékváltás vagy egy nehezen diagnosztizálható biztonsági jel okozza a leállást. A kérdés tehát nem csupán az, hogy hogyan csökkenthető a robotcella állásideje, hanem az is, hogy a teljes technológiai rendszer hol veszít rendelkezésre állást.
A magas géprendelkezésre állás már a koncepciótervnél eldől. Egy jól integrált robotcella nemcsak a névleges ciklusidőt teljesíti, hanem a valós gyártási környezet változásait is kezelni tudja: az alkatrészszórást, a beszállítói csomagolás eltéréseit, a műszakváltást, a kopást és a kezelői beavatkozásokat. Ehhez a gépészetnek, a robotprogramnak, a PLC-logikának és az üzemeltetési rendnek együtt kell működnie.
Az állásidőt először pontosan kell látni
A „robotcella áll” megnevezés túl általános ahhoz, hogy javítható legyen. A leállásokat okkódok szerint kell rögzíteni, és egyértelműen el kell választani a tervezett megállásokat a meghibásodásból eredő kiesésektől. Más intézkedést igényel egy formátumváltás, mint egy véletlenszerű kommunikációs hiba vagy egy megfogó vákuumvesztése.
Érdemes a hibákat legalább négy nézőpontból vizsgálni: mennyi ideig tartott a leállás, milyen gyakran fordul elő, szükséges volt-e karbantartói beavatkozás, és visszatérő problémáról van-e szó. Egy rövid, de műszakonként sokszor előforduló anyagpozicionálási hiba nagyobb kapacitásveszteséget jelenthet, mint egy ritka, hosszabb javítás.
A HMI-n megjelenő hibaüzenetek minősége ebben kulcsszerepet kap. A „hiba a cellában” nem ad használható információt. A kezelőnek azt kell látnia, melyik egység állt meg, mi a hiba feltételezett oka, milyen biztonságos ellenőrzést végezhet el, és mikor kell karbantartást hívnia. A jól strukturált riasztás csökkenti a hibaelhárítás idejét, és megakadályozza, hogy a kezelő szükségtelenül alaphelyzetbe állítsa a teljes cellát.
Tervezéskor dől el a robotcella állásidejének nagy része
Az állásidő csökkentésének egyik leghatékonyabb eszköze a hibabiztos tervezés. Egy robotcella akkor működik kiszámíthatóan, ha az alkatrész érkezése, pozicionálása, megfogása és továbbítása nem kizárólag ideális körülmények között megbízható.
A megfogó kiválasztásánál nem elég azt vizsgálni, hogy képes-e felvenni az alkatrészt. Ellenőrizni kell a felületi szennyeződés, az alkatrészméret szórása, a sorja, a hőmérséklet és a tömegközéppont hatását is. Vákuumos megfogásnál például a vákuumszint mérése, a szivárgás felismerése és a megfelelő tartalék kapacitás gyakran többet ér, mint egy gyorsabb, de érzékenyebb megoldás.
Ugyanez igaz az anyagellátásra. Ha a robot minden ciklusban arra vár, hogy a kezelő pontosan a megfelelő pozícióba helyezze a munkadarabot, a rendszer valójában nem automatizált kellő mértékben. Mechanikus vezetők, fészkek, jelenlétérzékelők, kamerás ellenőrzés vagy pufferállomások alkalmazásával jelentősen csökkenthető a hibás betáplálásból eredő állásidő. A megfelelő megoldás a termék geometriájától, a ciklusidőtől és a termékválasztéktól függ.
A kritikus egységeknél a hozzáférhetőség sem másodlagos szempont. Egy szenzor vagy pneumatikus szelep cseréje nem igényelhet fél cella szétszerelését. A karbantartási pontok átgondolt elhelyezése, a szabványos alkatrészek használata és a gyorsan oldható szerkezeti megoldások percekben mérhető előnyt adnak minden hibaelhárításnál.
A programlogika ne csak működjön, kezelje a rendellenességet is
A robotprogram és a PLC-szoftver minősége közvetlenül befolyásolja a rendelkezésre állást. Egy kizárólag normál ciklusra írt program az első eltérésnél leáll. Egy ipari környezetre tervezett vezérlés felismeri a rendellenes állapotot, megpróbál kontrolláltan helyreállni, és csak akkor kér emberi beavatkozást, ha az valóban szükséges.
Ilyen lehet például a sikertelen megfogás utáni újrapróbálkozás, a lerakási pozíció ellenőrzése, egy átmeneti kommunikációs hiba kezelése vagy az anyag hiányának elkülönítése valódi géphibától. Az automatikus újraindítás azonban nem minden esetben célszerű. Biztonságkritikus folyamatoknál, hegesztésnél, megmunkálásnál vagy sérülékeny alkatrészeknél a kontroll nélküli ismétlés selejtet, szerszámtörést vagy további meghibásodást okozhat.
A jó hibahelyreállítási stratégia ezért fokozatos. Először ellenőriz, majd biztonságos korrekciót végez, ezt követően igazolja az eredményt. Ha ez nem sikerül, célzott hibajelzést ad. A kezelői jogosultságok elkülönítése szintén fontos: az operátor elvégezhesse a napi, alacsony kockázatú beavatkozásokat, míg a technológiai paraméterek és a robotpályák módosítása csak megfelelően képzett szakember számára legyen elérhető.
A megelőző karbantartás legyen adatalapú
A robotkar karbantartása szükséges, de önmagában nem garantálja a cella üzembiztosságát. A legtöbb váratlan megállást a perifériák okozzák: megfogók, kábelek, csatlakozók, érzékelők, pneumatikus elemek, adagolók, szállítópályák és biztonsági berendezések.
A karbantartási tervnek ezért a teljes cellára ki kell terjednie. A kopó alkatrészek cseréjét nem kizárólag meghibásodás után érdemes elvégezni. A ciklusszám, az üzemóra, a hibaelőzmény és a gyártási környezet alapján meghatározható egy olyan csereintervallum, amely gazdaságos, mégis csökkenti a váratlan kiesés esélyét.
A kritikus pótalkatrészek helyszíni készlete tovább rövidíti az MTTR-t, vagyis az átlagos javítási időt. Nem minden komponensből kell nagy raktárkészletet fenntartani, de a hosszú beszerzési idejű, gyakran meghibásodó vagy termelést teljesen megállító elemeknél ez indokolt. A döntést a kiesés költségéhez kell mérni, nem pusztán az alkatrész árához.
A kezelői tudás a rendelkezésre állás része
Egy korszerű robotcella kezelése nem igényel robotprogramozói szintű ismeretet, de magabiztos és egységes üzemeltetési tudást igen. A betanított kezelő felismeri a tipikus eltéréseket, szabályosan elvégzi az engedélyezett helyreállítási lépéseket, és nem okoz másodlagos hibát egy elhamarkodott újraindítással.
A képzésnek a napi működésre kell épülnie: indítás, leállítás, termékváltás, alapvető hibák kezelése, vizuális ellenőrzések és biztonsági szabályok. Különösen hasznos, ha a műszakvezetők és karbantartók mélyebb diagnosztikai képzést kapnak. Így egy egyszerű érzékelő- vagy ellátási hiba miatt nem kell külső segítségre várni.
A standard munkautasítások itt nem adminisztratív dokumentumok. Fotókkal, egyértelmű hibaüzenetekkel és rövid döntési lépésekkel olyan eszközzé válhatnak, amely csökkenti a műszakonként eltérő gyakorlatból eredő veszteséget.
A változtatásokat kontroll alatt kell tartani
Sok stabil robotcella nem egyetlen nagy hiba miatt válik bizonytalanná, hanem kisebb, dokumentálatlan módosítások sorozata következtében. Megváltozik az alapanyag csomagolása, más beszállítótól érkezik a munkadarab, módosul a robot sebessége, vagy egy ideiglenes PLC-beállítás véglegesnek marad.
Minden technológiai módosítást érdemes tesztelési és jóváhagyási rendhez kötni. A robotprogramok, PLC-szoftverek és paraméterezések verziókezelése lehetővé teszi, hogy hiba esetén gyorsan visszaállítható legyen a bizonyítottan stabil állapot. Ez különösen többműszakos termelésben és gyakori termékváltásnál fontos.
A cella átvételekor végzett teljesítménytesztet sem szabad egyszeri eseménynek tekinteni. A tényleges ciklusidőt, selejtarányt, mikroállásokat és beavatkozási igényt az üzem első heteiben is követni kell. Itt derül ki, hogy a tervezett működés és a valós termelés között hol maradt eltérés.
Rendszerintegrátori szemlélet a tartós eredményhez
A rendelkezésre állás nem utólag felszerelhető opció. A robot, a célgép, a biztonsági rendszer, az anyagmozgatás és a vezérlés egyetlen termelési rendszer része. Ezért a hibák okát sem érdemes egymástól elszigetelten kezelni.
A Robolution a robotcella-tervezéstől a gépgyártáson, robot- és PLC-programozáson át az üzembe helyezésig olyan integrált megoldásokban gondolkodik, ahol a magas géprendelkezésre állás tervezési cél. A standardizált, mégis az adott gyártási feladatra illesztett megoldások előnye, hogy gyorsabban diagnosztizálhatók, karbantarthatók és bővíthetők.
A következő leállás előtt érdemes nemcsak azt megkérdezni, melyik alkatrész hibásodott meg, hanem azt is: milyen tervezési, programozási vagy üzemeltetési feltétel tette lehetővé, hogy egyetlen eltérés termeléskieséssé váljon? E kérdésre adott pontos válasz teremti meg a tartósan kiszámítható robotizált gyártás alapját.

0 comments
Write a comment