
Hogyan automatizáljuk a vizuális minőségellenőrzést?
A selejt gyakran nem azért jut tovább a gyártásban, mert nincs ellenőrzési előírás, hanem mert az emberi vizsgálat tempója, figyelme és megítélése műszakonként változik. A kérdés tehát nem pusztán az, hogyan automatizáljuk a vizuális minőségellenőrzést, hanem az is, hogyan alakítsunk ki olyan rendszert, amely a gyártási ciklusidőn belül, ismételhetően és visszakövethetően hoz döntést.
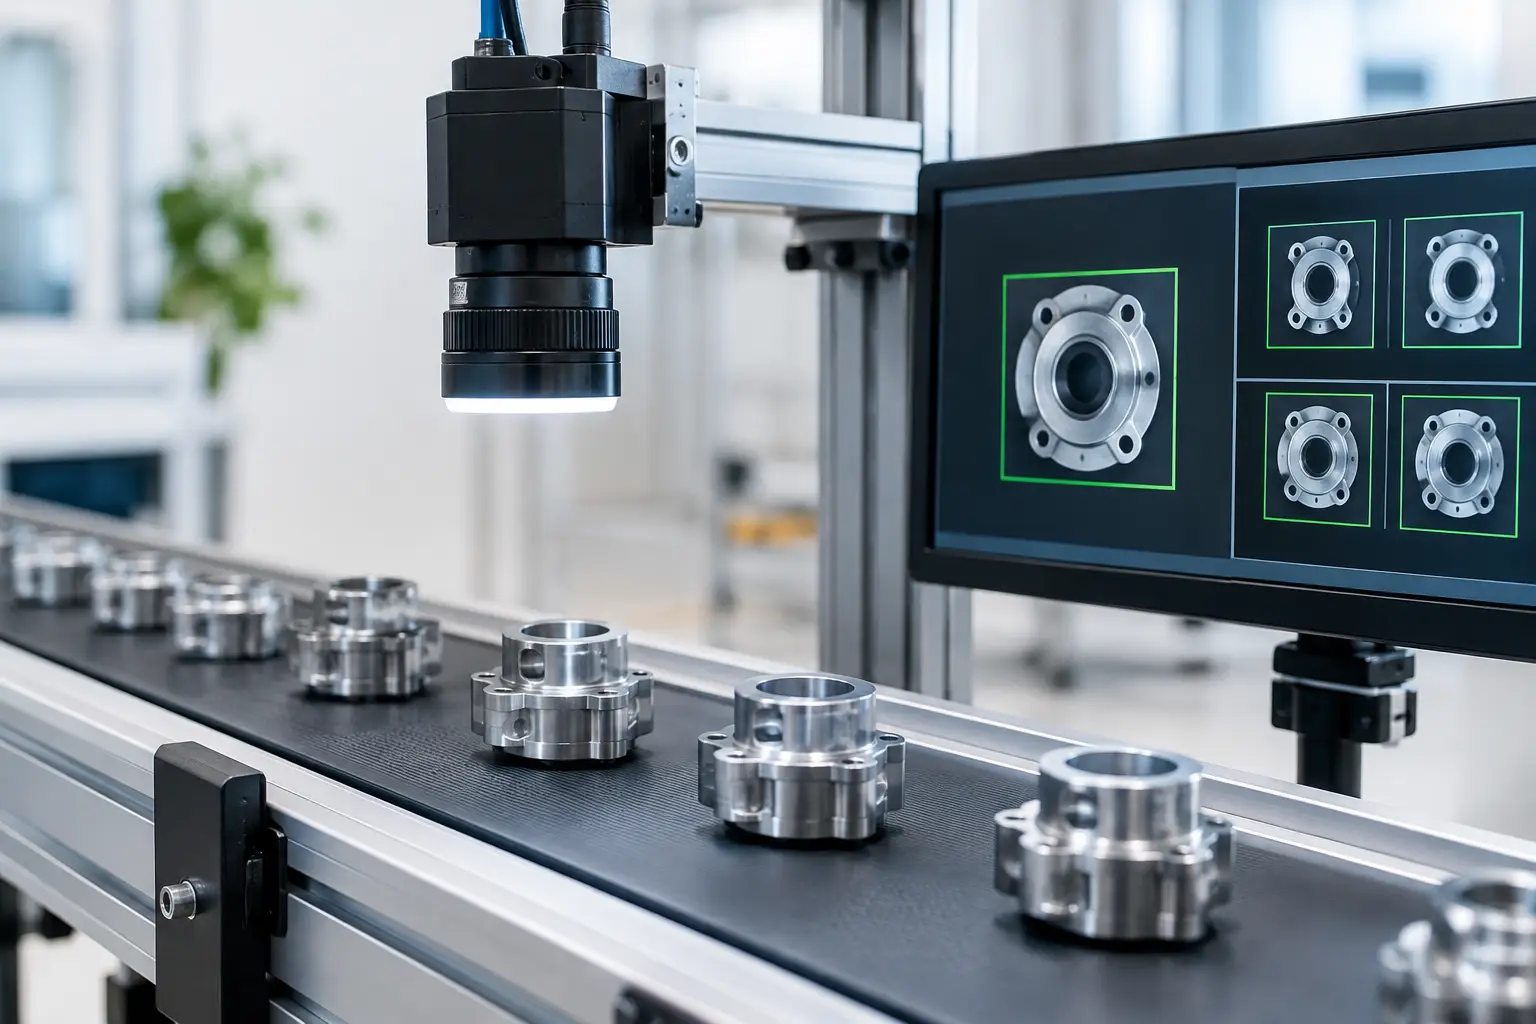
Egy jól tervezett kamerás ellenőrzőállomás nem egyszerűen képet készít a termékről. Meghatározza, hogy a darab megfelel-e, melyik hiba jelent meg rajta, szükséges-e utómunka, és a hibás terméket fizikailag is eltávolítja-e a folyamatról. Ehhez az optika, a megvilágítás, a termékpozicionálás, a szoftveres kiértékelés és a gyártósori vezérlés egyetlen rendszerként kell, hogy működjön.
Hol térül meg a vizuális minőségellenőrzés automatizálása?
A vizuális ellenőrzés automatizálása különösen ott indokolt, ahol nagy darabszám, rövid ciklusidő vagy szigorú minőségi követelmény találkozik. Tipikus feladat a feliratok és kódok olvashatóságának ellenőrzése, a szerelési teljesség vizsgálata, a felületi hibák felismerése, a méret- és alakellenőrzés, valamint a címkék, csatlakozók, záróelemek helyes pozíciójának validálása.
A beruházás értékét nem kizárólag a kiváltott manuális ellenőrzési idő adja. Sok esetben nagyobb veszteséget jelent egy hibás alkatrész továbbengedése, a késői reklamáció, a visszahívási kockázat vagy a gyártósor leállítása egy vitatható minőségi döntés miatt. A kamerarendszer objektív döntési szabályokat alkalmaz, minden vizsgálat eredményét naplózhatja, és a termelési adatok alapján megmutathatja, hol kezd romlani a folyamat stabilitása.
Ez nem jelenti azt, hogy minden vizuális feladatot ugyanazzal a technológiával kell megoldani. Egy jól definiált, kontrasztos jelenlétvizsgálatot hagyományos ipari kamerával és szabályalapú képfeldolgozással is megbízhatóan lehet kezelni. Változó felületek, összetett hibaképek vagy sokféle termékváltozat esetén viszont mesterséges intelligenciára épülő képosztályozás adhat jobb eredményt. A helyes döntést mindig a hibatípus, a termékvariancia és az elfogadható téves döntések aránya alapján kell meghozni.
Hogyan automatizáljuk a vizuális minőségellenőrzést a gyakorlatban?
A sikeres projekt nem a kamera kiválasztásával kezdődik, hanem a minőségi követelmény pontos rögzítésével. Először azt kell tisztázni, milyen hibákat kell felismerni, mekkora a legkisebb még kritikus eltérés, milyen sebességgel érkeznek a darabok, és mi történjen a nem megfelelő termékkel. Az olyan megfogalmazások, mint a „karcos felület” vagy a „nem megfelelő összeszerelés”, önmagukban nem programozhatók. Mérhető, példaképekkel alátámasztott elfogadási feltételekre van szükség.
A termék pozíciója és a megvilágítás dönti el az alapokat
A képfeldolgozó szoftver csak abból tud dönteni, amit a kamera következetesen lát. Ha az alkatrész elfordul, billeg, távolsága változik, vagy a fényvisszaverő felület minden ciklusban másként csillan, a legerősebb algoritmus sem fog stabil eredményt adni. Emiatt az ellenőrzőállomás gépészeti kialakítása legalább olyan lényeges, mint a kamera típusa.
A darab pozicionálható fészekben, szállítópályán vezetőelemekkel, forgatóegységben vagy robotmegfogóval. Robot alkalmazásával a termék több oldalról is a kamera elé vihető, illetve a kamera mozgatható a vizsgálandó pontokhoz. Ez akkor különösen előnyös, ha a termék geometriája összetett, vagy a vizsgálati területek egy fix kameranézetből nem hozzáférhetők.
A megvilágítást célzottan kell megtervezni. A háttérvilágítás alkalmas lehet kontúr- és méretvizsgálatra, a szórt fény csökkentheti a fényes felületek zavaró reflexióit, az alacsony szögű megvilágítás pedig kiemelheti a karcokat vagy dombornyomott részleteket. A gyártócsarnok változó környezeti fénye nem lehet része az ellenőrzésnek, ezért az optikai környezetet általában burkolattal és szabályozott fényforrással kell leválasztani.
A kamera nem önálló sziget a gyártósoron
Az automatikus minőségellenőrzés akkor termel üzleti értéket, ha a döntése közvetlenül beépül az anyagáramlásba. A kamera jelét a PLC-nek, a robotvezérlőnek, a selejtező egységnek, a jelölőberendezésnek vagy a gyártásirányítási rendszernek is kezelnie kell. Egy nem megfelelő darabnál a rendszernek tudnia kell, hogy megállítsa-e a cellát, elkülönítse-e a terméket, utómunkára irányítsa-e, vagy csak riasztást generáljon.
A döntési logikát nem szabad kizárólag a „jó” és „rossz” állapotra korlátozni. Hasznos lehet külön kezelni a bizonytalan eredményt, a kamerakommunikáció hibáját, a hiányzó terméket és az olyan folyamateltérést, amely még nem selejt, de már beavatkozást igényel. Így a rendszer nem rejt el problémákat, hanem kezelhető információt ad a műszaknak és a karbantartásnak.
A teljes nyomon követhetőséghez darabazonosító, időbélyeg, vizsgálati eredmény és szükség esetén mentett kép kapcsolható össze. Ez a reklamációkezelésben és a folyamatfejlesztésben is használható adatbázist teremt. Nagy ciklusidejű gyártásban azonban mérlegelni kell a képtárolás infrastruktúraigényét: nem feltétlenül célszerű minden jó darab teljes felbontású képét korlátlan ideig archiválni. A tárolási szabályokat a kockázat, a vevői elvárások és a visszakeresési igény alapján kell kialakítani.
Mikor érdemes mesterséges intelligenciát használni?
A mesterséges intelligencia nem helyettesíti az ipari tervezést. Akkor indokolt, amikor a hibák alakja, mérete vagy megjelenése jelentősen változik, és hagyományos küszöbértékekkel nehéz megbízható szabályt alkotni. Ilyen lehet például a texturált felületek esztétikai hibáinak vizsgálata, öntvények komplex felületi eltéréseinek osztályozása vagy sokféle helyes szerelési variáns felismerése.
Az AI-alapú megoldás minősége a tanítóadat minőségén múlik. Szükség van megfelelő számú jó és hibás mintára, a kritikus hibatípusok pontos jelölésére, valamint olyan adatokra, amelyek lefedik a valós üzemi változásokat. Ha a rendszer csak laboratóriumi körülmények között látott termékeket, a gyártásban megjelenő por, pozícióeltérés vagy új alapanyagárnyalat gyorsan ronthatja a találati arányt.
Érdemes előre rögzíteni az elfogadható téves selejt és átengedett hiba arányát. Egy biztonságkritikus alkatrésznél az átengedett hiba kockázata a meghatározó, ezért indokolt lehet a konzervatívabb döntés és az utólagos emberi felülvizsgálat. Nagy volumenű, alacsony kockázatú terméknél viszont a túl sok téves selejt teheti gazdaságtalanná az ellenőrzést.
Validálás nélkül nincs üzembiztos ellenőrzés
Az átadás előtti tesztelésnél nem elég néhány mintadarabot megvizsgálni. A rendszernek a valós termelési ütemben, különböző műszakokban és a várható termékváltozatokkal is igazolnia kell a teljesítményét. Vizsgálni kell a felismerési pontosság mellett a ciklusidőt, a kommunikációs hibakezelést, a selejteltávolítás megbízhatóságát és azt is, hogyan indul újra a folyamat egy rendellenes esemény után.
A kezelői HMI felület kialakítása szintén meghatározó. A műszaknak egyértelműen látnia kell, melyik ellenőrzési pont bukott meg, milyen beavatkozás szükséges, és milyen feltételekkel indítható újra a berendezés. A jogosultságkezelés, a paraméterreceptek és a változatváltás ellenőrzése megakadályozza, hogy egy jó szándékú, de nem dokumentált módosítás bizonytalanná tegye a minőségi döntést.
A Robolution szemléletében a kamerás ellenőrzés nem különálló eszköz, hanem robotcellába, célgépbe és gyártósorba illesztett mérnöki rendszer. A gépészet, a robotprogramozás, a PLC- és HMI-logika, valamint az üzembe helyezés közös felelőssége teremti meg azt a rendelkezésre állást, amelyre a termelés hosszú távon építhet.
A legjobb kiindulópont egy konkrét, költséget vagy kockázatot okozó ellenőrzési feladat. Ha annak hibatípusai, ciklusideje és következményei világosan leírhatók, abból olyan automatizált állomás tervezhető, amely nemcsak gyorsabban ellenőriz, hanem kiszámíthatóbbá teszi az egész gyártási folyamatot.

0 comments
Write a comment