
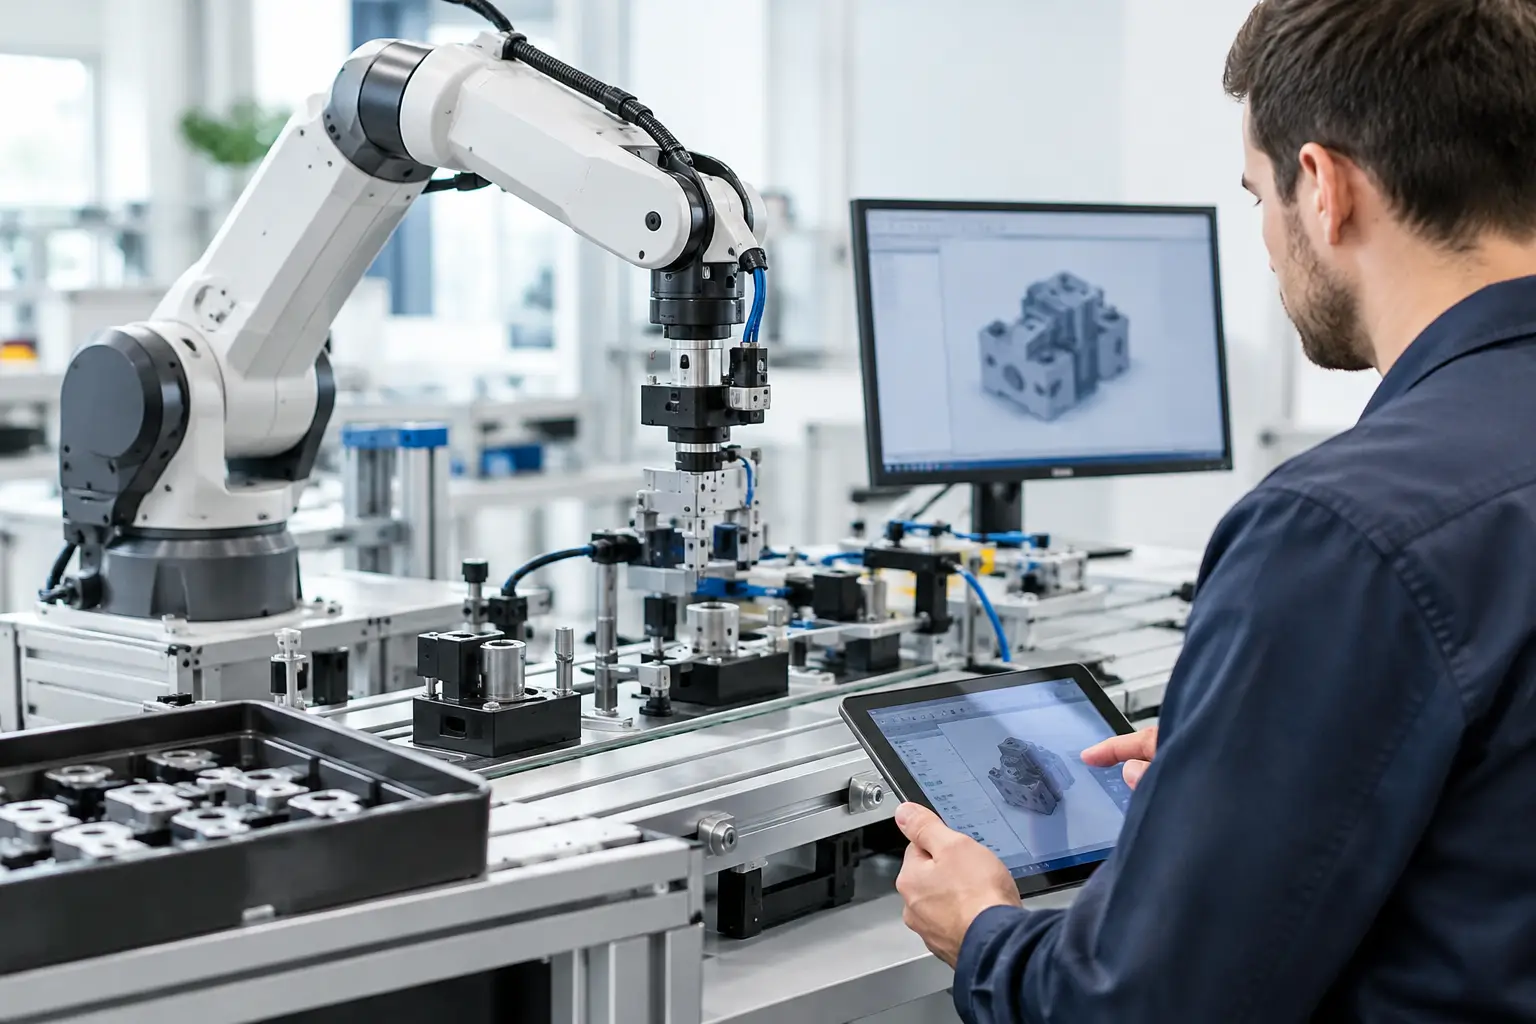
Automata összeszerelő állomás tervezése üzembiztosan
Egy összeszerelési folyamat automatizálásánál a robot kiválasztása csak az egyik, és gyakran nem is a legnehezebb döntés. Az automata összeszerelő állomás tervezése akkor eredményez valódi termelékenységnövekedést, ha a teljes folyamatot vizsgáljuk: az alkatrész beérkezésétől, pozicionálásától és ellenőrzésétől egészen a késztermék nyomon követéséig. Egy gyors robot nem kompenzálja a bizonytalan anyagellátást, a rosszul definiált termékváltozatokat vagy a nehezen karbantartható készülékezést.
Az ipari beruházás célja nem pusztán a kézi munka kiváltása. A jól megtervezett állomás stabil ciklusidőt, ismételhető minőséget, átlátható adatokat és tervezhető üzemeltetést ad. Ehhez a konstrukciót, a vezérlést, a biztonságtechnikát és a kezelői feladatokat már a koncepcióalkotás során egy rendszerként kell kezelni.
Az automatizálható feladat pontos meghatározása
Az összeszerelés sokszor azért tűnik egyszerűen automatizálhatónak, mert a kezelő ugyanazt a mozdulatsort ismétli. A valós gyártási környezet azonban ritkán ennyire egyértelmű. Előfordulhat, hogy az alkatrészek tűrése változó, a beszállított komponensek tájolása nem állandó, a termék több kivitelben készül, vagy az operátor a művelet közben olyan hibákat is felismer, amelyeket a munkautasítás nem rögzít.
Ezért a tervezés első lépése a jelenlegi folyamat részletes felmérése. Nem elég a névleges darabszámot és az elvárt ciklusidőt megadni. Vizsgálni kell a tényleges műveleti időket, a várakozásokat, az átszereléseket, a selejt okait, az utómunkát és a karbantartási igényeket is. A cél az, hogy világos legyen, mely feladatok automatizálhatók teljesen, melyek igényelnek emberi döntést, és hol indokolt félautomata megoldást alkalmazni.
Különösen fontos a termék és a gyártási folyamat érettsége. Ha a konstrukció havonta változik, a kizárólag egy változatra optimalizált célgép kockázatot jelenthet. Ilyenkor a moduláris készülékezés, a gyors receptváltás és a rugalmas robotprogramozás nagyobb üzleti értéket adhat, még akkor is, ha a kezdeti beruházás magasabb.
Automata összeszerelő állomás tervezése a ciklusidőből kiindulva
A szükséges teljesítményt nem átlagos, hanem üzemi feltételekre kell méretezni. Ha egy sor műszakonként 3 000 darabot kell előállítson, a rendelkezésre álló nettó gyártási időből kell meghatározni a célciklusidőt. Ebbe bele kell számítani a tervezett szüneteket, az alapanyag-utántöltést, a szerszámcserét és a szükséges minőségellenőrzést is.
A ciklusidő nem egyenlő a robot mozgási idejével. Része az adagolás, a megfogás, a pozicionálás, a préselés vagy csavarozás, a kamerás ellenőrzés, a jel-visszaigazolások kezelése és a kész darab továbbítása. Gyakori tervezési hiba, hogy az egyes műveleteket külön-külön optimalizálják, miközben a teljes állomás a lassabb anyagellátásra vagy a manuális utántöltésre vár.
A párhuzamosítható lépések felismerése sokszor többet javít az áteresztőképességen, mint egy nagyobb teljesítményű robot választása. Amíg például a robot egyik oldalon szerel, a következő alkatrész előkészíthető, a kész termék ellenőrizhető vagy a paletta cserélhető. Az optimális kialakítás mindig az adott termék, darabszám és rendelkezésre álló alapterület függvénye.
Az anyagellátás nem kiegészítő funkció
Az állomás rendelkezésre állását jelentősen befolyásolja, hogyan jut az alkatrész a robot vagy a szerelőegység elé. Tálcás adagolás, vibrációs adagoló, léptetőszalagos rendszer, palettás anyagmozgatás vagy kezelői betöltés is lehet megfelelő választás. A döntésnél nemcsak a sebesség számít, hanem az alkatrész geometriája, felületi sérülékenysége, változatossága és a feltöltés ergonomiája is.
A rosszul megválasztott adagolás a legjobb robotcellát is megállíthatja. Célszerű ezért mérni az újratöltés idejét, előre jelezni az anyaghiányt, és olyan puffert kialakítani, amely kisebb logisztikai késések esetén sem állítja le az egész folyamatot.
Készülékezés, megfogás és csatlakozási minőség
Összeszerelésnél a pozicionálási pontosságot nem kizárólag a robot ismétlési pontossága határozza meg. A munkadarab befogása, az ütközők kialakítása, a megfogó merevsége és az alkatrészek közötti tűréslánc együtt adja a végeredményt. Ha a folyamat préselést, bepattintást, tömítésbehelyezést vagy csavarozást tartalmaz, az erő- és nyomatékviszonyokat is figyelembe kell venni.
A megfelelő készülék nemcsak pontos, hanem hibabiztos is. A poka-yoke elvek alkalmazásával megelőzhető, hogy a termék hibás irányban kerüljön be, hiányzó komponenssel haladjon tovább, vagy egy nem megfelelő változat receptje induljon el. Sok esetben egy egyszerű mechanikus kényszervezetés megbízhatóbb és gyorsabb, mint egy kizárólag szoftveres hibakezelés.
A megfogó kiválasztásánál mérlegelni kell a termékvariánsokat és a karbantartást. Vákuumos megfogó jól használható sík, zárt felületeknél, de szennyeződésre és porózus anyagokra érzékeny lehet. Mechanikus megfogó nagyobb biztonságot adhat, ugyanakkor több helyet és pontosabb illesztést igényel. A hosszú távon fenntartható megoldásban a kopóelemek cseréje gyors, a beállítások pedig dokumentáltak.
Minőségellenőrzés a folyamat részeként
Az automata állomás akkor ad kiszámítható minőséget, ha az ellenőrzés nem a ciklus végén hozzáadott külön lépés. A kritikus jellemzőket ott érdemes vizsgálni, ahol a hiba még javítható vagy a hibás termék egyértelműen elkülöníthető. Ilyen lehet a komponens jelenlétének ellenőrzése, a megfelelő beülési mélység, a csavarnyomaték, a préselési erő vagy egy kód olvashatósága.
Kamerarendszer akkor indokolt, ha pozíciót, orientációt, felületi jellemzőt vagy jelölést kell megbízhatóan felismerni. Nem minden feladatra ez a legjobb eszköz: egy érzékelő, végálláskapcsoló vagy mérőcsap gyakran egyszerűbb, gyorsabb és költséghatékonyabb megoldás. A technológiát a minőségi kockázat és az elvárt bizonyíthatóság alapján kell kiválasztani.
A minőségi adatok rögzítése különösen értékes szabályozott vagy visszakövethetőséget igénylő gyártásban. A gyártási recept, a mérési eredmény, a szerszámparaméterek és az egyedi termékazonosító összekapcsolása gyorsabb hibaanalízist tesz lehetővé, és csökkenti a vitás helyzeteket a gyártás, a minőségbiztosítás és a vevő között.
Biztonságtechnika és kezelhetőség
A védőkerítés, biztonsági ajtó, fényfüggöny vagy lézerszkenner kiválasztása az állomás kockázatelemzéséből következik. A cél nem az, hogy a kezelő a lehető legtávolabb legyen a géptől, hanem hogy az anyagfeltöltés, hibaelhárítás és karbantartás biztonságosan, mégis hatékonyan végezhető legyen. A biztonságtechnika a ciklusidőre és a rendelkezésre állásra is hatással van.
Kollaboratív robot alkalmazása előnyös lehet kis helyigény, gyakori kezelői együttműködés vagy rugalmas feladatváltás esetén. Ugyanakkor nem automatikusan ez a legjobb megoldás. Nagy sebességű, nagy tömegű vagy veszélyes technológiát alkalmazó összeszerelésnél a hagyományos ipari robot és a megfelelően kialakított védett cella gyakran jobb teljesítményt és egyértelműbb biztonsági feltételeket nyújt.
A HMI kialakítását a tényleges kezelői feladatokhoz kell igazítani. A kijelzőn ne csak hibakód jelenjen meg, hanem egyértelmű útmutatás: mi történt, melyik egységet kell ellenőrizni, milyen feltételekkel indítható újra a folyamat. A jól strukturált hibaüzenetek és a jogosultsági szintek csökkentik a leállások idejét, miközben védik a validált gyártási paramétereket.
Rendelkezésre állás már a tervezőasztalon dől el
A magas géprendelkezésre állás nem az üzembe helyezés utáni finomhangolás eredménye. A konstrukcióban kell helyet hagyni a hozzáférésnek, a szenzorok cseréjének, az adagolók tisztításának és a szerszámok beállításának. Egy olyan egység, amelyhez egy kopóalkatrész cseréjéhez fél állomást kell megbontani, rendszeresen veszteséget termel.
A megelőző karbantartás szempontjait is érdemes beépíteni a specifikációba. Ide tartozik a kenési pontok elérhetősége, a kritikus tartalékalkatrészek meghatározása, a kopás figyelése és a karbantartási utasítások átadása. A szabványosított alkatrészek használata lerövidítheti a javítási időt, ugyanakkor a kritikus funkcióknál nem indokolt kompromisszumot kötni a minőség rovására.
A Robolution szemléletében a tervezés a gyártási igény felmérésével kezdődik, és csak akkor tekinthető lezártnak, amikor az állomás kezelhetően, dokumentáltan és a vállalat saját csapata számára is fenntarthatóan működik. A mechanikai konstrukció, a robotprogram, a PLC-logika és a kezelői felület ezért nem különálló szállítási tételek, hanem ugyanannak a termelési feladatnak az elemei.
Egy jól előkészített projekt következő hasznos lépése egy valós gyártási adatokra épülő műveletelemzés: darabszámokkal, termékváltozatokkal, selejtadatokkal, anyagellátási feltételekkel és elvárt rendelkezésre állással. Ezekből lehet olyan összeszerelő állomást kialakítani, amely nemcsak az átvétel napján működik jól, hanem éveken át mérhető versenyelőnyt teremt a termelésben.

0 comments
Write a comment