
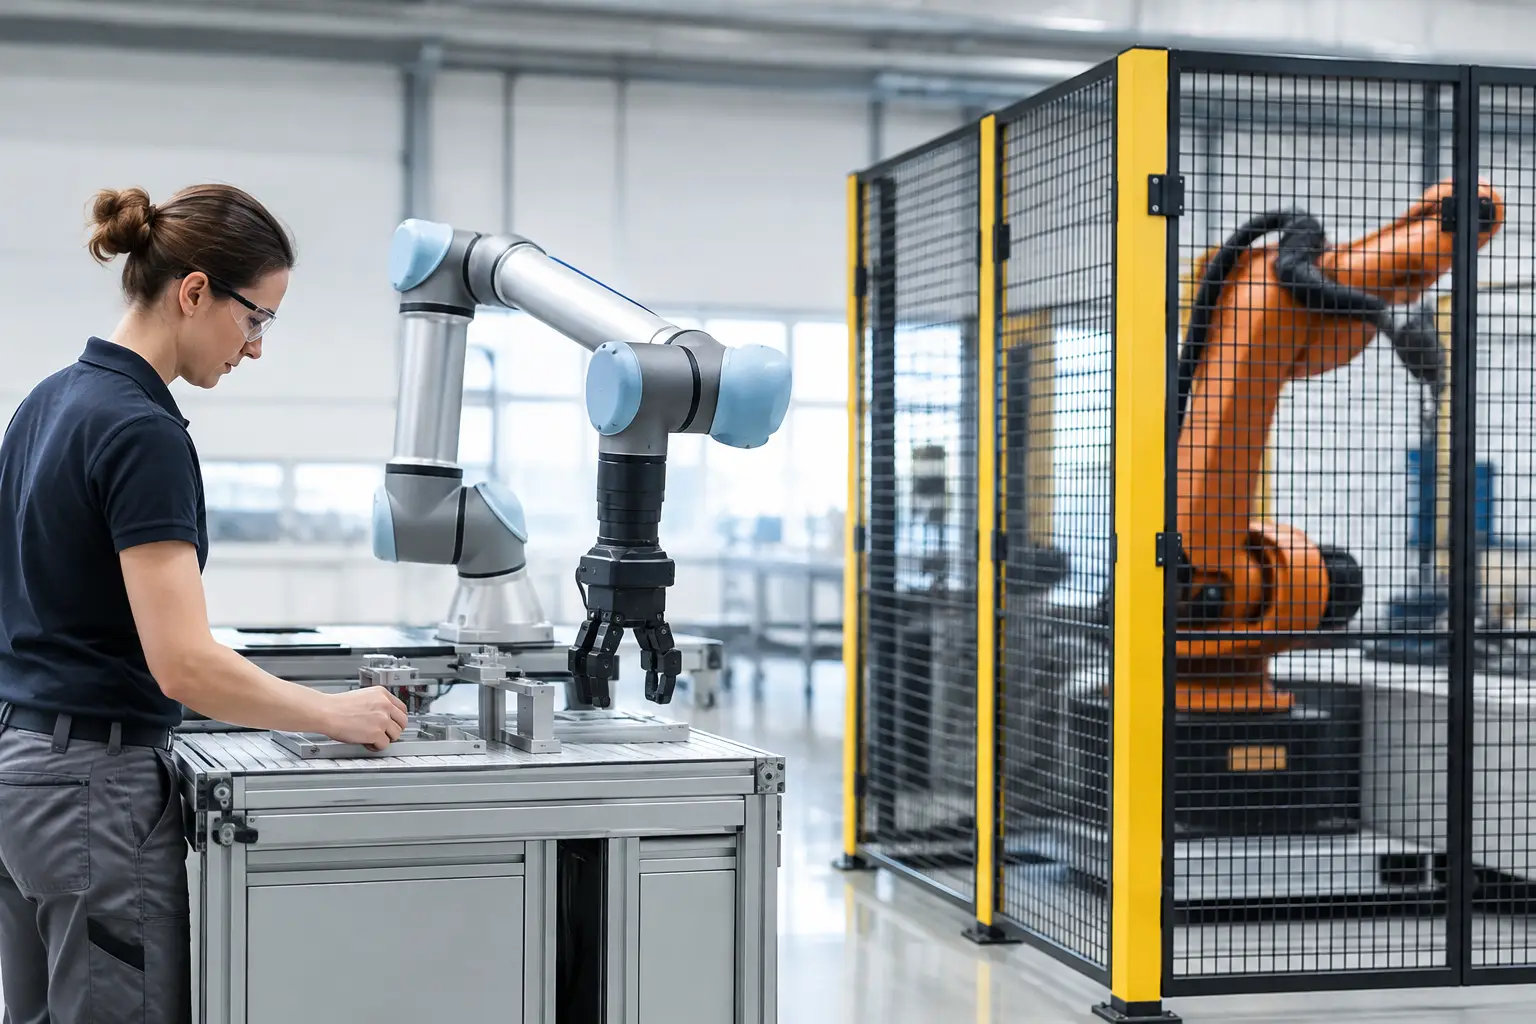
Kollaboratív robot vagy hagyományos védőkerítés?
Egy csomagolósor végén gyakran nem a robot típusa korlátozza a teljesítményt, hanem az, hogy a kezelő milyen gyakran lép be a munkatérbe, mennyi idő egy átállás, és hogyan lehet egy hiba után biztonságosan újraindítani a cellát. A kollaboratív robot vagy hagyományos védőkerítés kérdése ezért nem egyszerű technológiaválasztás. Valójában a kívánt ciklusidőről, a munkadarabról, a kezelői feladatokról, a biztonsági kockázatokról és a hosszú távú rendelkezésre állásról szól.
A kollaboratív robot – közismert nevén cobot – és a védőkerítéssel elhatárolt ipari robot nem egymás korszerű és elavult alternatívája. Mindkettő lehet korszerű, biztonságos és üzletileg indokolt megoldás. A jó döntéshez azt kell meghatározni, hogy az adott gyártási feladatnál a közvetlen ember-robot együttműködés vagy a lehető legnagyobb teljesítmény hoz-e nagyobb eredményt.
A biztonságot nem a robot neve határozza meg
A leggyakoribb félreértés, hogy a kollaboratív robot automatikusan kerítés nélkül üzemeltethető. Egy cobot mozgás- és erőkorlátozó funkciói valóban lehetővé tehetik a közös munkateret, de ez önmagában nem helyettesíti a teljes kockázatértékelést. A tényleges veszélyforrást nem kizárólag a robotkar jelenti.
A megfogó, a munkadarab, a szerszám és a környező gépek együtt adják ki a cella kockázati képét. Egy éles lemezalkatrész, forró öntvény, nagy tömegű doboz, hegesztőpisztoly vagy nagy tehetetlenségű megfogó esetén a kollaboratív üzem feltételei jelentősen szűkülhetnek. Ugyanez igaz akkor is, ha a robot és egy fix szerkezeti elem között olyan becsípődési pont alakul ki, amelyet a kezelő elérhet.
A tervezés kiindulópontja ezért a feladatspecifikus kockázatértékelés. Ennek során értékelni kell többek között a robot sebességét, hasznos terhét, elérhető tereit, a szerszám geometriáját, a munkadarab tulajdonságait, az emberi beavatkozások gyakoriságát és a várható hibamódokat. A vonatkozó gépbiztonsági előírások és szabványok alkalmazása nem utólagos dokumentációs feladat, hanem a konstrukció része.
Mikor előnyös a kollaboratív robot?
A cobot akkor erős választás, ha az emberi munka és a robotizált művelet valóban egymás mellett, egymást kiegészítve történik. Tipikus példa, amikor a kezelő összetett szerelési, minőségellenőrzési vagy előkészítési feladatot végez, a robot pedig ismétlődő adagolást, csavarbehajtást, ragasztást, kiszerelést vagy gépkiszolgálást lát el.
Ilyen helyzetben a kompakt kialakítás komoly előny. Nem feltétlenül kell nagy, különálló cellát építeni, ezért a meglévő gyártóterület jobban kihasználható. Kisebb szériáknál és gyakori termékváltásnál az egyszerűbb átállíthatóság is értéket képviselhet, különösen akkor, ha a megfelelő megfogók, receptkezelés és kezelői felület eleve a rendszer részét képezik.
A kollaboratív megoldás azonban nem automatikusan gyorsabb üzembe helyezést vagy alacsonyabb beruházást jelent. Ha a feladat biztonsága miatt lézerszkenner, biztonsági kamerarendszer, területfelügyelet, egyedi burkolat vagy speciális megfogó szükséges, a teljes cella összetettsége gyorsan növekedhet. A valódi összehasonlítás alapja mindig a kész, szabályosan működő rendszer – nem csak a robotkar beszerzési ára.
A sebességkorlátozás üzemi hatása
Közös munkatérben a robot mozgását gyakran csökkentett sebességhez és erőhöz kell igazítani. Ez egy kis darabszámú, kézi műveletekkel összekapcsolt folyamatnál teljesen elfogadható lehet. Nagy volumenű palettázásnál, gyors gépkiszolgálásnál vagy rövid ciklusidejű szerelésnél viszont már közvetlenül rontja a kapacitást.
Érdemes nem csak az elméleti robotciklust vizsgálni. A teljes ciklusidőbe beletartozik a megfogás, a pozicionálás, a gép jelváltásai, a minőségellenőrzés, a selejtkezelés és a kezelői beavatkozás is. Sok projektben ebből derül ki, hogy a cobot megfelelő, máshol pedig az, hogy a szükséges teljesítményhez védőkerítéses cella kell.
Mit ad a hagyományos védőkerítés?
A védőkerítéses ipari robotcella elsődleges előnye a kiszámítható termelési teljesítmény. Ha a robot munkatere fizikailag el van választva, a rendszer a feladat által megengedett nagyobb sebességgel és gyorsulással működhet. Ez különösen jelentős nehéz anyagmozgatásnál, gépkiszolgálásnál, hegesztésnél, préskiszolgálásnál, nagy sebességű csomagolásnál és több robot összehangolt munkájánál.
A kerítés nem pusztán egy biztonsági elem. A jól tervezett cella a termelési folyamatot is rendezi. Meghatározza az anyag be- és kimeneti pontjait, a karbantartási hozzáféréseket, a kezelői állomást, a késztermék útját és a hibaelhárítás logikáját. Biztonsági ajtókkal, reteszelésekkel, fényfüggönyökkel vagy automatizált anyagátadókkal olyan megoldás alakítható ki, amely a kezelőt védi anélkül, hogy indokolatlanul lassítaná az üzemi működést.
A fizikai elhatárolás további előnye, hogy jobban kezelhetők a másodlagos veszélyek. A forgács, a fröccsenés, a zaj, a hegesztési ívfény vagy a folyamat közben leváló szennyeződés sok esetben ugyanúgy indokolja a zárt cellát, mint maga a robotmozgás.
A kerítés sem jelent merev rendszert
A védőkerítéses cellát gyakran a rugalmatlansággal azonosítják, pedig ez elsősorban tervezési kérdés. Cserélhető megfogók, gyorscsatlakozók, receptalapú robotprogramok, állítható készülékek és jól kialakított anyagátadás mellett egy elkerített cella is alkalmas lehet több termékvariáns kezelésére.
A kulcs az, hogy az átállást már a koncepciótervben figyelembe vegyék. Ha egy új termékhez a kezelőnek veszélyes térbe kell belépnie, nehezen hozzáférhető készülékeket kell oldania, vagy hosszú újratanítás szükséges, a rendszer rendelkezésre állása romlani fog. Ezt nem a kerítés okozza, hanem a hiányos üzemeltetési koncepció.
Kollaboratív robot vagy hagyományos védőkerítés: döntési szempontok
A döntést célszerű a gyártási igényből levezetni. Elsőként azt kell tisztázni, szükséges-e, hogy a kezelő a robot működése közben rendszeresen ugyanabban a térben dolgozzon. Ha nem, a kollaboratív kialakítás előnye sok esetben korlátozott, miközben a sebesség- és teherbírási korlátok megmaradnak.
Második kérdés a kívánt kapacitás. Ha a gyártósor taktideje rövid, a robot nagy tömegű terméket mozgat, vagy a folyamat minden másodperce számít, a hagyományos ipari robot és a védőkerítéses kialakítás rendszerint kedvezőbb. A nagyobb teljesítmény nemcsak több darabot jelent, hanem tartalékot is ad a termelési ingadozások és a jövőbeli volumenbővülés kezelésére.
Harmadik szempont az emberi munka valódi értéke. Ha a kezelő szaktudása az ellenőrzésben, a finom szerelésben vagy a változó termékek kezelésében nélkülözhetetlen, a cobot tehermentesítheti őt az ismétlődő mozdulatok alól. Ha a kezelő csak anyagot adagol egy egyébként teljesen automatizálható folyamatba, akkor érdemes megvizsgálni az automatikus betáplálás lehetőségét is.
Negyedik terület az üzemeltetés. Milyen gyakran kell beavatkozni? Hol történik a termékváltás? Hogyan fér hozzá a karbantartó a kritikus elemekhez? Mi történik áramszünet, anyaghiba, megfogási hiba vagy érzékelőhiba után? A válaszokból gyakran pontosabban kirajzolódik a helyes cellakoncepció, mint a robotkatalógusok összehasonlításából.
A hibrid cella gyakran jobb válasz
Nem szükséges kizárólagos választ adni. Sok gyártási feladathoz a hibrid megoldás illeszkedik a legjobban: a nagy sebességű vagy veszélyes műveletek elkerített térben futnak, míg a kezelő felőli anyagátadás, ellenőrzés vagy kisebb szerelési feladat biztonságosan hozzáférhető marad. Egyes esetekben a robot alapüzemben nagy sebességgel dolgozik, kezelői közeledéskor pedig biztonságosan csökkenti a sebességét vagy megáll.
Ez a megközelítés akkor működik jól, ha a biztonsági funkciók, a mechanikai kialakítás és a vezérlés egy rendszerként készülnek. Utólag hozzáadott érzékelőkkel lehet kockázatot csökkenteni, de nem mindig lehet velük egy jól átgondolt cella termelékenységét és kezelhetőségét elérni.
A beruházásnál a teljes életciklust kell nézni
Egy robotcella értékét nem a kezdeti eszközár, hanem az előállított jó darab, az elkerült állásidő és az üzembiztos működés határozza meg. A kalkulációban a tervezés, a biztonságtechnika, a megfogó, a vezérlés, a telepítés, a programozás, a kezelői oktatás, a karbantartás és a későbbi bővíthetőség is szerepeljen.
A magas rendelkezésre állás különösen ott válik láthatóvá, ahol a cella több műszakban dolgozik. Egy gyorsan telepített, de nehezen szervizelhető rendszer hamar többe kerülhet, mint egy átgondolt, standardizált gépészettel és dokumentált vezérléssel megvalósított cella. A Robolutionnál a koncepcióalkotás éppen ezért a gyártási feladat, a biztonság és az üzemeltetés közös vizsgálatával kezdődik.
A jó robotcella nem attól korszerű, hogy kerítés nélküli, és nem attól termelékeny, hogy teljesen elzárt. Attól jó, hogy az adott feladat kockázatait kezeli, eléri a szükséges kapacitást, és a műszak végén ugyanúgy kiszámíthatóan működik, mint az üzembe helyezés napján. Ebből érdemes kiindulni, amikor a következő automatizálási lépést tervezi.

0 comments
Write a comment