
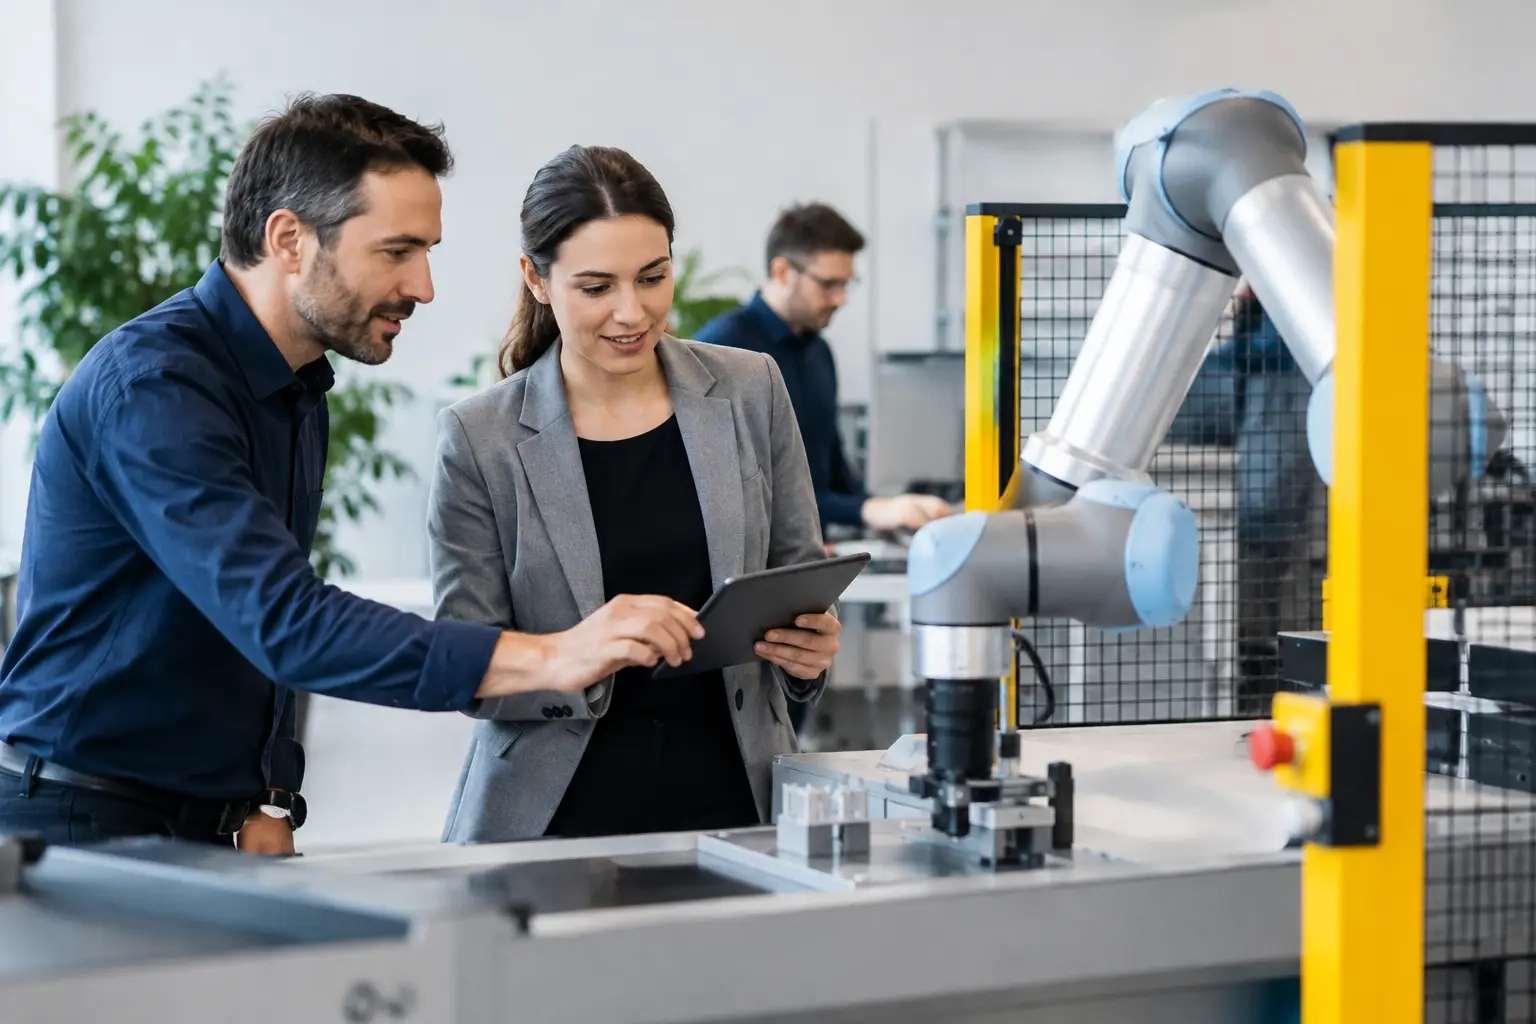
Kollaboratív munkaállomás biztonsági tervezése
Egy kollaboratív robot telepítésénél a legköltségesebb hiba nem feltétlenül egy rosszul választott robotmodell. Sokkal gyakoribb, hogy a cella csak az üzembe helyezés végén szembesül a valós kockázatokkal: a munkadarab éles, a megfogó túl nagy erőt fejt ki, a kezelő túl közel kerül a palettázási zónához, vagy egy környező gép mozgása nem illeszkedik a robot biztonsági logikájába. Ilyenkor a kollaboratív munkaállomás biztonsági tervezése utólagos kompromisszumokká, hosszabb átfutási idővé és korlátozott teljesítménnyé válik.
A kollaboratív működés nem egyenlő azzal, hogy a robot önmagában biztonságos. A biztonságot a teljes alkalmazás határozza meg: a robotkar, a szerszám, a munkadarab, az adagolás, a perifériák, a kezelői feladatok és a vezérlés együttese. Egy jól megtervezett munkaállomás ezért nem csupán megfelelőségi feladat, hanem a kiszámítható termelés egyik feltétele.
Mitől biztonságos egy kollaboratív munkaállomás?
A tervezés kiindulópontja mindig a rendeltetésszerű használat pontos meghatározása. Nem elég annyit rögzíteni, hogy a robot „anyagmozgatást végez”. Tudni kell, milyen munkadarabot kezel, milyen tömegben, milyen orientációban, milyen ciklusidővel, melyik műveletnél lép be a kezelő, és mi történik hiba, átállás vagy karbantartás esetén.
Ugyanilyen lényeges az ésszerűen előre látható rendellenes használat vizsgálata. A kezelő benyúlhat elakadás elhárítására, kézzel igazíthatja a pozicionálatlan alkatrészt, vagy olyan munkadarabot helyezhet a készülékbe, amely nem szerepel az alapfolyamatban. A kockázatértékelésnek ezekre a helyzetekre is választ kell adnia, nem csak az ideális ciklusra.
A veszélyforrások jelentős része nem magából a robotkarból ered. Sérülést okozhat a megfogó becsípődési pontja, a vákuumos szerszám leeső munkadarabja, a sorjás lemezalkatrész, egy pneumatikus készülék vagy a szállítópálya és a robot közötti zóna. Ha a cella hegesztést, csavarozást, ragasztást, sorjázást vagy megmunkálást is tartalmaz, a technológiai veszélyek gyakran meghaladják a robotmozgásból fakadó kockázatokat.
A kockázatcsökkentés sorrendje számít
A biztonságot nem célszerű kizárólag sebességkorlátozással megoldani. Elsőként a veszélyt kell lehetőség szerint konstrukciósan megszüntetni vagy csökkenteni. Ez jelentheti a megfogó geometriai áttervezését, az élek tompítását, a befogók áthelyezését vagy azt, hogy a kezelői beavatkozást igénylő lépés fizikailag elkülönül a robot automata mozgásától.
Ezt követhetik a műszaki védőintézkedések: burkolatok, kerítések, reteszelt ajtók, biztonsági lézerszkennerek, fényfüggönyök, kétkezes indítás vagy biztonságos sebesség- és pozíciófelügyelet. Csak azután szabad szervezési intézkedésekre, figyelmeztetésekre és egyéni védőeszközökre támaszkodni. Ez a sorrend védi legjobban a kezelőt, és üzemeltetési szempontból is stabilabb eredményt ad.
A kollaboratív működési módot a feladat válassza ki
A kollaboratív robotcellák többféle működési elvet támogatnak, de ezek nem szabadon felcserélhető funkciók. A megfelelő megoldás attól függ, hogy a kezelőnek valóban együtt kell-e dolgoznia a robottal, milyen gyakran lép a munkatérbe, és mekkora a kívánt ciklusidő.
A biztonságosan felügyelt leállás akkor lehet célszerű, ha a kezelő belép a cellába, a robot pedig addig nem mozoghat. Kézi vezetés esetén a dolgozó közvetlenül tanítja vagy pozicionálja a robotot. Sebesség- és távolságfelügyeletnél a rendszer a személy közeledésére lassít, majd szükség esetén megáll. Erő- és teljesítménykorlátozott együttműködésnél pedig a robot, a szerszám és a munkadarab érintkezési kockázatát kell értékelni.
Az utóbbi esetben különösen veszélyes leegyszerűsítés kizárólag a robot gyártó által megadott erő- és nyomatékértékeire hagyatkozni. A becsípődés, a szúrás, a vágás vagy a munkadarab okozta ütés kockázatát ezek nem oldják meg. Egy könnyű robotkar is jelentős sérülést okozhat, ha például merev, kiálló szerszámot vagy éles lemezalkatrészt mozgat.
Sok alkalmazásnál a legjobb megoldás hibrid kialakítás: a kezelő számára szükséges betöltési vagy ellenőrzési terület kollaboratív, míg a nagy sebességű, veszélyes technológiai művelet fizikailag leválasztott. Ez nem a kollaboráció kudarca, hanem a termelékenység és a biztonság szakmailag indokolt egyensúlya.
Kollaboratív munkaállomás biztonsági tervezése a koncepciótól
A jó biztonsági koncepció a gyártási folyamat felmérésével kezdődik, még a végleges cellaelrendezés előtt. A ciklusidő, a rendelkezésre álló alapterület, a kezelői anyagellátás, a karbantartási hozzáférés és a jövőbeli termékváltozatok egyaránt befolyásolják, hová kerülhet a robot, milyen érzékelés szükséges, és mely területeket kell levédeni.
A következő lépés a veszélyazonosítás és a kockázatbecslés. Ennek minden üzemmódra ki kell terjednie: automata termelésre, kézi üzemre, beállításra, tanításra, hibaelhárításra, tisztításra és karbantartásra. A biztonsági funkciókat ezután a szükséges teljesítményszinttel együtt kell meghatározni. Ilyen funkció lehet többek között a vészleállítás, a védőajtó felügyelete, a biztonságos nyomatékmentesítés, a biztonságos sebességkorlátozás vagy a zónafelügyelet.
A vezérlési architektúrának is ezt kell követnie. A biztonsági PLC, a robot biztonsági bemenetei, a hajtások, a szkennerek és a reteszelések csak akkor adnak megbízható védelmet, ha a jelkapcsolatok, a hibadetektálás és az újraindítási feltételek egységes logikát alkotnak. Külön figyelmet igényel, hogy egy biztonsági leállást követően a cella ne indulhasson újra váratlanul.
A vonatkozó gépbiztonsági szabványok, a robotalkalmazásokra érvényes előírások és a helyi jogszabályi követelmények alkalmazása a tervezés alapja. Ezek azonban nem helyettesítik az adott munkaállomás kockázatértékelését. A szabványos komponensek használata gyorsítja a kivitelezést, de a megfelelőséget mindig a teljes, végleges rendszerre kell igazolni.
A validálás nem adminisztratív zárólépés
A megépített cellát a tényleges működési feltételek között kell ellenőrizni. Vizsgálni kell a leállási távolságokat, a szkennermezők beállítását, a robot biztonságos sebességeit, a védőajtók reakcióit és az újraindítás logikáját. Erő- és teljesítménykorlátozott üzemnél az érintkezési helyzetek mérése is szükséges lehet, különösen akkor, ha a kezelő közelében merev szerszám vagy munkadarab mozog.
A validálás során derül ki, hogy a papíron jó cella a gyakorlatban kezelhető-e. Ha a dolgozónak minden apró beavatkozásnál körülményes folyamatot kell követnie, nagyobb az esélye a védelmi intézkedések megkerülésének. A biztonságos megoldásnak ezért ergonómiailag is életszerűnek kell lennie: megfelelő betöltési magassággal, jól látható állapotjelzésekkel, hozzáférhető kezelőszervekkel és egyértelmű hibaelhárítási eljárásokkal.
Az átadás után a dokumentáció, az oktatás és a változáskezelés tartja fenn a kialakított szintet. Új megfogó, másik munkadarab, módosított ciklus vagy átrendezett anyagellátás esetén a kockázatértékelést felül kell vizsgálni. A korábban megfelelő biztonsági beállítás nem feltétlenül marad megfelelő egy megváltozott alkalmazásban.
A Robolution a robotcella-tervezéstől a kivitelezésen és programozáson át az üzembe helyezésig egy rendszerként kezeli ezeket a kérdéseket. Ez teszi lehetővé, hogy a biztonsági funkciók ne utólag korlátozzák a termelést, hanem már a koncepcióban a kívánt teljesítményhez igazodjanak.
A jól megtervezett kollaboratív munkaállomás végül nem attól jó, hogy a kezelő közel dolgozhat a robothoz. Attól jó, hogy minden üzemállapotban világosak a határok, a kockázatok kezeltek, és a munkatársak olyan rendszert kapnak, amelyet biztonságosan, gyorsan és következetesen tudnak használni.

0 comments
Write a comment