
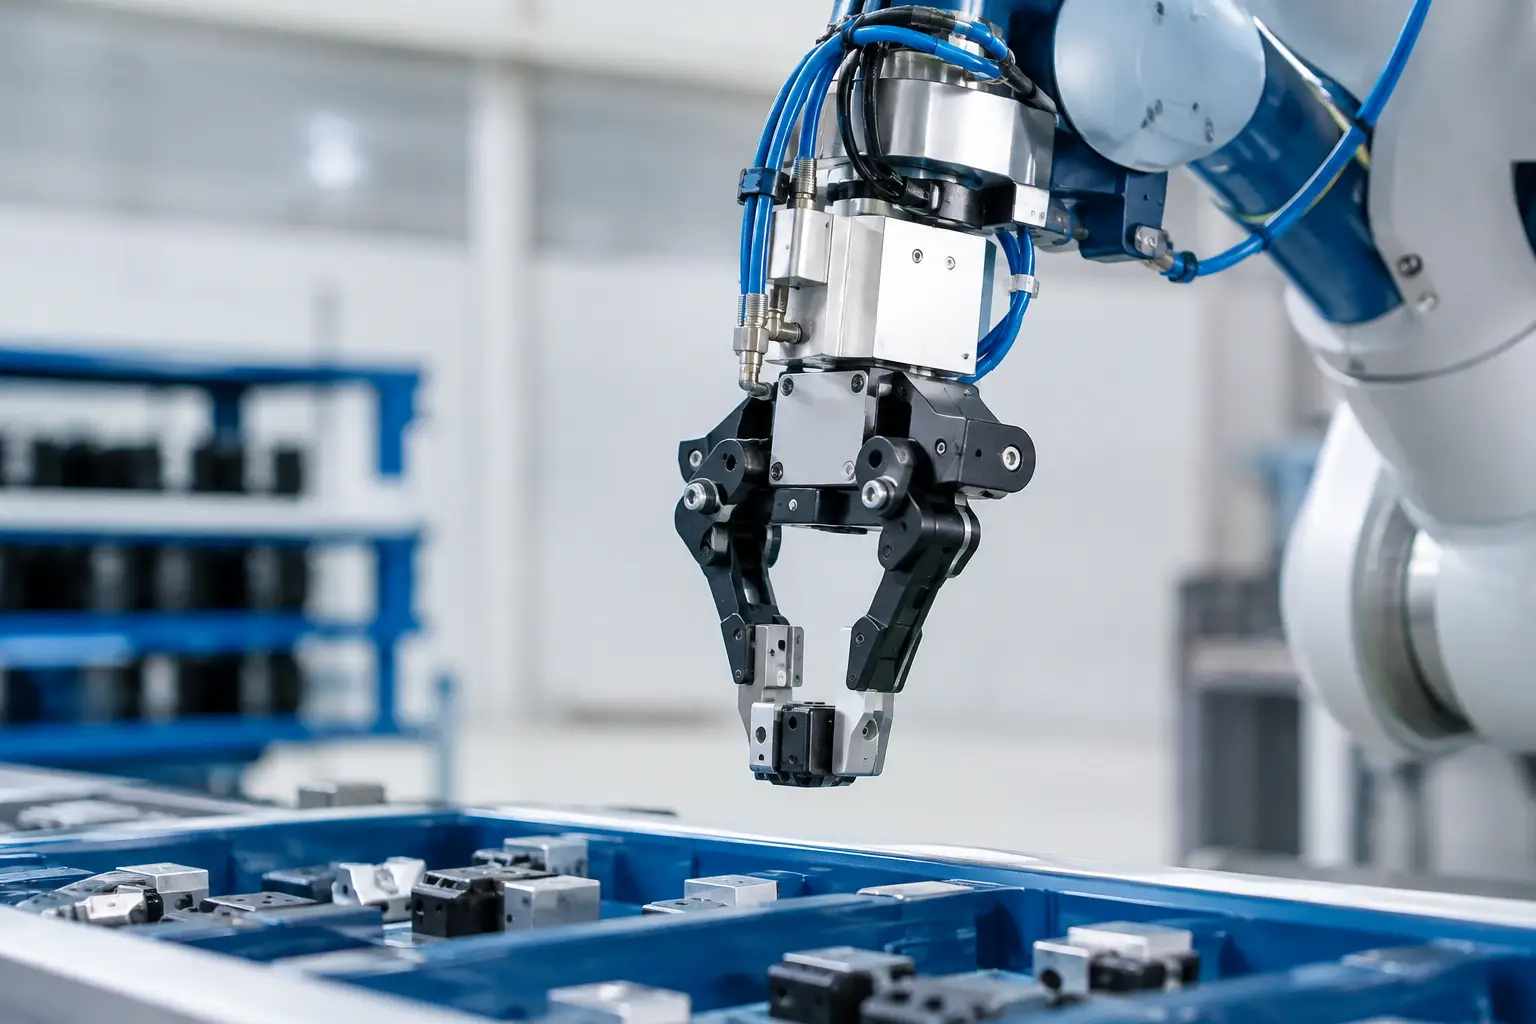
Legjobb robotmegfogó típusok alkatrészkezeléshez
Egy alkatrészkezelő robotcella eredményét nem önmagában a robot típusa dönti el. A megfogó az a szerszám, amely fizikai kapcsolatot teremt a munkadarabbal, ezért a legjobb robotmegfogó típusok alkatrészkezeléshez mindig az adott termékgeometriából, felületből, tömegből, ciklusidőből és folyamatkockázatból indulnak ki. Egy rosszul megválasztott végszerszám selejtet, kieső ciklusokat és bizonytalan újraindítást okozhat akkor is, ha a robotkar egyébként megfelelően méretezett.
Az ipari megfogó kiválasztása ezért nem katalógustétel kiválasztása. Cella- és gyártósortervezési feladat: együtt kell vizsgálni a betáplálást, a pozicionálást, az érzékelést, a robotpályát, a biztonságot és a karbantarthatóságot. Az alábbi megfogótípusok a legtöbb alkatrészkezelési alkalmazás alapját jelentik, de minden esetben megvannak a saját határaik.
Legjobb robotmegfogó típusok alkatrészkezeléshez
Mechanikus párhuzamos megfogók
A párhuzamos pofás megfogó az egyik leggyakoribb választás fém-, műanyag- és megmunkált alkatrészek kezelésére. Két pofa lineárisan közelít egymáshoz, és külső vagy belső fogással rögzíti a darabot. Egyszerű elve ellenére nagy pontosságot, ismételhetőséget és jelentős fogóerőt biztosíthat, különösen pneumatikus vagy elektromos kivitelben.
Elsősorban akkor jó megoldás, ha az alkatrésznek van stabil megfogási felülete, és a pozíciója a felvételi helyen kellően ismételhető. A pofák egyedi kialakítása döntő: a megfelelő rádiusz, felfekvőfelület és vezetés csökkenti az alkatrész sérülését, valamint a megcsúszás kockázatát. Az egyedi pofák költsége ugyan magasabb lehet egy szabványos megoldásnál, de nagy darabszám és hosszú üzemidő esetén ez rendszerint gyorsan megtérül.
Korlátot jelenthet, ha a munkadarab geometriája erősen változó, sorjás, vagy a megfogási felület nem hozzáférhető. Ilyenkor a nagyobb fogóerő önmagában nem megoldás, mert deformációt vagy felületsérülést okozhat.
Szögmegfogók és hárompofás megoldások
A szögmegfogó pofái forgó mozgással nyitnak és zárnak. Előnye, hogy a pofák nyitott állapotban jobban eltávolodhatnak a munkatértől, így szűk készülékekben, mélyebb fészkekben vagy gépasztalok közelében is biztosítható a hozzáférés. Gyakran alkalmazható öntvények, kovácsolt alkatrészek és olyan darabok esetén, ahol a külső kontúr kevésbé szabályos.
A hárompofás megfogó elsősorban forgásszimmetrikus alkatrészekhez előnyös. Tengelyek, perselyek, esztergált gyűrűk vagy csőszerű elemek központosítására alkalmas, külső és belső fogással is. A három ponton történő rögzítés stabilabb lehet, mint a kétpofás kivitel, de a megfogó és az alkatrész közötti tűréseket gondosan kell kezelni. A nem teljesen kör alakú, illetve nagy felületi eltéréssel rendelkező munkadaraboknál a központosítás nem feltétlenül lesz elegendő a következő technológiai művelethez.
Vákuumos megfogók sík és érzékeny felületekre
A vákuumos megfogó különösen hatékony lemezalkatrészek, burkolatok, üvegek, műanyag elemek, kartondobozok és sík felületű termékek kezelésére. A tapadókorong vagy vákuumlap nem szorítja össze a munkadarabot, ezért megfelelő méretezéssel kíméletes kezelést tesz lehetővé. Nagy előnye a gyors felvétel és lerakás, valamint az, hogy többféle méretű termékhez is kialakítható közös megfogófelület.
A vákuum azonban nem univerzális. Porózus, olajos, erősen strukturált vagy lyukacsos felületen a tömítés bizonytalan lehet. A lemezmegmunkálásban a perforációk, kivágások és olajfilm miatt a vákuumkörök zónánkénti vezérlése, a vákuumszint ellenőrzése és a tartalék biztonsági tényező alapkövetelmény. Ne csak azt vizsgáljuk, hogy a megfogó elbírja-e a statikus tömeget: gyors robotmozgásnál a gyorsulás, a kábelvezetés és az esetleges ütközés is jelentősen növeli a szükséges tartóerőt.
Mágneses megfogók ferromágneses alkatrészekhez
Acéllemezek, préselt elemek, megmunkált vasalkatrészek vagy öntvények kezelésére a mágneses megfogó gyors és tiszta megoldás lehet. Elektromágneses, pneumatikusan kapcsolható permanens mágneses és elektropermanens kivitelek állnak rendelkezésre. A megfelelő technológia kiválasztásánál nem csupán a névleges teherbírás számít, hanem az anyagminőség, a falvastagság, a légrés és az alkatrész felületi állapota is.
A mágneses megfogó előnye, hogy nincs szükség szorítófelületre vagy vákuumtömítésre. Ugyanakkor kezelni kell a maradék mágnesességet, a vékony lemezek esetleges összetapadását és a lerakási pozíció pontosságát. Bizonyos alkatrészeknél a mágneses tér a későbbi mérési, hegesztési vagy szerelési folyamatot is befolyásolhatja. Ezért a próbaüzem során nem elég a felvételt ellenőrizni – a teljes gyártási láncban kell értékelni a hatást.
Tűs, belső expanziós és formakövető megfogók
Speciális geometriákhoz olyan megfogók szükségesek, amelyek nem a külső paláston fognak. A belső expanziós megfogó például furatban támaszkodik meg, ezért külső felületkezelés előtt vagy kész külső kontúr esetén is alkalmazható. Perselyek, gyűrűk és csőjellegű alkatrészek kezelésénél ez gyakran a legbiztonságosabb módszer.
A tűs megfogók szabálytalan, öntött vagy strukturált felületű darabokhoz adhatnak rugalmas alkalmazkodást. A rugózott tűk felveszik a munkadarab alakját, így nagy felületen osztják el a terhelést. Cserébe tiszta környezetet és rendszeres karbantartást igényelnek, mert a szennyeződés, forgács vagy olaj ronthatja a tűk mozgását. Ezek a megoldások akkor indokoltak, amikor egy egyszerű pofás vagy vákuumos megfogó túl sok kompromisszumot követelne.
A megfogó kiválasztását meghatározó műszaki adatok
A tömeg csak az első adat a specifikációban. Számolni kell az alkatrész tömegközéppontjával, a robot gyorsulásával, a csuklóra jutó nyomatékkal és a megfogó saját tömegével is. Egy túlméretezett végszerszám csökkentheti a hasznos teherbírást, lassíthatja a ciklust, és nagyobb robotot tehet szükségessé. Egy alulméretezett megfogó pedig nem üzemi kockázat nélkül működik, hanem előbb-utóbb hibát okoz.
Ugyanilyen fontos a munkadarab varianciája. Ha az alkatrész sorozatonként, beszállítónként vagy technológiai állapotonként eltér, a megfogónak ezt tolerálnia kell. A pozícióbizonytalanságot nem mindig célszerű kizárólag mechanikusan kompenzálni. Kamera, jelenlétérzékelő, fogásellenőrzés vagy erő-nyomaték érzékelés adhat olyan visszajelzést, amely biztonságosabbá teszi a ciklust és leegyszerűsíti a hibakezelést.
A környezet is meghatározó. Forgácsos megmunkálás, hegesztési fröcskölés, olajköd, magas hőmérséklet vagy ESD-érzékeny szerelés más-más anyagválasztást, tömítést, védelmet és kábelezést kíván. A megfogónak nem csak az első műszakban kell működnie, hanem tervezhető karbantartás mellett, hosszú távon is.
A jó megfogó a cella teljesítményét szolgálja
Alkatrészkezelésnél gyakori hiba, hogy a végszerszám tervezése a projekt végére marad. Valójában a megfogó befolyásolja a betápláló készülék kialakítását, a robot elérhetőségét, a védőkerítés méretét, a szerszámcserét és az átállási időt. Több termékcsalád esetén a gyorscserélő rendszer, a cserélhető pofák vagy a moduláris vákuumzónák jelentősen javíthatják a cella rugalmasságát.
A Robolution megközelítésében a megfogó a teljes automatizált rendszer része: a konstrukció, a robotprogram, a PLC-logika és a biztonsági funkciók egymásra épülnek. A cél nem egy laboratóriumban működő fogás, hanem stabil termelési ciklus, gyors hibafelismerés és magas géprendelkezésre állás.
A megfelelő robotmegfogó végül nem attól jó, hogy a legtöbb funkciót kínálja, hanem attól, hogy a valós alkatrészvarianciák mellett is kiszámíthatóan végzi a feladatát. Egy felmérés során érdemes valódi mintadarabokkal, a tényleges felületi állapotot és tűréseket figyelembe véve tesztelni a fogást. Ez az a mérnöki előkészítés, amelyből tartósan versenyképes, üzembiztos alkatrészkezelő cella épül.

0 comments
Write a comment