
Öt robotizálható csomagolási feladat gyártóknak
A csomagolósor ritkán azért válik szűk keresztmetszetté, mert nincs elég gép a gyártócsarnokban. Gyakrabban az ismétlődő kézi műveletek, a műszakok közötti teljesítménykülönbség, az ergonomiai terhelés és a nehezen tervezhető munkaerő-kapacitás okozza a problémát. Az öt robotizálható csomagolási feladat gyártóknak olyan kiindulópontot ad, amelyen keresztül a termelési vezető nem egy általános robotberuházást, hanem konkrét veszteségforrások megszüntetését vizsgálhatja.
A csomagolás automatizálása akkor hoz valódi üzemi eredményt, ha a robotcella nem önálló szigetként működik. Illeszkednie kell az előtte álló gyártógép ciklusidejéhez, a csomagolóanyag-ellátáshoz, a minőségbiztosításhoz, a belső anyagmozgatáshoz és a következő folyamat kapacitásához is. Ezért egy jól megtervezett rendszerben a robot, a megfogó, a biztonságtechnika, a szállítópálya, a vezérlés és a kezelői felület egyetlen működő egységet alkot.
1. Termékek dobozba rendezése
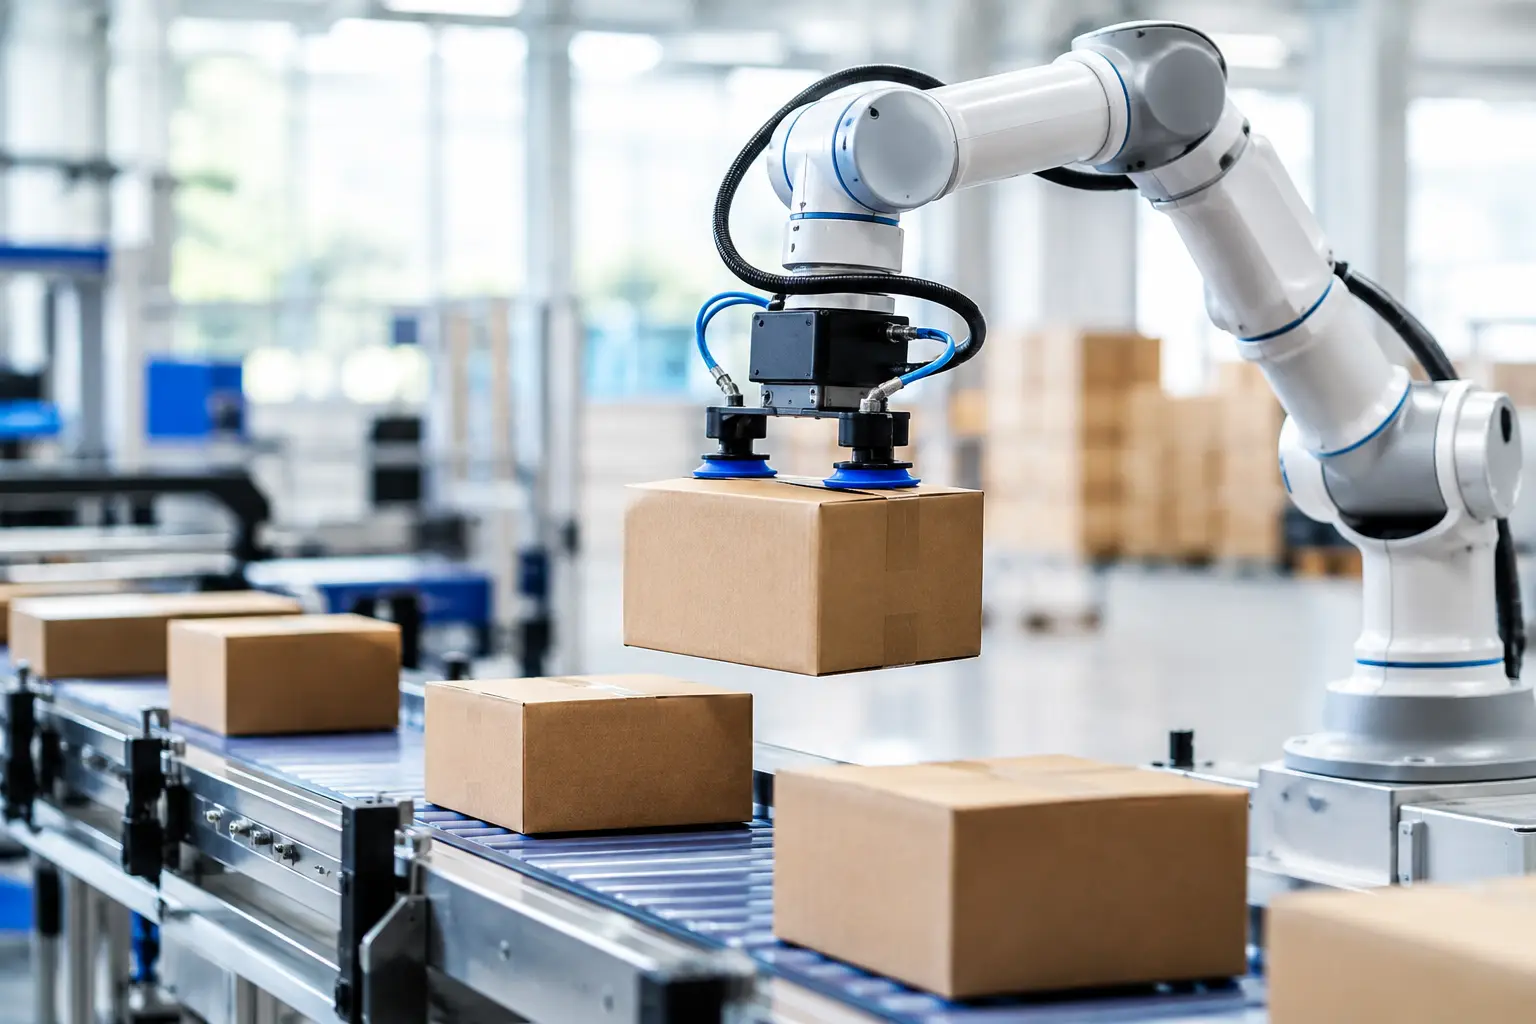
A kartondobozba helyezés – vagyis a case packing – az egyik leggyakoribb robotizálható csomagolási művelet. A robot feladata lehet az egyedi termékek, tálcák, tasakok, flakonok vagy kisebb gyűjtőegységek meghatározott kiosztás szerinti elhelyezése. A művelet különösen akkor indokolt, ha a termékek száma nagy, a ciklusidő rövid, vagy a kézi pakolás ismétlődő mozdulatokkal terheli a dolgozókat.
A megfelelő megoldás kiválasztásánál nem elegendő a darabszámot nézni. Számít a termék stabilitása, a felülete, a méretváltozata, a kívánt orientáció és az is, hogy a doboz felülről, oldalról vagy több irányból tölthető-e. Egy vákuumos megfogó gyors lehet sík, zárt felületeknél, míg instabil, porózus vagy szabálytalan alkatrészekhez gyakran mechanikus vagy kombinált megfogó szükséges.
Ha több termékváltozat fut ugyanazon a soron, a gyors átállás kulcskérdés. Ilyenkor a szerszámváltás, a receptkezelés és a HMI-n keresztüli kezelői vezetés legalább olyan fontos, mint maga a robot mozgása. A cél nem pusztán az, hogy a rendszer pakoljon, hanem hogy a műszak biztonságosan és rövid állásidővel tudjon terméket váltani.
2. Kartonok felállítása és előkészítése
A dobozfelállítás sok üzemben még mindig kézi, részben kézi vagy nehezen karbantartható dedikált géppel végzett folyamat. Robotizált megoldás esetén a rendszer lapra hajtott kartont vesz fel, felállítja, a szükséges füleket pozicionálja, majd az előkészített dobozt a töltési pontra továbbítja. A feladat első látásra egyszerű, de a kartonanyag minősége, tárolása és mérettűrése jelentősen befolyásolja az üzembiztosságot.
A kartonok összetapadása, vetemedése vagy pontatlan adagolása a leggyakrabban nem robotprogramozási, hanem anyagkezelési probléma. Emiatt a tervezés során vizsgálni kell a kartontár kialakítását, a leválasztás módját és az anyagminőség ingadozását is. Egy nagy rendelkezésre állású cella nem csak az ideális mintadarabbal működik, hanem kezeli a beszállítói szórás reális mértékét is.
Kisebb sorozatoknál vagy gyakori méretváltásnál a rugalmas robotcella előnyt jelenthet a kizárólag egy dobozformátumra optimalizált berendezéssel szemben. Nagy, állandó volumen esetén viszont egy célgép és robot kombinációja adhatja a legjobb ciklusidőt. A döntést mindig az éves darabszám, a termékmix és az elvárt átállási idő együtt határozza meg.
3. Töltött dobozok zárása és címkézési előkészítése
A dobozzárás során a hibák később, a raktárban vagy a vevőnél válnak láthatóvá: felnyíló karton, rosszul illeszkedő fedél, hiányzó ragasztás vagy hibás címkehelyzet formájában. Robot alkalmazható a felső fülek behajtására, fedél ráhelyezésére, ragasztás előtti pozicionálásra, illetve a zárt egység további kezelési műveleteire.
A művelethez célszerű minőségellenőrzést kapcsolni. Kamerás rendszer ellenőrizheti a fedél jelenlétét, a karton helyzetét, a nyomtatott kód olvashatóságát vagy a címke pozícióját. Nem minden esetben indokolt teljes körű látórendszer, de ahol visszakövethetőség, szabályozott iparági követelmény vagy reklamációs kockázat áll fenn, az ellenőrzés közvetlenül a cellába építve jelentős értéket képvisel.
A ragasztásnál és címkézésnél figyelembe kell venni a fogyóanyagok kezelését is. A legjobb robotcella is megáll, ha a címketekercs, a ragasztó vagy a kartonellátás kifogy. A vezérlésnek ezért nemcsak hibát kell jeleznie, hanem egyértelmű, kezelhető üzenettel kell támogatnia az operátort, hogy a beavatkozás gyors és visszaállítható legyen.
4. Raklapozás és köztes rétegek kezelése
A késztermékek raklapra helyezése az a csomagolási feladat, ahol a robotizálás üzleti indoka gyakran a legkönnyebben számszerűsíthető. A műszak végére jelentkező fizikai terhelés, a nehéz emelések, a szabálytalan rétegrend és a változó teljesítmény egyszerre érintik a munkavédelmet, a minőséget és a kiszállítási kapacitást.
A palettázó robot dobozokat, zsugorfóliázott egységeket, ládákat vagy tálcákat rendezhet előre programozott mintázatba. Kezelheti a raklapokat, a köztes kartonlapokat és – megfelelő anyagellátással – a rétegelválasztó elemeket is. A kihívás itt sem kizárólag a robot elérése vagy teherbírása. A teljesítményt meghatározza a beérkező termékek torlódásmentes adagolása, a raklapcsere folyamata, a fóliázás kapcsolata és a kész raklap elszállítása.
A nagy sebességű, egyforma termékeket feldolgozó soroknál ipari robot adja a szükséges teljesítményt. Gyakori emberi együttműködés, kisebb tömeg vagy alacsonyabb ütem esetén kollaboratív megoldás is szóba jöhet, de ezt nem szabad kizárólag a kerítés elhagyásának lehetősége alapján eldönteni. A kockázatértékelés, a tényleges ciklusidő és a környező gépek viselkedése határozza meg a biztonságos kialakítást.
5. Válogatás, orientálás és minőség szerinti elkülönítés
A csomagolás előtti vagy utáni válogatás sokszor rejtett kapacitáskorlát. Előfordulhat, hogy a termékek vegyes irányban érkeznek, több méretet kell külön csomagolni, vagy hibás darabokat kell eltávolítani a folyamatból. A robot és a látórendszer együttműködése itt különösen hatékony: a kamera felismeri a termék helyzetét, típusát vagy minőségi jellemzőjét, a robot pedig a megfelelő pályára, fészekbe vagy csomagolópozícióba helyezi.
A rendszer sikerének feltétele a stabil termékprezentáció. Ha az alkatrészek egymásra torlódnak, tükröződnek, folyamatosan változik a felületük, vagy a gyártás során jelentős alakváltozást mutatnak, a látórendszer és a megfogó tervezése összetettebbé válik. Ez nem jelenti azt, hogy a feladat nem automatizálható, de a beruházási döntést valós termékmintákkal, reprezentatív sebességgel végzett tesztekre kell alapozni.
Mikor érdemes csomagolási robotcellában gondolkodni?
A megtérülést nem szabad kizárólag létszámkiváltásként értelmezni. A robotizálás értékét adhatja a folyamatosabb termelés, a kiszámíthatóbb ciklusidő, a kevesebb sérült termék, a pontosabb raklapkép, az ergonomiai kockázat csökkenése és a bővíthető kapacitás is. Egy olyan soron, ahol a kézi csomagolás miatt rendszeres a torlódás, már a gyártógép jobb kihasználása is jelentős eredmény lehet.
A helyes első lépés a folyamat felmérése. Mérni kell az aktuális ciklusidőt, a termékváltozatokat, az átállások gyakoriságát, a selejt okait, a rendelkezésre álló alapterületet és a kapcsolódó logisztikát. Ebből állítható össze az a műszaki koncepció, amelyhez már reális kapacitás-, biztonságtechnikai és beruházási számítás tartozik.
A Robolution ilyen projektekben a felméréstől a robotcella- és gyártósortervezésen át a gyártásig, telepítésig, PLC- és robotprogramozásig vállalja a megvalósítást. A standardizált építőelemek gyorsabb kivitelezést adhatnak, miközben a cella minden lényeges ponton az adott gyártási feladathoz igazítható.
A csomagolás automatizálását ott érdemes elkezdeni, ahol a folyamat már ma is mérhetően visszatartja a termelést. Egy jól kiválasztott első cella nemcsak kapacitást teremt, hanem olyan üzemi tapasztalatot is ad, amelyre a következő automatizálási lépés biztonsággal építhető.

0 comments
Write a comment