
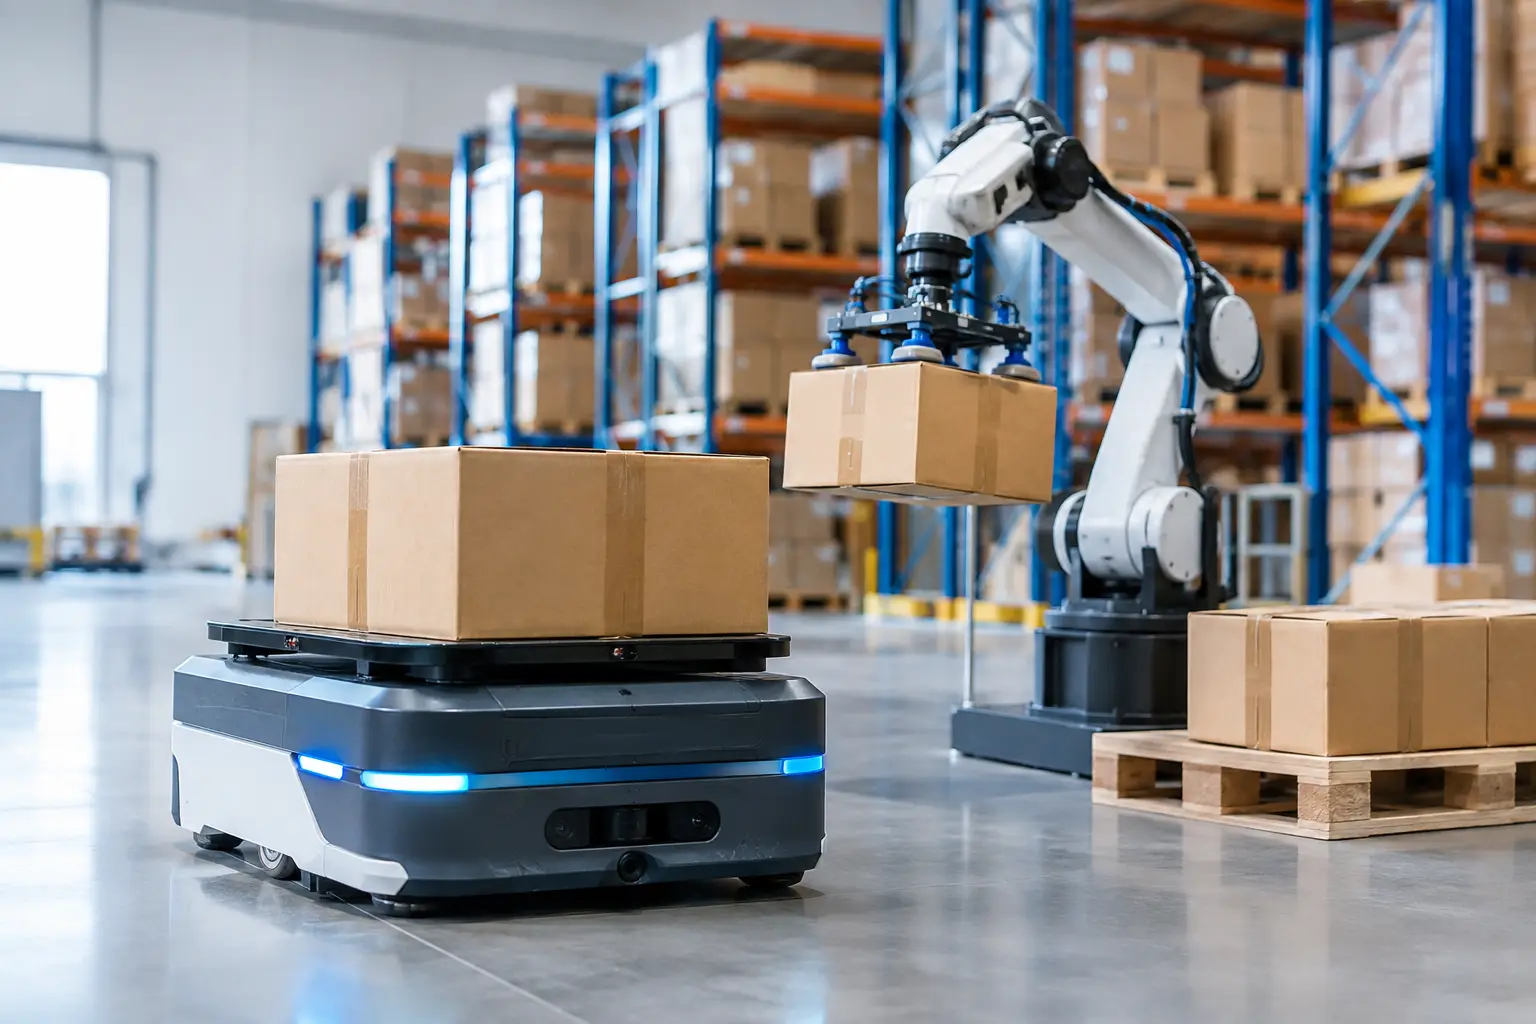
Legjobb robotcellás anyagmozgatási megoldások
A gyártás anyagmozgatási veszteségei ritkán egyetlen látványos hibából erednek. Inkább sok apró késésből állnak össze: a gép kezelőre vár, a kész alkatrész nem kerül időben a következő művelethez, a raklapozás eltérő minőségű, vagy az operátor túl sok időt tölt emeléssel és járkálással. A legjobb robotcellás anyagmozgatási megoldások ezeket a veszteségeket nem elszigetelt feladatként, hanem a teljes gyártási folyamat részeként kezelik.
Ipari környezetben nincs minden üzemre azonosan alkalmazható „legjobb robot”. A megfelelő megoldást az alkatrész geometriája, tömege, érkezési módja, a szükséges ciklusidő, a gépek rendelkezésre állása és a későbbi termékváltások egyaránt meghatározzák. A beruházás akkor termel üzleti eredményt, ha az anyagáramlás kiszámíthatóbbá válik, a berendezés üzemideje nő, és a rendszer hosszú távon is karbantartható marad.
Mitől jó egy robotcellás anyagmozgató rendszer?
Egy robotcella értékét nem kizárólag a robot sebessége adja. A robotkar csak egy eleme annak a rendszernek, amelyhez megfogó, adagolás, biztonságtechnika, érzékelők, szállítópályák, PLC-vezérlés, HMI és a termelőberendezéssel való kommunikáció is tartozik. Ha e részegységek között nincs megfelelő műszaki összhang, a gyors robot is gyakran várakozni fog.
A jó anyagmozgatási cella először stabil bemenetet kap. Tudnia kell, hogy honnan, milyen pozícióban és milyen tűréssel érkezik az alkatrész. Ezután biztonságosan, a kívánt fogási minőséggel mozgatja azt, majd visszaigazolja az átadás sikerét. A folyamat végén kezelhető módon továbbítja a kész terméket, a selejtet vagy az üres hordozót.
A cél nem feltétlenül a lehető legrövidebb robotmozgás. Egy néhány tizedmásodperccel hosszabb, de ismételhető és ütközésbiztos ciklus gyakran nagyobb éves teljesítményt biztosít, mint egy papíron gyorsabb, de érzékeny rendszer. A magas géprendelkezésre állás a cellatervezés, a villamos és mechanikai kivitelezés, valamint a programozás közös eredménye.
A legjobb robotcellás anyagmozgatási megoldások gyártási feladatonként
Gépkezelő robotcella CNC-hez, préshez vagy fröccsöntőhöz
A gépkiszolgálás az egyik leggyakoribb és legtöbb esetben jól automatizálható anyagmozgatási feladat. A robot felveszi a nyers munkadarabot, betölti a szerszámgépbe vagy gyártógépbe, majd a megmunkált darabot a megfelelő gyűjtőhelyre helyezi. A rendszer emellett elvégezhet pozicionálást, orientálást, fúvatást, jelölést vagy egyszerű minőségellenőrzést is.
Ennél a megoldásnál a robot nem önmagában növeli a teljesítményt, hanem azzal, hogy csökkenti a gép üresjáratát. A tervezés kulcskérdése, hogy a robotciklus elfér-e a gép főidejében. Ha igen, a kiszolgálás nem válik szűk keresztmetszetté. Ha nem, kétállásos megfogó, párhuzamosan működő adagolás vagy több gépet kiszolgáló cellakoncepció lehet indokolt.
Kisebb alkatrészeknél a gyors ciklus és a pontos felfekvés kritikus. Nehezebb munkadaraboknál a teherbírás mellett a megfogó merevsége, a biztonságos terhelésváltás és a padlóhoz vagy állványhoz való rögzítés kap nagyobb szerepet.
Raklapozó és depalettázó cella
A késztermékek dobozba, ládába vagy raklapra rendezése fizikailag megterhelő, ismétlődő munka. Egy palettázó robotcella stabil rétegrendet, ellenőrzött raklapmagasságot és követhető készáru-áramlást ad. Depalettázásnál a feladat fordított, de műszakilag sokszor összetettebb: a robotnak változó rétegekhez, csomagolási állapotokhoz és esetenként rendezetlen érkezéshez kell alkalmazkodnia.
A megfogó kiválasztása itt meghatározó. Vákuumos megoldás jól működhet sík, zárt kartondobozoknál, de porózus, sérült vagy változó felületű csomagolásnál nem mindig ez a legbiztosabb választás. Mechanikus, villás vagy kombinált megfogó nagyobb üzembiztonságot adhat, ugyanakkor több helyet igényelhet és a csomagolást is másképp terheli.
Raklapozásnál a rendelkezésre álló alapterületet sem szabad utólagos részletnek tekinteni. A raklapbe- és -kihordás, a köztes tárolás, a fóliázás, a címkézés és a targoncás közlekedés együtt határozza meg, hogy a cella valóban felgyorsítja-e a logisztikát.
Bin picking és kamerás alkatrészfelvétel
Ömlesztve érkező, különböző pozícióban fekvő alkatrészeknél a hagyományos adagoló gyakran drága, helyigényes vagy nem elég rugalmas. Ilyenkor a 2D vagy 3D kamerarendszerrel támogatott robotcellák jelenthetnek megoldást. A látórendszer azonosítja az alkatrész helyzetét, a robot pedig a felvehető darabokat választja ki a ládából vagy tálcából.
Ez különösen előnyös lehet kovácsolt, öntött, préselt vagy vegyesen érkező fémalkatrészeknél. A technológia azonban nem helyettesíti a jó előkészítést. A kamera látómezejét, a megvilágítást, az alkatrészek egymásra fekvését, a felület tükröződését és a megfogási pontokat már a koncepció szintjén vizsgálni kell.
A bin picking akkor jó beruházás, ha a termékváltozatok száma, az adagolási bizonytalanság vagy az átállási igény valóban indokolja. Egyszerű, nagy darabszámú és mindig azonos orientációban érkező termékhez a mechanikus adagolás gyakran olcsóbb, gyorsabb és kiszámíthatóbb választás.
Kollaboratív robotcella kis helyen és változó feladatokra
A kollaboratív robotok előnye nem az, hogy minden helyzetben kiváltják a hagyományos ipari robotokat. Erősségük a gyors telepíthetőség, a kompakt elhelyezés és az emberrel közös munkatér lehetősége. Kisebb terhelésekhez, gyakori termékváltáshoz, tesztelési, szerelési vagy gépkiszolgálási feladatokhoz különösen jó kiindulópontot adhatnak.
A kollaboratív üzem azonban nem automatikusan biztonságos. A megfogó, az alkatrész élei, a mozgási sebesség, a szerszámgép veszélyterei és a cella teljes működése kockázatértékelést igényel. Sok esetben a megfelelő kompromisszum egy részben bekerített, biztonsági érzékelőkkel felügyelt megoldás, amely gyorsabb üzemet tesz lehetővé, miközben megőrzi a hozzáférhetőséget.
A megfogó és az adagolás gyakran fontosabb, mint a robot típusa
Az anyagmozgatási cellák egyik leggyakoribb hibája, hogy a kiválasztás a robotmárkával kezdődik. Valójában az első műszaki kérdés az: hogyan lehet az adott alkatrészt minden ciklusban megbízhatóan megfogni? A felület, a sorja, az olajosság, a hőmérséklet, a tömegeloszlás és a pozicionálási tűrés mind hatással van a megfogási koncepcióra.
Pneumatikus, elektromos, vákuumos, mágneses vagy egyedi alakzáró megfogó között nem ízlés alapján érdemes választani. Egy olajos forgácsolt fémalkatrészhez például a vákuum nem mindig ad megfelelő biztonságot, míg a mágneses megfogásnál figyelni kell a leválasztásra és a mágneses forgácsra. Egy jól megtervezett egyedi megfogó növelheti a ciklusbiztonságot, csökkentheti a selejtet és megkönnyítheti az átállást.
Ugyanez igaz az adagolásra. A tálcás, rekeszes, szalagos, vibrációs vagy ládás betáplálás nem kiegészítő elem, hanem a cella ritmusának alapja. A robot csak azt a stabilitást tudja továbbvinni, amelyet az anyagellátás biztosít.
Tervezési kérdések, amelyek a megtérülést eldöntik
A műszaki koncepció kialakítása előtt pontosítani kell a tényleges gyártási adatokat. Nem elegendő az átlagos darabszám vagy az elméleti ciklusidő. A tervezéshez szükség van a műszakszámra, a termékváltások gyakoriságára, a selejtarányra, a gépállások okaira, a rendelkezésre álló alapterületre és az operátori beavatkozásokra is.
A legfontosabb kérdések közé tartozik a termékportfólió várható változása. Egyetlen cikkszámra optimalizált cella kedvező beruházási költséggel készülhet, de későbbi bővítése korlátozott lehet. Több termékváltozat kezelésére alkalmas rendszer kezdetben összetettebb, viszont csökkentheti a jövőbeli átépítések kockázatát.
A karbantarthatóság szintén beruházási szempont. A hozzáférhető érzékelők, egyértelmű hibajelzések, gyorsan cserélhető kopóelemek és megfelelően strukturált HMI-képernyők lerövidítik a hibaelhárítást. Az üzem számára az a jó robotcella, amelynél a műszakvezető és a karbantartó egyaránt gyorsan felismeri, mi történt, és milyen beavatkozás szükséges.
A kivitelezés minősége az üzembe helyezés után mutatkozik meg
Egy anyagmozgatási rendszer csak akkor válik termelési eszközzé, ha a mechanika, a vezérlés, a robotprogram és a gyártógép kapcsolata együtt működik. Ezért a felméréstől a tervezésen és gyártáson át a telepítésig egységes mérnöki felelősségre van szükség.
A Robolution projektalapon tervezi és valósítja meg robotcellás automatizálási rendszereit: a gyártási feladat, a ciklusidő és az üzemi környezet alapján alakítja ki a megfelelő cellakoncepciót, majd a programozást, a telepítést és az oktatást is a megoldás részévé teszi. Ez a szemlélet különösen akkor értékes, amikor a cél nem egy robot beszerzése, hanem egy tartósan működő gyártási folyamat kialakítása.
A következő beruházási döntés előtt érdemes a jelenlegi anyagáramlást nemcsak a gép mellett, hanem a teljes műszak során megfigyelni. Ahol az alkatrész vár, az operátor emel, vagy a gép anyagra vár, ott rendszerint jól meghatározható automatizálási lehetőség található.

0 comments
Write a comment