
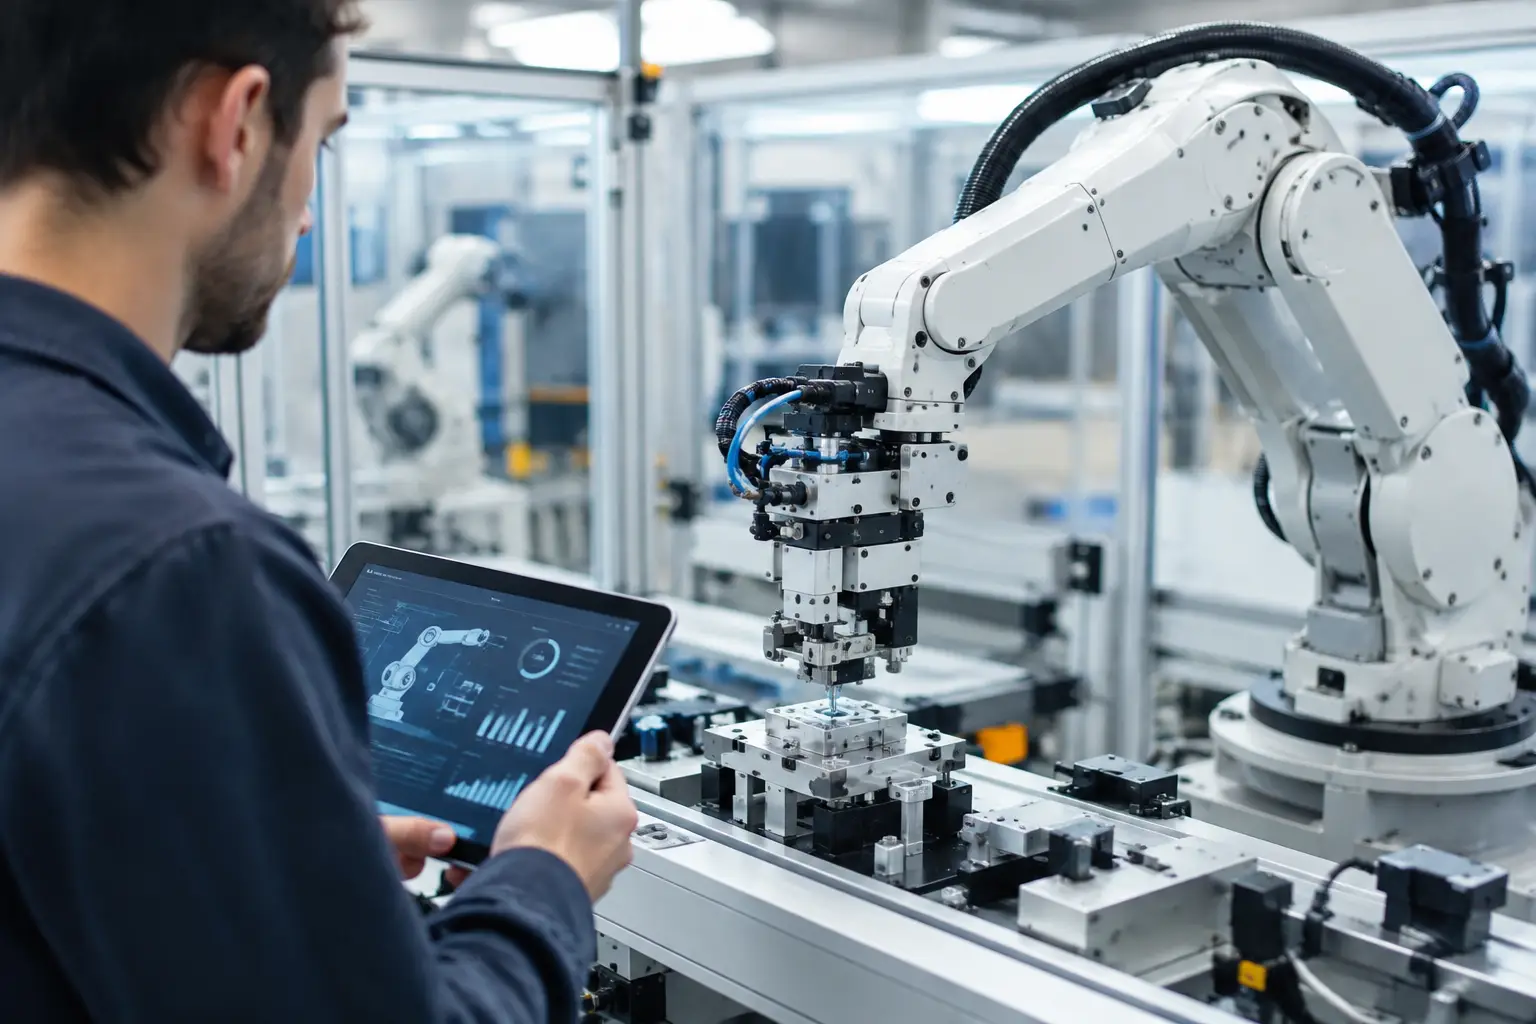
Mesterséges intelligencia robotcellákban
Egy hegesztő-, összeszerelő- vagy anyagmozgató robotcella akkor okoz valódi termelési veszteséget, amikor nem tudja kezelni a gyártás természetes változékonyságát. Az eltérő alkatrészpozíció, a felület változása, a pontatlan beérkezés vagy egy lassan romló folyamatminőség sokszor emberi beavatkozást igényel. A mesterséges intelligencia robotcellákban ott ad üzemi értéket, ahol ezeket a helyzeteket mérhető adatok alapján kell felismerni, értelmezni és kezelni.
Nem minden robotcellának van szüksége mesterséges intelligenciára. Egy stabil geometriájú, jól pozicionált termékeket kezelő, nagy sorozatú alkalmazás gyakran hagyományos érzékelőkkel és jól felépített robotprogrammal is kiválóan működik. Az MI akkor indokolt, ha a változatosság, a minőségi elvárás vagy a rendelkezésre állási cél már túlmutat azon, amit merev szabályokkal gazdaságosan lehet kezelni.
Mit jelent a mesterséges intelligencia robotcellákban?
Ipari környezetben a mesterséges intelligencia nem egy önálló, „gondolkodó” robotot jelent. A gyakorlatban a robotvezérlés, a kamerarendszer, a szenzorok, a PLC és a gyártási adatok közé épített döntéstámogató vagy osztályozó funkcióról van szó. Feladata lehet például a termék felismerése, a hibák elkülönítése, az optimális megfogási pont meghatározása vagy egy rendellenes működési állapot korai jelzése.
A rendszer akkor megbízható, ha a mesterséges intelligencia meghatározott feladatot kap, és világos üzemi korlátok között működik. A biztonsági funkciók, a gépvédelem, a ciklusvezérlés és a nyomon követhetőség továbbra is determinisztikus automatizálási architektúrát igényel. Az MI nem helyettesíti a megfelelő mechanikai tervezést, a biztonságtechnikát vagy a robotprogramozást, hanem kiegészíti azokat.
Ez a különbség beruházási szempontból lényeges. Nem az a kérdés, hogy kerüljön-e mesterséges intelligencia a cellába, hanem az, hogy melyik konkrét veszteségforrás csökkenthető vele igazolhatóan.
A leggyakoribb ipari alkalmazások
Vizuális ellenőrzés és hibafelismerés
A kamerás minőségellenőrzés az egyik legérettebb felhasználási terület. A hagyományos képfeldolgozás jól használható, ha a fényviszonyok, a termékpozíció és az ellenőrizendő jellemzők állandók. Ha azonban sokféle felületi hiba, változó alapanyag, eltérő árnyalat vagy összetett forma jelenik meg, a betanított képfeldolgozási modell jelentősen növelheti az ellenőrzés találati arányát.
Ilyen lehet egy öntvényfelület hibáinak válogatása, egy szerelési művelet meglétének ellenőrzése, egy címke vagy jelölés olvashatóságának vizsgálata, illetve a helytelenül beépített alkatrészek felismerése. A jó rendszer nemcsak selejtet válogat ki. Képes a hibák típusát, gyakoriságát és előfordulási helyét is rögzíteni, így a gyártástechnológia fejlesztéséhez használható adatok keletkeznek.
Rugalmas alkatrészkezelés
Ömlesztett alkatrészek robotizált kiszedésekor az alkatrészek helyzete és takarása ritkán ideális. A 2D vagy 3D kamerarendszer feladata, hogy felismerje a felvehető darabokat, meghatározza a pozíciójukat, majd átadja az információt a robotnak. Az MI-alapú felismerés különösen akkor hasznos, ha több termékváltozatot, fényvisszaverő felületet vagy részben takart elemeket kell kezelni.
A megfogás azonban nem kizárólag képfeldolgozási kérdés. A megfogó kialakítása, a termék tűrései, a tartály geometriája, a ciklusidő és az elhelyezés pontossága ugyanúgy meghatározza az eredményt. Egy jól megtervezett robotcella ezért a gépészeti, villamos és szoftveres oldalról egyszerre kezeli a feladatot.
Folyamatfelügyelet és előrejelzés
A robotcella működéséről sok adat keletkezik: ciklusidő, tengelyterhelés, áramfelvétel, hibakód, kamerás vizsgálati eredmény, pneumatikus nyomás vagy hőmérséklet. Ezekből az adatokból idővel felismerhetők azok a mintázatok, amelyek egy szerszámkopásra, megfogóhibára, anyagellátási problémára vagy minőségromlásra utalnak.
Az előrejelző modellek értéke nem abban áll, hogy minden meghibásodást előre látnak. Sokkal inkább abban, hogy a karbantartási és termelési csapat hamarabb kap jelzést a szokásostól eltérő működésről. Ez lehetőséget ad a tervezett beavatkozásra, mielőtt a hiba állásidőt vagy nagyobb selejtarányt okozna.
Adaptív robotpályák és paraméterezés
Bizonyos alkalmazásoknál a robotnak a tényleges munkadarabhoz kell igazítania a mozgását. Ilyen lehet a változó pozíciójú alkatrész megmunkálása, a ragasztópálya korrekciója vagy az egyedi geometriák kezelése. A vizuális és szenzoros visszacsatolás segíthet a pálya vagy a technológiai paraméter módosításában, de csak validált határok között.
Itt a ciklusidő, a pontosság és a folyamatbiztonság között mindig kompromisszumot kell mérlegelni. Egy túl összetett korrekció lassíthatja a cellát. Egy kevésbé rugalmas, de stabil megoldás viszont sok esetben jobb teljesítményt és kiszámíthatóbb megtérülést ad.
Az adatok minősége dönti el a projekt sikerét
A mesterséges intelligencia eredményessége közvetlenül függ a rendelkezésre álló adatoktól. Kamerás ellenőrzésnél megfelelő mennyiségű jó és hibás mintára, következetes megvilágításra, reprodukálható képkészítésre és egyértelmű hibadefiníciókra van szükség. Előrejelző karbantartásnál pedig a szenzoradatok mellett az események pontos rögzítése is nélkülözhetetlen.
Ha a hibás termék kategóriája nincs tisztázva, vagy a gyártásban változnak a feltételek, a betanított modell teljesítménye romolhat. Ezért az üzembe helyezés nem a modell első jó eredményével zárul le. Szükség van elfogadási kritériumokra, tesztüzemre, üzemi visszamérésre és szükség esetén újratanításra is.
A legjobb kiindulópont általában egy szűk, jól mérhető probléma. Például az ellenőrzési pontosság növelése egy konkrét hibánál, a kézi válogatás csökkentése vagy a véletlenszerű robotmegállások okának feltárása. Így a projekt műszaki célja és üzleti eredménye egyaránt egyértelmű marad.
Hogyan épüljön be az MI egy robotcella-projektbe?
A megvalósítást célszerű már a technológiai felmérés során elkezdeni. Elsőként a termékek változatosságát, a ciklusidőt, a jelenlegi hibákat, az elérhető adatokat és a kezelői beavatkozásokat kell feltárni. Ebből derül ki, hogy elegendő-e egy szabályalapú vision rendszer, vagy valóban indokolt a tanuló modell alkalmazása.
A következő lépés a koncepció validálása valós alkatrészekkel. Az asztali próba vagy mintavizsgálat gyorsan megmutatja, mennyire kezelhető a feladat, milyen optika és megvilágítás szükséges, valamint milyen pontosság érhető el. Ezt követheti a cella gépészeti és villamos tervezése, a robot- és PLC-programozás, a HMI kialakítása, valamint az adatkezelési és visszajelzési logika integrálása.
Az üzemeltetés szempontjából a kezelőfelületnek is egyértelműnek kell lennie. A műszaknak tudnia kell, miért utasított el a rendszer egy terméket, milyen esetben kér emberi döntést, és ki jogosult a paraméterek módosítására. A jó automatizálási rendszer nem fekete doboz: érthető jelzésekkel, naplózható állapotokkal és karbantartható struktúrával támogatja a termelést.
A Robolution szemléletében a mesterséges intelligenciával kiegészített robotcella is teljes ipari rendszer. A tervezésnek, a célgépnek, a robotnak, a biztonságtechnikának, a programozásnak és az oktatásnak ugyanabba az üzemi célba kell illeszkednie: stabil minőség, magas rendelkezésre állás és kiszámítható teljesítmény.
A megtérülést nem az algoritmus, hanem az üzemi eredmény adja
Egy MI-funkció megtérülését nem érdemes kizárólag a szoftver árán mérni. A releváns kérdések a selejtköltség, a kézi ellenőrzés munkaigénye, az újramunka, a kieső ciklusidő, a nem tervezett állásidő és a reklamációs kockázat körül vannak. Ha a rendszer ezek valamelyikét kimutathatóan csökkenti, a beruházásnak világos üzleti alapja van.
Ugyanakkor nem minden problémára az MI a legjobb válasz. Előfordulhat, hogy egy pontosabb készülék, jobb alkatrészpozicionálás, megfelelőbb megvilágítás vagy egyszerűbb szenzorika gyorsabban és kisebb kockázattal oldja meg a feladatot. A helyes döntés az, amelyik a teljes gyártási folyamatban hoz javulást, nem az, amelyik a legtöbb technológiát építi a cellába.
Érdemes olyan konkrét gyártási helyzetből kiindulni, ahol a változékonyság ma kézi döntést, minőségi kockázatot vagy gyakori megállást okoz. Ennek felmérésével megállapítható, hogy a mesterséges intelligencia valóban versenyelőnyt teremt-e, vagy egy másik automatizálási megoldás adja a biztosabb következő lépést.

0 comments
Write a comment