
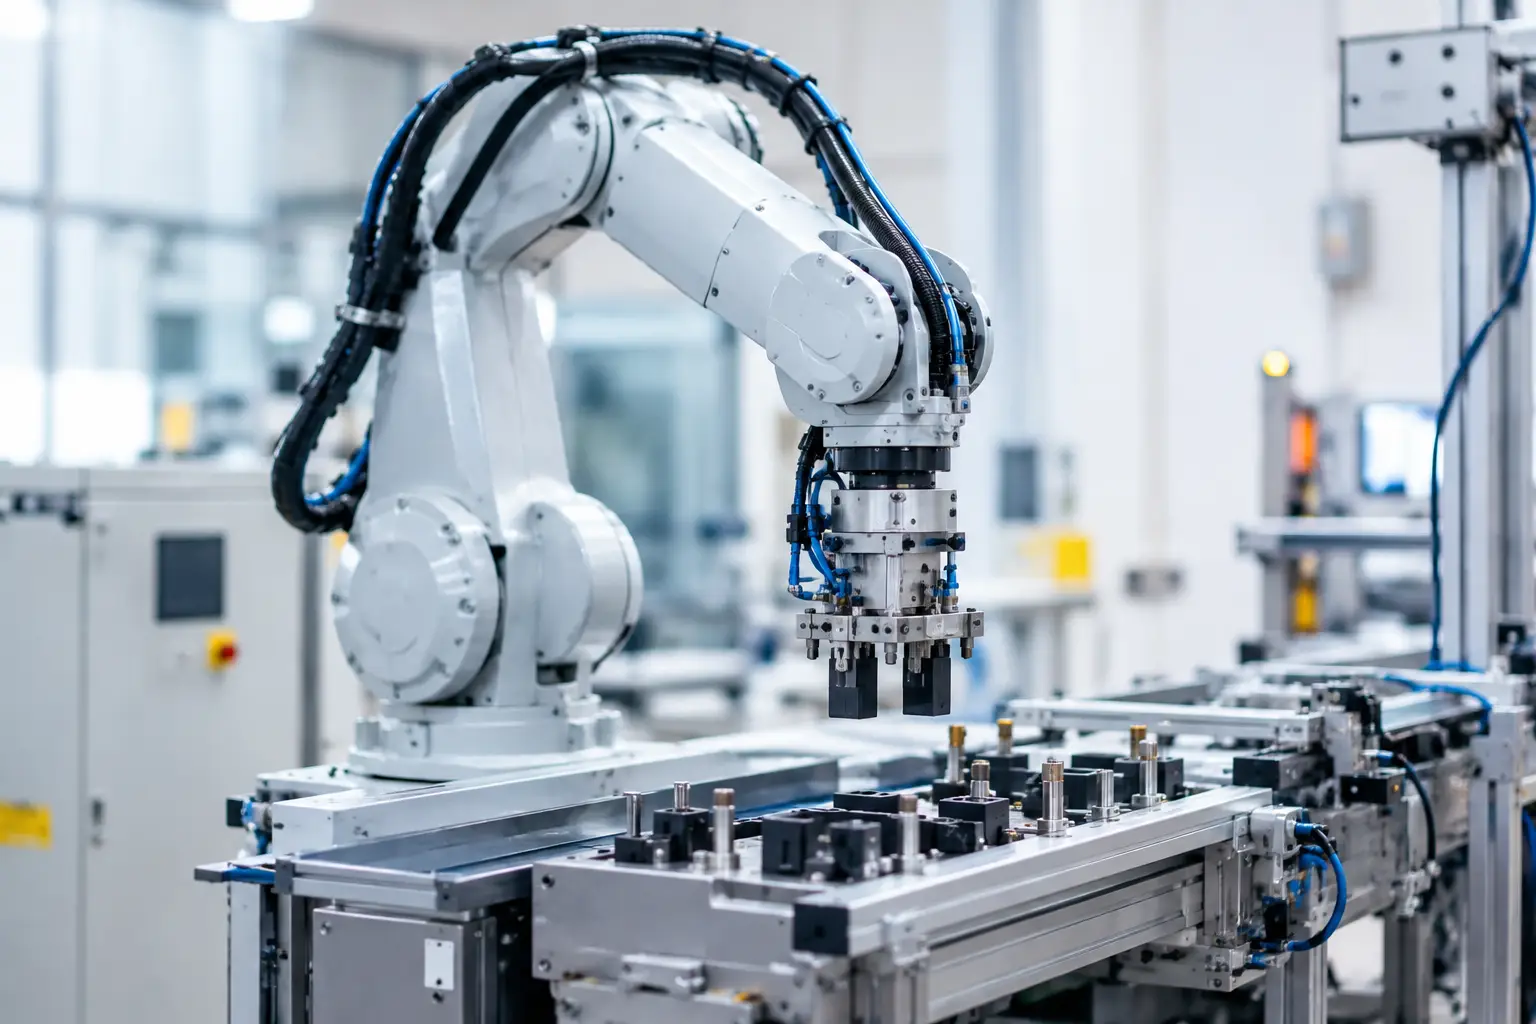
Mitől stabil egy robotcella a gyártásban?
Egy robotcella értékét nem az mutatja meg, hogy a bemutatón milyen gyorsan mozog a robotkar, hanem az, hogy műszakonként, változó gyártási körülmények között mennyi jó alkatrészt állít elő megállás nélkül. Az a kérdés, hogy mitől stabil robotcella, ezért nem kizárólag robotválasztási kérdés. A stabilitás a mechanikai kialakítás, a technológia, a vezérlés, a biztonság és az üzemeltetés közös eredménye.
Egy gyártóvállalat számára a stabil robotcella kiszámítható ciklusidőt, egyenletes minőséget és tervezhető kapacitást jelent. Ha a rendszer érzékeny az alkatrészszórásra, a környezet változásaira vagy a kezelői beavatkozásokra, a látszólag kedvező beruházás hamar állásidőt, selejtet és folyamatos hibaelhárítást termel. Ezért a tervezés első feladata nem a robot kiválasztása, hanem a gyártási feladat pontos megértése.
Mitől stabil egy robotcella valójában?
A stabilitás nem egyetlen műszaki paraméter. Nem elegendő, ha a robot ismétlési pontossága megfelelő, vagy ha a biztonsági kerítés megfelel az előírásoknak. A cellának a valós termelési helyzetekben is működőképesnek kell maradnia: eltérő alapanyag-tűrésekkel, szerszámkopással, műszakváltással, karbantartási ciklusokkal és esetenkénti operátori beavatkozásokkal együtt.
A jó cellatervezés ezért tartalékokat épít a rendszerbe. Ez nem túlméretezést jelent minden ponton, hanem tudatos mérnöki döntéseket. A robot teherbírásánál figyelembe kell venni a megfogó, a kábelezés és a munkadarab együttes tömegét. A ciklusidőnél számolni kell a valós gyorsításokkal, lassításokkal és a perifériák válaszidejével. A megfogásnál pedig nem az ideális munkadarabra, hanem a megengedett geometriai és felületi eltérésekre kell méretezni.
A stabilitás a folyamatnál kezdődik
Robotizálni nem egy mozdulatot, hanem egy teljes folyamatot érdemes. Egy hegesztő-, gépkiszolgáló-, palettázó- vagy szerelőcella akkor fog megbízhatóan teljesíteni, ha az előtte és utána lévő anyagáramlás is kontrollált. Hiába gyors a robot, ha az alkatrész-adagolás bizonytalan, a befogó nem pozicionál ismételhetően, vagy a késztermék elvezetése időnként feltorlódik.
Ez különösen jól látható gépkiszolgálásnál. A robotnak nemcsak be kell helyeznie és ki kell vennie az alkatrészt, hanem össze kell hangolnia működését a gépállapotokkal, az ajtónyitással, a tokmányvezérléssel, a mérési eredményekkel és a darabazonosítással is. A cella stabilitása ilyenkor a gép, a robot, a PLC és a kezelői felület logikájának összhangján múlik.
Merev mechanika, ismételhető pozicionálás
A mechanikai alap minősége közvetlenül befolyásolja a ciklusidőt és a pontosságot. A nem megfelelően méretezett állvány, robotbázis, szerszámtartó vagy készülék rezgéseket okozhat. Ezek először csak finom pályakorrekcióként vagy lassabb mozgásként jelentkeznek, később azonban pontatlanságot, szerszámkopást és minőségi ingadozást eredményezhetnek.
A stabil konstrukcióban a robot talapzata, a megfogó és a munkadarab-befogás egy rendszert alkot. A készüléknek ellen kell állnia a technológiai erőknek, ugyanakkor biztosítania kell a gyors és egyértelmű pozicionálást. Hegesztésnél, megmunkálásnál vagy precíz szerelésnél néhány tizedmilliméteres eltérés is meghatározhatja, hogy a robot a megfelelő pályán dolgozik-e.
A kábelek és pneumatikus vezetékek vezetése szintén nem részletkérdés. A nem megfelelő kábelmenedzsment korai meghibásodást, ütközési kockázatot vagy a robot mozgásterének korlátozását okozhatja. A tervezésnek számolnia kell a kar minden tengelyállásával, a hajlítási sugarakkal és a későbbi szervizelhetőséggel is.
A megfogó nem mellékes periféria
Sok cella nem a robot miatt áll meg, hanem azért, mert a megfogó nem kezeli megfelelően a munkadarab valós variációit. Az olajos felület, a sorja, a fröccsöntési zsugorodás, a vetemedés vagy a beszállítói szórás mind olyan tényező, amelyet az end-effektornak kezelnie kell.
A megfelelő megfogási elv kiválasztása ezért technológiai döntés. Vákuumos megfogás esetén vizsgálni kell a felület zárását, a vákuumszint visszajelzését és a szennyeződések hatását. Mechanikus megfogónál lényeges a megfogási erő, a vezetés, az önközpontosítás és a darabjelenlét érzékelése. Mágneses megoldásnál az anyagminőség, a maradó mágnesesség és a leválasztás biztonsága is számít.
A stabil cella nem feltételezi, hogy minden megfogás sikerült. Ellenőrzi azt. A szenzorok, nyomásértékek, kamerák vagy erő-visszacsatolások feladata, hogy a hiba még azelőtt felismerhető legyen, mielőtt sérülést, selejtet vagy ütközést okozna.
Vezérlés, amely nem csak normál üzemben működik
A robotprogram és a PLC-program minősége különbözteti meg a működő demonstrátort az ipari termelőberendezéstől. Egy stabil robotcella nemcsak a normál ciklust ismeri, hanem definiált válaszokat ad a rendellenes helyzetekre is. Mi történik, ha nincs darab a betáplálásnál? Hogyan kezeli a rendszer a sikertelen megfogást? Milyen feltételekkel indul újra egy biztonsági leállás után? Ki és milyen jogosultsággal nyugtázhat hibát?
A jól strukturált vezérlés egyértelmű állapotgépre, szabványosított hibakódokra és áttekinthető kezelői felületre épül. A HMI-n nem elég annyit jelezni, hogy „hiba”. A karbantartónak vagy műszakvezetőnek látnia kell a hiba helyét, okát, a szükséges beavatkozást és azt, hogy biztonságosan folytatható-e a termelés.
A túl bonyolult program ugyanúgy kockázat, mint az alultervezett logika. Egyedi esetek kezelésére szükség lehet, de a cella alapműködésének átláthatónak és dokumentáltnak kell maradnia. Standardizált szoftverstruktúrával gyorsabb az üzembe helyezés, egyszerűbb a hibakeresés, és kiszámíthatóbb a későbbi módosítás.
Biztonság és rendelkezésre állás együtt kezelendő
A biztonságtechnika nem a termelékenység ellenfele. Rosszul kialakítva valóban lassíthatja a munkát, jól megtervezve viszont csökkenti a kockázatos beavatkozásokat és a felesleges leállásokat. A védőkerítés, biztonsági ajtó, fényfüggöny, lézerszkenner vagy kollaboratív üzemmód kiválasztását mindig a tényleges munkafolyamat határozza meg.
Nem minden feladatra a kollaboratív robotcella a legjobb megoldás. Ha magas ciklusidő, nagy tömeg vagy nagy sebesség szükséges, a hagyományos ipari robot biztonsági elhatárolással gyakran jobb teljesítményt és stabilabb üzemet ad. Ember-robot együttműködésnél viszont a kockázatértékelés, az erő- és sebességkorlátozás, valamint a munkadarab élei és a megfogó kialakítása is meghatározó.
A cél az, hogy a kezelő gyorsan, egyértelműen és biztonságosan tudjon anyagot pótolni, minőséget ellenőrizni vagy kisebb üzemzavart kezelni. Ha minden beavatkozás hosszú újraindítási procedúrát igényel, az a rendelkezésre állást rontja, még akkor is, ha maga a robot hibátlanul működik.
A karbantarthatóságot már a tervezéskor be kell építeni
A cella hosszú távú stabilitása nagyban múlik azon, mennyire hozzáférhetők a kopóalkatrészek, érzékelők, szelepek, szűrők és vezérlőelemek. Egy nehezen elérhető szenzor cseréje vagy egy rosszul dokumentált pneumatikus kör hibaelhárítása percekből órákat csinálhat.
A megelőző karbantartásnak egyértelműen meg kell határoznia a kenési, ellenőrzési és csereperiódusokat. A kritikus pótalkatrészeket érdemes már az átadáskor azonosítani, különösen akkor, ha egyetlen érzékelő vagy megfogóelem kiesése teljes cellaleállást okozhat. A rendelkezésre állás nem csak a meghibásodások ritkaságán múlik, hanem azon is, milyen gyorsan állítható helyre a működés.
A kezelői és karbantartói oktatás ugyanilyen lényeges. A legjobb rendszer sem lesz üzembiztos, ha a műszak nem tudja megkülönböztetni az egyszerű kezelői hibát a karbantartást igénylő problémától. Az átadásnak ezért a dokumentáció, a betanítás és a valós üzemhelyzetek gyakorlása is része.
Stabil cella a teljes megvalósítás eredménye
A magas rendelkezésre állás nem utólagos finomhangolással kezdődik, hanem a felmérésnél. A munkadarabok, a gyártási tűrések, az elvárt darabszám, a műszakrendszer, az üzem környezete és a kezelői feladatok ismerete nélkül nem lehet felelősen ciklusidőt vagy teljesítményt ígérni.
A Robolution szemléletében a robot, a célgép, a biztonságtechnika és a vezérlés nem különálló beszerzési tételek, hanem egy gyártási rendszer elemei. A jól definiált műszaki specifikáció, a gyártás előtti tesztelés, az átgondolt telepítés és a szakmai támogatás együtt alakítja ki azt a cellát, amelyre a termelés valóban építhet.
A következő robotizálási projekt előtt érdemes nem azt kérdezni, milyen robotot vásároljanak, hanem azt: mely üzemi hibákat, változásokat és kezelői helyzeteket kell a cellának nap mint nap biztosan kezelnie? Erre adott pontos válasz teremti meg a kiszámítható termelés alapját.

0 comments
Write a comment