
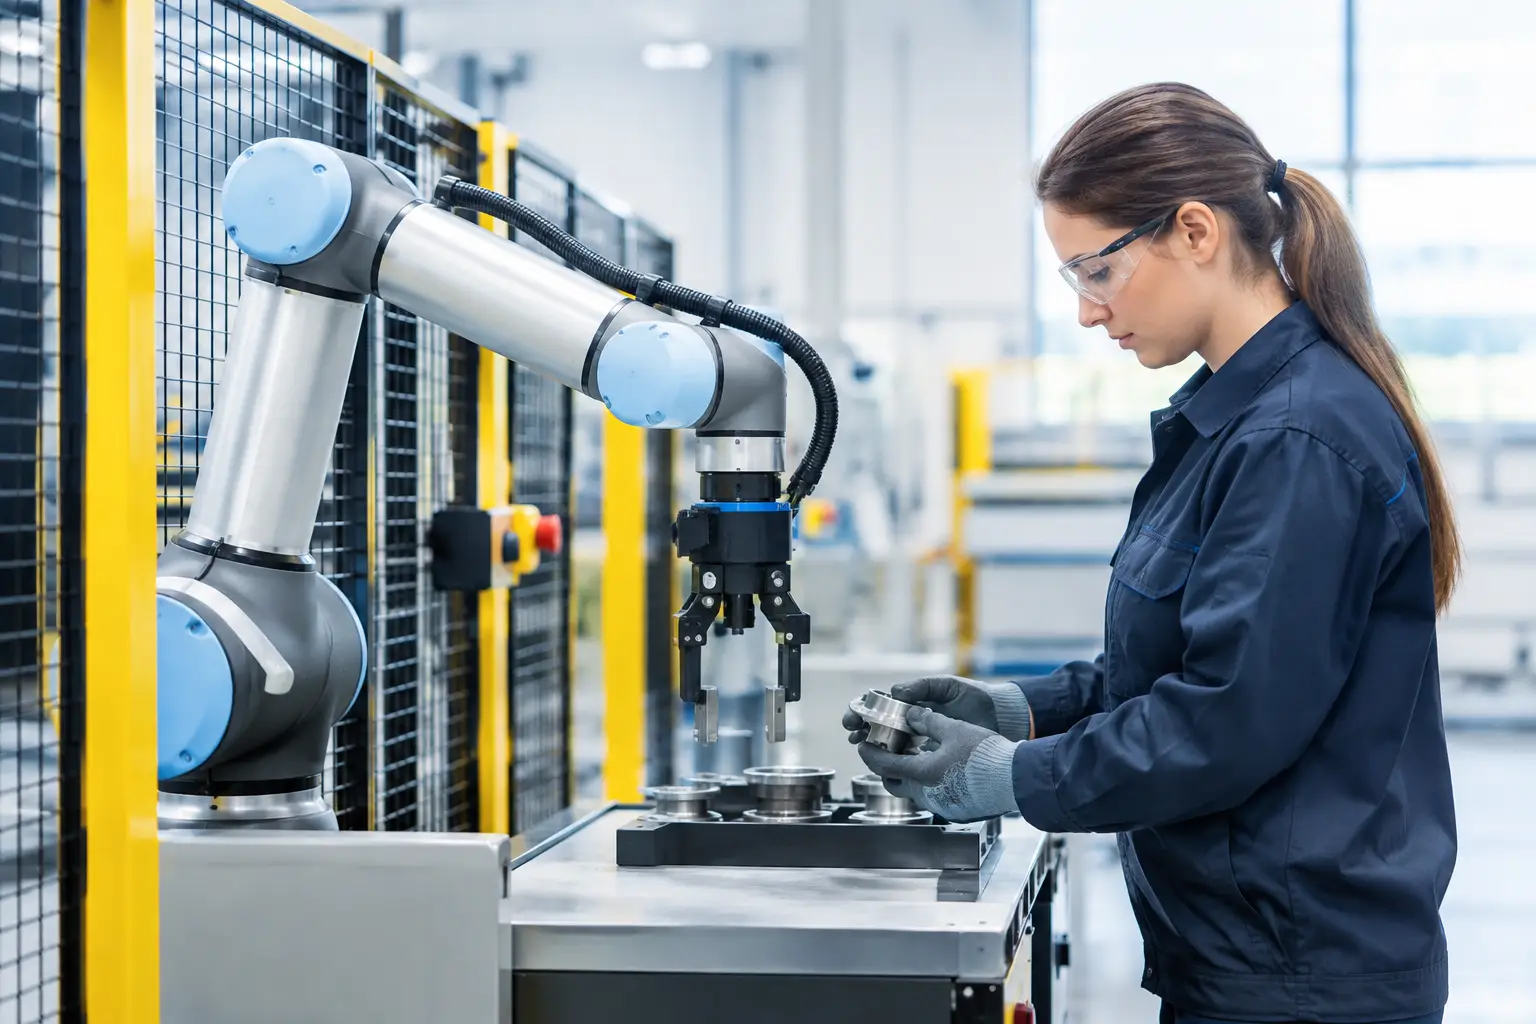
Kell-e kerítés kollaboratív robothoz az üzemben?
Egy kollaboratív robot telepítésénél a legdrágább hiba nem feltétlenül a rosszul kiválasztott robotkar. Sokkal gyakoribb, hogy a cella biztonsági koncepciója csak a projekt végén kap figyelmet, amikor már rögzített a helyigény, a ciklusidő és a kezelő munkafolyamata. A kérdés tehát nem egyszerűen az, hogy kell-e kerítés kollaboratív robothoz, hanem az, hogy az adott alkalmazásban milyen veszélyek érhetik a kezelőt, a karbantartót vagy az anyagellátást végző munkatársat.
A kollaboratív robot nem egyenlő a kerítés nélküli robottal. A cobot olyan robot, amely megfelelő kialakítású, kockázatértékelt rendszerben képes ember közelében dolgozni. Maga a robotkar azonban csak egy eleme a teljes robotcellának. A megfogó, a munkadarab, a segédberendezések, a perifériák és a robot mozgása együtt határozzák meg, hogy szükség van-e fizikai elhatárolásra.
Mitől kollaboratív egy robotcella?
A kollaboratív működés nem marketingkategória, hanem meghatározott biztonsági funkciók és alkalmazási feltételek eredménye. Egy kollaboratív robot rendelkezhet például erő- és nyomatékhatárolással, biztonságosan felügyelt sebességgel vagy helyzettel, illetve biztonságos leállítási funkciókkal. Ezek önmagukban még nem jelentik azt, hogy a cellába bárhol, bármikor be lehet nyúlni.
A tervezésnél a vonatkozó gépbiztonsági szabványok – többek között az ISO 10218 és az ISO/TS 15066 – adnak szakmai keretet. A szabványok alkalmazása nem helyettesíti az egyedi kockázatértékelést. Ugyanaz a robotkar lehet teljesen nyitott csavarozási feladatnál, miközben ugyanazzal a karral végzett sorjázás, hegesztés vagy raklapozás már védőkerítést, érzékelős védőmezőt vagy kombinált védelmi megoldást igényelhet.
A döntés ezért mindig a teljes munkafolyamatra vonatkozik. Nem azt kell vizsgálni, hogy a robot emberbarát-e, hanem azt, hogy az ember és a teljes rendszer találkozása minden életszakaszban – normál termelésnél, átállásnál, hibakeresésnél és karbantartásnál – elfogadható kockázatú-e.
Kell-e kerítés kollaboratív robothoz? A rövid válasz
Igen, sok esetben kell. Más esetekben nem teljes kerítésre, hanem részleges fizikai védelemre, lézerszkennerre, biztonsági kamerarendszerre, biztonsági szőnyegre vagy pontosan meghatározott sebesség- és munkatérkorlátozásra van szükség. A helyes megoldást a veszély jellege, nem pedig a robot típusa dönti el.
A kerítés különösen indokolt, ha a robot mozgó munkadarabot kezel, nagy tömegű vagy éles tárgyat fog meg, illetve ha a végszerszám önmagában veszélyforrás. Egy vákuumos megfogóval emelt lemez leesése, egy hegesztőpisztoly hőhatása vagy egy csavarozó orsó forgó része nem válik veszélytelenné attól, hogy cobotkarra szerelték.
Ugyanez igaz a cellán belüli berendezésekre. A pozicionáló, szállítópálya, pneumatikus egység, prés, adagoló vagy forgatóasztal gyakran nagyobb kockázatot jelent, mint maga a robot. Ilyenkor célszerű lehet a veszélyes részfolyamatot elkeríteni, miközben a kezelő a cella másik oldalán továbbra is közvetlenül együtt dolgozhat a robottal. Ez a hibrid kialakítás számos gyártási feladatnál jobb ciklusidőt és kisebb alapterületet ad, mint egy teljesen nyitott vagy teljesen zárt cella.
A kockázatértékelés négy kulcskérdése
A megvalósítható biztonsági koncepció egy részletes helyszíni és technológiai felméréssel kezdődik. Ennek során nem elegendő a robot adatlapját áttekinteni. A következő négy kérdésre kell mérnöki pontossággal választ adni:
- Mekkora erővel, sebességgel és hatótávon mozog a robot minden üzemmódban?
- Milyen tömegű, geometriájú, hőmérsékletű vagy felületű munkadarabot és szerszámot kezel?
- Hol és milyen gyakran tartózkodik ember a robot munkaterében?
- Mi történik rendellenes helyzetben, például megfogási hibánál, elakadásnál, áramszünetnél vagy kézi beavatkozásnál?
A válaszokból derül ki, hogy alkalmazható-e erő- és teljesítménykorlátozott együttműködés, vagy inkább sebesség- és távolságfelügyelet szükséges. Előbbi esetben a robot fizikai érintkezése bizonyos feltételek mellett megengedhető. Utóbbi esetben a rendszer azt figyeli, hogy a kezelő mennyire közelít a robothoz, és ennek alapján lassítja vagy megállítja a mozgást.
Lényeges különbség, hogy a robot beállított ütközésérzékelési értéke nem azonos a validált ember-robot együttműködéssel. Az elfogadható erő- és nyomásértékek a várható testrésztől, az érintkezés jellegétől és attól is függenek, hogy fennáll-e becsípődés vagy zúzás veszélye. A robot és egy fix gépasztal közötti rés például akkor is kockázatos lehet, ha a robot önmagában alacsony erőhatárra van paraméterezve.
Mikor előnyös a nyitott, kerítés nélküli cella?
A nyitott cella ott működik jól, ahol a kezelő rendszeresen ad be vagy vesz ki munkadarabot, a robot mozgása kiszámítható, a terhek könnyűek, és a végszerszám nem hordoz külön kockázatot. Ilyen lehet például egy kisebb alkatrész összeszerelése, ellenőrzése, címkézése vagy egyszerű gépkiszolgálása, feltéve, hogy a kiszolgált gép veszélyes zónája önállóan is megfelelően védett.
A kerítés nélküli kialakítás előnye a jó hozzáférhetőség és az egyszerűbb anyagellátás. Kis szériáknál vagy gyakori termékváltásnál ez jelentős üzemi előnyt jelenthet. Kevesebb lehet a kezelő felesleges mozgása, rövidebbé válhat az átállás, és a robot egy meglévő kézi munkaállomás mellé is integrálható.
Ennek ára lehet a korlátozottabb robotsebesség. Ha a dolgozó beléphet a munkatérbe, a rendszernek lassítania vagy megállnia kell, hacsak a teljes feladat nem igazoltan alkalmas fizikai együttműködésre. Nagy darabszámú gyártásnál ezért előfordulhat, hogy a kerítés nélküli elrendezés ergonomikusabb, de nem éri el a kívánt ciklusidőt. Ilyen esetben egy hagyományos, zárt ipari robotcella gazdaságosabb megoldás lehet.
A fizikai kerítés nem a kollaboráció ellentéte
A védőkerítés gyakran túl egyszerűen értelmezett elem: vagy van, vagy nincs. A valóságban a részleges elhatárolás sokszor pontosan azt teszi lehetővé, hogy a kezelő és a robot hatékonyan dolgozzon egy folyamaton belül. A kerítés elválaszthatja például a nagy sebességű raklapozási vagy gépkiszolgálási zónát attól a területtől, ahol a dolgozó kézi szerelést, vizsgálatot vagy csomagolást végez.
A megfelelő kialakításnál számít a kerítés magassága, a nyílások mérete, a biztonsági ajtók reteszelése, a hozzáférési távolság és az, hogy a robot leállási ideje miként befolyásolja a védőtávolságot. Nem elegendő utólag körbekeríteni egy elkészült cellát. A védelmi rendszernek a vezérlés, a biztonsági PLC, a robotprogram és az üzemi munkarend részeként kell működnie.
A jó biztonsági koncepció egyúttal a rendelkezésre állást is védi. A szükségtelen leállások, a rosszul elhelyezett érzékelők és a nehezen kezelhető belépési eljárások a termelésben hamar megkerülő megoldásokat szülnek. Ezzel szemben a jól integrált rendszer egyértelmű visszajelzést ad, gyors újraindítást tesz lehetővé, és nem akadályozza indokolatlanul az anyagáramlást.
Tervezés az üzemeltetés teljes ciklusára
A cellát nem csak a normál automata ciklusra kell optimalizálni. Gondolni kell a robot betanítására, a szerszámcserére, a selejt eltávolítására, a takarításra és a karbantartásra is. Ezek azok a helyzetek, amelyekben a kezelő gyakran közelebb kerül a veszélyes mozgásokhoz, vagy átmenetileg megváltozik a munkatér geometriája.
Ezért a biztonságos rendszerhez dokumentált üzemmódok, jogosultsági szintek, egyértelmű HMI-visszajelzések és betanított kezelők tartoznak. A munkautasítás nem pótolja a műszaki védelmet, de nélkülözhetetlen kiegészítője annak. A telepítés utáni oktatás és az átvételi próbák ugyanúgy a beruházás részét képezik, mint a robotmechanika vagy a villamos kivitelezés.
A Robolution szemléletében a robotcella akkor tekinthető késznek, ha a biztonság, a ciklusidő, a hozzáférhetőség és a karbantarthatóság együtt teljesíti a gyártási célt. Egy előzetes felmérés során már a munkadarabok, a megfogás, a kezelői feladatok és a rendelkezésre álló alapterület ismeretében kijelölhető az az irány, amely hosszú távon üzembiztosan működtethető.
Ha a kérdés felmerül, hogy kell-e kerítés egy kollaboratív robothoz, érdemes nem a lehető legkevesebb védelmi elemre törekedni. A cél az a cella, amelyben a dolgozó biztonságban, a robot kiszámíthatóan, a termelés pedig a kívánt teljesítménnyel működik.

0 comments
Write a comment