
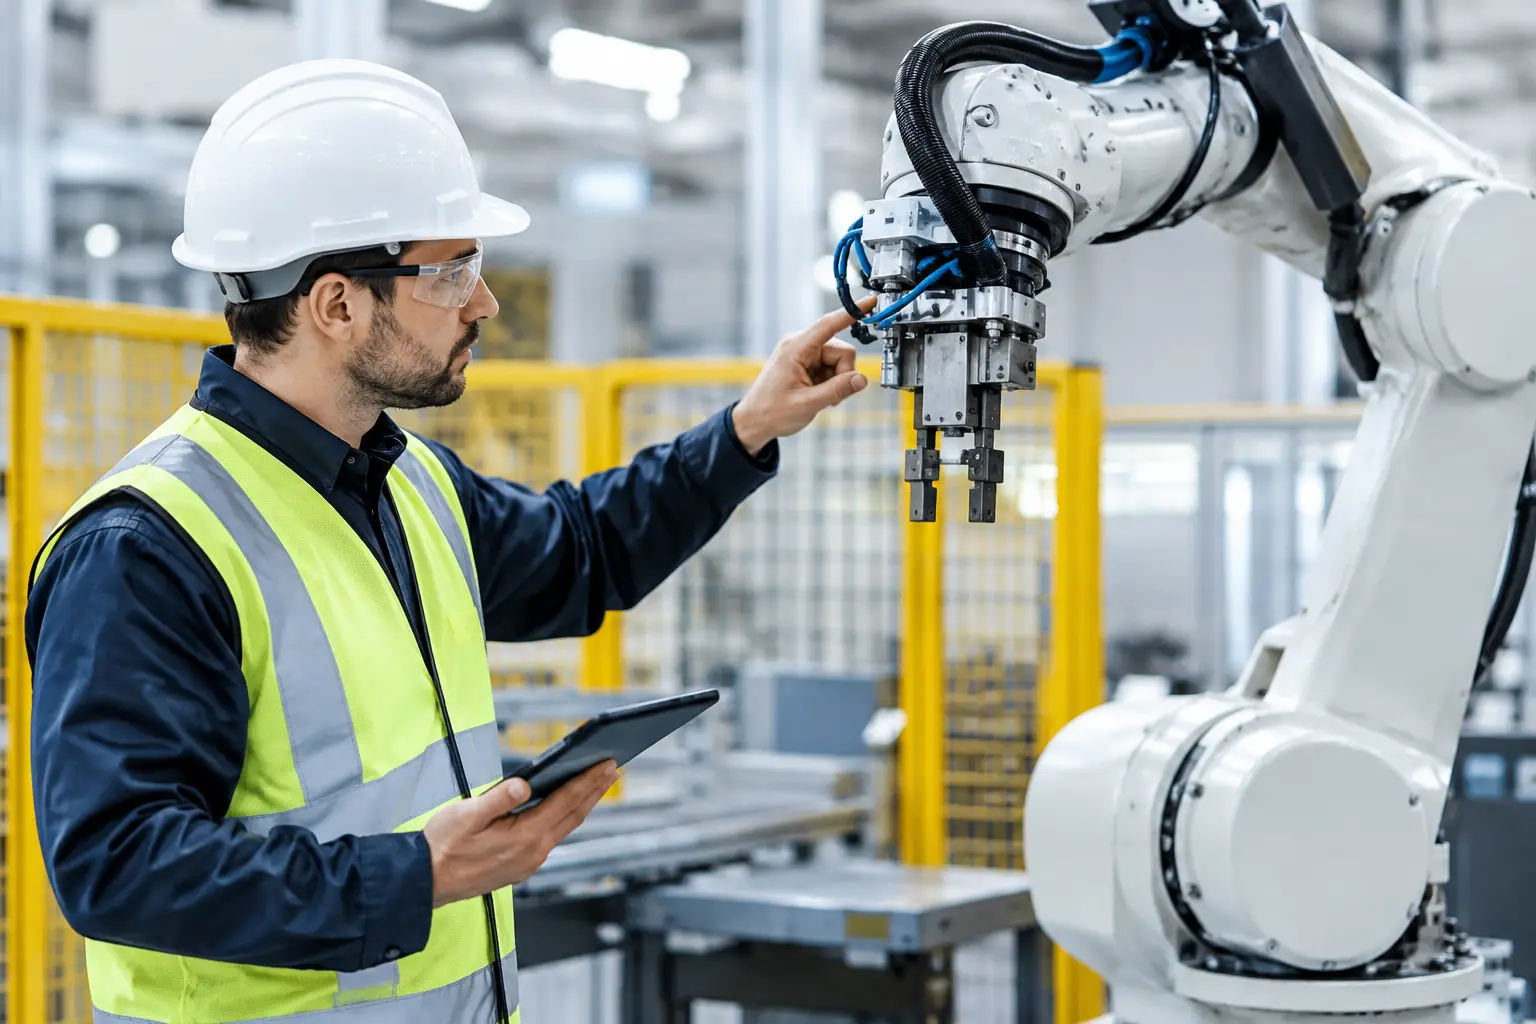
Robotbiztonsági audit a kiszámítható üzemért
Egy váratlan robotcella-leállásnál a termeléskiesés csak az első probléma. Ha az ok egy hibásan működő védőajtó, megkerült biztonsági kapcsoló vagy nem megfelelően beállított újraindítási feltétel, a kockázat már nem kizárólag üzemi. A robotbiztonsági audit azt vizsgálja meg, hogy a berendezés a valós gyártási környezetben is biztonságosan, ellenőrizhetően és a kívánt rendelkezésre állással működik-e.
Egy auditnak nem az a célja, hogy papíron megfelelőséget igazoljon. A jó vizsgálat feltárja azokat a műszaki, vezérléstechnikai és üzemeltetési eltéréseket, amelyek egy módosítás, áttelepítés, termékváltás vagy évek alatt kialakult gyakorlat következtében jelentek meg. Ez különösen lényeges ott, ahol az ember és az automatizált berendezés munkaterülete közel kerül egymáshoz.
Mikor indokolt robotbiztonsági audit?
Az új robotcella üzembe helyezése előtt elvégzett biztonsági validáció alapvető feladat, de a már működő rendszerek sem tekinthetők változatlanul megfelelőnek. A gyártás ritkán marad érintetlen: új megfogó kerül a robotra, megváltozik a munkadarab, nő a ciklusidő-igény, átalakul az anyagellátás, vagy a kezelői feladatok egy része a cellán belülre kerül.
Auditot érdemes kezdeményezni jelentősebb gépátalakítás, robotprogram-módosítás, új termék bevezetése vagy más telephelyre történő áttelepítés után. Ugyancsak indokolt, ha gyakoriak a védelmi leállások, a kezelők rendszeresen manuális beavatkozást végeznek, vagy a karbantartók nehezen tudják biztonságosan elérni az egyes egységeket. A visszatérő leállás sokszor nem egyszerű üzemeltetési hiba, hanem nem kellően átgondolt biztonsági logikára utal.
A kollaboratív alkalmazásoknál külön figyelmet igényel a vizsgálat. Attól, hogy egy robot kollaboratív típusú, maga az alkalmazás még nem automatikusan biztonságos. A szerszám, a megfogott munkadarab, az élek, a perifériák, a sebesség és az emberi munkavégzés módja együttesen határozzák meg a tényleges kockázatot.
Mit vizsgál egy robotbiztonsági audit?
A vizsgálat első lépése a gép és az üzemeltetési feladat tényleges megértése. Nem elegendő a rajzokat vagy a korábbi kockázatértékelést átnézni. A robotcellát működés közben, termelési ciklusban, átálláskor, hibaelhárításkor és karbantartási helyzetben is látni kell. Sok veszélyforrás éppen azokban a helyzetekben jelenik meg, amelyek nem részei a normál automata ciklusnak.
A védelmi koncepció és a fizikai határok
Az audit ellenőrzi a kerítések, burkolatok, védőajtók, reteszelések, fényfüggönyök, lézerszkennerek és egyéb védőberendezések kialakítását. A cél nem pusztán az, hogy ezek jelen legyenek, hanem hogy a veszélyes tér megközelítése megfelelően legyen korlátozva.
Vizsgálni kell például, hogy a kerítésmagasság, a padló és a védőburkolat közötti hézag, valamint a nyílások mérete megfelel-e az adott alkalmazásnak. Egy raklapos anyagellátás vagy görgőspálya könnyen olyan hozzáférési útvonalat hozhat létre, amelyet az eredeti cellaterv még nem kezelt. Hasonlóan fontos, hogy egy védőajtó nyitásakor a veszélyes mozgások leállnak-e, és a cella csak tudatos, ellenőrzött újraindítással térhet-e vissza automata üzembe.
A biztonsági vezérlés működése
A robotvezérlő, a biztonsági PLC, a frekvenciaváltók, a pneumatikus elemek és a perifériák biztonsági funkcióinak együtt kell működniük. Egy robot leállítása önmagában nem feltétlenül szünteti meg a veszélyt, ha például egy prés, hegesztőberendezés, szervoegység vagy függőleges tengely továbbra is veszélyes állapotot tarthat fenn.
A robotbiztonsági audit során ellenőrizni kell a vészleállítók hatását, a biztonsági bemenetek és kimenetek logikáját, a visszacsatolások kezelését, valamint a hibadetektálást. Fontos kérdés, hogy a rendszer hogyan reagál vezetékhibára, érzékelőhibára vagy kommunikációs problémára. A biztonsági funkció akkor tekinthető megbízhatónak, ha meghibásodás esetén is meghatározott, biztonságos állapot felé viszi a gépet.
Üzemmódok, beállítás és hibaelhárítás
A legtöbb súlyos kockázat nem a normál automata gyártás során, hanem beállításkor, programtesztnél és üzemzavar elhárításakor jelentkezik. Ezekben a helyzetekben a kezelő vagy a programozó a védett téren belül dolgozhat, miközben a robot mozgásképessége részben megmarad.
Ezért vizsgálni kell a kézi és automata üzemmódok elválasztását, a csökkentett sebesség használatát, az engedélyező kapcsoló működését, valamint a kezelői jogosultságokat. A gyakorlatban az is számít, hogy a dolgozó a cellán kívülről beláthatja-e a veszélyes teret, és egyértelműek-e számára a gép aktuális állapotát jelző információk. A bonyolult, félreérthető HMI-felület nemcsak termelékenységi, hanem biztonsági probléma is lehet.
Szerszámok, munkadarabok és perifériák
A kockázatértékelés fókusza gyakran a robotkarra szűkül, miközben a tényleges veszélyforrás a végszerszám vagy a kezelt termék. Egy vákuumos megfogó elejtett alkatrésze, egy hegesztőpisztoly hőhatása, egy sorjás lemez éle vagy egy nehéz öntvény lengése olyan veszélyt jelenthet, amelyet a robot önmagában nem ír le.
Az audit része annak ellenőrzése is, hogy megszakadt vákuum, nyomásvesztés vagy áramszünet esetén mi történik a munkadarabbal. Függőleges tengelyeknél és nehéz terheknél a megtartás, a fékezés és az energiaelzárás módja kiemelt kérdés. Az anyagmozgató pályák, pozicionálók és célgépek ugyanolyan részletes vizsgálatot igényelnek, mint maga a robot.
A dokumentáció és a valóság egyezése
A műszaki dokumentáció nem adminisztratív melléklet, hanem az üzemeltetés egyik alapja. Az audit során össze kell vetni a kockázatértékelést, kapcsolási rajzokat, pneumatikus terveket, biztonsági funkciók leírását, kezelési utasításokat és karbantartási információkat a tényleges berendezéssel.
Ha egy utólag beépített érzékelő nincs a rajzokon, vagy a PLC-programban módosult a biztonsági jel kezelése, a későbbi hibaelhárítás kiszámíthatatlanná válik. Ugyanez igaz akkor is, ha a kezelői utasítás nem tükrözi a jelenlegi termelési folyamatot. A dokumentáció akkor használható, ha a karbantartó, a gépkezelő és az automatizálási mérnök ugyanazt a rendszert látja benne, amely a gyártósoron működik.
Az audit eredménye: intézkedési terv, nem általános megállapítás
Egy használható auditjelentés konkrét eltéréseket és egyértelmű javítási feladatokat tartalmaz. A megállapításokat célszerű a kockázat súlya, a megvalósítás sürgőssége és a termelésre gyakorolt hatása szerint rangsorolni. Nem minden hiányosság oldható meg azonos módon: lehet, hogy egy esetben fizikai védőburkolat szükséges, máskor biztonsági PLC-módosítás, robotprogram-korlátozás vagy egy kezelői folyamat újratervezése a jó megoldás.
A túlzottan konzervatív védelem sem feltétlenül célravezető. Ha minden apró beavatkozás teljes cellaleállást okoz, a kezelők könnyen megkerülési megoldásokat keresnek, a rendelkezésre állás pedig romlik. A megfelelő tervezés olyan védelmi koncepciót ad, amely a veszélyt ténylegesen kezeli, miközben támogatja a biztonságos anyagellátást, átállást és karbantartást.
A Robolution szemléletében a biztonság a robotcella tervezésének és hosszú távú üzemeltetésének része. A szabványosított, átgondolt gépészeti és vezérléstechnikai megoldások azért értékesek, mert rövidítik a hibakeresést, egyszerűsítik a későbbi módosításokat, és kiszámíthatóbb működést teremtenek.
Egy jól időzített audit nem a termelés akadálya, hanem annak feltétele. Ha a vizsgálat a valós munkafolyamatból indul ki, a feltárt intézkedések nemcsak a személyi kockázatot csökkentik, hanem hozzájárulnak ahhoz is, hogy a robotcella akkor és úgy teljesítsen, amikor a gyártásnak szüksége van rá.

0 comments
Write a comment