
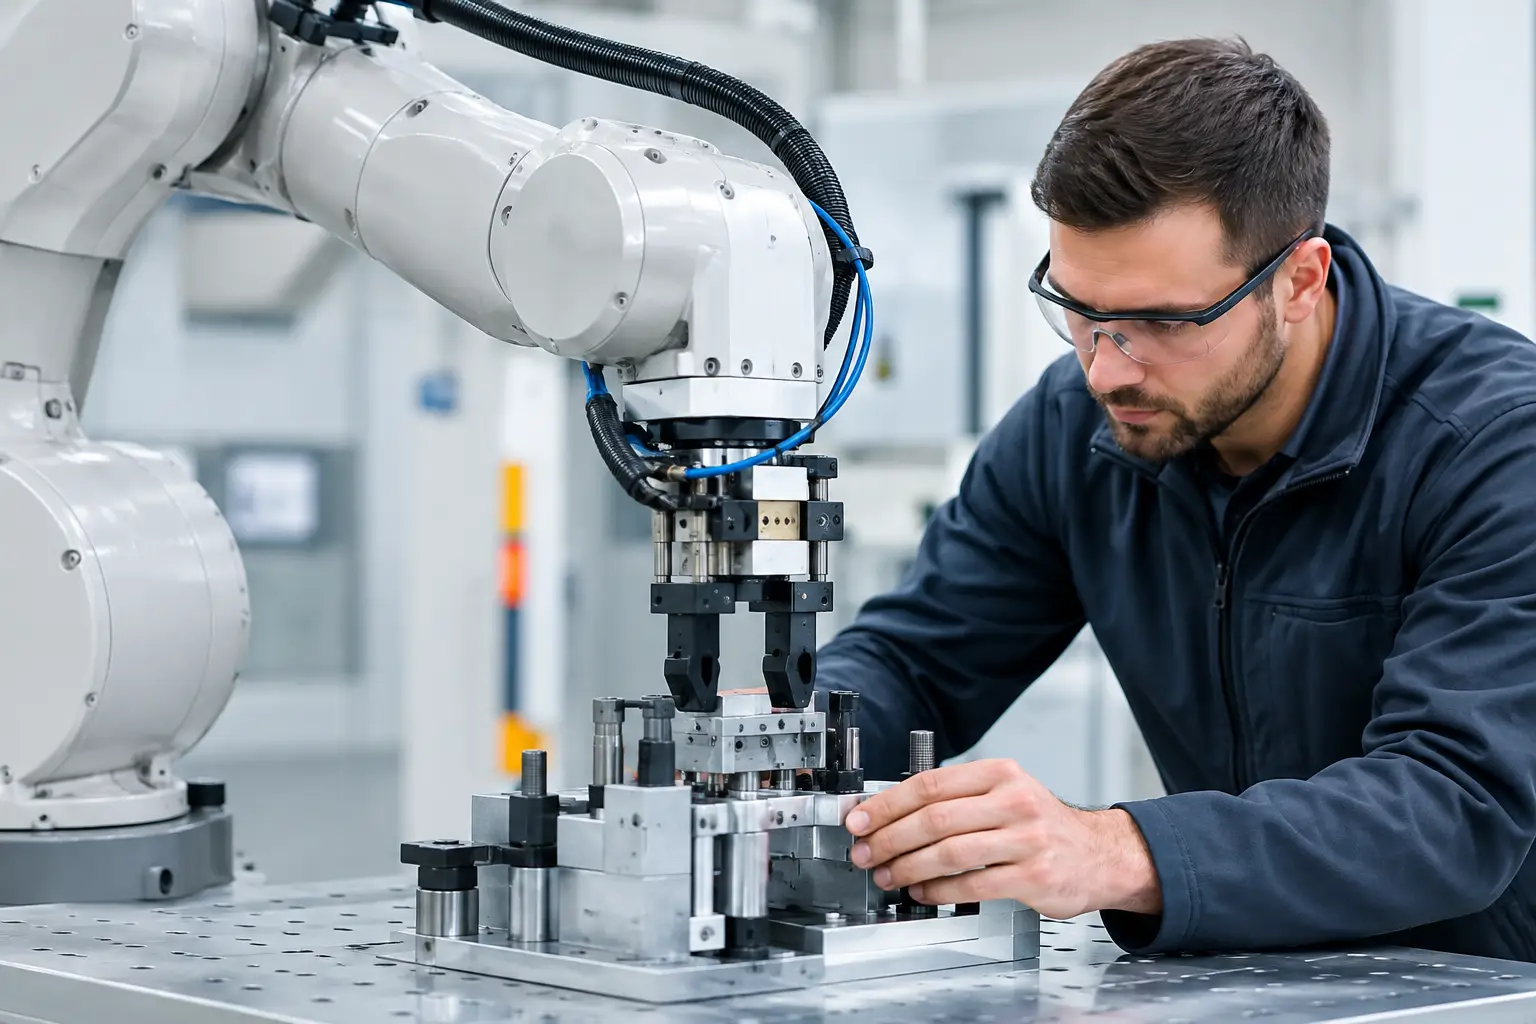
Robotcella befogás optimalizálása lépésről lépésre
Egy robotcella teljesítményét sokszor nem a robot típusa, hanem a munkadarab befogása határozza meg. Ha a darab pozíciója ciklusonként változik, a robotprogram hiába pontos, a hegesztés, megmunkálás, szerelés vagy kamerás ellenőrzés eredménye ingadozni fog. A robotcella befogás optimalizálása lépésről lépésre ezért nem kiegészítő gépészeti feladat, hanem a minőség, a ciklusidő és a rendelkezésre állás közvetlen befolyásolója.
A jó befogó nem pusztán rögzít. Ismételhető referenciahelyzetet teremt, a szükséges erővel tartja a munkadarabot, gyorsan kezelhető, és hosszú távon is ellenáll az üzemi terhelésnek. A tervezés során ezek közül bármelyik szempont háttérbe szorul, a probléma jellemzően csak az üzembe helyezéskor vagy a sorozatgyártásban válik láthatóvá – selejt, robotmegállás vagy indokolatlanul hosszú ciklusidő formájában.
Miért a befogás a robotcella kritikus pontja?
A robot a programozott pályát ismétli, nem korrigálja automatikusan a hibásan vagy eltérően elhelyezett munkadarabot. Egy néhány tizedmilliméteres helyzeteltérés is problémát okozhat ponthegesztésnél, ragasztásnál, finom megmunkálásnál vagy szűk tűrésű összeszerelésnél. A robotcellában tehát a befogás pozicionálási pontossága, merevsége és ismételhetősége együtt adja azt az alapot, amelyre a robotprogram épül.
A túlméretezett befogó ugyanakkor nem feltétlenül jó megoldás. A nehéz szerkezet lassíthatja a kézi vagy automatikus anyagbetöltést, korlátozhatja a robot hozzáférését, és magasabb gyártási költséget okozhat. A cél nem a lehető legerősebb, hanem az adott technológiához, darabcsaládhoz és elvárt ciklusidőhöz illesztett befogás. Egy kis szériás, gyakran változó termékmix esetén más konstrukció indokolt, mint egy három műszakban működő, nagy darabszámú gyártósoron.
Kiindulás: a gyártási feladat pontos felmérése
A befogás tervezése előtt nem elegendő egyetlen mintadarabot megvizsgálni. Ismerni kell a teljes mérettűrési láncot, az alapanyag alakváltozását, a korábbi gyártási hibákat és a munkadarab érkezési módját is. Préselt lemezalkatrésznél például a rugózás, öntvénynél a sorja, hegesztett szerkezetnél a hő okozta vetemedés lehet meghatározó. Ha ezek a tényezők nem kerülnek bele a koncepcióba, a befogó az ideális darabra működik majd jól, a valós gyártásra nem.
A felmérésben célszerű rögzíteni az elvárt darabóra- vagy ciklusidőt, a termékváltások gyakoriságát, a munkadarab tömegét, felületi érzékenységét és a technológiai erőket. Megmunkálásnál a forgácsolási erők, hegesztésnél a hőbevitel és a fröcskölés, szerelésnél a préselési vagy csavarozási reakcióerők befolyásolják a kialakítást. Ugyanilyen lényeges a kezelői oldal: a munkadarab betöltése legyen egyértelmű, ergonomikus és ne tegye lehetővé a hibás behelyezést.
1. Határozza meg a referenciafelületeket
A stabil pozicionálás alapja a tudatos bázisfelület-választás. A klasszikus 3-2-1 elv sok esetben jó kiindulópont: három pont definiál egy síkot, két pont egy második irányt, egy pont pedig a harmadik szabadságfokot korlátozza. Ettől azonban a munkadarab geometriája és a technológia indokolt esetben eltérést kívánhat.
A referenciafelületek kiválasztásakor olyan funkcionális felületeket érdemes előnyben részesíteni, amelyek a késztermék szempontjából is relevánsak. Ha a munkadarab egy kevésbé pontos, változó élhez igazodik, a befogó látszólag pontos lehet, de a robot által végzett művelet mégis elcsúszik a termék funkcionális geometriájához képest. A pozicionálási elvnek tehát a termék rajzi követelményeit kell követnie, nem kizárólag a befogógyártás egyszerűségét.
2. Válassza szét a pozicionálást és a leszorítást
Gyakori tervezési hiba, amikor a leszorító elem egyben pozicionáló feladatot is ellát. A leszorítás célja az, hogy a munkadarabot a meghatározott bázispontokra fektesse és ott tartsa. Ha a munkadarab oldalsó elmozdítását is kizárólag egy pneumatikus leszorító végzi, az ismételhetőség romolhat, különösen kopás, nyomásingadozás vagy eltérő darabalak esetén.
A pozicionáló csapoknak, ütközőknek és felfekvő elemeknek egyértelmű geometriai szerepük legyen, míg a leszorítók a szükséges tartóerőt biztosítsák. Külön figyelmet igényel a vékonyfalú vagy rugalmas alkatrész: a túl nagy leszorítóerő deformálja, a túl kicsi pedig nem akadályozza meg a rezgést. Ilyenkor több, kisebb erejű és kedvezőbben elhelyezett támasz gyakran jobb eredményt ad, mint egyetlen nagy erejű szorító.
3. Tervezze meg a robot és a befogó közös munkaterét
A befogó csak akkor jó, ha a robot biztonságosan és kedvező irányszögek mellett eléri az összes szükséges pontot. A szorítók, támaszok, pneumatikus hengerek és érzékelők könnyen ütközési kockázatot jelentenek. Ez különösen hegesztőpisztolyok, maróorsók, csavarozóegységek vagy nagy méretű megfogók esetén kritikus.
A cella koncepciójánál ezért a robot kinematikáját, a szerszám méretét, a kábelvezetést és a karbantartási hozzáférést együtt kell vizsgálni. A rövidebb robotpálya sok esetben valódi ciklusidőnyereséget hoz, de nem mindenáron. Ha a túl feszes elrendezés miatt nehézzé válik a tisztítás vagy egy kopó elem cseréje, a megnyert másodpercek később állásidőben vesznek el.
4. Építsen be hibamegelőzést és visszajelzést
A befogásnak nem szabad csendben elfogadnia a hibásan behelyezett munkadarabot. A jelenlétellenőrzés, a leszorító véghelyzetének figyelése, a pozicionáló csapok állapotjelzése és szükség esetén a kamerás ellenőrzés megakadályozhatja, hogy a robot rossz darabon vagy rossz helyzetben kezdje meg a műveletet.
Nem minden cellához szükséges összetett érzékelőrendszer. Stabil, jól definiált tömeggyártási feladatnál néhány megfelelően kiválasztott szenzor is elegendő lehet. Gyakori termékváltásnál, nagy értékű munkadarabnál vagy változó bemenő geometriánál viszont indokolt lehet a fejlettebb azonosítás és pozícióellenőrzés. A döntést a hibaköltség, nem pedig önmagában az érzékelők ára alapján érdemes meghozni.
Robotcella befogás optimalizálása lépésről lépésre a gyakorlatban
A koncepciót digitális cellatervezéssel és szimulációval célszerű ellenőrizni, még a gyártás előtt. Itt vizsgálható a robot elérhetősége, a lehetséges ütközések, a szerszámorientációk és a ciklusidő várható alakulása. A szimuláció nem helyettesíti a helyszíni próbát, de jelentősen csökkenti annak kockázatát, hogy egy alapvető geometriai hiba csak a kész cellában derüljön ki.
A következő lépés a prototípus vagy próbaberendezés validálása valós munkadarabokkal. Nem elég néhány névleges méretű alkatrésszel tesztelni: a gyártásban várható tűréshatáron lévő, felületi hibás vagy enyhén vetemedett darabokat is vizsgálni kell. Ezen a ponton derül ki, hogy a befogó képes-e kezelni a valós bemeneti szórást anélkül, hogy a kezelő utólagos igazítására szorulna.
Az üzembe helyezéskor a robotprogramot és a befogó működését együtt kell finomhangolni. Mérni szükséges a tényleges ciklusidőt, az ismétlési pontosságot, a leszorítási időt és a selejtarányt. A beállítások dokumentálása, a kopóelemek cseréjének meghatározása, valamint a kezelői és karbantartói oktatás ugyanúgy a projekt része, mint maga a mechanikai konstrukció. A Robolution integrátori szemlélete éppen ezt a teljes folyamatot kezeli egy rendszerként, a cellatervezéstől a helyszíni stabil üzemig.
A rendelkezésre állás a részleteken múlik
A jól optimalizált befogás karbantartható is. A kopó csapok, támaszok és védőelemek legyenek gyorsan cserélhetők, az érzékelők pedig hozzáférhetők és sérüléstől védettek. Hegesztési környezetben a fröcskölés elleni védelem, forgácsolásnál a forgácselvezetés, olajos alkatrészeknél pedig a tisztíthatóság külön tervezési feladat. Egy nehezen tisztítható befogó fokozatosan veszít a pontosságából, majd váratlan cellamegállást okoz.
Érdemes a termelési adatokat is rendszeresen visszacsatolni. Ha a hibák mindig ugyanazon pozicionáló elemhez, termékváltozathoz vagy műszakhoz kapcsolódnak, a jelenség nem feltétlenül robotprogramozási probléma. Lehet kopás, rosszul megválasztott bázisfelület, nem megfelelő leszorítóerő vagy pontatlan betöltés is. A mérhető adatok alapján végzett finomhangolás sokszor kisebb beavatkozással ad nagyobb eredményt, mint egy teljes konstrukciócsere.
A befogás optimalizálásának valódi értéke akkor látszik, amikor a robotcella nemcsak elindul, hanem műszakról műszakra kiszámíthatóan teljesít. Ha a következő automatizálási projektben a munkadarab helyzete, a kezelhetőség és a karbantarthatóság már a koncepció első rajzain szerepel, a beruházás jóval biztosabb alapokra kerül.

0 comments
Write a comment