News

Automatizált minőségellenőrzés a gyártásban
Kategória nélküli

Automatizált minőségellenőrzés a gyártásban

Egy gyártósoron a minőségellenőrzés sokszor akkor válik szűk keresztmetszetté, amikor a termelés már egyébként képes lenne nagyobb sebességre. Az automatizált minőségellenőrzés bevezetése a gyártásban nem egyszerűen a manuális vizsgálat kiváltása: olyan mérési, döntési és visszacsatolási rendszert jelent, amely minden darabról azonos feltételek mellett, dokumentáltan dönt. Ez teremti meg a stabil minőség és a kiszámítható kapacitás alapját.

A beruházás értéke nem attól függ, hogy kamera, robot vagy mérőállomás kerül-e a sorra. Attól függ, hogy a rendszer a valódi hibákat megbízhatóan felismeri-e, a jó termékeket nem selejtezi-e feleslegesen, és az eredményt képes-e a gyártási folyamat fejlesztésére fordítani. Ezért a bevezetést nem berendezésválasztással, hanem a minőségi kockázatok pontos feltárásával érdemes kezdeni.

Mit kell automatizálni – és mit nem?

Nem minden ellenőrzési feladat indokol azonos technológiát. A felületi karc, a hiányzó alkatrész, a rossz pozíció, a mérethiba, a hegesztési varrat eltérése vagy a címke olvashatósága eltérő érzékelést, megvilágítást és kiértékelési logikát kíván. Egy jól működő rendszer nem általános célú kamerát jelent, hanem az adott termékhez, tűréshez és ciklusidőhöz tervezett ellenőrző állomást.

Első lépésben azt kell tisztázni, mely hibák okozzák a legnagyobb üzleti kockázatot. Ide tartozhat a vevői reklamáció, a visszahívási veszély, az utómunkából eredő kapacitásveszteség, a selejt költsége vagy az a helyzet, amikor egy kritikus jellemző ellenőrzése erősen függ az operátor tapasztalatától. Az automatizálás akkor ad gyors eredményt, ha a feladat ismétlődő, mérhető és egyértelmű elfogadási kritériumokkal leírható.

A teljes körű automatizálás nem mindig indokolt. Kis sorozatnál, gyakran változó termékgeometriánál vagy nehezen formalizálható esztétikai követelménynél a kezelő által támogatott, félautomata ellenőrző munkahely lehet gazdaságosabb. Ilyenkor is jelentős előrelépés a pozicionálás, a vezetett vizsgálati folyamat, az automatikus adatgyűjtés és a hibás darabok egyértelmű elkülönítése.

Az automatizált minőségellenőrzés bevezetése a gyártásban

A sikeres projekt a gyártásban rendelkezésre álló tényekkel indul. Nem elegendő annyi, hogy a rendszernek fel kell ismernie a hibát. Meg kell határozni a hibatípusok előfordulását, a mérettartományokat, a ciklusidőt, a termékváltozatokat, a környezeti hatásokat és a szükséges visszakövethetőséget. Az olaj, a por, a változó fényviszonyok, a rezgés vagy a termék felületének természetes szórása mind befolyásolhatja a mérés megbízhatóságát.

1. Követelmények és elfogadási határok rögzítése

A rendszertervezés egyik legfontosabb kérdése: mit tekintünk hibának? A jó és rossz darabok mintakészlete, a rajzi tűrések, a vevői előírások és a belső minőségbiztosítási szabályok együtt adják a döntési logika alapját. Ha ez a pont bizonytalan, a legkorszerűbb látórendszer is vitatható eredményt fog adni.

Külön kell kezelni a kritikus hibákat és a kozmetikai eltéréseket. Egy biztonsági funkciót érintő hiányzó alkatrész esetében indokolt lehet a hibás darabok közel zéró átengedése, még akkor is, ha ezzel több kézi felülvizsgálat jár. Egy kevésbé kritikus felületi eltérésnél viszont a túl szigorú küszöb felesleges selejtet és termelési veszteséget okozhat. A döntési határokat a minőségi kockázat és a folyamat valós szórása alapján kell beállítani.

2. Az ellenőrző állomás folyamatba illesztése

A mérés pontossága önmagában kevés. Az alkatrésznek ismételhető helyzetben, megfelelő tájolással és stabil ciklusban kell az ellenőrző pozícióba érkeznie. Ehhez szükség lehet készülékre, szállítópályára, forgatóegységre, robotra vagy egyedi célgépre. A robot nemcsak anyagmozgatási eszköz lehet: a kamera előtti pozicionálást, több nézetből történő vizsgálatot és a hibás termékek elkülönítését is pontosan, ismételhetően végrehajthatja.

A tervezéskor a teljes ciklusidőt kell vizsgálni, nem csak a kamera expozíciós idejét. Számít a be- és kirakás, a befogás, a pozicionálás, a mérés, az eredmény továbbítása és a selejt kezelése is. Egy túl lassú ellenőrző állomás a termelés tempóját korlátozza, egy kapkodva méretezett állomás pedig bizonytalan eredményt vagy alacsony rendelkezésre állást hozhat.

3. Mérés, képfeldolgozás és döntés validálása

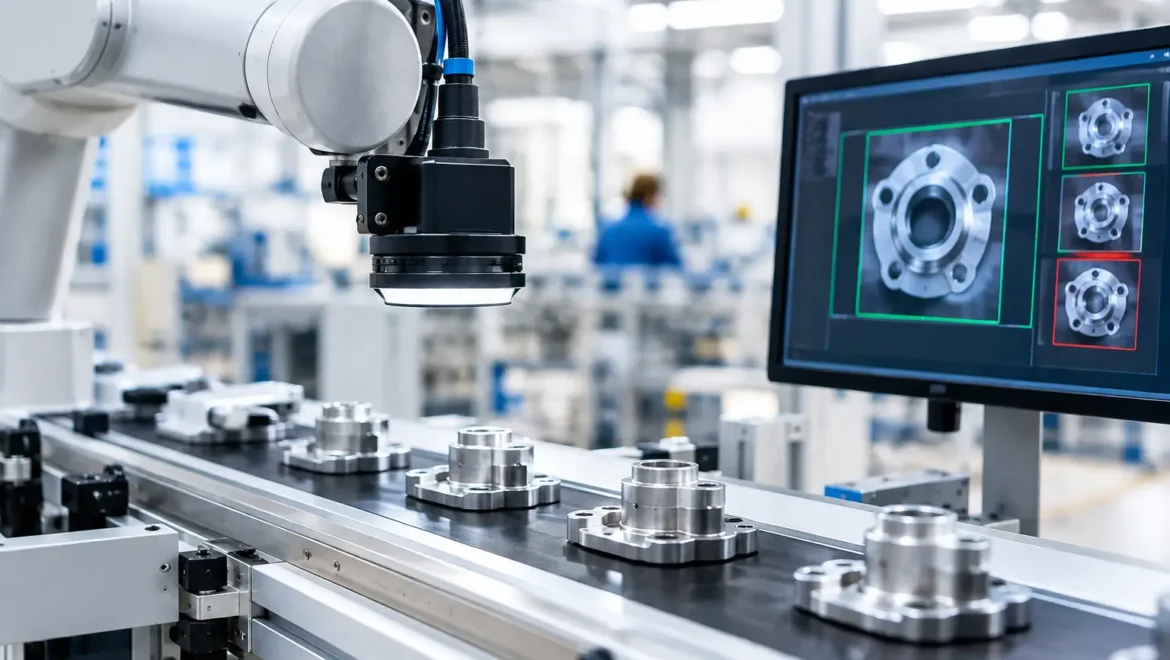
Kameraalapú ellenőrzésnél a megfelelő optika és megvilágítás gyakran fontosabb, mint maga a képfeldolgozó algoritmus. A fény iránya, színe és polarizációja dönti el, hogy egy karc, sorja, felirat vagy furat valóban elkülönül-e a háttértől. Méretellenőrzésnél figyelembe kell venni a kalibrálást, a munkadarab hőtágulását, a mérési távolságot és a szükséges ismételhetőséget is.

A próbaüzem célja nem pusztán az, hogy a rendszer működjön. Azt kell igazolni, hogy reprezentatív termékmintán a jó darabokat következetesen elfogadja, a hibásakat pedig felismeri. Ehhez szükség van ismert jó és hibás mintákra, szélsőértékekre, valamint a ritkább, de üzletileg kritikus hibatípusokra is. A validálás során derül ki, hol kell módosítani a megvilágítást, a készüléket, a programlogikát vagy az elfogadási küszöböket.

4. Visszacsatolás a gyártásirányításba

Az ellenőrzés akkor válik a folyamat fejlesztésének eszközévé, ha az eredmény nem áll meg a jó vagy selejt jelzésnél. A rendszer rögzítheti a termékazonosítót, a mérési értékeket, a hibakódot, az időbélyeget és szükség esetén a vizsgálati képet is. Ezek az adatok megmutathatják, hogy egy hiba melyik műszakban, szerszámnál, alapanyagtételnél vagy gyártóberendezésnél jelenik meg gyakrabban.

A PLC- és HMI-integráció itt különösen fontos. A kezelőnek világos üzenetet kell kapnia arról, mi történt, milyen beavatkozás szükséges, és újraindítható-e biztonságosan a folyamat. A karbantartás számára pedig diagnosztikai információ kell: érzékelőhiba, kommunikációs hiba, készülékpozíció vagy tényleges termékhiba okozta-e a leállást.

A leggyakoribb hibák a beruházás során

Az egyik tipikus hiba, amikor a minőségellenőrzést utólag próbálják ráilleszteni egy már túlzsúfolt gyártósorra. Ilyenkor kevés hely marad a stabil pozicionálásra, a biztonságos hozzáférésre és a karbantartásra. Jobb eredményt ad, ha az ellenőrző állomás a teljes anyagáramlással együtt kerül megtervezésre.

Gyakori probléma a nem megfelelő mintahalmaz is. Ha a fejlesztés csak néhány egyforma hibás darabra épül, a rendszer az üzemi változatosság megjelenésekor bizonytalanná válhat. Ugyanilyen kockázat a túlzott elvárás: egyetlen állomástól várni a geometriai mérés, a felületvizsgálat, az összeszerelési teljesség és a teljes nyomon követés hibátlan ellátását sokszor kompromisszumokat kényszerít ki. Bizonyos feladatokat célszerű több, célzott ellenőrzési pontra bontani.

A harmadik kritikus terület az üzemeltetés. Egy jól megépített rendszerhez is szükség van tisztítási, kalibrálási és mintakezelési eljárásra, valamint arra, hogy a műszakvezetők és karbantartók értsék a hibaüzeneteket. A bevezetés része az oktatás, a dokumentált átadás és a támogatási folyamat kialakítása is.

Mikor térül meg a rendszer?

A megtérülés nem kizárólag a kiváltott ellenőrző munkaórákból számolható. A selejtcsökkenés, az utómunka mérséklése, a reklamációk megelőzése, a gyorsabb gyökérokelemzés és a növekvő gyártási kapacitás együtt adja a valós üzleti értéket. Különösen erős az indoklás akkor, ha a hibát ma csak a gyártás végén, nagy hozzáadott érték után fedezik fel.

A beruházási döntéshez érdemes a jelenlegi állapotot számszerűsíteni: hány darab ellenőrzése történik manuálisan, mekkora a téves elfogadás és a téves selejtezés kockázata, mennyi időt visz el az utómunka, és mennyi kiesést okoz egy reklamáció. Ebből már meghatározható az a műszaki megoldás, amely nem túlméretezett, mégis hosszú távon üzembiztos.

A Robolution szemléletében az ellenőrző rendszer nem önálló sziget, hanem a gyártósor része: a robotika, az egyedi gépépítés, a PLC- és HMI-programozás, valamint az üzembe helyezés közös mérnöki feladat. A jó minőségellenőrzés nem lassítja a gyártást, hanem láthatóvá teszi annak bizonytalanságait, és időben lehetőséget ad a beavatkozásra. Tegyünk együtt lépést egy olyan gyártási folyamat felé, ahol a minőségi döntések ismételhetőek, dokumentáltak és a termelési célokat szolgálják.
Cobot vagy robotkar? Így válasszon gyártásához
Kategória nélküli

Cobot vagy robotkar? Így válasszon gyártásához

Egy hegesztőállomás, egy gépkiszolgáló munkahely vagy egy csomagolósor automatizálásánál a kérdés nem önmagában az, hogy cobot vagy robotkar. A döntés akkor lesz gazdaságilag és műszakilag helyes, ha a konkrét gyártási feladat, a kívánt ciklusidő, az anyagáramlás, a kezelői jelenlét és az elvárt rendelkezésre állás együtt kerül mérlegre. A robot típusa csak egy eleme a teljes rendszernek.

A kollaboratív robotok gyors térnyerése érthető: kisebb helyigény, rugalmas átállás és közvetlenebb ember-robot együttműködés jellemzi őket. Ezzel együtt a hagyományos ipari robotkar sok gyártási feladatnál továbbra is a nagy teljesítményű, hosszú távon stabil megoldás. Nem technológiai divatot, hanem termelési eredményt érdemes választani.

Cobot vagy robotkar: mi a valódi különbség?

A cobot, vagyis kollaboratív robot olyan ipari robot, amelyet az emberrel közös munkatérben történő működés lehetőségére terveztek. Jellemzően erő- és nyomatékérzékeléssel, sebesség- és erőkorlátozási funkciókkal, valamint lekerekített kialakítással rendelkezik. Ez azonban nem jelenti azt, hogy minden cobot védőkerítés nélkül, minden körülmények között biztonságosan üzemeltethető.

A hagyományos ipari robotkar ezzel szemben elsősorban nagy sebességre, nagyobb teherbírásra, merevségre és rövid ciklusidőre optimalizált berendezés. Gyakran védőkerítéssel, biztonsági ajtóval, fényfüggönnyel vagy más biztonsági megoldással elhatárolt cellában dolgozik. Ez a kialakítás különösen akkor indokolt, ha a robot nagy tömegű alkatrészt mozgat, nagy energiájú technológiát kezel, vagy a lehető legmagasabb darabszámot kell elérni.

A két kategória között nincs éles üzleti határ. Egy cobot is építhető részben vagy teljesen elkerített cellába, például a nagyobb sebességű működés érdekében. Egy ipari robotkar pedig biztonsági funkciókkal, területfelügyelettel és megfelelő kockázatértékeléssel működhet kezelő közelében. A helyes kérdés ezért nem az, hogy melyik robot „jobb”, hanem az, hogy milyen rendszer képes biztonságosan teljesíteni az adott termelési célt.

A ciklusidő gyakran eldönti a választást

Ha egy folyamatban másodpercekben mérhető a versenyelőny, az ipari robotkar általában erősebb jelölt. Rakodási, palettázási, préskiszolgálási, hegesztési vagy nagy darabszámú összeszerelési feladatoknál a robot sebessége és gyorsulása közvetlenül befolyásolja a kibocsátást. Ilyen esetben a kerítés, a biztonsági rendszer és az automatikus anyagellátás nem hátrány, hanem a magas rendelkezésre állás feltétele.

A cobotok megengedett sebessége emberrel közös munkatérben jellemzően korlátozott. Az erőkorlátozás és az ütközésérzékelés biztonsági előnyt jelenthet, de nem helyettesíti a teljes folyamat elemzését. Egy megfogóval felszerelt robotnál a tényleges veszélyt nem kizárólag maga a robotkar, hanem a munkadarab, a megfogó geometriája, az éles peremek, a befogási pontok és a mozgatási pálya is meghatározza.

Kisebb sorozatoknál, gyakori termékváltásnál vagy olyan munkahelyeken, ahol a kezelő és a robot feladata egymásra épül, a cobot előnye jelentős lehet. Például a kezelő előkészíti a munkadarabot, a robot elvégzi az ismétlődő csavarozást, ragasztást vagy mérési műveletet, majd a kezelő átveszi a következő munkafázist. Itt a cél nem feltétlenül a maximális sebesség, hanem az ergonómia javítása, a minőség stabilizálása és a dolgozói kapacitás tehermentesítése.

A névleges teherbírás nem azonos a valós terheléssel

A robot kiválasztásánál nem elég a munkadarab tömegét vizsgálni. A szükséges teherbírás része a megfogó, az esetleges szerszámváltó, a kábelezés, a vákuumegység vagy más technológiai eszköz tömege is. Ugyanilyen fontos a tömegközéppont helyzete és a mozgás közbeni tehetetlenség.

Egy 10 kilogrammos alkatrész mozgatásához ezért nem automatikusan 10 kilogrammos robot szükséges. A gyors ciklus, a hosszú kinyúlás vagy a kedvezőtlen súlypont magasabb kategóriát indokolhat. A túl kicsire választott robot instabil ciklusidőt, fokozott kopást és korlátozott bővíthetőséget okozhat. A túlméretezés viszont felesleges beruházási és üzemeltetési költséget jelenthet.

A biztonságot nem a robot típusa, hanem a kockázatértékelés határozza meg

A „kerítés nélküli” működés sok esetben vonzó elképzelés, de ipari környezetben nem lehet kiindulópont. Először a veszélyforrásokat kell feltárni: milyen mozgások történnek, milyen szerszámot használ a robot, mekkora a munkadarab, beléphet-e kezelő a zónába, szükséges-e kézi betanítás, és mi történik hiba vagy újraindítás esetén.

Hegesztésnél például a kollaboratív robotkar sem teszi feleslegessé a hegesztési ív, a fröcskölés, a füstelszívás és a forró munkadarab miatti védelem kialakítását. Gépkiszolgálásnál a CNC-gép ajtaja, a forgács, a hűtőfolyadék és a megfogásbiztonság is a cellatervezés része. Palettázásnál pedig a rakomány stabilitása, a raklapcsere és a gyalogos közlekedés környezete kap kiemelt szerepet.

A megfelelő biztonsági koncepció nem lassítja feltétlenül a termelést. Jól tervezett zónákkal a robot magas sebességen dolgozhat ott, ahol nincs emberi jelenlét, és szabályozott sebességre válthat a közös munkatérben. Ez a megközelítés sokszor nagyobb teljesítményt ad, mint egy kizárólag kollaboratív üzemre korlátozott rendszer.

A robot önmagában nem oldja meg a gyártási feladatot

A beruházási döntéseknél gyakori hiba, hogy a robotkar ára kerül a középpontba. A termelési eredményt azonban a teljes robotcella adja: a megfogó, a munkadarab-pozicionálás, az adagolás, a védelmi rendszer, a vezérlés, a PLC-program, a HMI-kezelőfelület, a minőségellenőrzés és a kapcsolódó gépek együttműködése.

Egy kiváló robot sem tud stabilan dolgozni, ha az alkatrész pozíciója szór, a beérkező alapanyag minősége változó, vagy a megfogó nem kezeli megbízhatóan a munkadarabot. A cella tervezésénél ezért már az elején tisztázni kell a bemeneti feltételeket, a hibakezelési elveket, a termékváltás módját és a karbantartási hozzáférést.

A rendelkezésre állás szempontjából lényeges, hogy az operátor érthető hibajelzést kapjon, az újraindítás szabályozott legyen, a kopóalkatrészek hozzáférhetők maradjanak, és a rendszer diagnosztikája támogassa a karbantartást. Ezek kevésbé látványos elemek, mégis ezek választják el a bemutatócellát a műszakokon át megbízhatóan termelő berendezéstől.

Mikor célszerű cobotban gondolkodni?

A kollaboratív robot jó választás lehet, ha a gyártásban gyakori az átállás, mérsékelt a darabszám, és a kezelő értéket teremtő feladata mellett ismétlődő műveleteket kell automatizálni. Tipikus alkalmazás a csavarozás, ragasztás, kisebb alkatrészek gépkiszolgálása, mérés, tesztelés, válogatás és kézi összeszerelés támogatása.

Előnyt jelenthet akkor is, ha a rendelkezésre álló alapterület korlátozott, vagy a meglévő munkahelyhez kell automatizált műveletet hozzáilleszteni. A gyorsabb átszerelhetőség azonban csak akkor valósul meg, ha a készülékek, megfogók, programok és kezelői utasítások is erre vannak kialakítva. Egy cobot sem lesz rugalmas attól, hogy kollaboratív.

Mikor indokolt a hagyományos ipari robotkar?

Nagy sorozat, nagy tömeg, intenzív technológia vagy szigorú ciklusidő esetén rendszerint a hagyományos ipari robotkar biztosít kedvezőbb teljesítményt. Ide tartozik a nagy sebességű anyagmozgatás, palettázás, hegesztés, festés, préskiszolgálás, öntödéi feladatok, valamint számos olyan gépkiszolgálási alkalmazás, ahol a gép ciklusa és a robot mozgása pontosan összehangolható.

A zárt robotcella kiszámíthatóbb környezetet teremt. Meghatározható az anyag be- és kiadása, elkülöníthető a kezelői útvonal, szabályozható a hozzáférés, és a robot a biztonságos zónán belül a teljes dinamikáját használhatja. Ha a termelési volumen tartósan magas, ez gyakran rövidebb megtérülési időt eredményez, mint egy lassabb, emberközeli üzemre optimalizált megoldás.

A jó döntés egy felméréssel kezdődik

A választás előtt érdemes valós gyártási adatokat rögzíteni: darabszámot, ciklusidőt, selejtarányt, műszakszámot, termékválasztékot, kezelői műveleteket és az elérhető alapterületet. Ezek alapján már modellezhető, hogy hol keletkezik kapacitásszűkület, milyen robotkinematika szükséges, és mely folyamatlépések igényelnek külön figyelmet.

A Robolution szemléletében a cél nem egy robot elhelyezése a gyártásban, hanem olyan komplett robotcella kialakítása, amely illeszkedik a technológiához, biztonságosan üzemeltethető, és mérhetően javítja a termelési teljesítményt. A tervezés, gépépítés, robotprogramozás, PLC- és HMI-fejlesztés, telepítés és oktatás egysége teremti meg ennek alapját.

A következő automatizálási projektben ne a robot kategóriája legyen az első döntés. A kívánt darabszám, a stabil minőség, a kezelői szerep és a hosszú távú üzemeltetés alapján határozza meg a feladatot – erre építve a megfelelő cobot vagy robotkar már valóban versenyelőnyt termel.

Hogyan válasszunk ipari robotmegfogót jól?
Kategória nélküli

Hogyan válasszunk ipari robotmegfogót jól?

Egy robotcella teljesítményét gyakran nem a robot típusa, hanem a csuklójára szerelt néhány kilogrammos szerszám határozza meg. Ha a munkadarab olajos felülete miatt megcsúszik, a megfogó túl lassan zár, vagy nem jelzi megbízhatóan az alkatrész jelenlétét, a ciklusidő és a selejtarány azonnal romlik. A kérdés tehát nem pusztán az, hogy milyen megfogó fér fel a robotra, hanem az, hogy hogyan válasszunk ipari robotmegfogót az adott gyártási feladathoz és elvárt rendelkezésre álláshoz.

A megfogó nem tartozék, hanem a folyamat kritikus eleme

Az ipari robot megismételhetősége önmagában nem garantál stabil anyagmozgatást vagy szerelést. A munkadarabbal ténylegesen a megfogó érintkezik: ez veszi fel az alkatrészt, pozicionálja, továbbítja, esetenként mér, ellenőriz vagy erőt szabályoz. Egy rosszul kiválasztott végszerszám miatt a legpontosabb robot is bizonytalanná válhat.

A helyes döntéshez ezért nem elegendő a katalógusban szereplő névleges teherbírást összevetni az alkatrész tömegével. Vizsgálni kell a munkadarab geometriáját, felületi állapotát, tömegközéppontját, tűréseit, változatosságát és az előző, illetve következő technológiai lépés követelményeit is. Más megoldás szükséges egy perforált lemez raklapozásához, egy öntvény gépkiszolgálásához, egy fröccsöntött műanyag alkatrész sorjázás utáni kezeléséhez vagy egy érzékeny elektronikai komponens összeszereléséhez.

Hogyan válasszunk ipari robotmegfogót a munkadarab alapján?

A kiindulópont mindig a megfogandó termék, nem a rendelkezésre álló robot vagy egy korábbi projektben bevált szerszám. Érdemes a munkadarabot valódi gyártási állapotában elemezni. Egy száraz, tiszta mintadarab laboratóriumi megfogása félrevezető lehet, ha a soron később olajjal, hűtőemulzióval, porral vagy fröccsöntési leválasztóanyaggal találkozik.

A mechanikus kétpofás vagy hárompofás megfogók akkor jó választások, ha az alkatrésznek van stabilan elérhető befogási felülete, és a szorítóerő nem okoz alakváltozást vagy felületi sérülést. Előnyük a gyors működés, az egyszerű érzékelhetőség és a jól számítható tartóerő. Ugyanakkor a pofák kialakítása szorosan kötődik az alkatrész geometriájához, ezért több termékváltozat esetén cserélhető pofákra vagy állítható konstrukcióra lehet szükség.

A vákuumos megfogás elsősorban sík vagy közel sík felületeknél hatékony. Dobozok, lemezek, üvegfelületek, csomagolóanyagok és egyes műanyag alkatrészek mozgatásánál gyors, kíméletes és jól automatizálható megoldás. A vákuum azonban függ a felület tömítettségétől. Porózus karton, erősen strukturált felület, furatos lemez vagy olajos alkatrész esetén a szükséges vákuumtartalékot és a tapadókorong anyagát külön méretezni kell.

Mágneses megfogó acél alkatrészekhez lehet célravezető, különösen akkor, ha a munkadarabon nincs jó mechanikus vagy vákuumos fogási pont. Itt a leválasztás, a maradék mágnesesség, a lemezvastagság és az egymásra tapadt alkatrészek kockázata döntő szempont. Élelmiszeripari, gyógyszeripari vagy érzékeny felületű alkalmazásoknál a higiéniai és tisztíthatósági követelmények is meghatározzák a konstrukciót.

A komplex feladatoknál gyakori a kombinált megfogó. Mechanikus befogás egészülhet ki vákuumos biztosítással, a pofákba pedig jelenlétérzékelő, erőérzékelő vagy pozícióellenőrzés épülhet. Ez kezdetben nagyobb tervezési ráfordítást jelenthet, de a termelésben jelentősen csökkentheti a leesésből, hibás pozicionálásból és utólagos kezelői beavatkozásból eredő veszteséget.

A tömeg csak az egyik terhelés

A névleges tömegadat önmagában kevés. A megfogónak nemcsak az alkatrész súlyát kell megtartania, hanem gyorsuláskor és fékezéskor fellépő dinamikus erőket, valamint az excentrikus tömegközéppontból eredő nyomatékot is. Egy hosszú, vékony vagy aszimmetrikus munkadarab sokkal nagyobb terhelést adhat a robotcsuklóra és a megfogó szerkezetére, mint amit a tömege alapján várnánk.

A méretezésnél biztonsági tényezőre van szükség, de a túlméretezés sem ingyenes. A nehezebb megfogó csökkenti a robot hasznos teherbírását, növeli a tehetetlenséget, korlátozhatja a gyorsulást és hosszabb ciklusidőt eredményezhet. A cél nem a lehető legerősebb eszköz kiválasztása, hanem a biztonságosan működő, mégis optimális tömegű és merevségű konstrukció.

A ciklusidő és a hozzáférhetőség együtt dönt

Egy megfogó kiválasztásakor a nyitási-zárási időt nem szabad elszigetelten kezelni. A robot mozgáspályájával, a gépajtók nyitásával, a pozicionálással, az ellenőrzéssel és az esetleges szerszámcserével együtt kell vizsgálni. Ha például egy CNC-gép kiszolgálásánál a megfogó csak a tokmány teljes nyitása után fér be biztonságosan, a geometria és a cellalogika többet számít, mint néhány tizedmásodpercnyi zárási idő.

A hozzáférhetőséghez tartozik a zavaró kontúrok kezelése is. A megfogó ne ütközzön készülékbe, gépasztalba, szállítópályába vagy másik robotba. Ugyanilyen lényeges, hogy karbantartáskor a kopóalkatrészek, tapadókorongok, érzékelők és pofák rövid idő alatt elérhetők legyenek. Egy nehezen szerelhető konstrukció állásidőben válik költségessé.

Több termékváltozat gyártásánál meg kell határozni, hogy egy univerzális megfogó vagy több dedikált végszerszám szolgálja-e jobban a termelést. Az univerzális megoldás csökkentheti a szerszámok számát, viszont általában összetettebb és kompromisszumos. A dedikált megfogó gyorsabb, merevebb és egyszerűbben validálható lehet, de szerszámcserét vagy külön robotcellát igényelhet. A helyes döntést a termékmix, az átállási gyakoriság és az elvárt darabszám határozza meg.

A környezetet a tervezés elején kell figyelembe venni

A megfogó üzemi élettartamát erősen befolyásolja a gyártási környezet. Hegesztési fröcskölés, fémpor, forgács, hűtőfolyadék, magas hőmérséklet, mosási ciklus vagy elektrosztatikus érzékenység esetén a standard kivitel gyakran nem elegendő. A tömítések, vezetékek, pneumatikus elemek, tapadókorongok és érzékelők anyagát ehhez kell igazítani.

Pneumatikus megfogóknál a sűrített levegő minősége is közvetlenül befolyásolja a működést. Szennyezett, nedves vagy ingadozó nyomású hálózat esetén a rendszer nem fogja tartani a tervezett záróerőt és ciklusidőt. Elektromos megfogók precíz erő- és pozíciószabályozást adhatnak, miközben csökkenthetik a pneumatikus infrastruktúra igényét. Cserébe az integrációjuk, kábelezésük és vezérlésük alaposabb tervezést kívánhat.

Érzékelés és hibakezelés nélkül nincs üzembiztos megfogás

A megfogónak nemcsak megfognia, hanem bizonyítania is kell, hogy az alkatrész valóban a helyén van. A pofapozíció érzékelése önmagában nem mindig igazolja a megfelelő fogást: előfordulhat, hogy a pofák zártak, de az alkatrész hiányzik, félrecsúszott vagy sérült. Vákuumos rendszernél vákuumszint-ellenőrzés, mechanikus megfogásnál munkadarab-jelenlétérzékelés, kritikus szereléseknél erő- vagy nyomatékmonitorozás indokolt.

A hibakezelést már a cellatervezés során definiálni kell. Mi történik, ha a megfogó nem érzékel alkatrészt? Hová helyezi a robot a hibás darabot? Mikor áll meg a folyamat, és mikor próbálkozhat újrafogással? Ezek a kérdések közvetlenül befolyásolják a géprendelkezésre állást. A jól megtervezett rendszer nem rejti el a hibát, hanem egyértelmű jelzéssel és biztonságos folyamattal kezeli azt.

A megfogót a teljes robotcellával együtt érdemes validálni

A végleges döntés előtt célszerű mintadarabokkal próbát végezni, lehetőleg a valós gyártási állapotot közelítő körülmények között. Nemcsak a normál ciklust kell ellenőrizni, hanem az alkatrésztűrést, a felületi szennyezettséget, a különböző betáplálási pozíciókat, a gyorsított ciklust és a szándékos hibahelyzeteket is. A megfogó akkor megfelelő, ha ezekben a helyzetekben is kiszámíthatóan viselkedik.

A Robolution projektjeiben a megfogó kiválasztása ezért a robotcella tervezésének része: a robot, a készülékek, a biztonságtechnika, a vezérlés és a kiszolgált technológia együtt adja ki a működő rendszert. Egy jó megfogó nem önálló termékdöntés, hanem mérhető termelési eredmény alapja. Ha a munkadarab, a ciklus és a hibakezelés követelményei már a tervezés elején tiszták, a cella nemcsak elindul, hanem hosszú távon is kiszámítható teljesítményt nyújt.

Robotcella vagy manuális összeszerelés?
Kategória nélküli

Robotcella vagy manuális összeszerelés?

Egy összeszerelő állomásnál a döntés ritkán arról szól, hogy a robot korszerűbb-e az embernél. A valódi kérdés az, hogy robotcella vagy manuális összeszerelés képes-e kiszámíthatóbban teljesíteni az adott termelési feladatot, a kívánt minőségben és költségszinten. Egy jól megválasztott robotcella stabil kapacitást adhat évekre. Egy rosszul automatizált, túl változékony folyamat viszont indokolatlanul leköti a beruházási keretet.

Az ipari döntéshez ezért nem elegendő a munkabér és a robot beszerzési árának összevetése. A ciklusidőt, a termékválasztékot, a selejt okait, az anyagellátást, a minőségbiztosítási követelményeket és a várható termelési volument együtt kell vizsgálni. A cél nem önmagában az automatizálás, hanem a magas géprendelkezésre állás és az üzemi teljesítmény javítása.

Mikor erős választás a manuális összeszerelés?

A kézi szerelés különösen indokolt, ha gyakran változik a termék, kicsi a sorozatnagyság, vagy a művelet sok, nehezen formalizálható döntést igényel. Az operátor gyorsan alkalmazkodik egy új variánshoz, egy módosított alkatrészhez vagy egy kivételes minőségi problémához. Prototípusoknál, bevezetés előtt álló termékeknél és erősen szezonális gyártásnál ez komoly előny.

A manuális állomás kezdő beruházási igénye jellemzően alacsonyabb. Nem szükséges robot, biztonságtechnikai környezet, megfogó, adagoló, kamerarendszer vagy egyedi célgép. Ez azonban nem jelenti automatikusan azt, hogy hosszabb távon is olcsóbb megoldásról van szó. A közvetlen bérköltség mellett megjelenik a betanítás, a fluktuáció, a munkakiesés, az ergonomiai kockázat és az eltérő munkavégzésből fakadó minőségszórás költsége is.

Kézi szerelésnél a ciklusidő sokszor a leggyorsabb és a leglassabb operátor között is jelentősen eltér. Ha több műszakban folyik a termelés, a teljesítmény és a hibaarány műszakonként változhat. Az ilyen ingadozás nem minden esetben kritikus, de szűk kapacitás, kötött vevői lehívás vagy magas selejtköltség mellett már közvetlen üzleti kockázat.

Mikor indokolt a robotcella?

A robotcella akkor ad valódi előnyt, ha a szerelési művelet ismétlődő, jól meghatározható és megfelelően előkészíthető. Ilyen lehet például a préselés, csavarozás, ragasztás, adagolás, bepattintás, alkatrészbehelyezés, jelölés vagy funkcionális ellenőrzéssel összekapcsolt szerelés. A robot nem fárad el, nem lassul a műszak végére, és megfelelő konstrukció esetén minden ciklusban ugyanazt a mozdulatsort hajtja végre.

Az automatizálás különösen akkor térül jól, ha a kereslet stabil, a gyártás több műszakban zajlik, és a kapacitáshiány korlátozza a kibocsátást. A robotcella kiszámítható ciklusidőt biztosít, miközben a folyamatba integrálhatók olyan ellenőrzések is, amelyek kézi környezetben nehezebben vagy csak nagy élőmunka-ráfordítással tarthatók fenn. Nyomatékfigyelés, jelenlétvizsgálat, képfeldolgozás, mérés, vonalkódkezelés és selejtválogatás egyaránt a cella része lehet.

A robotcella értéke nem csak a munkaerő kiváltásában mérhető. Sok esetben a legnagyobb nyereséget a selejt csökkenése, a visszakövethetőség javulása és a tervezhetőbb gyártási ütem adja. Ha egy hibás összeszerelés csak a végellenőrzésen vagy a vevőnél derül ki, a költsége messze meghaladhatja egy korai, automatizált ellenőrzési lépés árát.

A robot nem javít ki egy rendezetlen folyamatot

A robotizálás feltétele, hogy a bemeneti feltételek stabilak legyenek. Ha az alkatrészek pozíciója bizonytalan, a beszállított komponensek mérettűrése széles, a műveleti sorrend folyamatosan változik, vagy az anyagellátás nem követi a cella ütemét, a robotcella sem fogja hozni az elvárt rendelkezésre állást.

Ezért a beruházás előtt célszerű feltárni, mi okozza a jelenlegi veszteségeket. Valóban a szerelési mozdulat a szűk keresztmetszet, vagy az alkatrész-utánpótlás, a gépek közötti átadás, a minőségellenőrzés vagy a gyakori átállás? Egy jól megtervezett rendszer a teljes folyamatot kezeli, nem csupán egy robotkart helyez a meglévő probléma mellé.

Robotcella vagy manuális összeszerelés: a döntés öt adata

A helyes döntéshez érdemes számszerűsíteni azokat a tényezőket, amelyek valóban meghatározzák a teljes birtoklási költséget és a várható megtérülést.

Éves darabszám és műszakrendszer. Néhány ezer darabos, változó termékű gyártásnál a kézi szerelés gyakran rugalmasabb. Több tíz- vagy százezres, ismétlődő volumen esetén viszont a robotcella stabil ciklusideje és műszaktól független teljesítménye erős érv lehet.

Termékvariancia és átállási igény. Nem a variánsok száma a döntő, hanem az, hogy azok mennyiben különböznek a szerelési művelet szempontjából. Ha egy termékcsalád azonos alapfolyamatra épül, cserélhető megfogóval, receptkezeléssel és jól kialakított készülékezéssel automatizálható marad. Ha minden változat más alkatrészorientációt, más szerelési logikát és új beállítást igényel, a kézi állomás előnyösebb lehet.

Ciklusidő és kapacitástartalék. A jelenlegi átlagos ciklusidő önmagában kevés. Vizsgálni kell a szórást, a mikro-megállásokat és azt is, mennyi tartalék szükséges a vevői igények teljesítéséhez. Egy automatizált cella nem feltétlenül gyorsabb minden egyes kézi mozdulatnál, de következetesebb ütemet képes tartani.

Minőségi kockázat. A kritikus nyomaték, a helyes alkatrészválasztás, a pozíciópontosság vagy a dokumentált ellenőrzés automatizálással jelentősen erősíthető. Ha a hiba költséges, biztonságkritikus vagy vevői reklamációt okoz, a minőségbiztosítás gyakran fontosabb indok, mint a közvetlen létszámmegtakarítás.

Üzemeltetési feltételek. A cellának karbantarthatónak, biztonságosnak és a kezelők számára átláthatónak kell lennie. Számít az alkatrészellátás, a pótalkatrész-stratégia, a kezelői és karbantartói képzés, valamint az, hogy hiba esetén milyen gyorsan állítható helyre a termelés. A jó automatizálási projekt ezeket nem utólag kezeli.

Nem csak két véglet létezik

A robotcella és a teljesen manuális szerelés között számos átmeneti megoldás van. Egy félautomata állomás átveheti a nagy erőt, ismétlési pontosságot vagy dokumentált ellenőrzést igénylő lépéseket, miközben az operátor végzi a változó, finom manipulációt kívánó feladatokat. Ez különösen hasznos lehet olyan gyártásban, ahol a volumen már indokolja a folyamatstabilizálást, de a teljes automatizálás még nem gazdaságos.

Kollaboratív robot alkalmazása szintén indokolt lehet, ha az ember és a robot ugyanazon a munkaállomáson osztozik a feladaton. Fontos azonban, hogy a kollaboratív működés nem jelent automatikusan nagyobb sebességet vagy egyszerűbb integrációt. A kockázatértékelés, a biztonsági koncepció, a megfogó kialakítása és a munkadarab-kezelés itt is mérnöki feladat.

A megtérülés számítása ne csak bérköltségből induljon ki

Egy robotcella pénzügyi értékelésénél célszerű a teljes hatást vizsgálni: mennyivel nő az átlagos kibocsátás, hogyan változik a selejt, csökken-e a túlóra, felszabadítható-e szakképzett munkaerő magasabb hozzáadott értékű feladatra, és milyen költséget jelent az állásidő. Ugyanígy bele kell számítani a karbantartást, az energiafelhasználást, a kopóalkatrészeket, a programozási igényeket és a várható termékváltozásokat.

A megtérülés nem kizárólag hónapokban mérhető. Egy stabil, dokumentált szerelési folyamat javíthatja a vevői bizalmat, csökkentheti a kapacitástervezés bizonytalanságát, és új megrendelések fogadását is lehetővé teheti. Ezeket a hatásokat nehezebb egyetlen táblázatcellába írni, mégis lényegesek egy ipari beruházásnál.

A tervezés minősége dönti el az eredményt

A jó robotcella az adott termékhez, gyártási környezethez és üzemi célhoz készül. A koncepcióalkotás során tisztázni kell a ciklusidőt, a termékvariánsokat, a minőségi kritériumokat, az anyagáramlást, a kezelői feladatokat és a későbbi bővíthetőséget. Ezután következhet a mechanikai tervezés, a robot- és PLC-programozás, a biztonságtechnika, az átvételi teszt és a helyszíni üzembe helyezés.

A Robolution ilyen projekteknél nem önálló robotot, hanem a gyártási feladatra illesztett, teljes körűen integrált rendszert tervez és valósít meg. A standardizált megoldások előnyeit az egyedi gyártási igényekkel összehangolva lehet rövidebb kivitelezési időt és hosszú távon is üzembiztos működést elérni.

A következő fejlesztési lépéshez nem kell minden szerelési folyamatot automatizálni. Érdemes azt az állomást kiválasztani, ahol a kapacitás, a minőség vagy a munkaerőigény már mérhetően korlátozza a termelést. Egy alapos felmérésből rendszerint egyértelműen kiderül, hogy emberi rugalmasságra, célzott félautomatikára vagy nagy rendelkezésre állású robotcellára van-e szükség.

Oktató robotcella szakképző intézményeknek
Kategória nélküli

Oktató robotcella szakképző intézményeknek

Egy végzős diák akkor érti meg igazán a robotizált gyártás logikáját, amikor nem csupán szimulációban ír programot, hanem egy valós ipari vezérlést, biztonsági rendszert és munkadarab-kezelést is kezel. Az oktató robotcella szakképző intézményeknek ezért nem látványos demonstrációs eszköz, hanem a munkaerőpiacra felkészítő gyakorlati infrastruktúra. A cél nem pusztán a robotkar mozgatása: a hallgatóknak azt kell megtanulniuk, hogyan válik egy robot egy biztonságosan és kiszámíthatóan működő gyártórendszer részévé.

A gyártóvállalatok egyre gyakrabban keresnek olyan pályakezdőket, akik ismerik az ipari automatizálás alapelemeit, képesek értelmezni a cella működését, és nem először találkoznak robotvezérlővel a munkahelyükön. Egy jól kialakított oktatási környezet ehhez mérhető, kézzelfogható tapasztalatot ad. Az intézmény számára pedig erősíti a duális partnerekkel való együttműködést és a képzési program piaci relevanciáját.

Mitől ipari értékű egy oktató robotcella?

Egy oktatócella értékét nem önmagában a robot típusa határozza meg. A döntő kérdés az, hogy a rendszer mennyire mutatja meg azokat az összefüggéseket, amelyekkel a tanulók egy üzemben is találkoznak. Egy valódi ipari robotcella robotból, vezérlőből, biztonságtechnikából, kezelői felületből, munkadarab-megfogásból és a folyamatot vezérlő programlogikából áll. Az oktatási célú kialakításnak ezt a rendszerszintű gondolkodást kell támogatnia.

A túlzottan leegyszerűsített berendezés gyors sikerélményt adhat, de korlátozottan készít fel a termelési környezetre. Ezzel szemben egy ipari komponensekre épülő, ugyanakkor oktatásra optimalizált cella lehetővé teszi a fokozatos tanulást. Kezdhető alapmozgásokkal és koordinátarendszerekkel, majd továbbépíthető megfogási feladatra, palettázásra, anyagmozgatásra, gépkiszolgálásra vagy kamerás ellenőrzésre.

A biztonság nem kiegészítő funkció. A hallgatóknak meg kell érteniük a vészleállítás, a védőtér, a biztonsági ajtóreteszelés, az üzemmódváltás és a csökkentett sebesség szerepét. Egy jól megtervezett cellában ezek nem akadályozzák az oktatást, hanem a szakmai tudás szerves részévé válnak. Aki ezt korán megtanulja, az később felelősebben és gyorsabban dolgozik majd ipari környezetben.

A tananyag ne a robotkarnál érjen véget

A robotprogramozás fontos, de önmagában kevés. Egy korszerű képzésben a diákoknak azt is látniuk kell, hogyan kommunikál a robot a PLC-vel, miként kezelhetők a digitális be- és kimenetek, hogyan épül fel egy HMI-kezelőfelület, és milyen jelzések szükségesek az automatikus ciklus biztonságos indításához.

Ezek a témák nem minden képzési szinten jelennek meg azonos mélységben. A technikumi alapoktatásban elegendő lehet a jelek értelmezése és egy előre definiált program módosítása. Emeltebb szinten már indokolt a cikluslogika, a hibakezelés, a paraméterezés és az eszközkommunikáció vizsgálata is. Az oktatócellának ezt a fejlődési utat kell kiszolgálnia, nem pedig egyetlen rövid demonstrációra készülnie.

Oktató robotcella szakképző intézményeknek: a megfelelő kialakítás

A berendezés kiválasztása előtt érdemes nem robotmárkában vagy tengelyszámban, hanem oktatási feladatokban gondolkodni. Más konfiguráció szükséges akkor, ha a cél a robotprogramozói alapismeretek átadása, és más akkor, ha az intézmény mechatronikai, automatizálási vagy gyártástechnológiai képzést is indít. A hosszú távú értéket az adja, ha egy cella több tantárgyhoz és több évfolyamhoz is használható.

A tipikus oktatási feladatok közé tartozik a ponttanítás, a szerszámkoordináta felvétele, a munkadarab-koordináta kezelése, a megfogó vezérlése, az ütközésmentes pályatervezés és az automatikus ciklus indítása. Ezekre épülhetnek összetettebb gyakorlatok, például többféle munkadarab felismerése, selejtkezelés vagy a ciklusidő mérésével kapcsolatos feladatok.

A kompakt kialakítás sok intézménynél elsődleges szempont. A cellának be kell férnie a tanműhelybe, jól körbejárhatónak kell lennie, és a karbantartásához sem szükséges külön gyártóterület. Ugyanakkor a kis alapterület nem jelenthet kompromisszumot a hozzáférésben vagy a biztonságban. Az elektromos szekrény, a kezelőpanel, a védőburkolat és az oktatási munkatér elrendezése közvetlenül befolyásolja, hány tanuló tud érdemben részt venni egy foglalkozáson.

A kollaboratív robot bizonyos feladatokra jó választás lehet, különösen ott, ahol a közvetlen ember-robot együttműködés bemutatása vagy a gyors átállítás fontos. Nem minden oktatási célhoz ez az ideális megoldás. Ha az intézményben hagyományos ipari robotcellák programozását, zárt biztonsági rendszerét és nagyobb sebességű automatizált folyamatokat is meg kell ismertetni, akkor a klasszikus ipari robotcella közelebb áll a várható üzemi környezethez. A helyes döntést a tananyag, a rendelkezésre álló tér és a partnercégek technológiai igénye együtt határozza meg.

A beszerzésnél a teljes életciklust kell vizsgálni

Egy oktatási beruházás értékelése nem állhat meg a beszerzési árnál. A cella várhatóan sok éven át szolgálja az oktatást, több oktató és számos tanulói csoport használja. Emiatt a géprendelkezésre állás, a pótalkatrész-ellátás, a dokumentáció minősége és a szervizelhetőség legalább olyan fontos, mint a kezdeti műszaki specifikáció.

A standardizált, ipari minőségű megoldás előnye, hogy a későbbi bővítés is tervezhetőbb. Ha új megfogó, kamerarendszer, szállítópálya vagy további PLC-feladat kerül a tananyagba, a cella nem válik feleslegessé. Az átgondolt alapplatform képes együtt fejlődni az intézmény képzési kínálatával.

A dokumentációnak oktatási célokra is használhatónak kell lennie. A kapcsolási rajzok, a pneumatikai rajzok, a biztonsági funkciók leírása, a programstruktúra és a kezelési útmutató nem pusztán átadási dokumentumok. Ezekből lehet hibakeresési, üzembe helyezési és karbantartási gyakorlatokat építeni. A valós rendszerdiagnosztika megtanítása különösen értékes, mert az üzemekben sokszor nem az új program megírása, hanem egy állásidőt okozó hiba gyors feltárása jelenti a napi feladatot.

Az oktatók felkészítése a beruházás része

A legjobb cella sem hoz megfelelő eredményt, ha az oktatók nem kapnak elegendő támogatást a használatához. Az átadáskor végzett célzott képzésnek ki kell terjednie a biztonságos üzemeltetésre, az alapprogramozásra, a rendszer visszaállítására és a tipikus hibák kezelésére. Hasznos, ha az oktatók nemcsak kezelői, hanem fejlesztői szemszögből is megismerik a berendezést.

A képzési terv akkor működik jól, ha rendelkezésre állnak fokozatosan nehezedő feladatok. Egy kezdő csoport számára a biztonságos kézi mozgatás és a pozíciók betanítása is komoly szakmai lépés. Haladó tanulóknál már az lehet a feladat, hogy meghatározott ciklusidő alatt, hibatűrő programlogikával oldjanak meg egy munkadarab-kezelési folyamatot. Így az oktatócella nem egyszeri bemutatóeszköz, hanem mérhető kompetenciák fejlesztésének helyszíne lesz.

Kapcsolat a vállalati igényekkel

A szakképző intézmények és a gyártóvállalatok közötti együttműködés akkor ad valódi előnyt, ha a tanműhelyben használt feladatok kapcsolódnak a környék ipari szereplőinek kihívásaihoz. A gépkiszolgálás, a palettázás, az egyszerű összeszerelés vagy a minőségellenőrzés nem elvont példák: ezek sok magyarországi üzemben napi szintű automatizálási alkalmazások.

A partnercégek bevonása segíthet meghatározni, milyen robotvezérlői ismeretek, kommunikációs alapok és munkavédelmi szemlélet szükségesek a belépő munkakörökhöz. Az intézmény ezzel célzottabb képzést kínálhat, a vállalat pedig kisebb betanítási igénnyel érkező, gyakorlati tapasztalattal rendelkező pályakezdőkhöz juthat.

A Robolution szemléletében az oktatórobot-cella ugyanúgy mérnöki rendszer, mint egy termelésbe telepített automatizált állomás: a koncepciótól a gyártáson és programozáson át az üzembe helyezésig egységes felelősséggel kell megvalósítani. A különbség az, hogy itt a tanulási folyamatnak is tervezettnek, ismételhetőnek és biztonságosnak kell lennie.

Egy jól kiválasztott oktatócella hosszú távon nem egyszerűen eszközbeszerzés. Olyan műhelyi alap, amelyen a tanulók megtapasztalják, hogy az automatizálás pontosságot, fegyelmezett programozást és rendszerszintű gondolkodást igényel. Ha a berendezés a valós ipari feladatokhoz áll közel, az intézmény nemcsak korszerűbb képzést ad, hanem érdemi belépési előnyt teremt a következő generáció szakembereinek.

Legjobb robotcellás anyagmozgatási megoldások
Kategória nélküli

Legjobb robotcellás anyagmozgatási megoldások

A gyártás anyagmozgatási veszteségei ritkán egyetlen látványos hibából erednek. Inkább sok apró késésből állnak össze: a gép kezelőre vár, a kész alkatrész nem kerül időben a következő művelethez, a raklapozás eltérő minőségű, vagy az operátor túl sok időt tölt emeléssel és járkálással. A legjobb robotcellás anyagmozgatási megoldások ezeket a veszteségeket nem elszigetelt feladatként, hanem a teljes gyártási folyamat részeként kezelik.

Ipari környezetben nincs minden üzemre azonosan alkalmazható „legjobb robot”. A megfelelő megoldást az alkatrész geometriája, tömege, érkezési módja, a szükséges ciklusidő, a gépek rendelkezésre állása és a későbbi termékváltások egyaránt meghatározzák. A beruházás akkor termel üzleti eredményt, ha az anyagáramlás kiszámíthatóbbá válik, a berendezés üzemideje nő, és a rendszer hosszú távon is karbantartható marad.

Mitől jó egy robotcellás anyagmozgató rendszer?

Egy robotcella értékét nem kizárólag a robot sebessége adja. A robotkar csak egy eleme annak a rendszernek, amelyhez megfogó, adagolás, biztonságtechnika, érzékelők, szállítópályák, PLC-vezérlés, HMI és a termelőberendezéssel való kommunikáció is tartozik. Ha e részegységek között nincs megfelelő műszaki összhang, a gyors robot is gyakran várakozni fog.

A jó anyagmozgatási cella először stabil bemenetet kap. Tudnia kell, hogy honnan, milyen pozícióban és milyen tűréssel érkezik az alkatrész. Ezután biztonságosan, a kívánt fogási minőséggel mozgatja azt, majd visszaigazolja az átadás sikerét. A folyamat végén kezelhető módon továbbítja a kész terméket, a selejtet vagy az üres hordozót.

A cél nem feltétlenül a lehető legrövidebb robotmozgás. Egy néhány tizedmásodperccel hosszabb, de ismételhető és ütközésbiztos ciklus gyakran nagyobb éves teljesítményt biztosít, mint egy papíron gyorsabb, de érzékeny rendszer. A magas géprendelkezésre állás a cellatervezés, a villamos és mechanikai kivitelezés, valamint a programozás közös eredménye.

A legjobb robotcellás anyagmozgatási megoldások gyártási feladatonként

Gépkezelő robotcella CNC-hez, préshez vagy fröccsöntőhöz

A gépkiszolgálás az egyik leggyakoribb és legtöbb esetben jól automatizálható anyagmozgatási feladat. A robot felveszi a nyers munkadarabot, betölti a szerszámgépbe vagy gyártógépbe, majd a megmunkált darabot a megfelelő gyűjtőhelyre helyezi. A rendszer emellett elvégezhet pozicionálást, orientálást, fúvatást, jelölést vagy egyszerű minőségellenőrzést is.

Ennél a megoldásnál a robot nem önmagában növeli a teljesítményt, hanem azzal, hogy csökkenti a gép üresjáratát. A tervezés kulcskérdése, hogy a robotciklus elfér-e a gép főidejében. Ha igen, a kiszolgálás nem válik szűk keresztmetszetté. Ha nem, kétállásos megfogó, párhuzamosan működő adagolás vagy több gépet kiszolgáló cellakoncepció lehet indokolt.

Kisebb alkatrészeknél a gyors ciklus és a pontos felfekvés kritikus. Nehezebb munkadaraboknál a teherbírás mellett a megfogó merevsége, a biztonságos terhelésváltás és a padlóhoz vagy állványhoz való rögzítés kap nagyobb szerepet.

Raklapozó és depalettázó cella

A késztermékek dobozba, ládába vagy raklapra rendezése fizikailag megterhelő, ismétlődő munka. Egy palettázó robotcella stabil rétegrendet, ellenőrzött raklapmagasságot és követhető készáru-áramlást ad. Depalettázásnál a feladat fordított, de műszakilag sokszor összetettebb: a robotnak változó rétegekhez, csomagolási állapotokhoz és esetenként rendezetlen érkezéshez kell alkalmazkodnia.

A megfogó kiválasztása itt meghatározó. Vákuumos megoldás jól működhet sík, zárt kartondobozoknál, de porózus, sérült vagy változó felületű csomagolásnál nem mindig ez a legbiztosabb választás. Mechanikus, villás vagy kombinált megfogó nagyobb üzembiztonságot adhat, ugyanakkor több helyet igényelhet és a csomagolást is másképp terheli.

Raklapozásnál a rendelkezésre álló alapterületet sem szabad utólagos részletnek tekinteni. A raklapbe- és -kihordás, a köztes tárolás, a fóliázás, a címkézés és a targoncás közlekedés együtt határozza meg, hogy a cella valóban felgyorsítja-e a logisztikát.

Bin picking és kamerás alkatrészfelvétel

Ömlesztve érkező, különböző pozícióban fekvő alkatrészeknél a hagyományos adagoló gyakran drága, helyigényes vagy nem elég rugalmas. Ilyenkor a 2D vagy 3D kamerarendszerrel támogatott robotcellák jelenthetnek megoldást. A látórendszer azonosítja az alkatrész helyzetét, a robot pedig a felvehető darabokat választja ki a ládából vagy tálcából.

Ez különösen előnyös lehet kovácsolt, öntött, préselt vagy vegyesen érkező fémalkatrészeknél. A technológia azonban nem helyettesíti a jó előkészítést. A kamera látómezejét, a megvilágítást, az alkatrészek egymásra fekvését, a felület tükröződését és a megfogási pontokat már a koncepció szintjén vizsgálni kell.

A bin picking akkor jó beruházás, ha a termékváltozatok száma, az adagolási bizonytalanság vagy az átállási igény valóban indokolja. Egyszerű, nagy darabszámú és mindig azonos orientációban érkező termékhez a mechanikus adagolás gyakran olcsóbb, gyorsabb és kiszámíthatóbb választás.

Kollaboratív robotcella kis helyen és változó feladatokra

A kollaboratív robotok előnye nem az, hogy minden helyzetben kiváltják a hagyományos ipari robotokat. Erősségük a gyors telepíthetőség, a kompakt elhelyezés és az emberrel közös munkatér lehetősége. Kisebb terhelésekhez, gyakori termékváltáshoz, tesztelési, szerelési vagy gépkiszolgálási feladatokhoz különösen jó kiindulópontot adhatnak.

A kollaboratív üzem azonban nem automatikusan biztonságos. A megfogó, az alkatrész élei, a mozgási sebesség, a szerszámgép veszélyterei és a cella teljes működése kockázatértékelést igényel. Sok esetben a megfelelő kompromisszum egy részben bekerített, biztonsági érzékelőkkel felügyelt megoldás, amely gyorsabb üzemet tesz lehetővé, miközben megőrzi a hozzáférhetőséget.

A megfogó és az adagolás gyakran fontosabb, mint a robot típusa

Az anyagmozgatási cellák egyik leggyakoribb hibája, hogy a kiválasztás a robotmárkával kezdődik. Valójában az első műszaki kérdés az: hogyan lehet az adott alkatrészt minden ciklusban megbízhatóan megfogni? A felület, a sorja, az olajosság, a hőmérséklet, a tömegeloszlás és a pozicionálási tűrés mind hatással van a megfogási koncepcióra.

Pneumatikus, elektromos, vákuumos, mágneses vagy egyedi alakzáró megfogó között nem ízlés alapján érdemes választani. Egy olajos forgácsolt fémalkatrészhez például a vákuum nem mindig ad megfelelő biztonságot, míg a mágneses megfogásnál figyelni kell a leválasztásra és a mágneses forgácsra. Egy jól megtervezett egyedi megfogó növelheti a ciklusbiztonságot, csökkentheti a selejtet és megkönnyítheti az átállást.

Ugyanez igaz az adagolásra. A tálcás, rekeszes, szalagos, vibrációs vagy ládás betáplálás nem kiegészítő elem, hanem a cella ritmusának alapja. A robot csak azt a stabilitást tudja továbbvinni, amelyet az anyagellátás biztosít.

Tervezési kérdések, amelyek a megtérülést eldöntik

A műszaki koncepció kialakítása előtt pontosítani kell a tényleges gyártási adatokat. Nem elegendő az átlagos darabszám vagy az elméleti ciklusidő. A tervezéshez szükség van a műszakszámra, a termékváltások gyakoriságára, a selejtarányra, a gépállások okaira, a rendelkezésre álló alapterületre és az operátori beavatkozásokra is.

A legfontosabb kérdések közé tartozik a termékportfólió várható változása. Egyetlen cikkszámra optimalizált cella kedvező beruházási költséggel készülhet, de későbbi bővítése korlátozott lehet. Több termékváltozat kezelésére alkalmas rendszer kezdetben összetettebb, viszont csökkentheti a jövőbeli átépítések kockázatát.

A karbantarthatóság szintén beruházási szempont. A hozzáférhető érzékelők, egyértelmű hibajelzések, gyorsan cserélhető kopóelemek és megfelelően strukturált HMI-képernyők lerövidítik a hibaelhárítást. Az üzem számára az a jó robotcella, amelynél a műszakvezető és a karbantartó egyaránt gyorsan felismeri, mi történt, és milyen beavatkozás szükséges.

A kivitelezés minősége az üzembe helyezés után mutatkozik meg

Egy anyagmozgatási rendszer csak akkor válik termelési eszközzé, ha a mechanika, a vezérlés, a robotprogram és a gyártógép kapcsolata együtt működik. Ezért a felméréstől a tervezésen és gyártáson át a telepítésig egységes mérnöki felelősségre van szükség.

A Robolution projektalapon tervezi és valósítja meg robotcellás automatizálási rendszereit: a gyártási feladat, a ciklusidő és az üzemi környezet alapján alakítja ki a megfelelő cellakoncepciót, majd a programozást, a telepítést és az oktatást is a megoldás részévé teszi. Ez a szemlélet különösen akkor értékes, amikor a cél nem egy robot beszerzése, hanem egy tartósan működő gyártási folyamat kialakítása.

A következő beruházási döntés előtt érdemes a jelenlegi anyagáramlást nemcsak a gép mellett, hanem a teljes műszak során megfigyelni. Ahol az alkatrész vár, az operátor emel, vagy a gép anyagra vár, ott rendszerint jól meghatározható automatizálási lehetőség található.

Gyártásautomatizálás munkaerőhiány kezelésére
Kategória nélküli

Gyártásautomatizálás munkaerőhiány kezelésére

A nyitott műszakok, a nehezen betölthető operátori pozíciók és a túlórára épülő termelés nem átmeneti szervezési hibák. Egy ipari üzemben ezek közvetlenül korlátozzák a kibocsátást, növelik a selejt kockázatát és kiszámíthatatlanná teszik a szállítást. A gyártásautomatizálás munkaerőhiány kezelésére ipari üzemekben akkor működik eredményesen, ha nem pusztán egy munkaállomás emberi jelenlétét váltja ki, hanem a teljes folyamat kapacitását, minőségét és rendelkezésre állását rendezi újra.

A cél nem az, hogy minden kézi feladatot robotra bízzunk. A cél az, hogy a rendelkezésre álló szakképzett munkaerő ott dolgozzon, ahol döntésre, beavatkozásra, finombeállításra és fejlesztési tudásra van szükség. Az ismétlődő, fizikailag megterhelő, pontos ciklusidőt igénylő műveleteket pedig egy erre tervezett robotcella vagy célgép végezze el stabilan, műszakról műszakra.

A munkaerőhiány valójában kapacitásprobléma

Sok üzem elsőként toborzási kérdésként kezeli a munkaerőhiányt. Ez rövid távon indokolt lehet, de a probléma gyakran mélyebben van: az értékes szakemberek idejét egyszerű anyagmozgatás, gépkiszolgálás, csomagolás, adagolás vagy monoton összeszerelés köti le. Ha egy kulcsember kiesik, a termelés nem azért lassul le, mert nincs elég létszám a vállalatnál, hanem mert egyetlen manuális pozíció köré épült a folyamat.

Az automatizálás ebben a helyzetben kapacitást szabadít fel. Egy robot nem helyettesíti a technológiai tudást, de átveszi azokat a feladatokat, amelyeknél a ciklusidő, az ismételhetőség és a munkadarab-kezelés fontosabb, mint az emberi mérlegelés. Így a tapasztalt operátor vagy beállító több gépet felügyelhet, minőségellenőrzést végezhet, szerszámcserét koordinálhat, illetve gyorsabban reagálhat a valódi rendellenességekre.

A legnagyobb üzemi előny sokszor nem a közvetlen létszámmegtakarítás. Hanem az, hogy a termelési terv többé nem egy-két nehezen pótolható ember jelenlététől függ. Ez különösen többműszakos, rövid határidejű vagy szezonálisan ingadozó gyártásnál jelent versenyelőnyt.

Mely folyamatok alkalmasak elsőként automatizálásra?

Nem minden folyamatot érdemes azonos módon automatizálni. Jó kiindulópontot adnak azok a műveletek, amelyek ismétlődők, jól definiálhatók, stabil munkadarab-geometriával és mérhető minőségi elvárásokkal rendelkeznek. Ilyen lehet például a gépkiszolgálás, a palettázás, a hegesztés, a ragasztás, a csavarozás, a sorjázás, az anyagmozgatás vagy az alkatrészek válogatása és ellenőrzése.

A döntésnél nem elég azt kérdezni, hány ember dolgozik az adott állomáson. Vizsgálni kell a teljes veszteséget: mekkora a várakozási idő, hányszor áll meg a gép kiszolgáló hiánya miatt, mennyi a betanítási igény, mennyi selejt keletkezik fáradásból vagy figyelmetlenségből, és mennyire kiszámítható a ciklusidő. Egyetlen automatizált gépkiszolgáló állomás is jelentős hatással lehet a teljes gyártósor teljesítményére, ha korábban ez volt a szűk keresztmetszet.

A munkadarab és a technológia változékonysága ugyanakkor valódi mérnöki kérdés. Gyakori termékváltás, bizonytalan alkatrészpozíció vagy változó alapanyag esetén nem feltétlenül egy egyszerű standard cella a helyes válasz. Szükség lehet látásrendszerre, egyedi megfogóra, rugalmas készülékezésre, receptkezelésre vagy egyedi célgépre. Az automatizálás megtérülése ilyenkor is kedvező lehet, de csak akkor, ha a rendszer a valós termelési varianciára készül fel.

Robotcella, kollaboratív robot vagy célgép?

A megfelelő technológia kiválasztása nem márkapreferencia, hanem feladatfüggő döntés. Nagy sebesség, nagy teherbírás vagy hegesztési, megmunkálási környezet esetén a hagyományos ipari robotcella adja a szükséges teljesítményt és biztonságot. Megfelelő védőkerítéssel, biztonsági vezérléssel és alkatrészellátással ez a megoldás magas rendelkezésre állásra tervezhető.

A kollaboratív robot előnye ott jelentkezik, ahol a közös munkatér, a kisebb helyigény vagy a gyakori átállás fontos. Nem minden feladatra gyorsabb és nem minden környezetben szünteti meg a biztonsági kiegészítők igényét, de jól megválasztott alkalmazásban hatékonyan tehermentesítheti az operátorokat.

Az egyedi célgép akkor lehet célszerű, ha a művelet erősen kötött, nagy darabszámú és rövid, stabil ciklusidőt követel. Egy célgépes megoldás rendszerint nagy teljesítményt nyújt, de kevésbé rugalmas termékváltásnál. Ezért a beruházási döntés előtt a várható termékmixet és annak változását is számszerűsíteni kell.

A gyártásautomatizálás munkaerőhiány kezelésére nem egyenlő egy robot megvásárlásával

A leggyakoribb hiba, amikor a vállalat egy robotot próbál egy meglévő, rendezetlen kézi folyamat mellé állítani. Ha az alkatrészellátás ingadozó, a készülék pontatlan, a szerszámkopás nincs kézben tartva vagy a ciklus előtti és utáni műveletek továbbra is manuális várakozást okoznak, a robot sem fogja megoldani a kapacitásgondot.

Egy jól kivitelezett projekt ezért a felméréssel indul. Meg kell érteni a jelenlegi ciklusidőt, a műszakrendet, a termékváltozatokat, a selejt okait, a rendelkezésre álló alapterületet, az anyagáramlást és a karbantartási lehetőségeket. Ebből készülhet olyan cellakoncepció, amelyben a robot, a megfogó, a biztonságtechnika, a készülékek, a PLC-vezérlés és a HMI kezelőfelület egy rendszerként működik.

A rendszerintegráció minősége itt döntő. A mechanikai konstrukciónak, a villamos tervezésnek, a robotprogramnak és a vezérlőszoftvernek nem különálló szállítási tételeknek, hanem egy közös üzemi célnak kell megfelelniük. A magas géprendelkezésre állás nem egy utólag hozzáadott szolgáltatás, hanem már a konstrukcióban eldől: hozzáférhető-e a karbantartási pont, gyorsan cserélhető-e a kopóalkatrész, egyértelműek-e a hibajelzések, és visszaállítható-e a termelés egy rendellenesség után.

A megtérülést a teljes üzemi hatás alapján kell mérni

A beruházás értékelésénél a közvetlen munkaerőköltség csak az egyik tényező. Számításba kell venni a nagyobb gépkihasználást, az elkerült állásidőt, a stabilabb ciklusidőt, a minőségi ingadozás csökkenését, a kisebb betanítási terhet és az üzembiztosabb többműszakos működést is. Ha egy automata rendszer a meglévő gépparkból több jó darabot hoz ki, a hatása a teljes termelési költségre gyakran nagyobb, mint amit egyetlen munkakör bérköltsége mutat.

Érdemes külön kezelni a beruházási és az üzemeltetési oldalt. Az olcsóbb induló megoldás nem feltétlenül a gazdaságosabb, ha gyakori beavatkozást, nehézkes átállást vagy hosszú hibaelhárítást okoz. A prémium kivitelezés értéke akkor látszik igazán, amikor a cellának nem bemutatón, hanem folyamatos üzemben kell teljesítenie.

A megtérüléshez mérhető célokat kell rendelni: hány gépállási perc szüntethető meg műszakonként, mennyivel nő a nettó rendelkezésre állás, milyen selejtarány-csökkenés várható, és hány munkatárs szabadítható fel magasabb hozzáadott értékű feladatra. Ezekből olyan üzleti döntés születhet, amelyet a termelés, a műszak, a pénzügy és a karbantartás is azonos alapon értelmez.

Az üzembe helyezés után kezdődik a tartós eredmény

Egy automatizált cella csak akkor kezeli hosszú távon a munkaerőhiányt, ha az üzem saját csapata magabiztosan tudja használni és fenntartani. Az operátori, karbantartói és technológusi oktatás ezért nem formális projektzáró feladat. A kezelőknek érteniük kell az indítást, a termékváltást és az alapvető hibaüzeneteket, a karbantartásnak pedig tudnia kell, mely ellenőrzések előzik meg a váratlan leállást.

A termelés első heteiben szerzett tapasztalatok különösen értékesek. Ilyenkor derül ki, hol kell finomítani a megfogón, a betápláláson, a kezelői képernyőn vagy a program logikáján. A Robolution szemléletében a tervezés, a gyártás, a telepítés, a robot- és PLC-programozás, valamint az oktatás egy megvalósítási lánc része. Ez ad alapot a rövidebb bevezetéshez és a hosszú távon fenntartható működéshez.

A munkaerőhiányra adott jó válasz nem az, hogy az üzem kevesebb emberrel próbál ugyanúgy működni. Az a cél, hogy a gyártás kevésbé függjön a repetitív kézi munkától, miközben a szakemberek tudása ott hasznosul, ahol valóban értéket teremt. Egy jól megtervezett automatizálási projekt ehhez nem ígéretet, hanem mérhetően stabilabb termelési képességet ad.

Ipari robot képzés vállalatoknak a stabil üzemért
Kategória nélküli

Ipari robot képzés vállalatoknak a stabil üzemért

Egy új robotcella átadásakor nem a robot mozgása jelenti az utolsó mérföldkövet, hanem az a pillanat, amikor a műszak önállóan, biztonságosan és kiszámíthatóan tudja üzemeltetni. Az ipari robot képzés vállalatoknak ezért nem kiegészítő szolgáltatás, hanem a beruházás rendelkezésre állásának egyik feltétele. Ha a kezelő bizonytalan egy hibaüzenetnél, a karbantartó nem ismeri a visszaállítási folyamatot, vagy a mérnök nem tudja ellenőrzötten módosítani a programot, a technológia értéke rövid idő alatt csökken.

A jó képzés nem általános robotikai ismertető. A vállalat konkrét gyártási feladatára, az adott robotcellára, a kapcsolódó biztonsági rendszerre és a napi üzemi szerepkörökre épül. Ez teszi lehetővé, hogy a robot a tervezett ciklusidővel, stabil minőségben és felesleges külső beavatkozások nélkül termeljen.

Mit ad az ipari robot képzés vállalatoknak?

A képzés elsődleges eredménye az önállóbb üzemeltetés. A kezelőnek tudnia kell, mit ellenőrizhet a saját hatáskörében, hogyan indíthatja újra szabályosan a ciklust, és mikor kell karbantartót vagy automatizálási szakembert bevonni. Ez csökkenti a bizonytalanságból eredő állásidőt, miközben a biztonsági szabályok sem sérülnek.

A karbantartási csapat számára más mélységű tudás szükséges. Számukra a hibakeresési logika, a perifériák ellenőrzése, a pneumatikus és elektromos jelek értelmezése, valamint a robot és a PLC közötti kapcsolat átlátása a lényeges. Nem minden hiba robotprogramozási probléma: gyakran egy érzékelő, egy megfogó, egy alkatrészpozíció vagy egy biztonsági kör jelzi, hogy a folyamat eltért a normál működéstől.

A folyamat- és automatizálási mérnökök képzésének célja már a fejlesztési tartalékok felismerése is. Egy programparaméter, egy termékváltási beállítás vagy egy pályakorrekció módosítása jelentős hatással lehet a ciklusidőre és a selejtaránya. Itt azonban a gyors beavatkozás önmagában nem előny. A változtatásokat ellenőrzött jogosultsággal, dokumentáltan és a munkavédelmi feltételek betartásával kell végrehajtani.

A szerepkörökhöz igazított tudás a kulcs

Egyetlen, minden résztvevőnek azonos oktatási anyag ritkán ad jó eredményt. A robotcella körül dolgozó munkatársak eltérő döntéseket hoznak, ezért eltérő kompetenciákra van szükségük. A képzés akkor hatékony, ha az üzemeltető, a karbantartó és a mérnök pontosan érti a saját feladatának határát, valamint azt is, mikor kell továbblépnie a következő kompetenciaszintre.

Kezelői képzés: szabályos napi működés

A kezelői oktatás középpontjában az indítás, leállítás, termékváltás, alapvető állapotellenőrzés és a gyakori üzemzavarok kezelése áll. Fontos, hogy a kezelő ne próbáljon meg biztonsági funkciókat megkerülni azért, hogy néhány percet nyerjen. A helyes eljárás gyorsabb is, mert megelőzi a rossz újraindításból, ütközésből vagy hibás termékpozicionálásból adódó hosszabb kiesést.

A gyakorlásnak valós gyártási helyzeteket kell modelleznie. Ilyen lehet az alkatrész hiánya, a megfogó hibás visszajelzése, a nem megfelelő pozícióban érkező munkadarab vagy egy ciklus közben fellépő jelhiány. A cél nem az, hogy a kezelő programozóvá váljon, hanem hogy fegyelmezetten, gyorsan és a kompetenciáján belül cselekedjen.

Karbantartói képzés: hibaelhárítás rendszerben

A karbantartó akkor tud rövid állásidőt elérni, ha nem elszigetelt hibakódként kezeli a problémát. Ismernie kell a cella folyamatát: mi a robot feladata, milyen feltételek mellett kap ciklusengedélyt, hogyan kapcsolódik hozzá a szállítópálya, a hegesztőberendezés, a kamera, a szerszám vagy a megfogó.

A képzésben ezért kiemelt helyet kap a diagnosztikai képernyők használata, a biztonságos kézi üzem, a referenciapontok ellenőrzése, valamint a mechanikai és elektromos alapellenőrzések sorrendje. A visszatérő hibákat érdemes üzemi tapasztalatként rögzíteni. Így egy későbbi műszakban nem nulláról indul a hibakeresés, hanem bevált eljárás szerint történik.

Mérnöki képzés: kontrollált változtatások

A mérnöki szintű oktatás kiterjedhet a robotprogram struktúrájára, a koordinátarendszerekre, a termékprogramokra, a kommunikációs jelekre és a PLC-logikával való együttműködésre. A cél nem feltétlenül az, hogy a gyártóvállalat minden fejlesztést házon belül végezzen. Sok esetben célszerű a nagyobb módosításokat rendszerintegrátorra bízni, különösen akkor, ha a biztonsági funkciókhoz, a cikluslogikához vagy több berendezés összehangolásához kell hozzányúlni.

A belső mérnöki tudás ugyanakkor felgyorsítja a döntéseket. A vállalat pontosabban tudja megfogalmazni a fejlesztési igényt, fel tudja mérni egy módosítás kockázatát, és partnerével hatékonyabban tud együtt dolgozni.

A saját robotcellán végzett gyakorlás előnye

Egy általános tantermi képzés hasznos alapokat adhat, de nem helyettesíti a saját termelési környezetben végzett gyakorlást. Az üzemi robotcella eltérő lehet a robot típusa, a végszerszám, a védőkerítés, a biztonsági PLC, a kezelői felület és a gyártott termék szempontjából is. A munkatársaknak azt a rendszert kell magabiztosan kezelniük, amelyik a következő műszakban ténylegesen termel.

Ez különösen lényeges összetett celláknál. Egy palettázó, hegesztő, gépkiszolgáló vagy kamerás minőségellenőrzéssel kiegészített rendszer működése csak a kapcsolódó technológiával együtt érthető. A képzésnek ezért a teljes folyamatot kell bemutatnia, nem kizárólag a robotvezérlő menüit.

Oktató robotcella akkor lehet jó választás, ha a vállalat új munkatársakat készít fel, több telephely számára épít belső kompetenciát, vagy a termelés leállítása nélkül kíván gyakorlati oktatást szervezni. A tanulók biztonságos környezetben sajátíthatják el a kezelési és programozási alapokat, mielőtt éles rendszeren dolgoznának. Ennek korlátja, hogy az oktatócella nem ad vissza minden egyedi üzemi helyzetet, ezért az átadás előtti vagy utáni helyszíni gyakorlás továbbra is szükséges.

Mikor érdemes elkezdeni a képzést?

A képzés tervezését már a robotcella megvalósítása során érdemes elkezdeni. Ha csak az üzembe helyezés utolsó napjaiban derül ki, hogy nincs kijelölt kezelő, karbantartó vagy műszaki felelős, az átadás elhúzódhat. A résztvevőknek már a próbaüzem idején találkozniuk kell a valós ciklusokkal, a termékváltással és a tipikus rendellenességekkel.

A legjobb megközelítés a több lépcsős tudásátadás. Először a rendszer működési elveit és biztonsági szabályait kell tisztázni, majd következhet a gyakorlati kezelői és karbantartói oktatás. A termelés indulása után célzott ismétlésre is szükség lehet, mert a napi használat során olyan kérdések merülnek fel, amelyek a kezdeti oktatáson még nem voltak láthatók.

A Robolution projektalapú megközelítésében a képzés a tervezéstől az üzembe helyezésig tartó megvalósítás természetes része. A rendszer akkor tekinthető valóban átadottnak, amikor a megrendelő csapata nemcsak használni tudja, hanem üzemszerűen fenn is tudja tartani a működését.

Hogyan mérhető a képzés üzemi eredménye?

A részvételi lista nem mutatja meg, hogy a tudás használható-e. A képzés hatását inkább a termelési adatok és az üzemi viselkedés jelzi. Érdemes követni, mennyi idő alatt áll helyre a cella egy gyakori hiba után, hány eset igényel külső támogatást, milyen gyakran fordul elő kezelői hiba, és hogyan alakul a tervezett ciklusidő.

A mérésnél figyelni kell az összefüggésekre. Egy alacsonyabb hibaszám nem mindig jelent jobb felkészültséget, ha közben a kezelők minden kisebb eltérésnél leállítják a rendszert és külső segítséget kérnek. Ugyanígy a gyors újraindítás sem jó teljesítmény, ha az a biztonsági előírások megkerülésével történik. A cél a biztonságos, szabályos és ismételhető helyreállítás.

Az oktatási anyagokat célszerű a gyártással együtt karbantartani. Új termék, módosított megfogó, frissített program vagy átalakított anyagáramlás esetén a munkautasításokat és a képzési tartalmat is hozzá kell igazítani. Így a tudás nem a projektátadáskor lezárt dokumentum marad, hanem a magas rendelkezésre állás egyik működő eszköze.

A robotcella hosszú távú értékét végül nem csak a beépített technológia határozza meg, hanem az a csapat is, amelyik nap mint nap működteti. Tegyenek együtt lépést egy olyan képzési rendszer felé, amely a gyártás valós helyzeteire készíti fel az embereket, és a robotizálási beruházást mérhető üzemi eredménnyé alakítja.

Mennyibe kerül egy robotcella? Ár és megtérülés
Kategória nélküli

Mennyibe kerül egy robotcella? Ár és megtérülés

Egy gyártósori munkaállomás kiesése, a növekvő selejt vagy a betölthetetlen műszak nem elméleti probléma, hanem közvetlen kapacitás- és eredménykockázat. Amikor felmerül a kérdés, hogy mennyibe kerül egy robotcella, nem egy katalógusárra, hanem egy adott feladatra kialakított, biztonságosan és tartósan üzemeltethető termelési rendszer költségére kell választ adni. A robot maga csak egy eleme a beruházásnak.

Egy egyszerűbb, együttműködő robottal kialakított kiszolgáló cella jellemzően nettó 45 000-90 000 eurós nagyságrendből indulhat. Egy hagyományos ipari robotos gépkiszolgáló, anyagmozgató vagy palettázó rendszer tipikusan 80 000-180 000 euró közé esik. Hegesztési, szerelési, mérési vagy többállomásos gyártási feladatnál a beruházás gyakran 120 000-300 000 euró, összetett célgép- és gyártósori integrációknál pedig ezt jelentősen meghaladhatja.

Ezek irányadó, nettó összegek. A pontos ár a ciklusidőből, a termékvariánsokból, a megfogási feladatból, a biztonsági követelményekből, az üzem környezetéből és az elvárt rendelkezésre állásból áll össze. A helyes kérdés ezért nem kizárólag az, hogy mennyi egy robotcella ára, hanem az is, hogy milyen termelési veszteséget szüntet meg, és mennyi idő alatt termeli vissza a beruházást.

Mennyibe kerül egy robotcella a gyakorlatban?

A robotcella árát célszerű teljes rendszerárként kezelni. Egy ipari robot vagy kollaboratív robot önmagában még nem old meg gyártási feladatot: szüksége van a munkadarab megbízható kezelésére, a folyamathoz illesztett programra, biztonsági koncepcióra, vezérlési kapcsolatokra és validált üzembe helyezésre.

Egy alapanyag-betöltő cella például lehet viszonylag kompakt, ha a munkadarab pozíciója mindig azonos, a gép interfésze rendelkezésre áll, és nincs szükség összetett minőségellenőrzésre. Ugyanez a feladat jelentősen drágábbá válik, ha ömlesztett alkatrészekből kell válogatni, több terméktípust kell kezelni, pontos tájolás szükséges, vagy a robotnak régebbi géphez kell kapcsolódnia.

Az árkülönbséget nem feltétlenül a nagyobb robot okozza. Gyakran a perifériák, az egyedi megfogó, a biztonságtechnika, a munkadarab-azonosítás és a meglévő gyártóberendezésekkel való kommunikáció határozza meg a projekt költségét.

Irányadó beruházási kategóriák

Egy egyszerű kollaboratív robotcella akkor lehet gazdaságos választás, ha a folyamat kis erőigényű, a ciklusidő nem extrém rövid, és az ember-robot együttműködés valódi üzemi előnyt hoz. Ilyen lehet bizonyos csavarozási, csomagolási, adagolási vagy gépkiszolgálási feladat.

A kerítéssel, biztonsági ajtókkal vagy fényfüggönnyel védett ipari robotcella gyorsabb mozgást, nagyobb hasznos terhet és stabilabb teljesítményt adhat. Ez a megoldás jellemzően indokolt CNC-gépkiszolgálásnál, hegesztésnél, palettázásnál, préskiszolgálásnál vagy nagyobb tömegű alkatrészek kezelésénél.

Az egyedi célgéppel összekapcsolt cellák árát elsősorban a technológiai folyamat bonyolultsága befolyásolja. Ha a robot mellett pozicionálás, préselés, csavarozás, kamerás ellenőrzés, jelölés, mérés vagy szivárgásvizsgálat is szükséges, a rendszer már nem csupán anyagmozgatást végez, hanem komplett gyártási vagy összeszerelési állomássá válik.

Miből áll össze a robotcella ára?

A költségvetésben a robotkar és a vezérlő általában jól azonosítható tétel, de egy megbízható ipari rendszer teljes költsége ennél szélesebb. A következő elemeket kell a beruházás részeként értelmezni:

  • robot, vezérlő, tengelybővítések és szükség esetén lineáris pálya vagy pozicionáló;
  • megfogó, szerszám, szerszámcserélő, szenzorok és kamerarendszer;
  • biztonsági kerítés, fényfüggöny, biztonsági PLC, reteszelt ajtók és kockázatértékelés;
  • villamos tervezés, kapcsolószekrény, pneumatikus rendszer és a gépkommunikáció;
  • robotprogramozás, PLC- és HMI-programozás, tesztelés, telepítés és termelési felfutás;
  • kezelői és karbantartói oktatás, dokumentáció, tartalékalkatrész-stratégia és támogatás.

Ezek közül az egyedi megfogó az egyik leginkább alulbecsült tétel. A megfogónak nem elég felemelnie az alkatrészt: biztosítania kell a helyes pozíciót, kezelnie kell a tűréseket, el kell viselnie a ciklusszámot, és hibahelyzetben sem okozhat terméksérülést vagy üzemzavart. Nagy varianciájú termékpalettánál gyakran több megfogópofa, szerszámcserélő vagy intelligens érzékelés szükséges.

A biztonságtechnikán sem érdemes kizárólag költségoldali tételként gondolkodni. A jól kialakított biztonsági zóna rövidítheti a beavatkozások idejét, világossá teszi az újraindítási folyamatot, és segít elkerülni, hogy egy kisebb kezelői hiba hosszabb leállást okozzon.

Mi drágítja meg leginkább a beruházást?

A rövid ciklusidő általában magasabb műszaki igényt jelent. Ha a robotnak néhány másodpercen belül fel kell vennie, ellenőriznie, behelyeznie és el kell engednie egy alkatrészt, a mozgástervezés, a megfogó és a perifériák pontossága is kritikus lesz. Nem mindig a leggyorsabb robot a leggazdaságosabb, de a valós termelési célhoz igazított ciklusidő nélkül nem számolható korrektül a kapacitás.

A termékválaszték szintén meghatározó. Egyetlen, stabil geometriájú munkadarabra optimalizált cella kedvezőbb áron építhető, mint egy olyan rendszer, amely tíz-húsz cikkszámot, eltérő méreteket és gyakori átállást kezel. Utóbbi esetben a gyors átállíthatóság, a receptkezelés és a hibabiztos munkadarab-azonosítás a beruházás értékes, de költségnövelő része.

Költséget emelhet a meglévő géppark állapota is. Egy korszerű CNC-gép vagy gyártóberendezés dokumentált interfészekkel általában gyorsabban integrálható. Régebbi gépeknél gyakran külön jeleket, mechanikai átalakításokat, kiegészítő érzékelőket vagy egyedi biztonsági megoldásokat kell kialakítani.

Az olcsóbb cella nem mindig a kisebb kockázat

Egy alacsony belépőárú ajánlat első pillantásra kedvező lehet, de érdemes pontosan tisztázni a műszaki tartalmat. Tartalmazza-e a helyszíni telepítést? Ki végzi a termékek próbagyártását? Milyen feltételekkel történik az átvétel? Rendelkezésre áll-e részletes elektromos dokumentáció, kezelői útmutató és oktatás? Mekkora reakcióidő várható támogatási igény esetén?

A hiányos specifikációból később pótmunkák, hosszabb felfutás vagy a kezelőszemélyzet számára nehezen használható rendszer keletkezhet. Ipari automatizálásnál a beruházás értéke nem kizárólag a telepítés napján mérhető, hanem a következő évek stabil ciklusszámában, minőségében és karbantarthatóságában.

A standardizált építőelemekre épülő, de a konkrét feladatra tervezett robotcella általában jó egyensúlyt ad a költség, a kivitelezési idő és az üzembiztosság között. Ez különösen akkor fontos, ha a gyártóvállalatnak nincs lehetősége hónapokig kísérletezni a termelésből kivont területen.

Hogyan számolható a megtérülés?

A megtérülést nem szabad csak egy kiváltott operátor éves bérköltségével összevetni. A robotcella üzleti hatása több tényezőből áll: a többműszakos működésből, a ciklusidő stabilitásából, a selejt csökkenéséből, a gépkihasználtság javulásából és abból, hogy a szűk keresztmetszetet jelentő munkatársak magasabb hozzáadott értékű feladatra csoportosíthatók át.

Egy jó előzetes kalkulációban szerepel a jelenlegi darabszám, a tényleges ciklusidő, a selejtarány, a leállások oka és időtartama, a munkaerőigény, valamint a tervezett termelési volumen. Érdemes azt is vizsgálni, hogy a robotcella hány órát tud ténylegesen termelni műszakonként. A névleges kapacitás és a valós rendelkezésre állás között jelentős különbség lehet.

Sok projektben a 18-36 hónapos megtérülés reális cél, de ezt nem lehet felelősen előre kijelenteni a folyamat részletes felmérése nélkül. Alacsony darabszámnál vagy gyakran változó termékeknél más automatizálási koncepció lehet célszerű, mint egy nagy sorozatú, stabil gyártásnál.

Milyen információ kell a pontos ajánlathoz?

A megalapozott ajánlat alapja a feladat tiszta leírása. Hasznos kiindulópont a munkadarab rajza vagy mintadarabja, a kívánt ciklusidő, az éves volumen, a termékváltozatok száma, a meglévő gépek adatai és a rendelkezésre álló alapterület. Ugyanilyen fontos megérteni, milyen hibákat kell kiszűrni, mikor szükséges emberi beavatkozás, és milyen üzemeltetési tudás áll rendelkezésre a gyárban.

A helyszíni felmérés során gyakran derül ki, hogy egy kisebb elrendezési módosítás, az alapanyag-előkészítés javítása vagy egy szabványosított készülék többet csökkent a teljes költségen, mint a robot típusán történő spórolás. A Robolution szemléletében a cél nem egy önmagában látványos robot telepítése, hanem egy olyan rendszer kialakítása, amely a tervezéstől az üzembe helyezésen át a napi termelésig mérhetően támogatja a gyártást.

A jó robotcella ára tehát nem egyetlen szám. Annak a műszaki megoldásnak az ára, amely a kívánt darabszámot, minőséget és rendelkezésre állást kiszámíthatóan biztosítja. Ha a feladat pontosan körülhatárolható, a beruházás is átláthatóvá válik – és a döntés nem a legolcsóbb robotról, hanem a versenyképesebb termelésről szól.

Milyen robotcella kell hegesztéshez az üzemben?
Kategória nélküli

Milyen robotcella kell hegesztéshez az üzemben?

Egy hegesztőrobot önmagában nem oldja meg a kapacitás- vagy minőségi problémát. Ha a munkadarab pozicionálása pontatlan, a varrat előkészítése változó, vagy a kiszolgálás lassú, a robot csak gyorsabban teszi láthatóvá a folyamat hibáit. Ezért a kérdés nem pusztán az, hogy milyen robotot érdemes választani, hanem az is, milyen robotcella kell hegesztéshez az adott gyártási feladatra.

A jól megtervezett hegesztőrobot-cella a hegesztési technológiát, a készülékezést, az anyagmozgatást, a biztonságtechnikát és a vezérlést egyetlen üzembiztos rendszerként kezeli. A cél nem a hegesztő szakember kiváltása minden esetben, hanem az ismétlődő varratok stabil minőségének, a kiszámítható ciklusidőnek és a magas géprendelkezésre állásnak a megteremtése.

Milyen robotcella kell hegesztéshez? A feladat határozza meg

Az első tervezési adat nem a robot márkája vagy teherbírása, hanem a gyártandó termékcsalád. Más cellát igényel egy azonos geometriájú, nagy sorozatban gyártott acélszerkezet, mint egy gyakran változó, kis sorozatú termékpaletta. A döntést a munkadarab mérete, tömege, a varratok száma és elhelyezkedése, a szükséges hegesztési eljárás, valamint a kívánt darabszám együtt adja ki.

Nagy darabszám és kevés termékváltozat esetén általában fix készülékes, automatikus vagy félautomatikus kiszolgálású standard cella adja a legjobb eredményt. Itt a rövid ciklusidő, a gyors munkadarabcsere és az állandó robotpálya hozza meg a beruházás értékét. Gyakran változó termékeknél a rugalmas befogás, a gyors készülékcsere, az egyszerűen kiválasztható programok és szükség esetén a varratkövetés kerül előtérbe.

A beruházási döntésnél nem egyetlen ideális darabra, hanem a reálisan várható termékmixre kell méretezni. Egy túl szűken kialakított cella gyorsan korlátozó tényezővé válhat, a szükségtelenül nagy és bonyolult rendszer viszont növeli a kezdeti költséget és az üzemeltetési igényt. A megfelelő megoldás a gyártási tervhez illesztett kompromisszum, nem katalógusadatok összehasonlítása.

A hegesztési technológia szabja meg a cella alapjait

MIG/MAG hegesztésnél a robot mellett az áramforrás, a huzalelőtolás, a hegesztőpisztoly, a füstelszívás és a fröcskölés kezelése is a rendszer része. A pisztoly geometriája és hűtése meghatározza, hogy a robot milyen szögekben és milyen mélyen fér hozzá a varratokhoz. Nagy teljesítmény vagy hosszú varratszakasz esetén a folyadékhűtés és a megfelelő kábelvezetés nem kényelmi kérdés, hanem rendelkezésreállási feltétel.

TIG hegesztésnél a nagyobb pontosság, az ívstabilitás és az érzékenyebb paraméterezés miatt más a hangsúly. Lézerhegesztésnél a lézersugár biztonságtechnikai kezelése, a védőburkolat, az optika védelme és a megfelelő munkadarab-illesztés külön tervezési feladat. Ellenállás-ponthegesztés esetén a hegesztőfogó tömege, a szükséges nyomóerő és a kábelek mozgása befolyásolja a robot kiválasztását és a ciklusidőt.

A hegesztési áramforrást és a robotvezérlést nem elég fizikailag egymás mellé állítani. A programnak kezelnie kell a hegesztési paramétereket, az indítást és leállítást, a hibajelzéseket, valamint adott esetben a varrattisztító állomás ciklusát is. Így a kezelő és a karbantartó nem különálló gépek hibáit keresi, hanem átlátható, egységes celladiagnosztikával dolgozhat.

A hozzáférhetőség fontosabb lehet a robot hatótávjánál

A robotnak nemcsak el kell érnie a varratot, hanem a hegesztéshez megfelelő pisztolyszögben kell odaérnie. Ez különösen csőszerkezeteknél, zárt kereteknél, belső sarkoknál és többoldali hegesztésnél kritikus. Sok esetben nem nagyobb robotra, hanem kétállásos forgatóra, billentőre vagy pozicionálóra van szükség.

A pozicionáló a munkadarabot a robot számára kedvező helyzetbe fordítja. Ennek eredménye lehet a rövidebb robotmozgás, a jobb varratminőség és az, hogy több varrat hegeszthető optimális síkban. Egy megfelelően szinkronizált külső tengely gyakran többet javít a termelékenységen, mint a robot sebességének növelése.

A készülékezés a stabil varratminőség alapja

A hegesztőcella ismételhetősége nem lehet jobb, mint a munkadarab ismételhetősége a készülékben. Ha az alkatrész hézaga, felfekvése vagy referenciahelyzete ciklusonként változik, az a legjobb robotprogramot is bizonytalanná teszi. A jó készülék egyértelmű bázisfelületekkel, megfelelő szorítóerővel és a hegesztési zsugorodást figyelembe vevő kialakítással dolgozik.

A készüléktervezésnél gondolni kell a kezelőre is. A be- és kirakás legyen gyors, ergonomikus és hibabiztos, a szorítók állapota pedig legyen érzékelhető. Nagyobb sorozatnál érdemes ellenőrizni, hogy minden alkatrész a helyén van-e, és a pneumatikus vagy elektromos befogók valóban zárt helyzetet vettek-e fel. Egy hiányzó elem vagy rosszul zárt szorító ne a hegesztés végén derüljön ki.

Vegyes termelésnél a gyorsan cserélhető készülékmodulok és a termékazonosításhoz kötött programválasztás csökkentik az átállási kockázatot. Ilyenkor nem a maximális elméleti ciklusidő az egyetlen mérőszám. A rövid, biztonságos átállás és a kezelői hibák kizárása sokszor nagyobb éves kapacitásnyereséget eredményez.

Biztonság, elszívás és anyagáramlás nem utólagos kiegészítés

A hegesztőcella védőkerítése, ajtói, fényfüggönyei, biztonsági PLC-je és vészleállítói a termelési rendszer szerves részei. A kialakításnak meg kell akadályoznia, hogy személy a robot veszélyes mozgásterébe léphessen, ugyanakkor nem lassíthatja indokolatlanul a kiszolgálást. A kétállásos, forgatóasztalos cellák éppen ezért előnyösek lehetnek: miközben a robot az egyik oldalon hegeszt, a kezelő a leválasztott, biztonságos oldalon készíti elő a következő munkadarabot.

A hegesztési füst elszívását a varratok helye, a munkadarab mérete és a cella légáramlása alapján kell kialakítani. Egy általános elszívóernyő nem minden geometriánál fogja meg hatékonyan a füstöt. A rossz elszívás nemcsak munkavédelmi kérdés: szennyezheti a cellát, rontja a láthatóságot, és növeli a karbantartási igényt.

Ugyanilyen lényeges az anyagáramlás. A cella akkor termel jól, ha a hegesztés előtt rendelkezésre áll a megfelelően előkészített alkatrész, a kész darab pedig torlódás nélkül továbbjut az ellenőrzésre vagy a következő műveletre. Raklapos kiszolgálás, görgőspálya, emelőberendezés vagy kézi előkészítő állomás is lehet jó választás – a helyes megoldás az üzem logisztikájától függ.

Mikor elég egy standard cella, és mikor kell egyedi rendszer?

A standardizált hegesztőcella akkor különösen előnyös, ha a munkadarabméret, a hegesztési technológia és a kezelési mód viszonylag jól körülhatárolható. Előnye a rövidebb tervezési és kivitelezési idő, a bevált műszaki alapok, valamint a kiszámíthatóbb üzembe helyezés. Standard alapra építve is kialakítható egyedi készülékezés, pozicionáló és termékspecifikus programcsomag.

Egyedi rendszerre akkor van szükség, ha a munkadarab nagy, összetett vagy jelentős tömegű, ha több robotnak kell együtt dolgoznia, illetve ha a cellát meglévő gyártósorba kell integrálni. Ilyenkor az egyedi gépépítés, a PLC- és HMI-programozás, a nyomon követés, valamint a felsőbb vállalati rendszerekhez való kapcsolódás is a projekt része lehet.

A kollaboratív robot hegesztéshez csak meghatározott környezetben lehet indokolt. A hegesztési ív, a fröcskölés, a forró munkadarab és a szükséges ciklusidő miatt sok alkalmazásban a hagyományos, elkerített ipari robotcella a biztonságosabb és termelékenyebb választás. Kisebb teljesítményigényű, rugalmas kiszolgálási feladatoknál azonban a kollaboratív megközelítésnek is lehet helye.

A jó projekt a felmérésnél kezdődik

A helyes specifikációhoz célszerű valós alkatrészekkel, reális ciklusidőkkel és a teljes termelési folyamat ismeretében dolgozni. A döntés előtt vizsgálni kell a jelenlegi selejtarányt, a rendelkezésre álló hegesztői kapacitást, a műszakrendeket, a termékváltások gyakoriságát, valamint a későbbi bővítés lehetőségét. A koncepció akkor megalapozott, ha a technológiai adatokból egyértelműen levezethető a várható kapacitás és a kezelői feladat.

A Robolution projektalapú megközelítésben a felméréstől a tervezésen, gyártáson és programozáson át az üzembe helyezésig kezeli a robotcellát. A cél olyan rendszer átadása, amelynek nemcsak a próbavarrata jó, hanem a napi műszakokban is kiszámíthatóan működik. Az oktatás, az átadási dokumentáció és a karbantartható kialakítás ezért ugyanúgy a minőség része, mint a robotpálya.

A következő hegesztőrobot-beruházás előtt érdemes egy konkrét termékcsalád legkritikusabb varrataiból kiindulni. Ha ezekhez megvan a megfelelő hozzáférés, befogás, hegesztési paraméterezés és kiszolgálás, a robotcella valóban mérhetően növeli az üzem versenyképességét.